
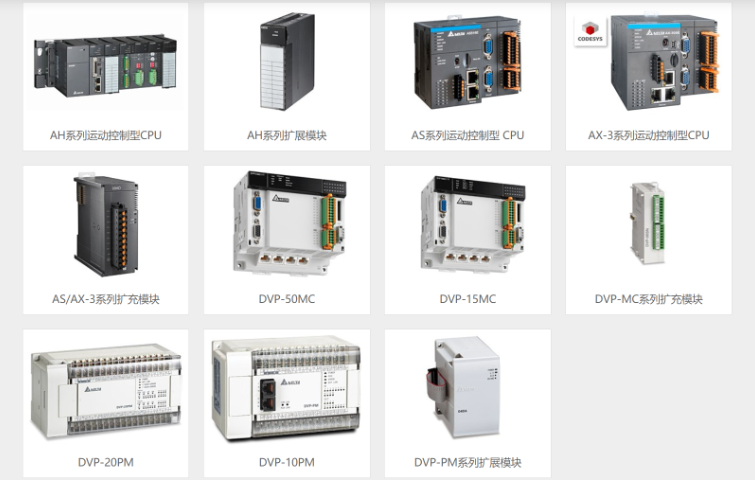
- 品牌
- 台达
- 型号
- 面议
- 结构形式
- 模块式,整体式
- 安装方式
- 现场安装,控制室安装
- LD指令处理器
- 软PLC,硬PLC
在新能源汽车电池组装非标自动化生产线中,运动控制技术面临着高精度、高可靠性与高安全性的多重挑战,其性能直接影响电池的质量与使用寿命。电池组装过程涉及电芯上料、极耳焊接、电芯堆叠、外壳封装等多个关键工序,每个工序对运动控制的精度要求都极为严苛。例如,在电芯极耳焊接工序中,焊接机器人需将电芯的极耳与极片焊接,焊接位置偏差需控制在±0.1mm以内,否则易导致虚焊或过焊,影响电池的导电性能。为实现这一精度,运动控制系统采用“视觉引导+闭环控制”的一体化方案,视觉系统实时拍摄极耳位置,将位置偏差数据传输至运动控制器,运动控制器根据偏差调整机器人关节的运动轨迹,确保焊接电极对准极耳;同时,通过力控传感器反馈焊接压力,实时调整机器人的下降速度,避免因压力过大导致极耳变形。无锡点胶运动控制厂家。合肥镁铝合金运动控制定制
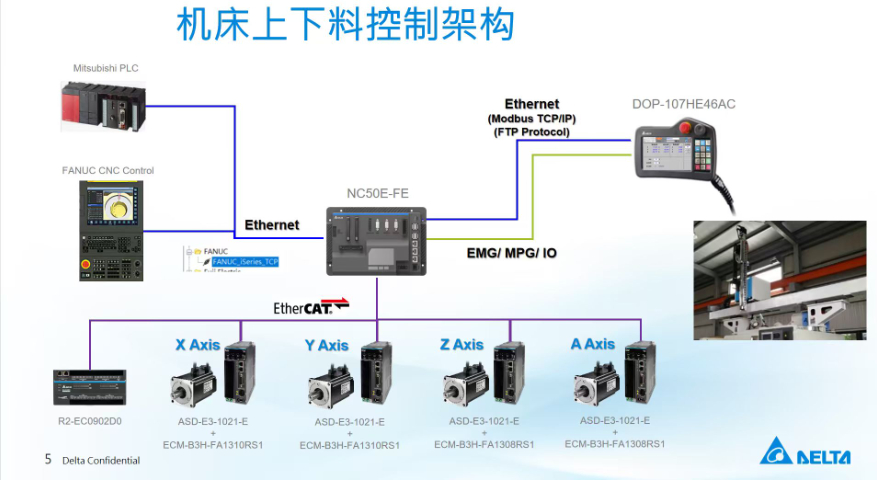
此外,人工智能技术也逐渐应用于非标自动化运动控制中,如基于深度学习的轨迹优化算法,可通过大量的历史运动数据训练模型,自动优化运动轨迹参数,提升设备的运动精度与效率;基于强化学习的自适应控制技术,可使运动控制系统在面对未知负载或环境变化时,自主调整控制策略,确保运动过程的稳定性。智能化还推动了非标自动化运动控制与工业互联网的融合,设备可通过云端平台实现远程调试、参数更新与生产数据共享,不*降低了运维成本,还为企业实现柔性生产与智能制造提供了技术支撑。南京运动控制南京涂胶运动控制厂家。
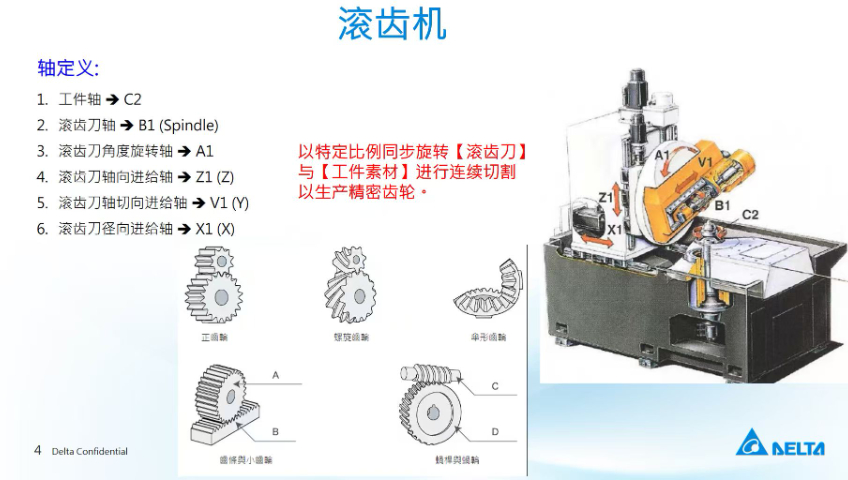
车床的数字化运动控制技术是工业4.0背景下的发展趋势,通过将运动控制与数字孪生、工业互联网融合,实现设备的智能化运维与柔性生产。数字孪生技术通过建立车床的虚拟模型,实时映射物理设备的运动状态:例如在虚拟模型中实时显示主轴转速、进给轴位置、刀具磨损情况等参数,操作人员可通过虚拟界面远程监控加工过程,若发现虚拟模型中的刀具轨迹与预设轨迹存在偏差,可及时调整物理设备的参数。工业互联网则实现设备数据的云端共享与分析:车床的运动控制器通过5G或以太网将加工数据(如加工精度、生产节拍、故障记录)上传至云端平台,平台通过大数据分析优化加工参数——例如针对某一批次零件的加工数据,分析出主轴转速1200r/min、进给速度150mm/min时加工效率且刀具寿命长,随后将优化参数下发至所有同类型车床,实现批量生产的参数标准化。此外,数字化技术还支持“远程调试”功能:技术人员无需到现场,通过云端平台即可对车床的运动控制程序进行修改与调试,大幅缩短设备维护周期。
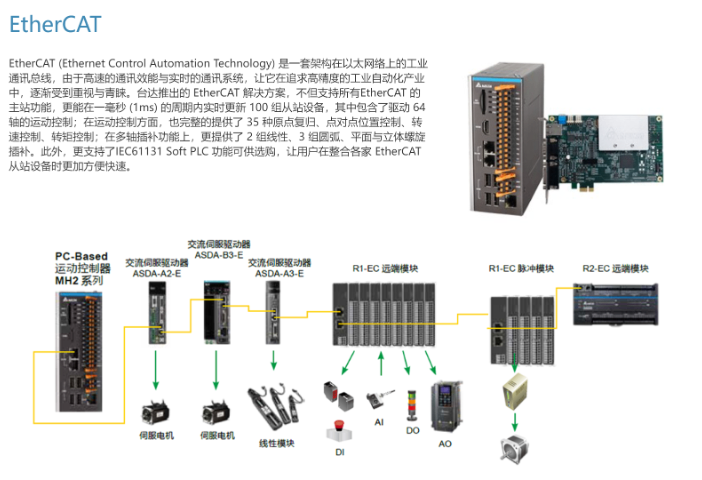
在多轴联动机器人编程中,若需实现“X-Y-Z-A四轴联动”的空间曲线轨迹,编程步骤如下:首先通过SDK初始化运动控制卡(设置轴使能、脉冲模式、加速度限制),例如调用MC_SetAxisEnable(1,TRUE)(使能X轴),MC_SetPulseMode(1,PULSE_DIR)(X轴采用脉冲+方向模式);接着定义轨迹参数(如曲线的起点坐标(0,0,0,0),终点坐标(100,50,30,90),速度50mm/s,加速度200mm/s²),通过MC_MoveLinearInterp(1,100,50,30,90,50,200)函数实现四轴直线插补;在运动过程中,通过MC_GetAxisPosition(1,&posX)实时读取各轴位置(如X轴当前位置posX),若发现位置偏差超过0.001mm,调用MC_SetPositionCorrection(1,-posX)进行动态补偿。此外,运动控制卡编程还需处理多轴同步误差:例如通过MC_SetSyncAxis(1,2,3,4)(将X、Y、Z、A轴设为同步组),确保各轴的运动指令同时发送,避免因指令延迟导致的轨迹偏移。为保障编程稳定性,需加入错误检测机制:如调用MC_GetErrorStatus(&errCode)获取错误代码,若errCode=0x0003(轴超程),则立即调用MC_StopAllAxis(STOP_EMERGENCY)(紧急停止所有轴),并输出报警信息。南京包装运动控制厂家。
磨床运动控制中的振动抑制技术是提升磨削表面质量的关键,尤其在高速磨削与精密磨削中,振动易导致工件表面出现振纹(频率50-500Hz)、尺寸精度下降,甚至缩短砂轮寿命。磨床振动主要来源于三个方面:砂轮高速旋转振动、工作台往复运动振动与磨削力波动振动,对应的抑制技术各有侧重。砂轮振动抑制方面,采用“动平衡控制”技术:在砂轮法兰上安装平衡块或自动平衡装置,实时监测砂轮的不平衡量(通过振动传感器采集),当不平衡量超过预设值(如5g・mm)时,自动调整平衡块位置,将不平衡量控制在2g・mm以内,避免砂轮高速旋转时产生离心力振动(振幅从0.01mm降至0.002mm)。滁州钻床运动控制厂家。连云港铣床运动控制
南京义齿运动控制厂家。合肥镁铝合金运动控制定制
通过IFoutput>0.5THEN//若调整量超过0.5mm,加快电机速度;MC_SetAxisSpeed(1,60);ELSEMC_SetAxisSpeed(1,40);END_IF实现动态速度调整;焊接过程中,若检测到weldTemp>200℃(通过温度传感器采集),则调用FB_AdjustWeldParam(0.8)(将焊接电流降低至80%),确保焊接质量。ST编程的另一个优势是支持数据结构与数组:例如定义TYPEWeldPoint:STRUCT//焊接点数据结构;x,y,z:REAL;//坐标;time:INT;//焊接时间;END_STRUCT;varweldPoints:ARRAY[1..100]OFWeldPoint;//存储100个焊接点,可实现批量焊接轨迹的快速导入与调用。此外,ST编程需注意与PLC的扫描周期匹配:将耗时较长的算法(如轨迹规划)放在定时中断(如10ms中断)中执行,避免影响主程序的实时性。合肥镁铝合金运动控制定制


结构化文本(ST)编程在非标自动化运动控制中的优势与实践体现在高级语言的逻辑性与PLC的可靠性结合,适用于复杂算法实现(如PID温度控制、运动轨迹优化),尤其在大型非标生产线(如汽车焊接生产线、锂电池组装线)中,便于实现多设备协同与数据交互。ST编程采用类Pascal的语法结构,支持变量定义、条件语句(IF-THEN-ELSE)、循环语句(FOR-WHILE)、函数与功能块调用,相比梯形图更适合处理复杂逻辑。在汽车焊接生产线的焊接机器人运动控制编程中,需实现“焊接位置校准-PID焊缝跟踪-焊接参数动态调整”的流程:首先定义变量(如varposX,posY:REAL;//焊接位置坐标;weldT...
- 嘉兴半导体运动控制调试 2026-03-10
- 嘉兴义齿运动控制开发 2026-03-09
- 嘉兴木工运动控制调试 2026-03-09
- 江苏镁铝合金运动控制调试 2026-03-09
- 南通义齿运动控制定制开发 2026-03-08
- 嘉兴半导体运动控制厂家 2026-03-08
- 芜湖复合材料运动控制定制 2026-03-08
- 蚌埠玻璃加工运动控制编程 2026-03-08
- 江苏木工运动控制定制 2026-03-08
- 蚌埠半导体运动控制定制 2026-03-08
- 苏州玻璃加工运动控制定制开发 2026-03-07
- 扬州玻璃加工运动控制开发 2026-03-07
- 连云港镁铝合金运动控制定制开发 2026-03-07
- 连云港铣床运动控制维修 2026-03-07
- 无锡运动控制厂家 2026-03-07
- 连云港义齿运动控制定制 2026-03-07

- 无锡铣床数控系统 03-10
- 盐城非标自动化数控系统调试 03-10
- 宿迁非标自动化数控系统维修 03-10
- 常州美发刀数控系统维修 03-10
- 嘉兴半导体运动控制调试 03-10
- 江苏铣床数控系统调试 03-09
- 嘉兴义齿运动控制开发 03-09
- 南京美发刀数控系统开发 03-09
- 扬州铝型材数控系统开发 03-09
- 嘉兴木工运动控制调试 03-09