
- 品牌
- 台达
- 型号
- 面议
- 结构形式
- 模块式,整体式
- 安装方式
- 现场安装,控制室安装
- LD指令处理器
- 软PLC,硬PLC
内圆磨床的进给轴控制技术针对工件内孔磨削的特殊性,需解决小直径、深孔加工的精度与刚性问题。内圆磨床加工轴承内孔、液压阀孔等零件(孔径φ10-200mm,孔深50-500mm)时,砂轮轴需伸入工件孔内进行磨削,因此砂轮轴直径较小(通常为孔径的1/3-1/2),刚性较差,易产生振动。为提升刚性,砂轮轴采用“高频电主轴”结构(转速10000-30000r/min),轴径与孔深比控制在1:5以内(如孔径φ50mm时,砂轮轴直径φ16mm,孔深≤80mm),同时配备动静压轴承,径向刚度≥50N/μm。进给轴控制方面,X轴(径向进给)负责控制砂轮切入深度,定位精度需达到±0.0005mm,以保证内孔直径公差(如H7级公差,φ50H7的公差范围为0-0.025mm);Z轴(轴向进给)控制砂轮沿孔深方向移动,需保证运动平稳性,避免因振动导致内孔圆柱度超差。在加工φ50mm、孔深80mm的40Cr钢液压阀孔时,砂轮轴转速20000r/min,X轴每次进给0.002mm,Z轴移动速度1m/min,经过5次磨削循环后,内孔圆度误差≤0.0008mm,圆柱度误差≤0.0015mm,表面粗糙度Ra0.4μm,满足液压系统的密封要求。南京涂胶运动控制厂家。宁波无纺布运动控制厂家
卧式车床的尾座运动控制在细长轴加工中不可或缺,其是实现尾座的定位与稳定支撑,避免工件在切削过程中因刚性不足导致的弯曲变形。细长轴的长径比通常大于20(如长度1m、直径50mm),加工时若靠主轴一端支撑,切削力易使工件产生挠度,导致加工后的工件出现锥度或腰鼓形误差。尾座运动控制包括尾座套筒的轴向移动(Z向)与的顶紧力控制:尾座套筒通过伺服电机或液压驱动实现轴向移动,定位精度需达到±0.1mm,以保证与主轴中心的同轴度(≤0.01mm);顶紧力控制则通过压力传感器实时监测套筒内的油压(液压驱动)或电机扭矩(伺服驱动),将顶紧力调节至合适范围(如5-10kN)——顶紧力过小,工件易松动;顶紧力过大,工件易产生弹性变形。在加工长1.2m、直径40mm的45钢细长轴时,尾座通过伺服电机驱动,顶紧力设定为8kN,配合跟刀架使用,终加工出的轴类零件直线度误差≤0.03mm/m,直径公差控制在±0.005mm以内。上海玻璃加工运动控制定制宁波包装运动控制厂家。
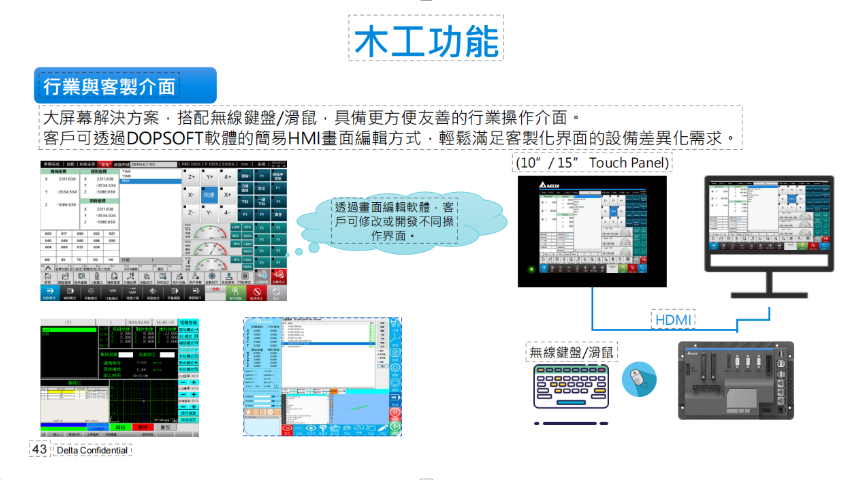
非标自动化运动控制编程中的人机交互(HMI)界面关联设计是连接操作人员与设备的桥梁,是实现参数设置、状态监控、故障诊断的可视化,编程时需建立HMI与控制器(PLC、运动控制卡)的数据交互通道(如Modbus协议、以太网通信)。在参数设置界面设计中,需将运动参数(如轴速度、加速度、目标位置)与HMI的输入控件(如数值输入框、下拉菜单)关联,例如在HMI中设置“X轴速度”输入框,其对应PLC的寄存器D100,编程时通过MOV_K50_D100(将50写入D100)实现参数下发,同时在HMI中实时显示D100的数值(确保参数一致)。状态监控界面需实时显示各轴的运行状态(如运行、停止、报警)、位置反馈、速度反馈,例如通过HMI的指示灯控件关联PLC的辅助继电器M0.0(M0.0=1时指示灯亮,X轴运行),通过数值显示控件关联PLC的寄存器D200(D200存储X轴当前位置)。
车床运动控制中的振动抑制技术是提升加工表面质量的关键,尤其在高速切削与重型切削中,振动易导致工件表面出现振纹、尺寸精度下降,甚至缩短刀具寿命。车床振动主要来源于三个方面:主轴旋转振动、进给轴运动振动与切削振动,对应的抑制技术各有侧重。主轴旋转振动抑制方面,采用“主动振动控制”技术:在主轴箱上安装加速度传感器,实时监测振动信号,系统根据信号生成反向振动指令,通过压电执行器产生反向力,抵消主轴的振动,使振动幅度从0.05mm降至0.005mm以下。进给轴运动振动抑制方面,通过优化伺服参数(如比例增益、积分时间)实现:例如增大比例增益可提升系统响应速度,减少运动滞后,但过大易导致振动,因此需通过试切法找到参数,使进给轴在高速移动时无明显振颤。嘉兴包装运动控制厂家。
车床的高速切削运动控制技术是提升加工效率的重要方向,其是实现主轴高速旋转与进给轴高速移动的协同,同时保证加工精度与稳定性。高速数控车床的主轴转速通常可达8000-15000r/min,进给速度可达30-60m/min,相比传统车床(主轴转速3000r/min以下,进给速度10m/min以下),加工效率提升2-3倍。为实现高速运动,系统需采用以下技术:主轴方面,采用电主轴结构(将电机转子与主轴一体化),减少传动环节的惯性与误差,同时配备高精度动平衡装置,将主轴的不平衡量控制在G0.4级(每转不平衡力≤0.4g・mm/kg),避免高速旋转时产生振动;进给轴方面,采用直线电机驱动替代传统滚珠丝杠,直线电机的加速度可达2g(g为重力加速度),响应时间≤0.01s,同时通过光栅尺实现纳米级(1nm)的位置反馈,确保高速运动时的定位精度。在高速切削铝合金时,采用12000r/min的主轴转速与40m/min的进给速度,加工φ20mm的轴类零件,表面粗糙度可达到Ra0.8μm,加工效率较传统工艺提升2.5倍。滁州专机运动控制厂家。泰州丝网印刷运动控制编程
南京钻床运动控制厂家。宁波无纺布运动控制厂家
磨床的恒压力磨削控制技术在薄壁、易变形工件(如铝合金壳体、铜制薄片)加工中发挥关键作用,其是保证磨削过程中砂轮对工件的压力恒定,避免工件因受力不均导致的变形。薄壁工件的壁厚通常小于5mm(如手机中框壁厚1.5mm),磨削时若压力过大(超过50N),易产生弯曲变形(变形量>0.01mm),影响尺寸精度;压力过小则磨削效率低,表面易出现划痕。恒压力控制通过以下方式实现:在Z轴(砂轮进给轴)上安装力传感器,实时采集砂轮与工件的接触压力,当压力偏离预设值(如30±5N)时,系统调整Z轴进给速度——压力过大时降低进给速度(如从0.005mm/s降至0.003mm/s),压力过小时提升进给速度,确保压力稳定在设定范围。例如加工厚度2mm、直径100mm的铝合金薄片时,预设磨削压力25N,系统通过力传感器反馈实时调整Z轴进给,终薄片的平面度误差≤0.003mm,厚度公差控制在±0.005mm,相比传统恒进给磨削,变形量减少60%以上。此外,恒压力控制还可用于砂轮的“无火花磨削”阶段:磨削后期,降低压力(如5-10N),以极低的进给速度进行抛光,进一步提升工件表面质量(粗糙度从Ra0.4μm降至Ra0.1μm)。宁波无纺布运动控制厂家


结构化文本(ST)编程在非标自动化运动控制中的优势与实践体现在高级语言的逻辑性与PLC的可靠性结合,适用于复杂算法实现(如PID温度控制、运动轨迹优化),尤其在大型非标生产线(如汽车焊接生产线、锂电池组装线)中,便于实现多设备协同与数据交互。ST编程采用类Pascal的语法结构,支持变量定义、条件语句(IF-THEN-ELSE)、循环语句(FOR-WHILE)、函数与功能块调用,相比梯形图更适合处理复杂逻辑。在汽车焊接生产线的焊接机器人运动控制编程中,需实现“焊接位置校准-PID焊缝跟踪-焊接参数动态调整”的流程:首先定义变量(如varposX,posY:REAL;//焊接位置坐标;weldT...
- 嘉兴半导体运动控制调试 2026-03-10
- 嘉兴义齿运动控制开发 2026-03-09
- 嘉兴木工运动控制调试 2026-03-09
- 江苏镁铝合金运动控制调试 2026-03-09
- 南通义齿运动控制定制开发 2026-03-08
- 嘉兴半导体运动控制厂家 2026-03-08
- 芜湖复合材料运动控制定制 2026-03-08
- 蚌埠玻璃加工运动控制编程 2026-03-08
- 江苏木工运动控制定制 2026-03-08
- 蚌埠半导体运动控制定制 2026-03-08
- 苏州玻璃加工运动控制定制开发 2026-03-07
- 扬州玻璃加工运动控制开发 2026-03-07
- 连云港镁铝合金运动控制定制开发 2026-03-07
- 连云港铣床运动控制维修 2026-03-07
- 无锡运动控制厂家 2026-03-07
- 连云港义齿运动控制定制 2026-03-07

- 无锡铣床数控系统 03-10
- 盐城非标自动化数控系统调试 03-10
- 宿迁非标自动化数控系统维修 03-10
- 常州美发刀数控系统维修 03-10
- 嘉兴半导体运动控制调试 03-10
- 江苏铣床数控系统调试 03-09
- 嘉兴义齿运动控制开发 03-09
- 南京美发刀数控系统开发 03-09
- 扬州铝型材数控系统开发 03-09
- 嘉兴木工运动控制调试 03-09