- 品牌
- 深圳市万控科技开发有限公司
- 型号
- 型号齐全
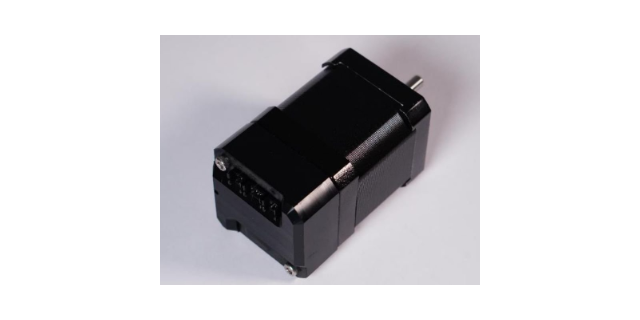
闭环控制系统是一种通过反馈信号来调整输出信号的控制系统,它可以提高步进电机的定位精度。闭环控制系统由步进电机、编码器、控制器和驱动器组成。首先,步进电机是一种精密的定位设备,但由于其特性,存在一定的定位误差。闭环控制系统通过编码器来获取步进电机的实际位置信息,并将其与期望位置进行比较,从而实现对步进电机的精确控制。编码器可以实时测量步进电机的转动角度或线性位移,并将其转换为数字信号,反馈给控制器。其次,控制器是闭环控制系统的中心部分,它根据编码器的反馈信号来计算误差,并通过调整输出信号来纠正误差。控制器可以采用PID控制算法,根据误差的大小和变化率来调整输出信号,使步进电机逐渐接近期望位置。PID控制算法可以根据实际需求进行参数调整,以获得更好的控制效果。驱动器是将控制器输出的信号转换为步进电机驱动信号的设备。驱动器根据控制器的输出信号来控制步进电机的转动,使其按照期望位置进行精确定位。驱动器通常具有高分辨率的微步细分功能,可以将步进电机的运动细分为更小的步进角度或线性位移,从而提高定位精度。光轴闭环步进电机具有良好的低速性能,即使在低速下也能保持高精度和低振动。成都集成式闭环步进电机选购
闭环步进电机的调试过程通常包括以下几个步骤:1. 硬件连接:首先,需要将闭环步进电机与控制器进行正确的硬件连接。这包括连接电源、连接控制器和电机之间的信号线,以及连接编码器和传感器等。2. 驱动器参数设置:接下来,需要根据具体的驱动器型号和规格,设置驱动器的参数。这些参数包括步进电机的步距角、电流限制、加速度和速度等。通过正确设置这些参数,可以确保电机的运动性能和稳定性。3. 编码器校准:闭环步进电机通常配备有编码器,用于反馈电机的位置信息。在调试过程中,需要对编码器进行校准,以确保其准确性和稳定性。校准的过程包括设置编码器的分辨率、检查编码器的信号输出和电机的实际位置是否一致等。4. 控制器参数设置:在驱动器参数设置完成后,需要对控制器进行参数设置。这些参数包括闭环控制的增益、速度环和位置环的参数等。通过合理设置这些参数,可以实现电机的精确控制和稳定运动。5. 运动测试:完成参数设置后,可以进行运动测试。通过发送指令控制电机运动,观察电机的实际运动情况,并与期望的运动进行比较。如果发现运动不准确或不稳定,可以调整控制器参数,再次进行测试,直到达到预期的运动效果。济南光轴闭环步进电机采购闭环步进电机在精密机床和打印设备中得到了普遍的应用。
闭环步进电机的启动和停止过程中的扭矩波动情况是一个比较复杂的问题,涉及到多个因素的影响。首先,闭环步进电机的扭矩波动情况与电机本身的设计和质量有关。电机的设计和制造质量直接影响了电机的性能,包括扭矩输出的平稳性。一般来说,高质量的闭环步进电机在启动和停止过程中的扭矩波动会比较小,而低质量的电机则可能存在较大的扭矩波动。其次,闭环步进电机的驱动方式也会对扭矩波动产生影响。闭环步进电机通常采用的驱动方式有两种,一种是直流电流驱动方式,另一种是脉冲驱动方式。直流电流驱动方式通过控制电流的大小和方向来控制电机的转动,可以实现较为平稳的启动和停止过程,扭矩波动较小。而脉冲驱动方式则是通过控制脉冲信号的频率和宽度来控制电机的转动,由于脉冲信号的特性,可能会导致启动和停止过程中的扭矩波动较大。此外,闭环步进电机的负载情况也会对扭矩波动产生影响。负载的大小和性质会影响电机的转动惯量和摩擦力,从而影响启动和停止过程中的扭矩波动。如果负载较大或者负载的性质不均匀,可能会导致启动和停止过程中的扭矩波动较大。
闭环步进电机和开环步进电机是两种不同的控制方式,它们在分辨率上有一些不同之处。步进电机是一种将电脉冲信号转换为旋转运动的电机。它通过控制电流的方式,使电机转动一个固定的角度,称为步距角。步进电机的分辨率是指每个步距角所对应的机械位移。对于开环步进电机,它的控制方式比较简单,只需要给电机发送一定的脉冲信号即可控制电机转动。开环步进电机的分辨率主要取决于电机的步距角和驱动器的细分数。步距角越小,细分数越高,分辨率就越高。这是因为开环步进电机在运行过程中没有反馈机制来检测实际的位置,只能依靠发送的脉冲信号来控制转动。因此,开环步进电机容易受到负载变化、电机参数变化等因素的影响,导致实际位置与理论位置之间存在误差。相比之下,闭环步进电机具有更高的精度和稳定性。闭环步进电机在驱动器中内置了位置反馈传感器,可以实时监测电机的实际位置,并与控制器中的目标位置进行比较,从而实现闭环控制。闭环步进电机的分辨率不只取决于步距角和细分数,还受到反馈传感器的精度和控制算法的影响。通常情况下,闭环步进电机的分辨率比开环步进电机更高,可以达到更精确的位置控制。光轴闭环步进电机的寿命长,维护成本低,为用户节省了大量的运营成本。
闭环步进电机的尺寸规格选择是根据具体应用需求和系统要求来确定的。以下是一些常见的考虑因素:1. 载荷要求:首先需要确定电机需要驱动的载荷类型和重量。根据载荷的大小和惯性矩,可以选择合适的电机尺寸和扭矩。2. 运动速度和加速度:根据应用的要求,确定电机需要达到的较大速度和加速度。这些参数将影响电机的尺寸和功率需求。3. 精度要求:如果应用需要高精度的位置控制,需要选择具有较高分辨率的编码器和较低的步进角度的电机。4. 环境条件:考虑电机将被安装在何种环境中,例如温度、湿度、震动等。根据环境条件选择合适的电机外壳和防护等级。5. 电源和驱动器:确定电机的电源电压和驱动器的类型。根据电源电压选择合适的电机型号,并确保驱动器与电机兼容。6. 空间限制:考虑电机安装的空间限制,包括长度、宽度和高度。选择适合空间的电机尺寸,以确保安装和布线的便利性。7. 寿命和可靠性:根据应用的寿命要求选择电机。一些应用可能需要长时间运行,因此需要选择具有较高可靠性和寿命的电机。闭环步进电机的驱动器可以实现与PLC、计算机等上位机的无缝连接,方便实现远程监控和控制。无锡低噪声闭环步进电机研发
闭环步进电机的控制算法可以优化电机的动态性能和热管理。成都集成式闭环步进电机选购
闭环步进电机的热管理是通过多种方式实现的,以确保电机在工作过程中保持适当的温度,以避免过热和损坏。首先,闭环步进电机通常会使用散热器或风扇来散热。这些散热器或风扇通常安装在电机的外壳上,通过增加表面积和提供空气流动来帮助散热。散热器通常由金属材料制成,具有良好的导热性能,可以将电机内部产生的热量传导到外部环境中。其次,闭环步进电机还可以使用温度传感器来监测电机的温度。这些传感器通常安装在电机的关键部位,可以实时监测电机的温度变化。一旦温度超过设定的阈值,控制系统可以采取相应的措施,例如减小电机的工作负载或降低电机的工作速度,以降低电机的温度。此外,闭环步进电机还可以采用电流控制的方式来管理热量。通过控制电机的电流大小,可以控制电机的功率输出和热量产生。当电机工作负载较轻时,可以降低电流以减少热量产生;而当电机工作负载较重时,可以增加电流以提高电机的输出能力。成都集成式闭环步进电机选购


- 郑州速度闭环步进电机厂商 2025-09-09
- 天津调速闭环步进电机厂商 2025-09-09
- 长沙高能效闭环步进电机研发 2025-09-07
- 厦门调速闭环步进电机生产 2025-09-06
- 济南位置闭环步进电机服务商 2025-08-29
- 扬州闭环步进电机厂商 2025-04-02
- 北京T型曲线闭环步进电机服务商 2025-04-01
- 宁波位置闭环步进电机订购 2025-03-28