- 品牌
- 深圳市万控科技开发有限公司
- 型号
- 型号齐全
闭环步进电机的动态响应特性是指电机在接收到控制信号后,对于输入信号的变化做出的响应。这些特性包括步进电机的响应速度、精度、稳定性等。首先,步进电机的响应速度是指电机从接收到控制信号到达目标位置所需的时间。响应速度受到电机的惯性、负载和控制系统的影响。惯性越大、负载越重,电机的响应速度就越慢。而控制系统的设计和参数设置也会影响电机的响应速度。通常情况下,闭环步进电机的响应速度比开环步进电机更快,因为闭环系统可以实时监测电机的位置并进行修正。其次,步进电机的响应精度是指电机能够准确到达目标位置的能力。响应精度受到电机的步距角、分辨率和控制系统的影响。步距角越小,分辨率越高,电机的响应精度就越高。同时,控制系统的设计和参数设置也会影响电机的响应精度。闭环步进电机通常具有更高的响应精度,因为闭环系统可以实时监测电机的位置并进行修正。第三,步进电机的响应稳定性是指电机在运行过程中保持稳定性能的能力。响应稳定性受到电机的惯性、负载和控制系统的影响。惯性越大、负载越重,电机的响应稳定性就越差。闭环步进电机通常具有更好的响应稳定性,因为闭环系统可以实时监测电机的位置并进行修正。闭环步进电机的驱动器可以实现与PLC、计算机等上位机的无缝连接,方便实现远程监控和控制。青岛光轴闭环步进电机厂家
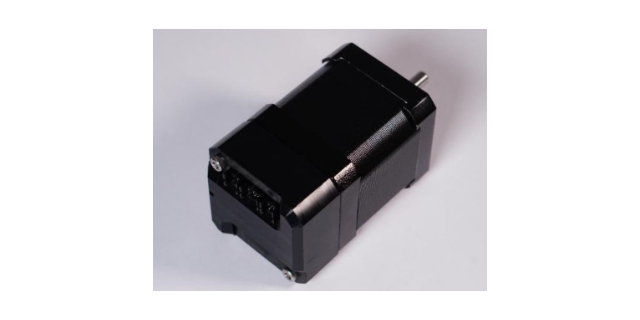
闭环步进电机和伺服电机是现代工业中常用的两种电机类型,它们在性能上有一些区别。下面我将详细介绍这两种电机的特点和区别。1. 闭环步进电机是一种开环控制的电机,它通过驱动器发送的脉冲信号来控制电机的转动角度。驱动器根据脉冲信号的频率和方向来控制电机的转速和转向。而伺服电机是一种闭环控制的电机,它通过反馈装置(如编码器)实时监测电机的位置和速度,并将这些信息传递给控制器进行调整和控制。2. 闭环步进电机的定位精度通常较低,其转动角度是由脉冲信号决定的,因此存在一定的定位误差。而伺服电机通过反馈装置实时监测位置和速度,可以实现更高的定位精度,通常具有较低的定位误差。3. 伺服电机具有较好的动态响应能力,可以快速调整转速和转向,适用于高速运动和快速变化的工作场景。而闭环步进电机的动态响应相对较慢,转速和转向的调整需要通过改变脉冲信号的频率和方向来实现,因此适用于低速和较为稳定的工作场景。4. 伺服电机通常具有较高的负载能力和扭矩输出,可以承受较大的负载和外部干扰。闭环步进电机的负载能力相对较低,扭矩输出受到一定限制,不适用于承载较大负载的场景。郑州光轴闭环步进电机服务商光轴闭环步进电机具有良好的低速性能,即使在低速下也能保持高精度和低振动。
闭环步进电机和伺服电机是常见的电机类型,它们在工业和自动化领域中普遍应用。在能耗方面,闭环步进电机和伺服电机有一些区别。首先,闭环步进电机是一种开环控制系统,它通过控制电流和脉冲信号来驱动电机转动。它的能耗相对较低,因为它只在需要时才会消耗能量。当电机静止或负载较轻时,闭环步进电机几乎不消耗能量。这使得闭环步进电机在一些低功率应用中具有优势,例如精密仪器、医疗设备和小型机械。相比之下,伺服电机是一种闭环控制系统,它通过反馈信号来实时调整电机的位置和速度。伺服电机通常具有更高的能耗,因为它需要不断地监测和调整电机的运行状态。伺服电机通常配备了编码器或传感器,以提供准确的位置和速度反馈。这种实时反馈控制使得伺服电机在高精度和高速度应用中表现出色,例如机床、机器人和自动化生产线。另外,伺服电机通常具有更高的功率密度和更高的转矩输出能力。它们可以根据负载的变化实时调整输出功率和转矩,以保持稳定的运行。这使得伺服电机在需要快速响应和精确控制的应用中更加适用。
闭环步进电机的抗干扰能力是指在外部干扰的情况下,电机能够保持稳定运行的能力。干扰可以是来自电源波动、电磁干扰、机械振动等各种因素。闭环步进电机通过反馈系统来实现位置控制,相比于开环步进电机,具有更好的抗干扰能力。首先,闭环步进电机采用编码器或位置传感器等反馈装置,可以实时监测电机的位置信息。当外部干扰引起电机位置偏差时,反馈系统能够及时检测到,并通过控制器进行修正。这种反馈机制可以有效抵抗外部干扰对电机运动的影响,提高系统的稳定性和精度。其次,闭环步进电机通常采用PID控制算法来实现位置控制。PID控制算法可以根据反馈信号和设定值之间的差异,自动调整电机的驱动信号,使电机能够快速响应和稳定运行。PID控制算法具有良好的抗干扰能力,能够抑制外部干扰对电机运动的影响,提高系统的鲁棒性。此外,闭环步进电机还可以通过滤波器等技术手段来抑制电源波动和电磁干扰对电机的影响。滤波器可以滤除高频噪声和干扰信号,保证电机驱动信号的稳定性和准确性。同时,闭环步进电机的驱动器通常具有过流保护和过压保护等功能,可以有效防止外部干扰对电机的损坏。闭环步进电机的驱动器可以根据编码器反馈调整电流,以适应不同的工作条件。
闭环步进电机的调试过程通常包括以下几个步骤:1. 硬件连接:首先,需要将闭环步进电机与控制器进行正确的硬件连接。这包括连接电源、连接控制器和电机之间的信号线,以及连接编码器和传感器等。2. 驱动器参数设置:接下来,需要根据具体的驱动器型号和规格,设置驱动器的参数。这些参数包括步进电机的步距角、电流限制、加速度和速度等。通过正确设置这些参数,可以确保电机的运动性能和稳定性。3. 编码器校准:闭环步进电机通常配备有编码器,用于反馈电机的位置信息。在调试过程中,需要对编码器进行校准,以确保其准确性和稳定性。校准的过程包括设置编码器的分辨率、检查编码器的信号输出和电机的实际位置是否一致等。4. 控制器参数设置:在驱动器参数设置完成后,需要对控制器进行参数设置。这些参数包括闭环控制的增益、速度环和位置环的参数等。通过合理设置这些参数,可以实现电机的精确控制和稳定运动。5. 运动测试:完成参数设置后,可以进行运动测试。通过发送指令控制电机运动,观察电机的实际运动情况,并与期望的运动进行比较。如果发现运动不准确或不稳定,可以调整控制器参数,再次进行测试,直到达到预期的运动效果。闭环步进电机通过编码器实时监测位置,以提供精确的运动控制。西安一体化闭环步进电机哪里找
与传统的开环步进电机相比,闭环步进电机具有更高的动态响应速度和更低的振动。青岛光轴闭环步进电机厂家
闭环步进电机的控制算法主要包括以下几种类型:1. 位置环控制算法:位置环控制算法是较常见的闭环步进电机控制算法之一。它通过测量电机的位置信息,并与目标位置进行比较,计算出电机需要移动的步数和方向,从而实现精确的位置控制。常见的位置环控制算法包括PID控制算法、模糊控制算法和自适应控制算法等。2. 速度环控制算法:速度环控制算法是基于位置环控制算法的基础上,进一步控制电机的转速。它通过测量电机的速度信息,并与目标速度进行比较,计算出电机需要调整的步进脉冲频率和方向,从而实现精确的速度控制。常见的速度环控制算法包括PID控制算法、滑模控制算法和模型预测控制算法等。3. 力矩环控制算法:力矩环控制算法是针对需要对电机施加一定力矩的应用场景而设计的。它通过测量电机的力矩信息,并与目标力矩进行比较,计算出电机需要调整的电流和方向,从而实现精确的力矩控制。常见的力矩环控制算法包括PID控制算法、自适应控制算法和模糊控制算法等。青岛光轴闭环步进电机厂家


- 郑州速度闭环步进电机厂商 2025-09-09
- 天津调速闭环步进电机厂商 2025-09-09
- 长沙高能效闭环步进电机研发 2025-09-07
- 厦门调速闭环步进电机生产 2025-09-06
- 济南位置闭环步进电机服务商 2025-08-29
- 扬州闭环步进电机厂商 2025-04-02
- 北京T型曲线闭环步进电机服务商 2025-04-01
- 宁波位置闭环步进电机订购 2025-03-28