-
 25 07河南立体仓库堆垛机哪家好
堆垛机示例(a)桥式堆垛起重机;在桥式起重机的基础上结合叉车的特点开发而成,悬挂在升降小车上的刚性立柱上有可升降的货叉,立柱可以绕垂直中心线旋转,因此货架之间所需的巷道宽度小于叉车所需的巷道宽度。这种起重机在两侧高架轨道上支撑和运行,除了一般单位货物外,还可以堆放和运输长物品。当起重能力和跨度较小时,还可以在屋架下悬挂的轨道上运行,此时其... 【查看详情】
-
 24 07江西立体仓库堆垛机供应商
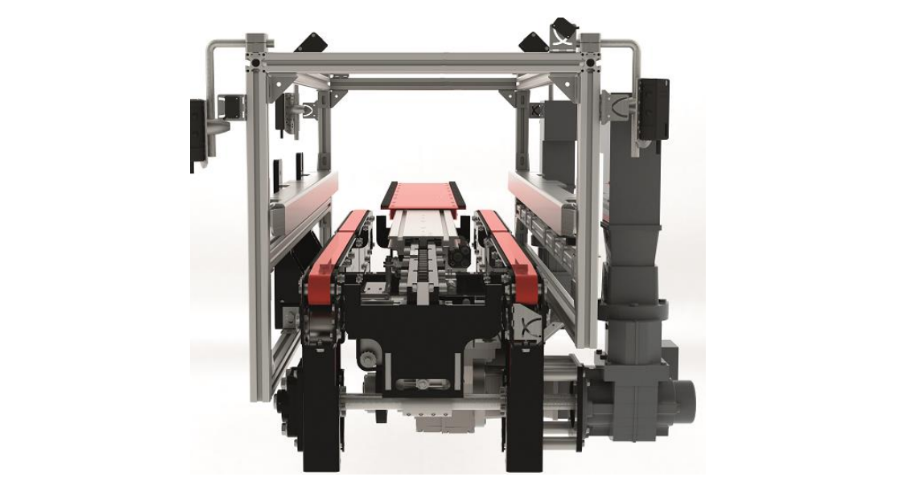
双柱堆垛机是自动化仓库的主要组成部分之一,不同于单柱堆垛机。框架结构是由上横梁和下横梁两个立柱组成的矩形框架,其结构刚度比单个立柱更好,质量更大。适用于各种提升高度的仓库。一般起重能力可达5T,必要时可更大。可用于高速运行。双柱堆垛机运行在货架之间的巷道中,主要用于运输装载在托盘或集装箱上的单位货物;也可以开车到相应的货舱,船上人员会根据... 【查看详情】
-
 23 07
-
 22 07江西激光导引AGV价格
AGV的电源一般采用电池作为储能载体。目前AGV可以使用的电池包括铅酸/纯铅、镍氢、镉镍和锂离子电池。近年来,随着电池技术的成熟,超级电容器在AGV中的应用逐渐普及。随着非接触式能量传输技术的发展,相关产品在一些领域已经取代了传统的AGV供电方式。系统控制主要分为地面(上层)控制系统和车辆(下层)控制系统。上层控制系统可以有效控制多辆AG... 【查看详情】
-
 21 07吉林激光AGV小车哪家好
AGV是仓储行业较早应用的地方。1954年,世界上首辆AGV在美国,南卡罗来纳州水星汽车货运公司的仓库投入运营,实现了进出货物的自动化处理。2.制造业AGV在制造业的生产线上扮演着重要的角色,高效、准确、灵活地完成物料搬运任务。此外,多个AGV可以组成柔性物流搬运系统,搬运路线可以随着生产工艺的调整及时调整,一条生产线上可以制造十几个产品... 【查看详情】
-
 20 07镇江自动化堆垛机哪家好
堆垛机是自动化立体仓库的标志,其功能是进行水平往复直线运动、垂直升降、左右伸缩叉取,等一系列协调动作。从而实现存储单元货物从巷道口输送机到指定地点的入库作业,或者从指定地点到巷道口输送机的出库作业,从而与巷道口进出输送机系统一起实现货物的自动进出。堆垛机具有以下特点:1)工作效率高。堆垛机是立体仓库的设备,搬运速度和货物存取速度快,能在短... 【查看详情】
-
 19 07扬州地轨导向RGV供应商
RGV小车的特点是加速快,运动速度快,适用于运输较重的工件;由于导轨固定,行走平稳,停车位置更准确;该控制系统简单可靠,制造成本低,便于推广应用。行走路线不便改变,转弯角度不宜过小。RGV小车可以连接多个物流节点,具有速度快、配置简单、易于维护的特点。在一些物流方案中,可以替代配置相对复杂、机动性较差的输送机系统;根据不同的物流规模和频率... 【查看详情】
-
 18 07山西电动堆垛机厂家供应
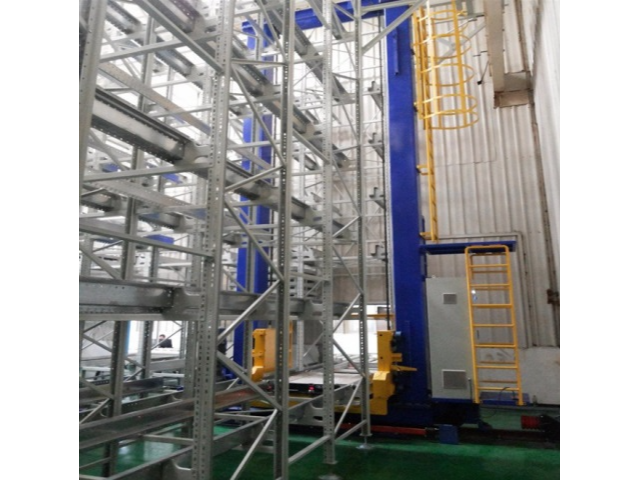
自动堆垛机的工作原理是什么?自动堆垛机属于无人形式。堆垛机通过电气控制系统与仓库管理系统在线协作。堆垛机收到操作指令后,可以在巷道内进行水平行走、垂直提升、货叉拉伸和提升,在指定位置完成货物单元的存取操作,并将货物单元与巷道末端的输送设备或固定输送平台交接,形成完整的自动化仓库物流系统,从而实现货物存取、传输和分拣,自动进出。堆垛机存取货... 【查看详情】
-
17 07四川仓库堆垛机销售厂
堆垛机操作机构:常用的操作机构有地面行走式的地面支撑式和上部行走式的悬挂式或搁板支撑式。地面行走式使用2~4个轮子在地面单轨或双轨上运行,立柱顶部设有导向轮。上部行走方式采用四个或八个车轮悬挂在屋架下弦工字钢下翼缘,下部有水平导向轮。货架支撑式上部有四个轮子,沿着巷道两侧货架顶部的两条导轨行走,下部有水平导向轮。装载平台和装卸机构:装载平... 【查看详情】
-
 16 07广东自动化堆垛机厂家直销
堆垛机在X方向的定位通过条形码定位系统行进,并通过光电管进行精细定位。E-Stoplimit开关用于在堆垛机工作范围的后一端立即关闭堆垛机。桅杆设计为箱体结构,板材和型材焊接结构。支柱安装在运输部件上,并通过上十字头在顶部连接。在桅杆1上,安装了控制柜平台和起重机平台。带有制动电阻器的平台安装在桅杆2上。在两个桅杆之间,升降平台由伸缩台和... 【查看详情】
-
 15 07连云港激光导航AGV生产厂家
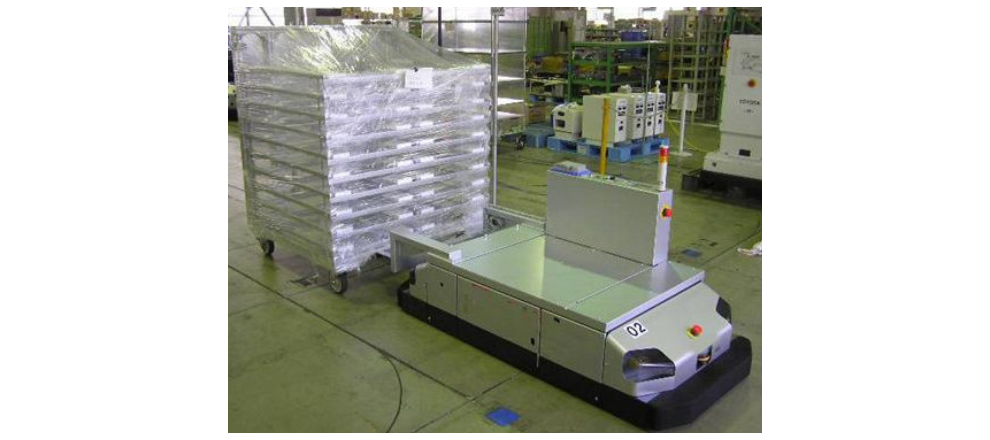
AGV车载控制系统,即AGV单机控制系统,在接收到上层系统的指令后,负责AGV单机的导航、引导、路线选择、车辆行驶、装卸作业等功能。AGV导航:AGV单机通过自己的导航设备测量计算其全球坐标中的位置和航向。导引:AGV单机根据当前位置、航向和预设的理论轨迹,即AGV运动的指令值,计算下一个周期的速度值和转向角值。车辆驱动:小车驱动负责采集... 【查看详情】
-
14 07浙江自动堆垛机生产厂家
堆垛机电气装置:电气装置由电气驱动装置和自动控制装置组成。巷道堆垛机通常由交流电机驱动。如果调速要求高,用直流电机驱动。控制装置有手动、半自动和自动三种控制方式,其中自动控制包括车载控制和远程控制。安全防护装置,堆垛机是一种起重机械,在高而窄的巷道中高速运行。为了保证人身和设备安全,堆垛机必须配备完善的硬件和软件安全保护装置,如行程限制装... 【查看详情】