-
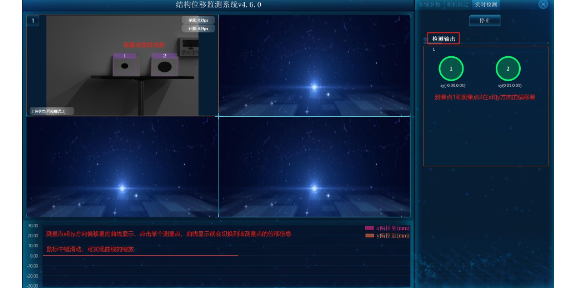
图像位移测试系统技术原理
位移计通常输出模拟信号,主要是电压信号或电流信号。它是一种用于测量物体的位移或变形的传感器,能够将物体的位移转换为相应的电信号输出。常见的位移计包括电阻式位移计、电容式位移计和电感式位移计等。这些位移计的工作原理不同,但都能将位移转换为电信号输出。其中,电阻式位移计是最常见的一种,它利用电阻的变化来测量位移。当物体发生位移时,位移计中的电...
查看详细 >>19 2025-07 -
非接触位移计技术指标
除了价格优势,图像位移计还具有其他方面的优势。首先,图像位移计的安装和部署相对简单快速,不需要进行繁琐的工程改造,节省了时间和成本。其次,图像位移计采用非接触式测量方式,无需直接与被监测结构接触,不会对结构产生任何影响或破坏,确保了监测过程的安全性和完整性。此外,图像位移计具有较高的测量精度和稳定性,能够实时准确地监测结构的位移和变形情况...
查看详细 >>19 2025-07 -
四川交通隧道巡检机器人开发
对于隧道运营管理而言,及时发现并处理潜在隐患至关重要。成都中科图测科技有限公司的隧道巡检机器人凭借强大的功能,成为隧道安全的 “守护者”。它具备出色的环境适应能力,无论是高温潮湿的南方隧道,还是寒冷多尘的北方隧道,都能稳定运行。机器人配备的智能导航系统,可在复杂的隧道环境中自主规划巡检路线,实现全覆盖式巡检。在遇到障碍物时,能够迅速做出反...
查看详细 >>19 2025-07 -
成都隧道自动化巡检设备研发
中科图测的隧道巡检机器人在技术上达到了行业水平。它融合了智能病害识别与精确测量技术,能对隧道衬砌掉块进行智能识别,精细判断衬砌结构的完整性;在渗漏水检测方面,可智能测量面积≥0.04m² 的渗漏水区域,且面积测量误差≤20%,还能准确识别渗漏水类型,包括(湿)浸渗、滴漏、涌流等;对于隧道裂缝,它不*能智能识别,还能自动测量,裂缝测量精度高...
查看详细 >>18 2025-07 -
高速公路隧道检测机器人推荐品牌
隧道巡检机器人,是智慧交通领域的革新利器。它搭载了公司先进的 AI 视频智能分析技术,如同给机器人装上了 “智慧大脑”。在隧道巡检过程中,机器人能够通过高清摄像头实时捕捉隧道内的图像信息,对隧道衬砌表面的裂缝、渗漏水、剥落等病害进行精细识别,凭借深度学习算法,可将病害识别准确率提升至 98% 以上。不仅如此,该机器人还集成了雷视融合测量系...
查看详细 >>18 2025-07 -
高速公路隧道自动化巡检设备品牌推荐
智能视觉,精细捕捉裂缝细节:成都中科图测科技有限公司研发的隧道裂缝检测机器人,以先进的计算机视觉技术为,为隧道安全监测带来全新突破。其搭载的高分辨率工业级视觉相机,像素高达千万级别,配合专业级光学镜头,能够清晰捕捉隧道衬砌表面细微到 0.1 毫米的裂缝痕迹。机器人在沿隧道轨道运行过程中,通过自主研发的图像采集系统,对隧道壁面进行连续扫描,...
查看详细 >>18 2025-07 -
国产位移计多少钱
位移计是一种用于测量材料位移的仪器。它可以通过测量物体的位置变化来确定其位移量。位移计广泛应用于工程、材料科学、地质学等领域,用于研究材料的变形性能、结构的稳定性以及地壳运动等。位移计的工作原理基于物体的位置变化。它通常由一个固定的参考点和一个可移动的测量点组成。当物体发生位移时,测量点相对于参考点的位置也会发生变化。位移计通过测量这种位...
查看详细 >>17 2025-07 -
四川电阻式位移计厂
仪器安装位置的选择对于测量结果具有重要影响。若选择不当,可能会导致测量误差的增加。为解决此问题,应根据具体的测量需求选择合适的安装位置,并遵循仪器说明书中的建议。仪器与被测对象之间的连接也是需要注意的问题。位移计需要与被测对象进行连接,以实现位移的测量。若连接方式不正确或连接不牢固,可能会导致测量误差的产生。为解决此问题,应确保连接方式正...
查看详细 >>17 2025-07 -
多点式位移计厂家直销
相机位移计是一种设备,用于测量相机在空间中的位移和姿态变化。它由多个传感器和计算单元组成,能够实时监测相机的位置和方向,并将这些数据应用于虚拟现实、增强现实、机器人导航等领域。相机位移计的工作原理基于传感器技术,包括惯性测量单元(IMU)、全局定位系统(GPS)、视觉传感器等。这些传感器能够感知相机的加速度、角速度、方向等信息,并将其转化...
查看详细 >>17 2025-07 -
隧道自动化巡检系统AI视觉检测
多传感器融合,深度剖析裂缝隐患:为了更地掌握隧道裂缝情况,该检测机器人采用多传感器融合技术。除了视觉相机外,还集成了超声波传感器、红外热成像传感器和激光测距传感器等多种先进传感器。超声波传感器能够穿透隧道衬砌表面,检测裂缝的深度和内部扩展情况,对于隐藏在结构内部的裂缝隐患具有出色的探测能力;红外热成像传感器则可通过检测裂缝区域与正常区域的...
查看详细 >>16 2025-07 -
多点式位移计分类
图像位移计在工程试验中有广泛的应用。首先,图像位移计可用于结构负载试验,在试验过程中实时监测结构的位移和变形情况,提供准确的结构响应数据。其非接触式测量方式保证了试验过程的安全和完整性。其次,图像位移计可用于材料力学试验,通过监测试样表面的位移和畸变,评估材料的力学性能和变形行为。此外,图像位移计还可用于地基和土力试验,监测土体的变形和沉...
查看详细 >>16 2025-07 -
智能轨道式巡检机器人定制
隧道巡检工作需要机器人具备强大的续航能力和快速响应能力。成都中科图测科技有限公司的隧道巡检机器人配备了大容量的锂电池,一次充电可连续工作 8 小时以上,满足了长时间巡检任务的需求。同时,该机器人支持快速充电技术,在短时间内即可充满电,提高了设备的使用效率。在遇到紧急情况时,机器人能够迅速响应,快速到达指定位置进行检测和排查。其灵活的移动机...
查看详细 >>16 2025-07