-
江西新能源打包线
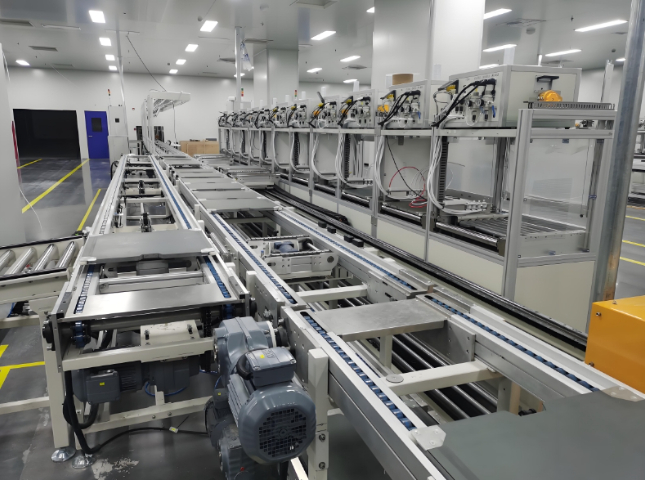
倍速链自动打包线:自动化生产新潮流——如东大元自动化设备厂的创新之作在工业的大背景下,自动化生产已经成为企业提升竞争力的关键因素。对于生产企业来说,提高生产效率、降低生产成本、保证产品质量是永恒的追求。在产品包装环节,如东大元自动化设备厂推出的倍速链自动打包线凭借其、智能、稳定的特点,成为众多企业实现自动化生产的得力助手,着自动化...
查看详细 >>06 2025-04 -
上海打包线保养
自动包装生产线设备组成:自动称重包装秤、夹袋装置。这边热合缝包机、倒袋机、整形机、金属检测机、输送剔除机、重量复检机、喷墨打印机等及其相关电气设备。流程:产品经过一系列的生产后经过自动称重包装秤装入包装袋中,再由倒袋装置将其推到运输上升,整形机将其推平整,使其适合码放,再经由金属检测机、重量复检机进行排除筛选,将不合规格产品推...
查看详细 >>05 2025-04 -
新能源打包线有哪些
倍速链自动打包线采用了度的材料和的设计,能够承受汽车零部件较大的重量和冲击力,确保产品在运输和包装过程中的安全。同时,通过灵活的可定制化设计,能够根据不同汽车零部件的形状和尺寸进行个性化的设计和调整,满足汽车零部件行业多样化的生产需求。家电行业家电产品的体积较大,重量较重,传统的人工打包方式不*效率低下,而且劳动强度大。倍速链自动...
查看详细 >>05 2025-04 -
宿迁生产线厂家价格
是先通过工人手动将摞放好的纸板放置在印刷开槽机的传送带上,通过传送带与印刷开槽机进纸口的挡板的配合使得纸板逐个进入印刷开槽机中,由于传送带上堆放的纸板量并不多,因此随着纸板的运输,传送带堆放的纸板的高度不断下降,为了保持纸板印刷开槽的流畅,工人添板的频率则需要很快,需要反复搬动纸板,这样就增加了工人的工作量。因此上述生产线在进行瓦...
查看详细 >>05 2025-04 -
链板输送生产线厂家排名
自动化生产线是现代工业的生命线,机械制造、电子信息、石油化工、轻工纺织、食品行业、汽车生产以及等现代化工业的发展都离不开自动化生产线的主导和支撑作用,其对整个工业及其他领域也有着重要的地位和作用。自动化生产线是在流水线和自动化专机的功能基础上逐渐发展形成的自动工作的机电一体化的装置系统。2、通过自动化输送及其他辅助装置,按照特定的...
查看详细 >>04 2025-04 -
黄山链板生产线
滚筒输送生产线品牌排行:如东大元凭实力彰显风采在工业生产的广阔天地中,物料的、精细输送是保障生产流程顺畅进行的关键环节。滚筒输送生产线作为物料输送领域的重要设备,凭借其、稳定、灵活的特点,在各个行业得到了广泛的应用。如今,市场上的滚筒输送生产线品牌琳琅满目,竞争异常激烈。而如东大元自动化设备厂凭借自身过硬的实力,在滚筒输送生产线品...
查看详细 >>04 2025-04 -
小型生产线品牌排行
自动化生产线是能实现产品生产过程自动化的一种机器体系,通过采用一套能自动进行加工、检测、装卸、运输的机器设备,组成高度连续的、完全自动化的生产线,来实现产品的生产,从而提高工作效率。降低生产成本、提高加工质量、更换产品,是机械制造业竞争和发展的基础,也是机械制造业技术水平的标志,它的发展趋势是提高可调性,扩大工艺X围,提高加工...
查看详细 >>04 2025-04 -
淮南生产线哪里有
所述容纳槽中设置有用于推动托板移动的推动装置,所述安装块的顶面上固定连接有若干推动气缸一,所述推动气缸一沿水平方向设置,所述推动气缸一的活塞杆朝向容纳槽的槽口,所述推动气缸一的活塞杆上固定连接有推动板,所述推动板沿垂直于推动气缸一的活塞杆的方向设置。通过采用上述技术方案,纸板在进入印刷开槽机之前,先手动将纸板摞放好并放置于印刷...
查看详细 >>03 2025-04 -
新能源输送设备哪家好
滚轮输送是一种常见的输送设备,其原理和设计使其成为许多行业中不可或缺的工具。滚轮输送设备通过滚轮的旋转来实现物料的输送,其特点在于稳定性高、运行噪音低、维护简单等特点。滚轮输送设备的设计非常灵活,可以根据不同物料的特性和输送要求进行定制。首先,滚轮输送设备通常由多个滚轮组成,这些滚轮可以根据物料的性质和输送量进行调整。其次,滚...
查看详细 >>03 2025-04 -
杭州小型输送设备
物流仓储设备大致可以分为存储设备、搬运设备、输送设备、分拣设备等种类:1.存储设备:包括托盘货架、搁板货架、自动化立体库、托盘等。作为存储设备,其柔性化重点体现在对不同物料种类完成储存的适应性。由于物料种类繁多,形态各异,要做到这一点并不容易。从技术上讲,组合式货架的设计理念是非常符合柔性化的需求的。此外,单元化作业起到了规范...
查看详细 >>03 2025-04 -
苏州输送设备故障维修
机械输送设备的工作原理机械输送设备是一种用于物料输送的设备,广泛应用于各个行业中。它能够迅速地将物料从一个地方输送到另一个地方,提高了生产效率。本文将介绍几种常见的机械输送设备及其工作原理。一、皮带输送机皮带输送机是一种利用连续的运动带将物料从一个地方输送到另一个地方的设备。它的主要部件由输送带、驱动装置和支撑装置组成。其工作原理...
查看详细 >>03 2025-04 -
山东机械臂功率
具体包括:步骤3-1,根据实际机械臂的参数指标,利用d-h方法构建机械臂参数表;步骤3-2,根据所述机械臂参数表中的参数建立每一个机械臂关节的坐标系,并获取相邻坐标系之间的变换矩阵;步骤3-3,将所有变换矩阵相乘获得末端坐标系在基坐标系的变换矩阵t即为机械臂正解;步骤3-4,通过迭代法处理机械臂逆运动学方程得到迭代方程:其中,...
查看详细 >>02 2025-04