-
 30 01四川六轴协作机器人型号
人机协作并非单一模式,而是根据任务需求呈现出多种形态。主要可以分为以下几种:一是“共存”模式,人类和机器人在同一空间内工作,但没有直接的物理交互,各自执行单独的任务。二是“顺序协作”,即人类和机器人按顺序对同一工件进行操作,例如工人安装零件后,由协作机器人进行拧紧。三是“协同作业”,此时双方同时处理同一个任务,例如人类负责定位和引导,机器... 【查看详情】
-
 30 01湖北激光切割焊接机器人操作
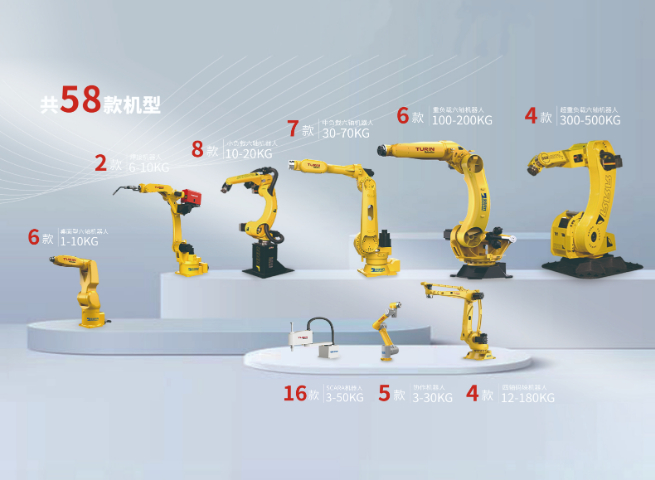
图灵激光熔覆焊焊接机器人在装备修复与再制造领域发挥着关键作用,其采用高功率激光熔覆技术,能够在工件表面精确制备高性能熔覆层,实现工件的损伤修复和性能升级。该机器人具备熔覆参数精确可控、熔覆层与基体结合牢固等优势,在矿山机械零部件修复中,可对磨损的钻头、滚筒等部件进行熔覆修复,恢复部件性能并延长使用寿命;在机床导轨修复领域,激光熔覆焊焊接机... 【查看详情】
-
 29 01上海轻量型协作机器人厂家电话
协作机器人与传统工业机器人的区别是根本性的,主要体现在设计哲学、安全性、部署灵活性和编程方式上。传统工业机器人追求高速、高负载和高精度,通常在封闭、结构化的环境中执行重复性任务,其安全性主要通过物理隔离实现。一旦有人进入其工作区域,机器人必须停止运行,这限制了人机交互。而协作机器人从设计之初就将人机安全共存作为首要目标,通过固有的安全设计... 【查看详情】
-
 29 01江苏六轴协作机器人型号
许多制造业岗位需要工人长期保持不自然的姿势(如弯腰、抬手)或执行高频率的重复动作,这极易导致肌肉骨骼疾病(MSDs)。协作机器人是更好的人机工程学解决方案。它们可以扮演“智能助手”的角色,例如,在组装线上,工人无需再费力托举沉重的部件,而是由协作机器人将其准确地递送到比较好操作位置并保持住,工人只需进行轻松的定位和紧固操作。这明显降低了工... 【查看详情】
-
 29 01浙江打磨协作机器人功能
为了比较大化设备正常运行时间,预测性维护对协作机器人至关重要。通过内置的传感器持续监测机器人的振动、温度、电流和噪音等参数,并结合物联网平台,可以收集和分析海量的运行数据。利用机器学习算法,系统能够识别出与性能衰退相关的细微模式,从而在部件发生实际故障之前预测其剩余使用寿命,并提前安排维护。这实现了从“事后维修”或“定期保养”到“按需保养... 【查看详情】
-
 28 01河北六轴机器人解决方案
故障预测与健康管理(PHM)是一种先进的管理方法,旨在通过数据驱动的方式,预测设备何时可能发生故障,从而实现预测性维护。对于工业机器人,通过在其关键部件(如电机、减速器)上安装振动、温度传感器,并持续监测其运行电流、扭矩等参数,利用大数据分析和机器学习模型,可以识别出性能退化的早期征兆。这使得维护团队可以在故障发生前有计划地更换部件或进行... 【查看详情】
-
 28 01浙江喷涂机器人解决方案
随着机器人智能化和自主性的提高,伦理问题逐渐浮现。除了就业影响,还包括:责任归属(当自主机器人造成事故或损失时,责任应由谁承担?)、数据安全与隐私(机器人采集的生产数据如何保护?)、以及机器决策的透明度(AI算法的“黑箱”问题)。企业需要共同探讨和制定相关的伦理准则、法律法规和技术标准,确保机器人技术的发展是以服务人类、增进社会福祉为根本... 【查看详情】
-
 28 01
-
27 01
-
 27 01
-
 27 01江苏多功能机器人使用方法
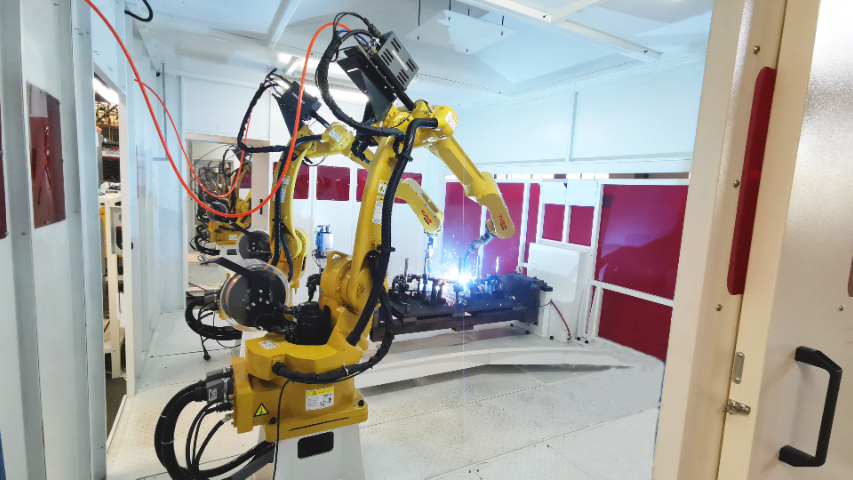
多功能机器人怎么选,还需考量技术迭代能力与行业适配经验,避免产品快速过时。建议优先选择像图灵机器人这样拥有自主研发团队与持续创新能力的品牌,其紧跟5G、AI技术潮流,推动多功能机器人向“数据驱动+智能决策”升级,通过AI算法优化作业参数,使不同工况下合格率稳定在99.5%以上。同时关注品牌行业案例积累,图灵在汽车、3C、环保等多领域拥有超... 【查看详情】
-
 27 01重庆多功能机器人市场价格
机器人仿真软件,如ABB的RobotStudio、发那科的ROBOGUIDE、西门子的Process Simulate以及Delmia等,在现代机器人应用中扮演着不可或缺的角色。它们能够在虚拟环境中构建机器人工作站的三维模型,包括机器人、工具、工件和周边设备。工程师可以在软件中进行离线编程、运动仿真、节拍分析、可达性检查和碰撞检测,而无需... 【查看详情】