在调试过程中,优化程序性能是每位学员都需要面对的重要任务。以下是一些学员可以采取的策略和步骤,以优化他们编写的工业机器人程序性能:代码审查:首先,学员应该仔细审查他们的代码,查找可能存在的性能瓶颈。这可能包括不必要的循环、重复的代码块、低效的数据结构等。通过消除这些瓶颈,学员可以显著提高程序的执行效率。算法优化:针对程序中的关键算法,学员可以尝试使用更高效的算法来替换现有的算法。例如,对于搜索和排序任务,可以使用更先进的搜索算法(如二分搜索、哈希表搜索)或排序算法(如归并排序、快速排序)来减少时间复杂度。减少不必要的操作:在编写程序时,学员应尽量避免执行不必要的操作。例如,在更新机器人状态时,只更新确实发生变化的部分,而不是整个状态。这样可以减少计算量和内存使用。 学习工业机器人技术,为智能工厂建设贡献力量。梅州法那科工业机器人培训费用是多少
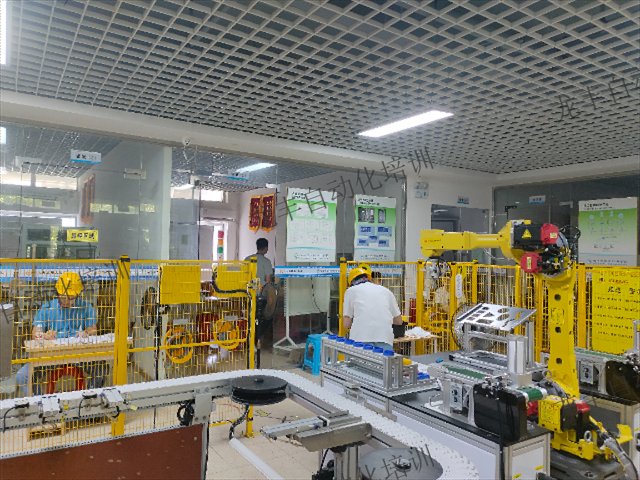
龙丰工业机器人培训致力于为未来工业领域培养精英人才。我们深知,随着科技的不断进步和工业的快速发展,工业机器人将在生产线上扮演越来越重要的角色。因此,我们注重培养学员的创新意识和实践能力,帮助他们掌握更新的机器人技术和应用方法。在培训过程中,我们采用项目式学习的方式,让学员们通过实际操作和实践应用来巩固所学知识。学员们可以参与到各种实际项目中,与导师和同行们共同探讨和解决问题。这不*有助于提升学员的实践能力,也为他们提供了展示才华的机会。此外,我们还为学员提供了广大的职业发展支持。我们与众多企业建立了合作关系,为学员提供实习和就业机会。通过龙丰工业机器人培训,学员们可以顺利进入工业机器人领域,成为行业的佼佼者。 江门附近工业机器人培训课程工业机器人培训,培养具备跨领域合作能力的技术人才。
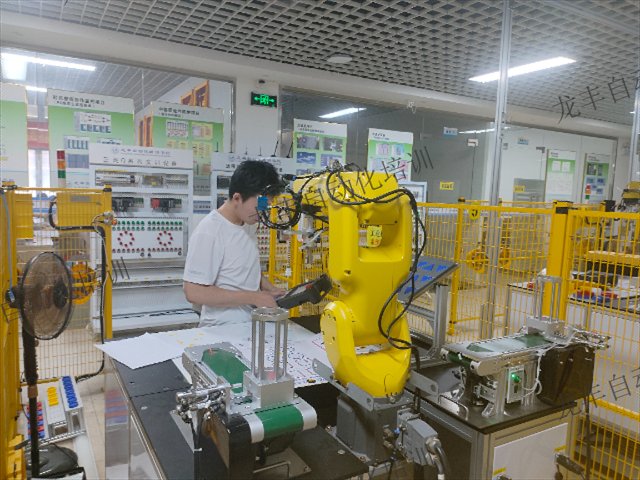
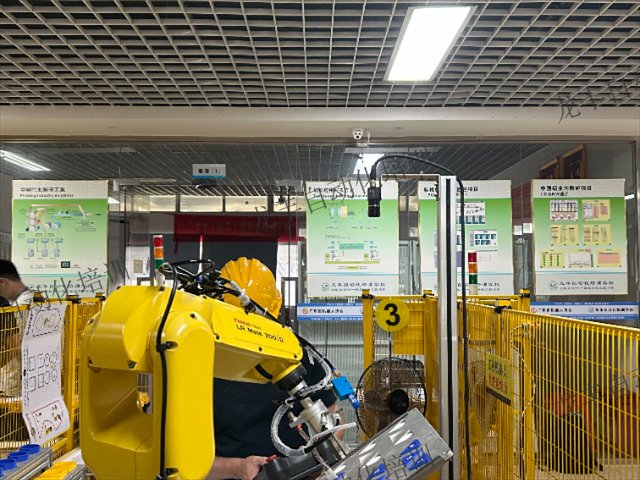
当龙丰学员进行实践操作时,通常会遵循一系列具体步骤来确保学习过程顺利进行。以下是步骤详细描述:安全准备:首先,学员会接受严格的安全培训,了解工业机器人的安全操作规程和紧急情况下的应对措施。他们会确保工作区域的安全,并穿戴适当的防护装备。设备熟悉:在开始操作之前,学员会仔细研究并熟悉所使用的工业机器人的结构、控制系统和操作界面。他们了解机器人的基本功能、运动范围和限制。理论学习回顾:学员确保对机器人的工作原理、编程语言和操作指令有清晰的理解。任务规划:学员会根据实验或项目的要求,规划机器人的运动轨迹、工作顺序和所需的动作。编程与调试:学员将使用编程语言编写机器人的控制程序,并在虚拟环境中进行调试。实践操作:在编程和调试完成后,学员会将程序上传到机器人,并在实际环境中进行实践操作。数据分析与优化:根据实践操作的结果,学员会收集并分析数据,评估机器人的性能。总结与反馈:还有,学员会总结他们的实践操作经验,并向教师或同学提供反馈。他们会分享他们的成功经验和遇到的问题,以便其他人可以从中学习和改进。通过这些步骤,龙丰学员能够深入地理解和掌握工业机器人的操作技能,为未来的职业发展打下坚实的基础。
工业机器人离线编程仿真软件的具体应用场景十分广,以下是其中一些典型的场景描述:新产品研发阶段:在产品研发初期,工程师可以使用FANUC的离线编程仿真软件来模拟和测试机器人的运动轨迹、动作顺序等。这有助于在实体机器人制造之前,发现并解决潜在的问题,提高产品研发的效率和成功率。复杂任务规划:对于需要精确控制机器人进行复杂操作的任务,如焊接、装配等,离线编程仿真软件可以提供一个虚拟的环境,让工程师在其中进行详细的任务规划和编程。通过模拟运行,工程师可以验证程序的正确性和可靠性,确保在实际应用中机器人能够按照预期完成任务。生产线优化:在生产线改造或优化过程中,离线编程仿真软件可以帮助工程师评估不同机器人配置和布局的效果。通过模拟不同方案下的生产线运行情况,工程师可以选择比较好的方案,提高生产线的效率和灵活性。操作员培训:对于新入职的操作员或需要更新技能的员工,离线编程仿真软件可以提供一个安全的、无风险的培训环境。操作员可以在虚拟环境中进行机器人操作练习,熟悉机器人的操作界面和编程方法,提高操作技能和安全意识。远程技术支持:对于远离生产现场的工程师或技术支持人员。 深入了解工业机器人传感器技术,提升设备智能化水平。
在汽车组装过程中,工业机器人的抓取和定位技术发挥着至关重要的作用。这一过程结合了精密的机械系统、先进的传感器技术和复杂的算法,以确保机器人能够准确无误地执行每一个组装步骤。首先,抓取过程需要工业机器人配备专门的抓取装置,如气动夹具或真空吸盘,这些装置可以根据需要灵活调整,以适应不同形状和尺寸的零部件。当机器人接收到抓取指令时,它会通过内置的传感器系统感知零部件的位置和姿态,然后精确计算抓取点的位置和力度。一旦计算完成,机器人会迅速移动至目标位置,通过抓取装置牢牢地固定住零部件。接下来是定位过程。定位是确保机器人能够准确地将零部件放置在预定位置的关键步骤。工业机器人通常配备了高精度的视觉系统和激光测距仪等传感器,这些传感器能够实时感知机器人和零部件的空间位置关系。在组装过程中,机器人会不断与控制系统进行通信,接收来自控制系统的指令和反馈。控制系统会根据预设的组装路径和零部件的实际位置,计算出机器人需要移动的方向和距离,并实时调整机器人的运动轨迹。通过不断的感知、计算和调整,机器人能够确保零部件被准确地放置在预定位置,完成整个组装过程。 实战操作,让工业机器人培训更具实战意义。梅州法那科工业机器人培训费用是多少
深入了解工业机器人网络通信技术,提升设备互联互通能力。梅州法那科工业机器人培训费用是多少
利用并行处理:如果可能的话,学员可以尝试利用并行处理来优化程序性能。通过将程序拆分成多个可以并行执行的子任务,并利用多核处理器或分布式计算资源来执行这些任务,可以显著提高程序的吞吐量。资源监控:在调试过程中,学员应该监控程序的资源使用情况,包括CPU、内存、磁盘I/O等。如果发现资源使用过高或存在异常,应及时查找原因并进行优化。性能分析工具:利用性能分析工具可以帮助学员更准确地识别程序中的性能瓶颈。这些工具可以测量程序的执行时间、内存使用情况等,并提供可视化的性能报告。学员可以根据这些报告来优化他们的代码。不断迭代和测试:优化程序性能是一个迭代的过程。学员应该不断地修改他们的代码并进行测试,以验证优化的效果。在测试过程中,学员应关注程序的响应时间、吞吐量等关键性能指标,并根据测试结果进行相应的调整。通过遵循以上步骤和策略,学员可以在调试过程中有效地优化他们的工业机器人程序性能。这将有助于提高程序的执行效率、降低资源消耗,并提升机器人的整体性能。梅州法那科工业机器人培训费用是多少