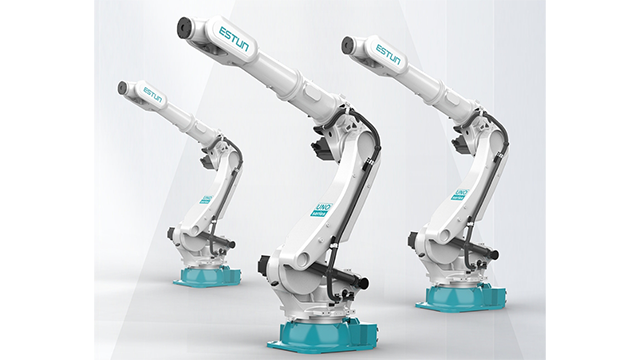
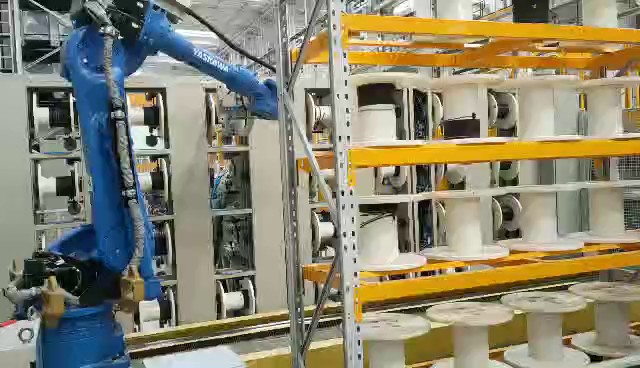
工业机器人技术正朝着智能化、柔性化、协作化的方向快速发展。人工智能与机器视觉的深度融合使机器人具备深度学习能力,能够适应不确定环境下的作业任务。力控技术的进步让机器人实现真正的柔顺控制,完成精密装配、抛光等对力控要求较高的工作。数字孪生技术通过建立机器人的虚拟映射,实现远程监控、预测性维护和离线编程。5G技术的应用解决了传统有线通信的束缚,支持多机器人集群协同作业。模块化设计成为新趋势,通过标准化接口实现快速部署和功能切换。人机协作方面,新型协作机器人采用轻量化设计、碰撞检测和安全力矩控制,确保人机共融环境的安全性。这些技术发展不*提升了机器人的性能,更拓展了应用边界,使机器人能够适应小批量、多品种的柔性制造需求。ET170B-2650-F:负载170kg,大臂展2650mm,专为重型搬运与冲压应用优化。浙江常见机械手能耗分析
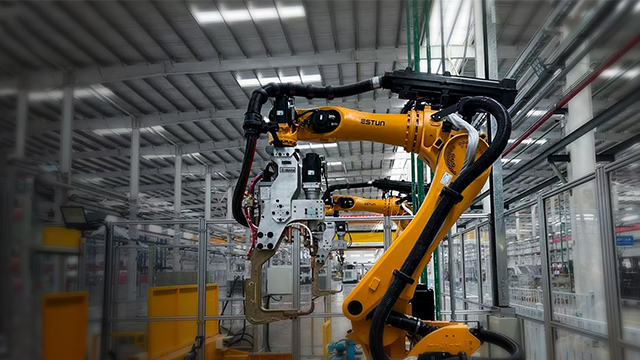
高效生产与自动化集成机械手的另一大优势是其高效的生产能力,能够***缩短作业周期,提升整体生产效率。与传统人工操作相比,机械手可以24小时不间断工作,且运行速度远超人类。例如,在汽车焊接生产线上,机械手每分钟可完成数十个焊点的精细焊接,效率是人工的3-5倍。同时,机械手能够轻松集成到自动化生产线中,与PLC、视觉系统和其他设备协同工作,实现全流程无人化生产。这种高度集成的特性特别适合大规模制造企业,能够快速响应市场需求变化,灵活调整生产节奏。此外,机械手还可通过编程实现多任务切换,一机多用,进一步优化资源利用率。浙江常见机械手能耗分析林格科技代理的机器人支持力控功能,可完成抛光、打磨等复杂曲面加工。
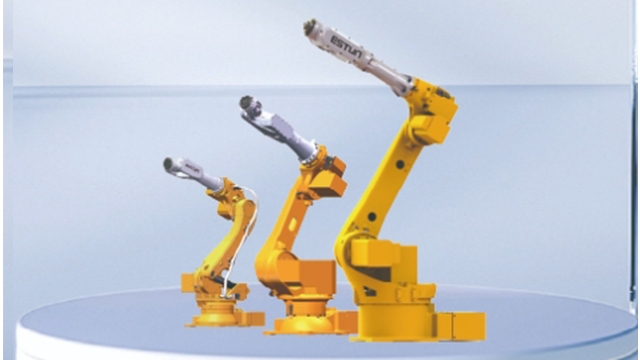
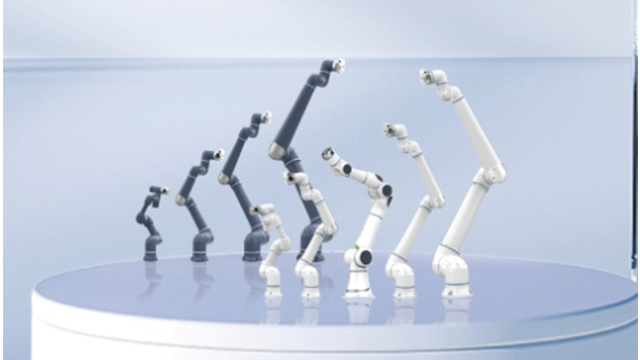
现代机械手的**竞争力在于其可编程特性。飞创直线模组通过总线分布式控制,*需修改软件参数即可适应直径5mm-300mm工件的抓取。在个性化需求强烈的家电行业,某企业通过机械手快速切换夹具,实现同一产线生产7种型号空调面板,设备复用率达90%。更值得关注的是协作型机械手,通过力控传感器实现人机混线作业,在航天器精密装配中误差控制在±0.02mm内。这种灵活性使中小企业也能分批次投入自动化,单台机械手平均2.3年即可收回投资。
工业机器人技术正向智能化、模块化、协同化方向演进。人工智能与机器视觉深度融合,使机器人具备深度学习与自适应能力,例如通过3D视觉识别无序堆叠工件并自主规划抓取路径。力控技术的发展让机器人实现精密磨削、抛光等柔顺作业。5G技术支撑多机器人集群协同与云端调度,消除传统有线通信的局限。模块化设计成为新趋势,如关节模块、控制器模块的标准化大幅降低定制成本。此外,数字孪生技术通过虚拟映射实现远程监控、预测性维护与离线编程,***提升部署效率。MIN系列机器人:负载5-100kg,适用于搬运、焊接等高精度作业。
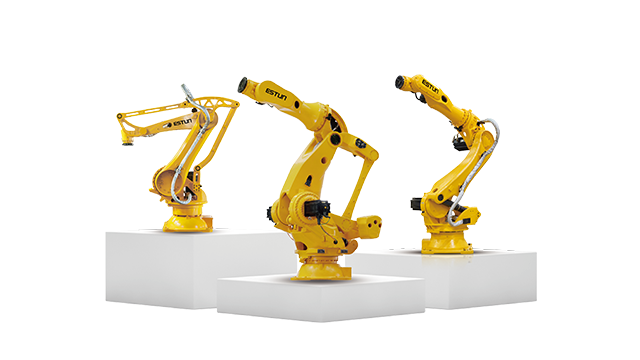
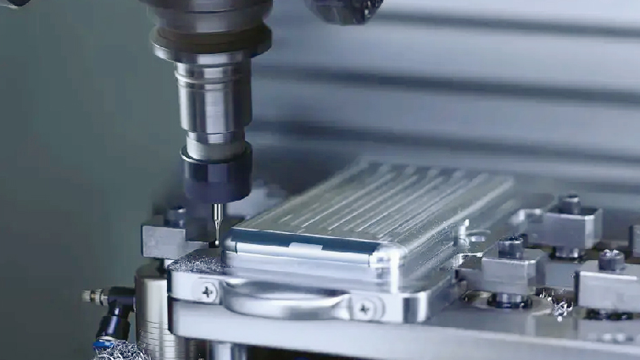
第一阶段是可编程示教再现机器人,操作员通过手持示教器引导机器人完成一遍动作,机器人则精确记录并重复执行,此阶段机器人没有外部感知能力,适用于结构化环境下的重复任务。第二阶段是感知型机器人,随着传感器技术的进步,机器人开始装备视觉、力觉等系统,使其能够对环境进行一定程度的感知和反馈,例如根据视觉定位补偿工件位置偏差,或根据力控实现精细装配。当前,我们正处在第三阶段——智能机器人的发展初期,其**特征是深度融合人工智能、大数据和云计算技术,机器人能够通过深度学习进行自主决策、路径规划和故障诊断,从单纯的执行者向具备一定学习与适应能力的“合作伙伴”演进。林格科技代理的机器人重复定位精度达±0.02mm,满足精密电子元件的加工要求。ER系列机械手价格对比
林格科技代理的埃斯顿通过CE、UL等国际认证,产品符合全球主要市场的准入标准。浙江常见机械手能耗分析
机器人系统集成涉及多领域技术整合:末端执行器需根据任务定制,如真空吸盘、柔性夹爪、**焊枪等;传感系统集成视觉定位、力觉反馈和距离检测等功能,为机器人提供环境感知能力;控制系统需兼容PLC、运动控制卡及上层MES/ERP系统,实现数据互通;安全设计必须符合ISO 10218标准,配置安全围栏、光栅、急停装置等防护措施。离线编程与仿真软件(如RoboDK、Visual Components)允许在虚拟环境中验证方案,减少现场调试时间。这些技术的协同作用直接决定了系统可靠性与应用效果。浙江常见机械手能耗分析