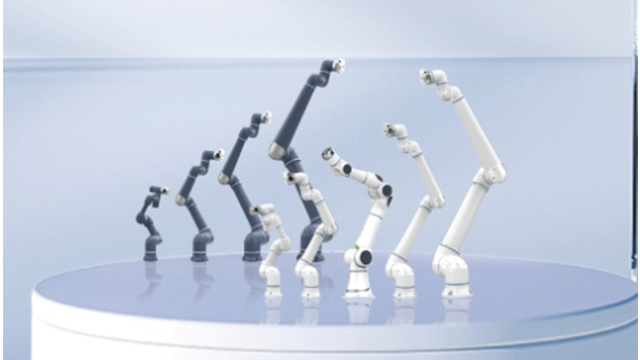
一台典型的工业机器人通常由四大关键系统构成。首先是机械结构系统,即机器人的“身体”,包括基座、连杆、关节(旋转或移动),其设计决定了机器人的运动范围、负载能力和工作空间,常见形态有关节型、SCARA、直角坐标、Delta并联机器人等。其次是驱动系统,作为机器人的“肌肉”,为每个关节的运动提供动力,主要采用高精度的伺服电机、谐波减速器或RV减速器,确保运动的平稳与精确。第三是感知系统,充当机器人的“眼睛”和“触觉”,包括用于定位的编码器、用于识别和引导的2D/3D视觉相机、用于精密装配的六维力/力矩传感器等,这些传感器是机器人实现智能化和自适应操作的关键。***是控制系统,这是机器人的“大脑和***”,由硬件控制器和软件算法组成,负责处理传感器信息、进行运动轨迹规划、解算逆运动学以控制各关节协同运动,并与其他**设备通信,确保整个生产单元协调运作。搭载视觉系统后,机器人可实现智能识别与dingwei。哪里机械手技术原理
工业机器人在推广中仍面临诸多挑战:传统机器人适应性不足,难以应对小批量多品种生产;高昂的初始投资与集成成本阻碍中小企业应用;复合型人才短缺问题突出;人机协作的安全性要求较高。针对这些问题,业界通过技术创新与模式创新寻求突破:开发更智能的感知算法和柔性夹具提升适应性;推出机器人租赁与共享服务降低使用门槛;建立产学研合作体系培养跨领域人才;采用新型力控技术与安全传感器确保人机协作安全。此外,模块化设计与开源生态(如ROS-Industrial)正推动机器人系统向低成本、易部署方向发展。安徽标准机械手能耗分析应用于汽车制造、电子装配、金属加工、食品包装、塑料成型及仓储物流等行业的重复性、高精度或高危环节。
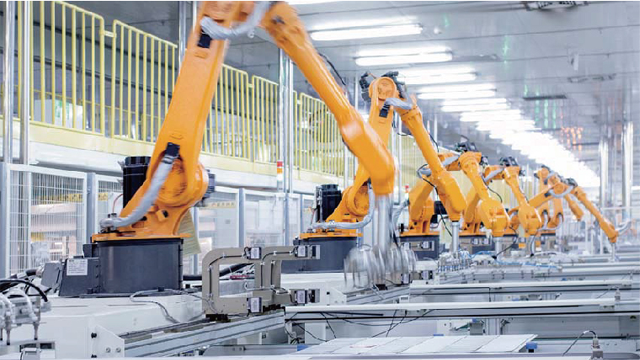
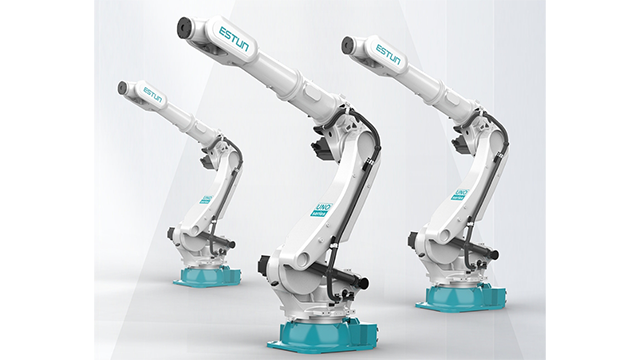
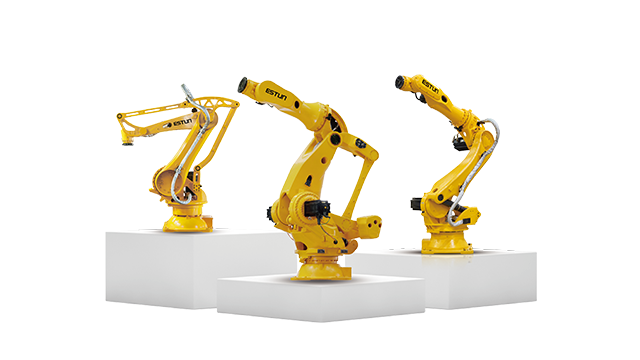
埃斯顿工业机器人在结构设计上采用高刚性铝合金材质和优化力学布局,使其在同等规格下具备更强的负载能力。其ER210-2750型号最大负载可达210kg,工作半径2750mm,在重载搬运领域表现出色。通过有限元分析优化的机械臂结构,使得机器人在满载运行时仍能保持出色的稳定性,关节刚性提升30%以上。在铸造行业应用中,这种高刚性设计使机器人能够稳定完成高温铸件的取件作业,即使在恶劣工况下也能保证长期可靠运行。同时,机器人采用模块化设计,用户可根据需求选配不同规格的末端执行器,实现一机多用。
现代机械手的**竞争力在于其可编程特性。飞创直线模组通过总线分布式控制,*需修改软件参数即可适应直径5mm-300mm工件的抓取。在个性化需求强烈的家电行业,某企业通过机械手快速切换夹具,实现同一产线生产7种型号空调面板,设备复用率达90%。更值得关注的是协作型机械手,通过力控传感器实现人机混线作业,在航天器精密装配中误差控制在±0.02mm内。这种灵活性使中小企业也能分批次投入自动化,单台机械手平均2.3年即可收回投资。工业机器人的普及降低了重复性劳动的人力需求,同时提高了工作环境的安全水平。
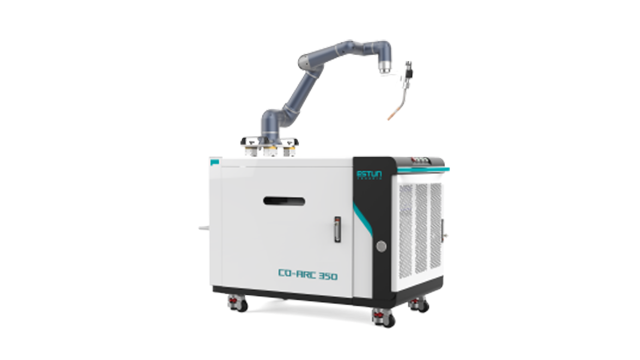
工业机器人是一种在工业环境中***使用的,通过编程或示教方式自动执行操作或移动任务的,具有三轴或更多可编程轴的机电一体化设备。其**特征在于高度的自动化、精确性、可重复性和柔性。它并非简单的机器,而是一个集成了机械结构、伺服驱动、精密传感器和智能控制系统于一体的复杂系统。自1959年***台尤尼梅特(Unimate)机器人诞生以来,工业机器人技术经历了迅猛发展:从**初只能执行简单重复的点位操作(如取放),到如今能够基于视觉和力觉反馈完成复杂精密的装配任务;从被安全围栏隔离在固定工位,发展到如今能够与人紧密协作的协作机器人(Cobot)。这一演进历程使其从替代人力的自动化工具,逐步进化为提升智能制造水平的**基础设施,是现代工业自动化不可或缺的基石。现代工业机器人通常采用多关节机械臂结构,具备高精度、高重复性的运动控制能力。智能仓储机械手定制
末端执行器专机化设计保证工艺实施质量。哪里机械手技术原理
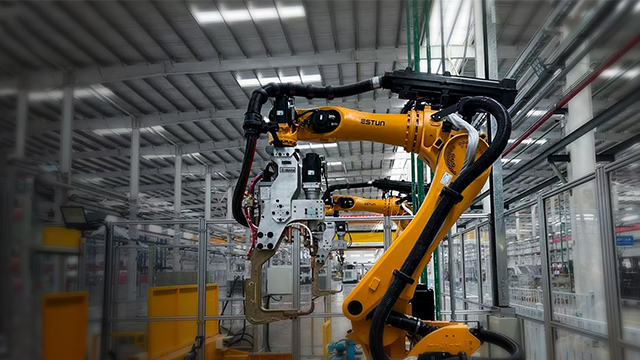
工业机器人的应用已渗透到现代工业的各个角落,其中**经典和广泛的应用是在汽车制造行业。在汽车生产的冲压、焊接、涂装和总装四大工艺中,机器人扮演着***主力角色,例如使用大型六轴机器人进行精细的点焊和弧焊,用喷涂机器人实现均匀、高效的漆面处理。在3C电子行业,小巧灵活的SCARA和桌面型六轴机器人被大量用于芯片贴装、电路板检测、手机零部件组装等精密作业。在食品饮料和医药行业,Delta并联机器人以其高速、高洁净度的特点,广泛应用于包装、分拣和码垛环节。此外,在金属加工领域,机器人用于机床上下料、打磨抛光;在塑料行业,用于注塑成型件的取件;在仓储物流领域,AGV和移动机器人实现了货物的自动搬运和分拣。近年来,一个***的趋势是人机协作机器人的兴起,它们无需安全围栏,能够与工人在同一空间内直接合作,将人类在认知、判断和灵活性上的优势与机器人的力量、精度和耐久性相结合,为中小型企业和小批量、多品种的生产模式提供了自动化解决方案。哪里机械手技术原理