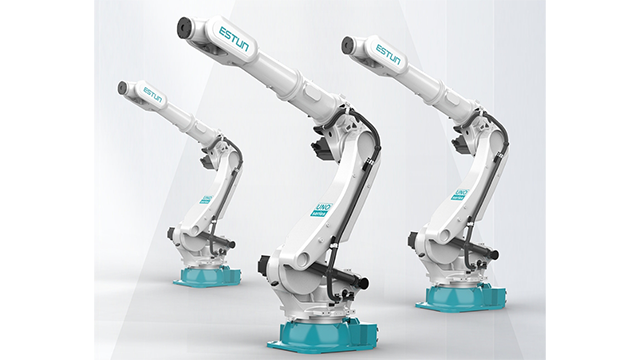
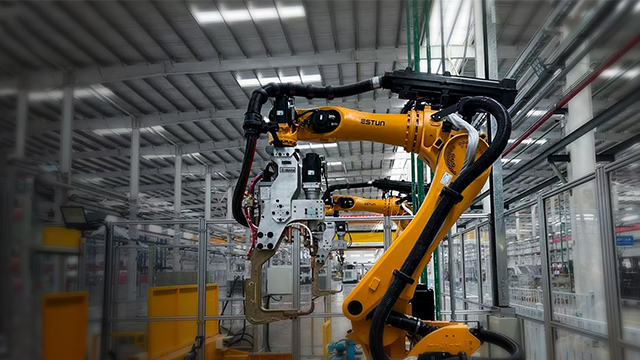
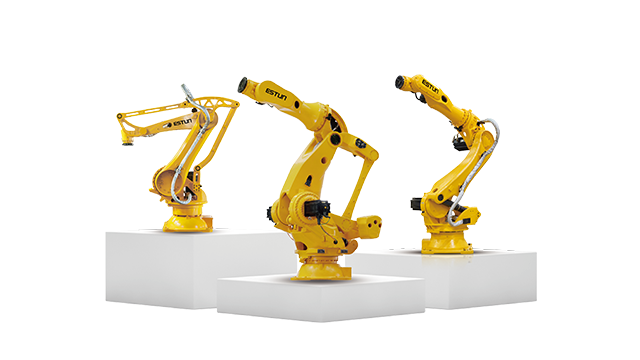
灵活性与可编程性机械手的灵活性是其区别于传统**设备的重要优势。通过更换末端执行器(如夹爪、吸盘、焊枪等)和调整程序,同一台机械手可以执行多种任务,大幅降低了设备投入成本。例如,在食品行业中,机械手可以快速切换包装、分拣、码垛等功能,适应不同产品的生产需求。此外,现代机械手通常配备用户友好的编程界面,支持离线仿真和示教功能,即使非专业人员也能快速上手。这种可编程性使得企业能够根据市场需求灵活调整生产策略,无需频繁更换硬件设备,***提升了生产线的适应性和竞争力。串联关节型结构实现复杂空间轨迹跟踪。浙江工业型机械手
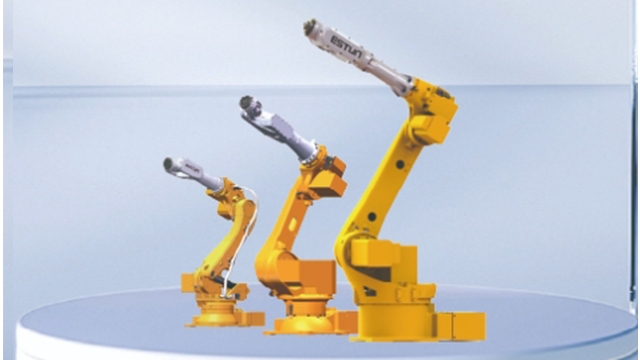
一个完整的工业机器人系统通常由三大**部分构成:首先是机械本体,即机器人的“身体”,包括基座、臂部、腕部和末端执行器(即手部,如焊枪、夹爪、喷枪等),其结构决定了机器人的运动空间和灵活性;其次是控制系统,相当于机器人的“大脑与神经”,负责处理编程指令、进行运动轨迹规划和伺服控制,并向各关节发出动作信号;***是伺服驱动系统,如同“肌肉”,根据控制系统的指令,驱动电机和减速器,精确地带动机械本体完成预定动作。根据几何结构,工业机器人主要可分为关节型、SCARA型、直角坐标型、并联型(如Delta机器人)和圆柱坐标型等,每种类型都有其独特的运动特点和优势应用领域。上海如何挑选机械手集成衡量性能的关键指标包括负载能力、工作半径、重复定位精度、运动速度及自由度。
高效生产与自动化集成机械手的另一大优势是其高效的生产能力,能够***缩短作业周期,提升整体生产效率。与传统人工操作相比,机械手可以24小时不间断工作,且运行速度远超人类。例如,在汽车焊接生产线上,机械手每分钟可完成数十个焊点的精细焊接,效率是人工的3-5倍。同时,机械手能够轻松集成到自动化生产线中,与PLC、视觉系统和其他设备协同工作,实现全流程无人化生产。这种高度集成的特性特别适合大规模制造企业,能够快速响应市场需求变化,灵活调整生产节奏。此外,机械手还可通过编程实现多任务切换,一机多用,进一步优化资源利用率。
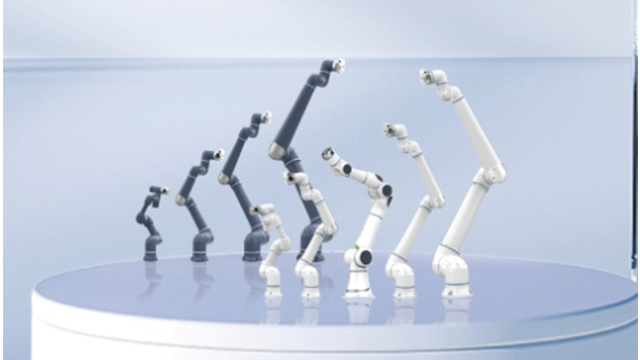
工业机器人的应用已从**初的汽车行业焊接、喷涂,扩展到几乎所有的制造领域,成为提升质量、效率和柔性的关键力量。在汽车制造行业,机器人依然是***主力,从事**度的点焊、精细的弧焊、高效的喷涂以及笨重车身的搬运工作,保证了生产节拍和产品一致性。在电子制造行业,SCARA和桌面型六轴机器人大显身手,以其高速度和超高精度完成芯片贴装、电路板焊接、屏幕贴合和零部件检测等精密任务,适应了电子产品迭代快、元件微小的特点。食品与医药行业则大量使用符合卫生标准的Delta并联机器人,用于高速分拣、包装和码垛,同时避免了人为污染。此外,在金属加工、塑料化工、物流仓储等领域,机器人也广泛应用于机床上下料、物料搬运、快递分拣和智能仓库中的无人化出入库作业。近年来,新兴应用如打磨抛光通过力控机器人实现复杂曲面的一致性加工;检测维护利用机器人搭载高清相机进行设备巡检和缺陷识别。这些多元化的应用场景充分证明,工业机器人已成为制造业转型升级中不可或缺的**装备。协作机器人能与人类共享工作空间协同作业。
在工业领域,机械手是自动化产线的关键设备,完成焊接、喷涂、码垛等重复性作业。汽车制造业中,六轴机械手可实现车身的高精度焊接,误差小于0.1mm;电子行业则依赖SCARA机械手进行芯片贴装和电路板检测。医疗领域,手术机械手(如达芬奇系统)通过显微操作辅助医生完成微创手术,减少患者创伤。物流行业应用并联机械手(Delta型)进行高速分拣,效率可达每分钟数百次。此外,在核电站维护、深海勘探等危险环境中,特种机械手可替代人工执行任务。服务机器人领域,仿生机械手结合触觉反馈已能实现餐具整理、老人护理等复杂操作,未来市场空间广阔。
工业机器人具备多轴联动的高精度运动特性。浙江工业型机械手
工业机器人系统远非一个**的机械臂那么简单,它是一个高度复杂的集成体系,由多个精密子系统协同构成。其**是机器人本体,即我们通常所见的多关节机械臂,它决定了机器人的运动范围、速度和负载能力。其次是机器人“大脑”——控制系统,它负责解读编程指令、进行运动轨迹规划和实时伺服控制,确保每一个动作的精细与协调。第三是感知系统,包括视觉相机、力/力矩传感器、激光扫描仪等,它们赋予机器人“看”和“感觉”的能力,使其能适应非结构化环境,实现精细的装配、打磨等复杂作业。***是末端执行器,即焊枪、夹爪、喷枪等工具,它们直接与工件交互,定义了机器人的具体应用功能。浙江工业型机械手