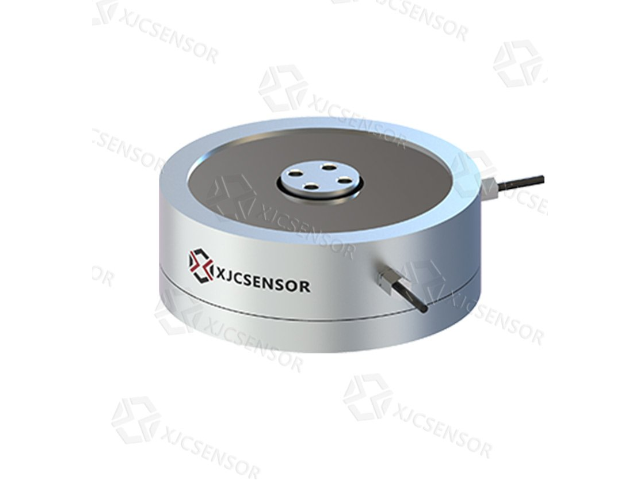
校准六维力传感器是确保其准确性和可靠性的重要步骤。以下是一个基本的六维力传感器校准过程:1.确保传感器和测量系统处于稳定状态,并且环境条件符合要求(如温度、湿度等)。2.零点校准:将传感器放置在一个无力作用的位置,记录下此时传感器输出的数值作为零点。3.方向校准:对于每个力和力矩的方向,施加已知大小和方向的力或力矩,并记录传感器输出的数值。根据施加的力或力矩大小和方向,调整传感器输出的校准系数。4.线性校准:使用已知大小的力或力矩,在不同的测量范围内施加,并记录传感器输出的数值。根据施加的力或力矩大小和传感器输出的数值,计算校准系数,以确保传感器的输出与实际力或力矩成线性关系。5.验证校准:使用已知大小和方向的力或力矩进行校准后的传感器验证。比较传感器输出与实际力或力矩的差异,并进行必要的调整。6.记录校准结果:将校准系数和相关信息记录下来,以备将来参考和追溯。请注意,校准过程可能因传感器类型和制造商而有所不同。建议参考传感器的技术规格和制造商提供的校准指南,以确保正确的校准过程和参数设置。六维力传感器可以用于机器人手臂的力控制、虚拟现实交互设备的运动追踪等领域。广东机械臂六维力传感器定制
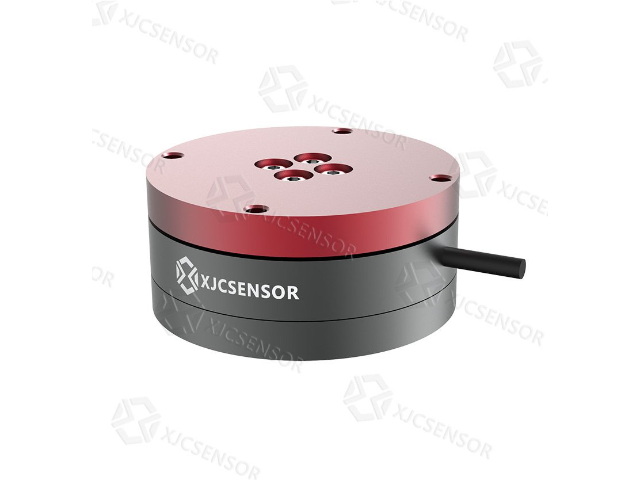
六维力传感器是一种能够测量物体在三个方向上的力和三个方向上的力矩的传感器。它具有以下几个优点:1.多维测量能力:六维力传感器能够同时测量物体在三个方向上的力和三个方向上的力矩,提供了更好的力学信息。这使得它在许多应用领域中具有普遍的适用性,如机器人控制、力学测试和仿真等。2.高精度和灵敏度:六维力传感器通常具有高精度和灵敏度,能够测量微小的力和力矩变化。这使得它们适用于需要高精度测量的应用,如精密装配、力学分析和生物力学研究等。3.实时反馈:六维力传感器能够提供实时的力和力矩数据,使得用户可以及时了解物体的受力情况。这对于实时控制和监测非常重要,例如机器人操作中的力控制和力反馈。4.可靠性和耐用性:六维力传感器通常采用高质量的材料和设计,具有良好的可靠性和耐用性。它们能够在恶劣环境下工作,并且对于长时间的使用也能保持准确性和性能稳定。5.易于集成和使用:六维力传感器通常具有标准化的接口和易于集成的设计,可以与其他设备和系统无缝连接。此外,它们通常提供简单易用的软件界面和API,使得用户可以方便地配置和使用传感器。北京多功能六维力传感器哪家好六维力传感器可以实时监测和测量物体的力学行为,为工程师提供重要的数据支持。
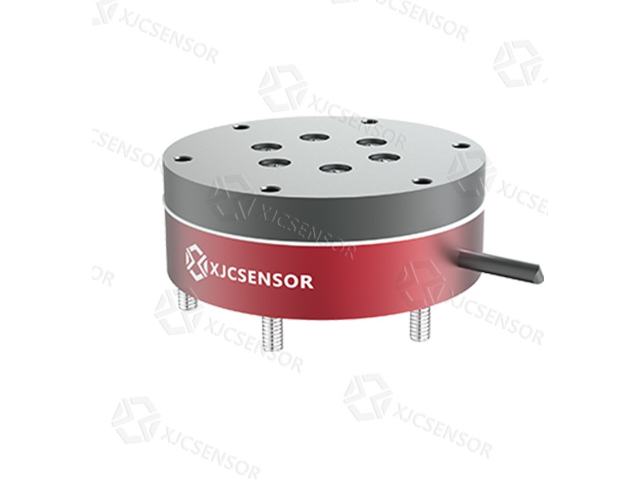
六维力传感器在协作机器人系统中具有重要的作用。协作机器人是一种能够与人类共同工作的机器人,它们需要能够感知和理解人类的动作和意图,以便在共同工作中实现安全和高效的合作。六维力传感器可以提供对机器人周围环境的力和力矩的准确测量。这些传感器能够感知机器人与人类或其他物体之间的接触力和力矩,从而实现对协作任务的精确控制和反馈。通过实时监测力的大小和方向,机器人可以根据需要调整自身的动作和力度,以确保与人类的安全互动和协作。六维力传感器还可以用于检测异常情况和意外碰撞。当机器人与人类或其他物体发生碰撞时,传感器可以立即检测到力的变化,并触发紧急停止或其他安全措施,以避免伤害或损坏。此外,六维力传感器还可以用于实现高级的协作功能,如力控制和力反馈。通过与人类的力交互,机器人可以实现更加精确的操作,例如精细装配、物体搬运和协同操作。传感器可以将人类施加在机器人上的力转化为机器人的动作,从而实现更加自然和灵活的协作。
六维力传感器是一种能够测量物体在六个自由度上的力和力矩的传感器。与其他类型的传感器相比,六维力传感器具有以下优点:1.多维度测量能力:六维力传感器能够同时测量物体在三个空间方向上的力和三个旋转方向上的力矩,提供了更好的力学信息。这使得它在需要准确测量多个力和力矩分量的应用中非常有用,如机器人控制、力学分析和人机交互等领域。2.高精度和灵敏度:六维力传感器通常具有较高的精度和灵敏度,能够测量微小的力和力矩变化。这使得它们适用于需要高精度测量的应用,如精密装配、力反馈控制和生物力学研究等。3.实时响应:六维力传感器能够实时地检测和反馈物体所受的力和力矩,具有快速响应的特点。这使得它们在需要实时控制和监测的应用中非常有用,如机器人操作、虚拟现实和运动分析等。4.可靠性和耐用性:六维力传感器通常采用高质量的材料和设计,具有较高的可靠性和耐用性。它们能够承受较大的力和力矩,同时保持准确度和性能稳定性,适用于长期使用和恶劣环境下的应用。六维力传感器的应用还包括运动分析、人机交互、虚拟现实和游戏技术等领域。
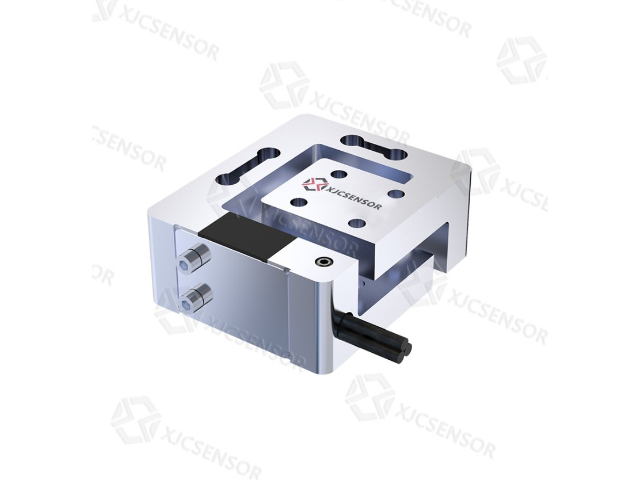
六维力传感器是一种能够测量物体在三个方向上的力和三个方向上的力矩的传感器。它们在许多领域中都有广泛的应用。以下是六维力传感器的主要应用领域:1.机器人技术:六维力传感器在机器人技术中起着重要作用。它们可以用于机器人的力控制和力反馈,使机器人能够感知和适应外部环境的力,从而实现更精确的操作和交互。2.制造业:在制造业中,六维力传感器可用于质量控制、装配过程监测和机器人辅助操作。它们可以检测到装配过程中的力和力矩,帮助操作员调整力的大小和方向,确保产品的质量和一致性。3.医疗领域:六维力传感器在医疗领域中被广泛应用于手术机器人、康复设备和姿势分析等方面。它们可以提供手术过程中的力反馈,帮助医生进行精确的操作。此外,它们还可以用于康复设备,监测患者的运动和力的变化,以评估康复进展。4.航空航天:在航空航天领域,六维力传感器可用于飞行模拟器、航空器设计和测试等方面。它们可以模拟和测量飞行中的力和力矩,帮助改进飞行器的设计和性能。六维力传感器的可调校性和灵活性使其适应不同应用需求和环境条件。深圳国产六维力传感器生产厂家
六维力传感器是一种先进的技术设备。广东机械臂六维力传感器定制
六维力传感器是一种用于测量物体受力和力矩的装置,它通常由多个力传感器和力矩传感器组成。为了确保传感器的准确性和可靠性,维护和校正程序是必不可少的。以下是六维力传感器的维护和校正程序的一般步骤:1.清洁传感器:定期清洁传感器以去除灰尘、污垢和其他杂质。可以使用无尘布轻轻擦拭传感器表面,避免使用化学溶剂或腐蚀性清洁剂。2.检查连接:检查传感器与测量系统之间的连接,确保连接牢固且无松动。如果发现松动或损坏,及时修复或更换连接件。3.校准程序:校准是确保传感器输出准确的关键步骤。校准程序通常需要使用已知力和力矩来比较传感器的输出。校准应该由专业人员在合适的环境条件下进行,遵循制造商提供的校准指南。4.校准频率:校准的频率取决于传感器的使用情况和要求。一般来说,传感器应该定期进行校准,特别是在重要的测量任务之前。5.记录和跟踪:维护一个记录表格,记录传感器的校准日期、结果和任何维护活动。这有助于跟踪传感器的性能和及时发现任何问题。6.定期检查:定期检查传感器的外观和功能,确保传感器没有损坏或失效。如果发现任何问题,应及时采取措施修复或更换传感器。广东机械臂六维力传感器定制