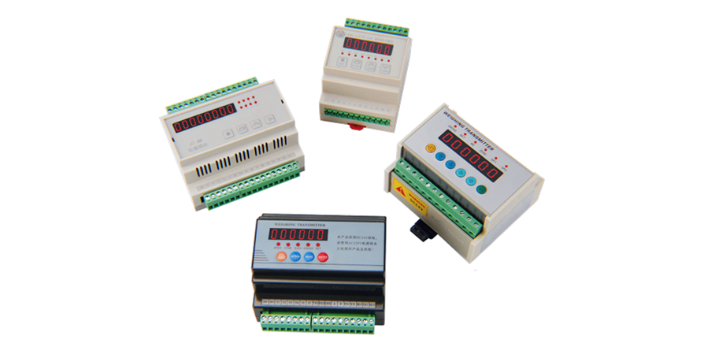
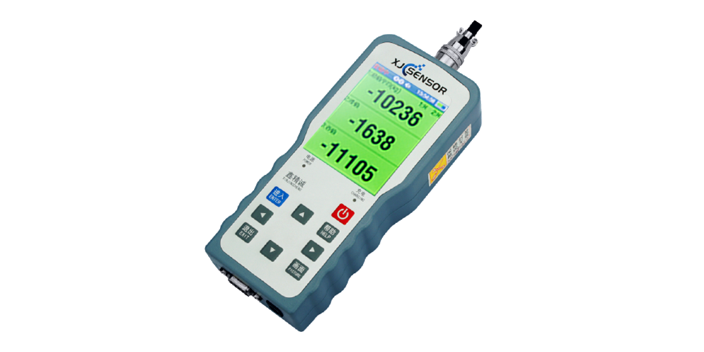
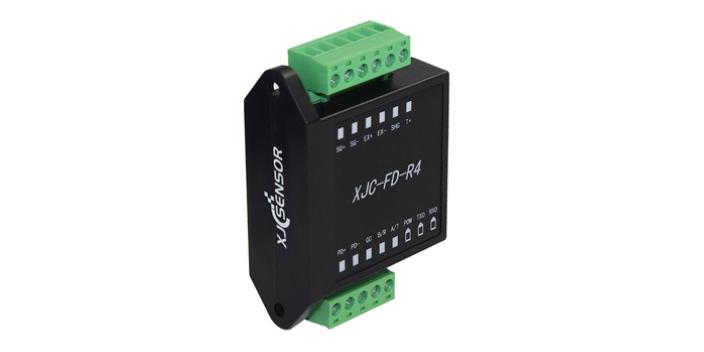
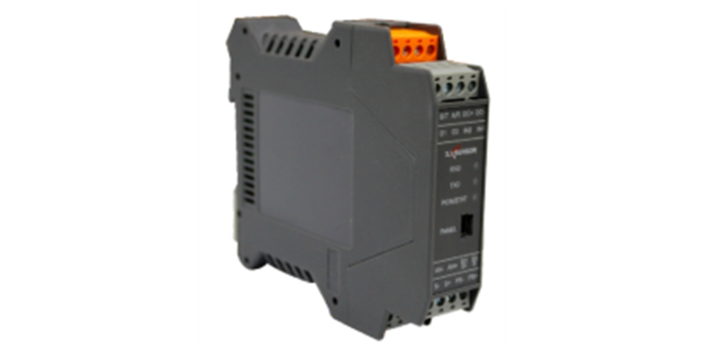
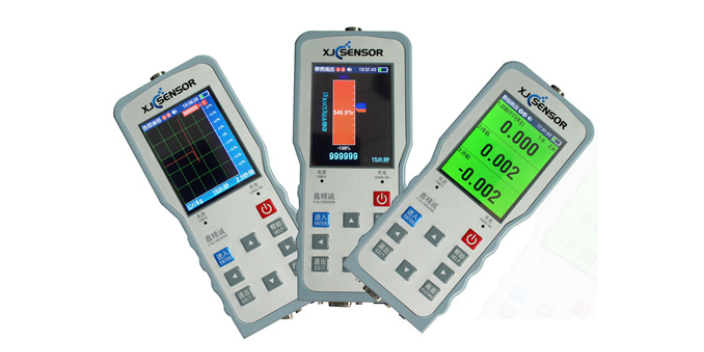
多维力传感器普遍应用于机器人手指、手爪研究;机器人外科手术研究;指力研究;牙齿研究;力反馈;刹车检测;精密装配、切削;复原研究;整形外科研究;产品测试;触觉反馈;示教学习。行业覆盖了机器人、汽车制造、自动化流水线装配、生物力学、航空航天、轻纺工业等领域。多维力传感器与单轴力传感器比较,除了要解决对所测力分量敏感的单调性和一致性问题外,还要解决因结构加工和工艺误差引起的维间(轴间)干扰问题、动静态标定问题以及矢量运算中的解耦算法和电路实现等。解决了多维力传感器研究中的科学问题,如弹性体的结构设计、力学性能评估、矢量解耦算法等,也掌握了中心制造技术,具有从宏观机械到微机械的设计加工能力。产品覆盖了二维到六维的全系列多维传感器,量程范围从几百克力到几十吨,并获得弹性体结构和矢量解耦电路等方面多项技术。传感器仪表的多种报警方式可以及时提醒异常情况。苏州多通道传感器仪表仪表
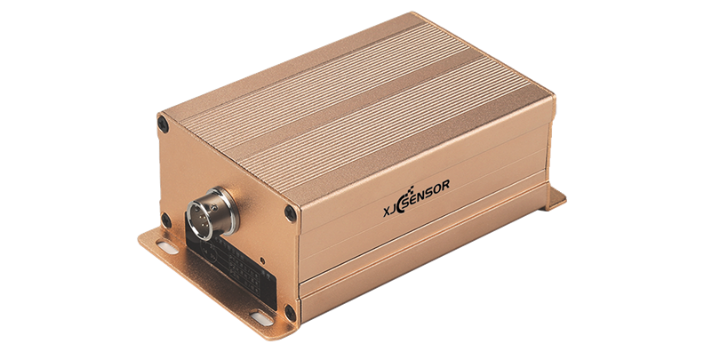
压力传感器有灵敏度误差,产生误差大小与压力成正比。如果设备的灵敏度高于典型值,灵敏度误差将是压力的递增函数。如果灵敏度低于典型值,那么灵敏度误差将是压力的递减函数。该误差的产生原因在于扩散过程的变化。线性误差,这是一个对压力传感器初始误差影响较小的因素,该误差的产生原因在于硅片的物理非线性,但对于带放大器的传感器,还应包括放大器的非线性。线性误差曲线可以是凹形曲线,也可以是凸形曲线称重传感器。在大多数情形中,压力传感器的滞后误差完全可以忽略不计,因为硅片具有很高的机械刚度。一般只需在压力变化很大的情形中考虑滞后误差。苏州多通道传感器仪表仪表传感器仪表的多种输出格式适用于不同数据处理软件。
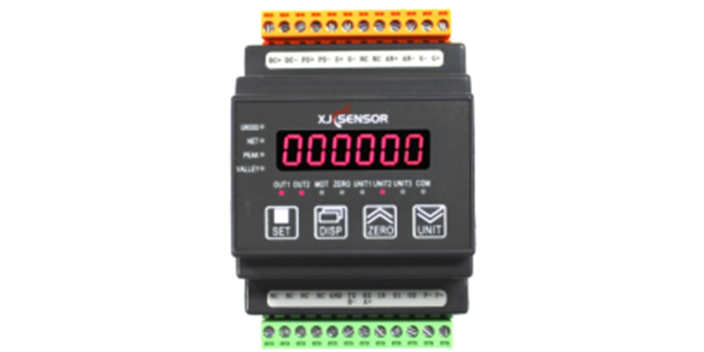
多维力传感器与单轴力传感器比较,除了要解决对所测力分量敏感的单调性和一致性问题外,还要解决因结构加工和工艺误差引起的维间(轴间)干扰问题、动静态标定问题以及矢量运算中的解耦算法和电路实现等。解决了多维力传感器研究中的科学问题,如弹性体的结构设计、力学性能评估、矢量解耦算法等,也掌握了中心制造技术,具有从宏观机械到微机械的设计加工能力。产品覆盖了二维到六维的全系列多维传感器,量程范围从几百克力到几十吨,并获得弹性体结构和矢量解耦电路等方面多项技术。多维力传感器普遍应用于机器人手指、手爪研究;机器人外科手术研究;指力研究;牙齿研究;力反馈;刹车检测;精密装配、切削;复原研究;整形外科研究;产品测试;触觉反馈;示教学习。行业覆盖了机器人、汽车制造、自动化流水线装配、生物力学、航空航天、轻纺工业等领域。
称重传感器的原理是将质量信号按转换方法转换成可测量的电信号输出设备,称重传感器分为8类:光电式、液压式、电磁力式、电容式、变极式、振动式类型,陀螺仪和电阻应变型。称重传感器故障类型:称重传感器使用错误:称重传感器的使用错误是由操作人员造成的,这也意味着有很多原因,例如,在不同温度下发生的错误,包括探头之间放置错误或探头之间的错误,其他应用环境中包含的可能会导致错误,称重传感器的错误使用会影响称重传感器的正确读数。称重传感器特性误差:特性误差是称重传感器本身固有的误差,是已识别的设备加工功能特性与实际特性之间的差异。这种误差包括直流漂移值、不正确的斜率或非线性斜率。传感器仪表的设计考虑了可定制性要求,可根据用户需求进行定制化设计,满足用户的个性化需求。
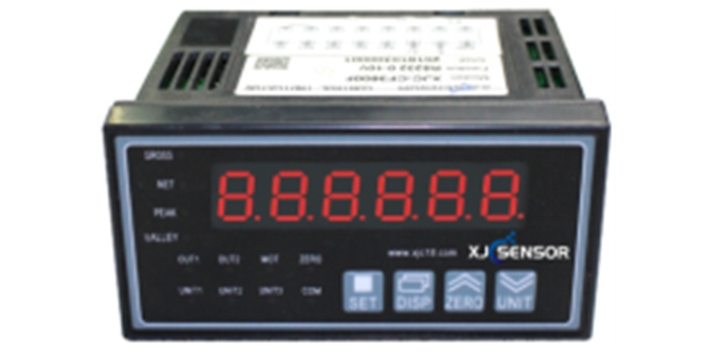
微型压力传感器的四个误差是不可避免的。我们只能选择高精度的生产设备,用高科技来减少这些误差。我们还可以在出厂时进行一定的误差校准,尽可能减少误差。以满足客户的需求。线性误差是一个对压力传感器初始误差影响不大的因素,这是由于硅芯片的物理非线性造成的,但对于带有放大器的传感器,还应包括放大器的非线性.线性误差曲线可以是凹曲线或凸曲线称重传感器。在大多数情况下,压力传感器的滞后误差完全可以忽略不计,因为硅晶片的机械刚度很高。滞后误差一般只在压力变化较大的情况下才考虑。传感器仪表可以实现远程监控和控制,方便实时管理。广东高精度传感器仪表厂家
传感器仪表的设计紧凑,体积小,可方便安装在狭小的空间内,节省用户的空间成本。苏州多通道传感器仪表仪表
力学传感器的种类繁多,如电阻应变片压力传感器、半导体应变片压力传感器、压阻式压力传感器、电感式压力传感器、电容式压力传感器、谐振式压力传感器及电容式加速度传感器等。但应用较为普遍的是压阻式压力传感器,它具有极低的价格和较高的精度以及较好的线性特性。在了解压阻式压力传感器时,我们首先认识一下电阻应变片这种元件。电阻应变片是一种将被测件上的应变变化转换成为一种电信号的敏感器件。它是压阻式应变传感器的主要组成部分之一。 苏州多通道传感器仪表仪表