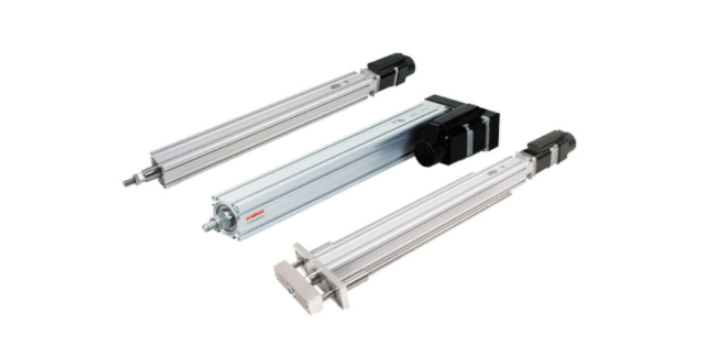
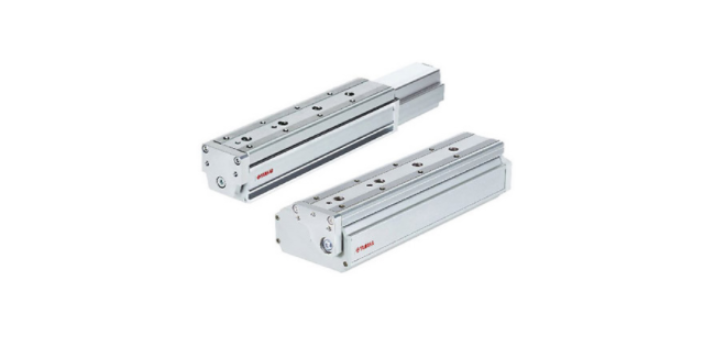
- 品牌
- YAMAHA
- 型号
- 齐全
- 输入方式
- 触摸屏输入
- 产品认证
- 质量保障
- 外形尺寸
- 齐全
7.视觉程序的示教(只视觉跟踪,队列管理跟踪时不需要该步骤)在进行视觉跟踪时,需要对相机进行设定和标定工作。在完成标定工作后,需要完成视觉程序的示教。8.机器人程序的示教在视觉模板中基准位置设定后,可进行机器人的位置示教工作,编写具有跟踪动作的机器人程序。如安装有Plug&Play模块时,系统中将带有标准TP程序。9.追踪动作的微调基本动作示教结束后,需要对各个机器人分别进行微调。在跟踪程序拾取位置之后,输入待机指令。机器人运动至拾取工件的位置正上方后,停止传送带,暂停程序。确认机器人的位置和工件位置的偏移量。如有偏移,点动机器人移动至正确位置,并将正确位置输入机器人中。在使用相机检出工件时,如果相机认识的跟踪坐标系和各个机器人认识的跟踪坐标系有偏移,则跟踪动作会发生错误。该误差会以“如果工件不旋转,则补偿正确,如果工件旋转,则发生偏移”的形式发生。此时可以通过ADJ_OFS程序进行补偿,对机器人的拾放精度进行补偿。YAMAHA雅马哈线性传送模组LCM100可以自由连接模块。YAMAHA雅马哈水平多关节型机器人YK610XE-10
仓储物流:物流自动化的“新主力”分拣工作是内部物流较复杂的一环,往往人工工时耗费较多,2012年3月,亚马逊收购了自动化机器人公司KivaSystems,进一步提升分拣流程的智能化水平。KivaSystems主要生产Kiva机器人,是典型的货架分拣式AGV,使用Kiva机器人只需机器人主操作系统,选定进行分拣包装的产品类型,下达命令后,机器人能够通过比较好路线找到其所需的产品所在的货架,然后将货架整体移动到机器人主所在的工作台,方便机器人主进行扫码分拣包装工作,“货到人”模式有效提升分拣效率。目前,AGV在仓储物流领域主要应用于货物的分拣和搬运。国内这一领域应用AGV“一炮而红”的就是申通的“小黄人”。此前,采用人工分拣的方式,仓储中心往往需要配备大量的员工,而且分拣效率难以提高,遇到重要活动期时,往往忙不过来。而应用了AGV机器人后,不*大幅削减了人工成本,还提高了快递分拣效率,实现了双赢。工业YAMAHA雅马哈直交机器人产品手册YAMAHA雅马哈协作机器人的特点体现在其所具有的防护等级很高。
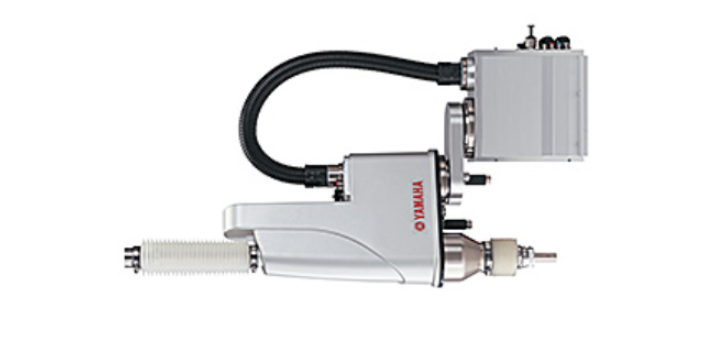
操纵设备通风孔的清理。操纵设备的通风孔上若黏附很多尘土,会比较严重危害控制板、通讯设备的合理排热,应按时检查并将其消除掉。观查组织部电缆线的移动部,检查电缆线的包复有没有受损的,是不是产生部分弯折或歪曲。检查各电机及其布线板的射频连接器是不是松脱。确定示教器联接电缆线无过多的歪曲。确定操纵设备及其外部设备无异常。拧紧尾端电动执行机构安裝螺栓、工业机器人设定螺栓,维修松动的螺栓,将外露在工业机器人外界的螺栓所有多方面拧紧。安裝螺栓时,要选用提议的安裝扭矩。由于有的螺栓上涂覆有紧固接合剂,当应用提议安裝扭矩之上的扭矩拧紧时,很有可能会造成紧固接合剂掉下来,因此尽量应用提议安裝扭矩多方面拧紧。脚踏式制动器、脚踏式可变性制动器的维修。要检查制动器固定不动螺栓是不是松脱,假如松脱需给予拧紧。尤其要检查J1轴振子制动器固定不动螺栓是不是松脱,确定振子制动器的转动是不是平稳。运行完毕时,理应实际操作工业机器人回到适度的部位,并断开操纵设备的开关电源,避免智能机器人本身开裂或毁坏。
yamaha机器人更换电池工业机器人各轴的位置数据通过后备电池保存,电池应进行定期更换(一年半)。此外,若后备电池显示电压下降报警时,也应及时更换电池。(1)更换控制器主板电池程序和系统变量存储在主板上的SRAM中,由一节位于主板上的锂电池供电,以保存数据。当这节电池的电压不足时,会在TP上显示报警。当电压变得更低时,SRAM中的内容将不能备份,这时需要更换旧电池,并将原先备份的数据重新加载。因此,用户平时应注意定期备份数据。控制器主板上的电池每两年换一次。更换电池时,请务必在通电状态下进行。在未通电时更换电池,会丢失当前的位置信息,导致不必要的数据丢失。YAMAHA雅马哈机器人实现了高质量、低价格、短交货期。
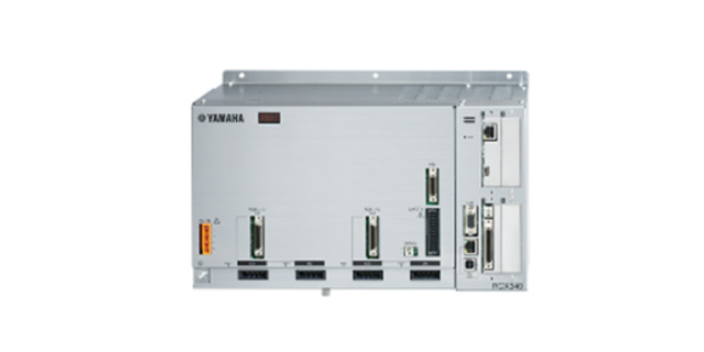
机器人配合传送带的运动对工件进行动态拾取的定制化软件。该软件提供了多台机器人共享一条传送带上工件数据信息的应用,支持一台机器人同时对应多条传送带进行跟踪的应用。在软件应用中,机器人可以通过队列管理或视觉跟踪实现对传送带上运动的工件追踪功能。利用对跟踪系统进行调试,步骤如下:1.示教用电脑的设定(如使用示教器调试,不需要该步骤)中,通过电脑对进行设置。在电脑上设置IP地址,确保示教电脑上设置的IP地址与机器人控制器的IP地址在同一网段变更InternetExplorer的设定,将需要连接的机器人控制器的IP地址设置为受信任站点变更Windows防火墙设定,使机器人控制器的通信不被Windows防火墙限制YAMAHA雅马哈多轴控制器RCX340通过控制器之间的链接,编程只需记入一台控制器即可。工业YAMAHA雅马哈直交机器人产品手册
YAMAHA雅马哈多轴控制器RCX340具有高度功能性,可实现高级设备的构建。YAMAHA雅马哈水平多关节型机器人YK610XE-10
示教器的操作面板按“MENU”键,在弹出的MENU1菜单中选择“0--下页--”,然后按“ENTER”键。MENU2菜单中依次选择“6系统”→“2变量”,然后按“ENTER”键。在系统变量界面中选择“610$SCR”,然后点击下方的“详细”。在$SCR系统变量详细界面中,选择“137$ORG_PTH_RSM”,然后可以通过下方的“有效”、“无效”来切换原始路径恢复功能的打开与关闭。默认情况下,机器人的原始路径恢复功能已经被设定为有效,但是根据机器人型号、工艺包以及其他选项功能的不同,此功能也会被设定为无效。如果默认情况下此功能已经被设定为无效时,那么一定要经过专业人员指导后再将其设定为有效。YAMAHA雅马哈水平多关节型机器人YK610XE-10
上海裕飞机电有限公司主营品牌有TOYO,YAMAHA,东佑达,雅马哈,大寰,越疆,李群,丹尼克尔,埃斯顿,发展规模团队不断壮大,该公司贸易型的公司。上海裕飞机电是一家私营有限责任公司企业,一直“以人为本,服务于社会”的经营理念;“诚守信誉,持续发展”的质量方针。公司拥有专业的技术团队,具有模组,直线电机,电缸,工业机器人等多项业务。上海裕飞机电将以真诚的服务、创新的理念、***的产品,为彼此赢得全新的未来!


- 日本YAMAHA水平多关节型机器人型号 2026-02-25
- 自动化雅马哈单轴机器人华东地区代理 2026-02-14
- 自动化YAMAHA雅马哈组合机器人供应 2026-02-13
- 进口雅马哈直线电机产品手册 2026-02-12
- 自动化YAMAHA雅马哈线性模组价格 2026-02-12
- 进口YAMAHA雅马哈水平多关节型机器人产品手册 2026-02-11
- 雅马哈线性传送模组LCMR200 2026-02-11
- 自动化雅马哈直交机器人代理 2026-02-10
- 智能雅马哈水平多关节型机器人价格 2026-02-10
- 智能YAMAHA雅马哈单轴机器人供应 2026-02-09
- 工业雅马哈三轴机器人供应 2026-02-09
- 进口雅马哈线性模组价格 2026-02-08