本发明针对现有技术中的不足,提供了一种晶圆搬运机械手,本发明的机械手在传送过程中晶片中心始终保证直线运动,且角度不会发生改变。从而提高机械手整体刚度和承重能力,同时提高了重复定位精度。本发明结构合理性能稳定,维护方便,多功能集一身,可满足多种工艺设备要求,适用于各种半导体设备。 ...
晶圆运送机械吸臂基本参数
- 产地
- 深圳
- 品牌
- 德澳美
- 型号
- 齐全
- 是否定制
- 是
晶圆运送机械吸臂企业商机
场景是新技术应用中的重要一环,场景越多意味着应用的广大性和未来的期望空间越大,而如果一款技术诞生没有实际的应用场景,即无法融入人们的日常生活和生产制造中,这对它的后续发展影响是致命的。
机械手臂的应用场景有哪些呢?它的应用特点十分明显,主要代替人工从事场景危险的工作或者是代替密集型、重复性高的动作。如果工作场景符合上述两个特点,机械手臂都可以得到应用。
机械手臂应用场景多在制造业,有重工业属性,如金属加工、抛光打磨、装配、机床上下料、码垛/搬运、橡胶/塑料、分拣等。 手臂的结构要紧凑小巧,才能做手臂运动轻快、灵活。梅州原装晶圆运送机械吸臂价格便宜
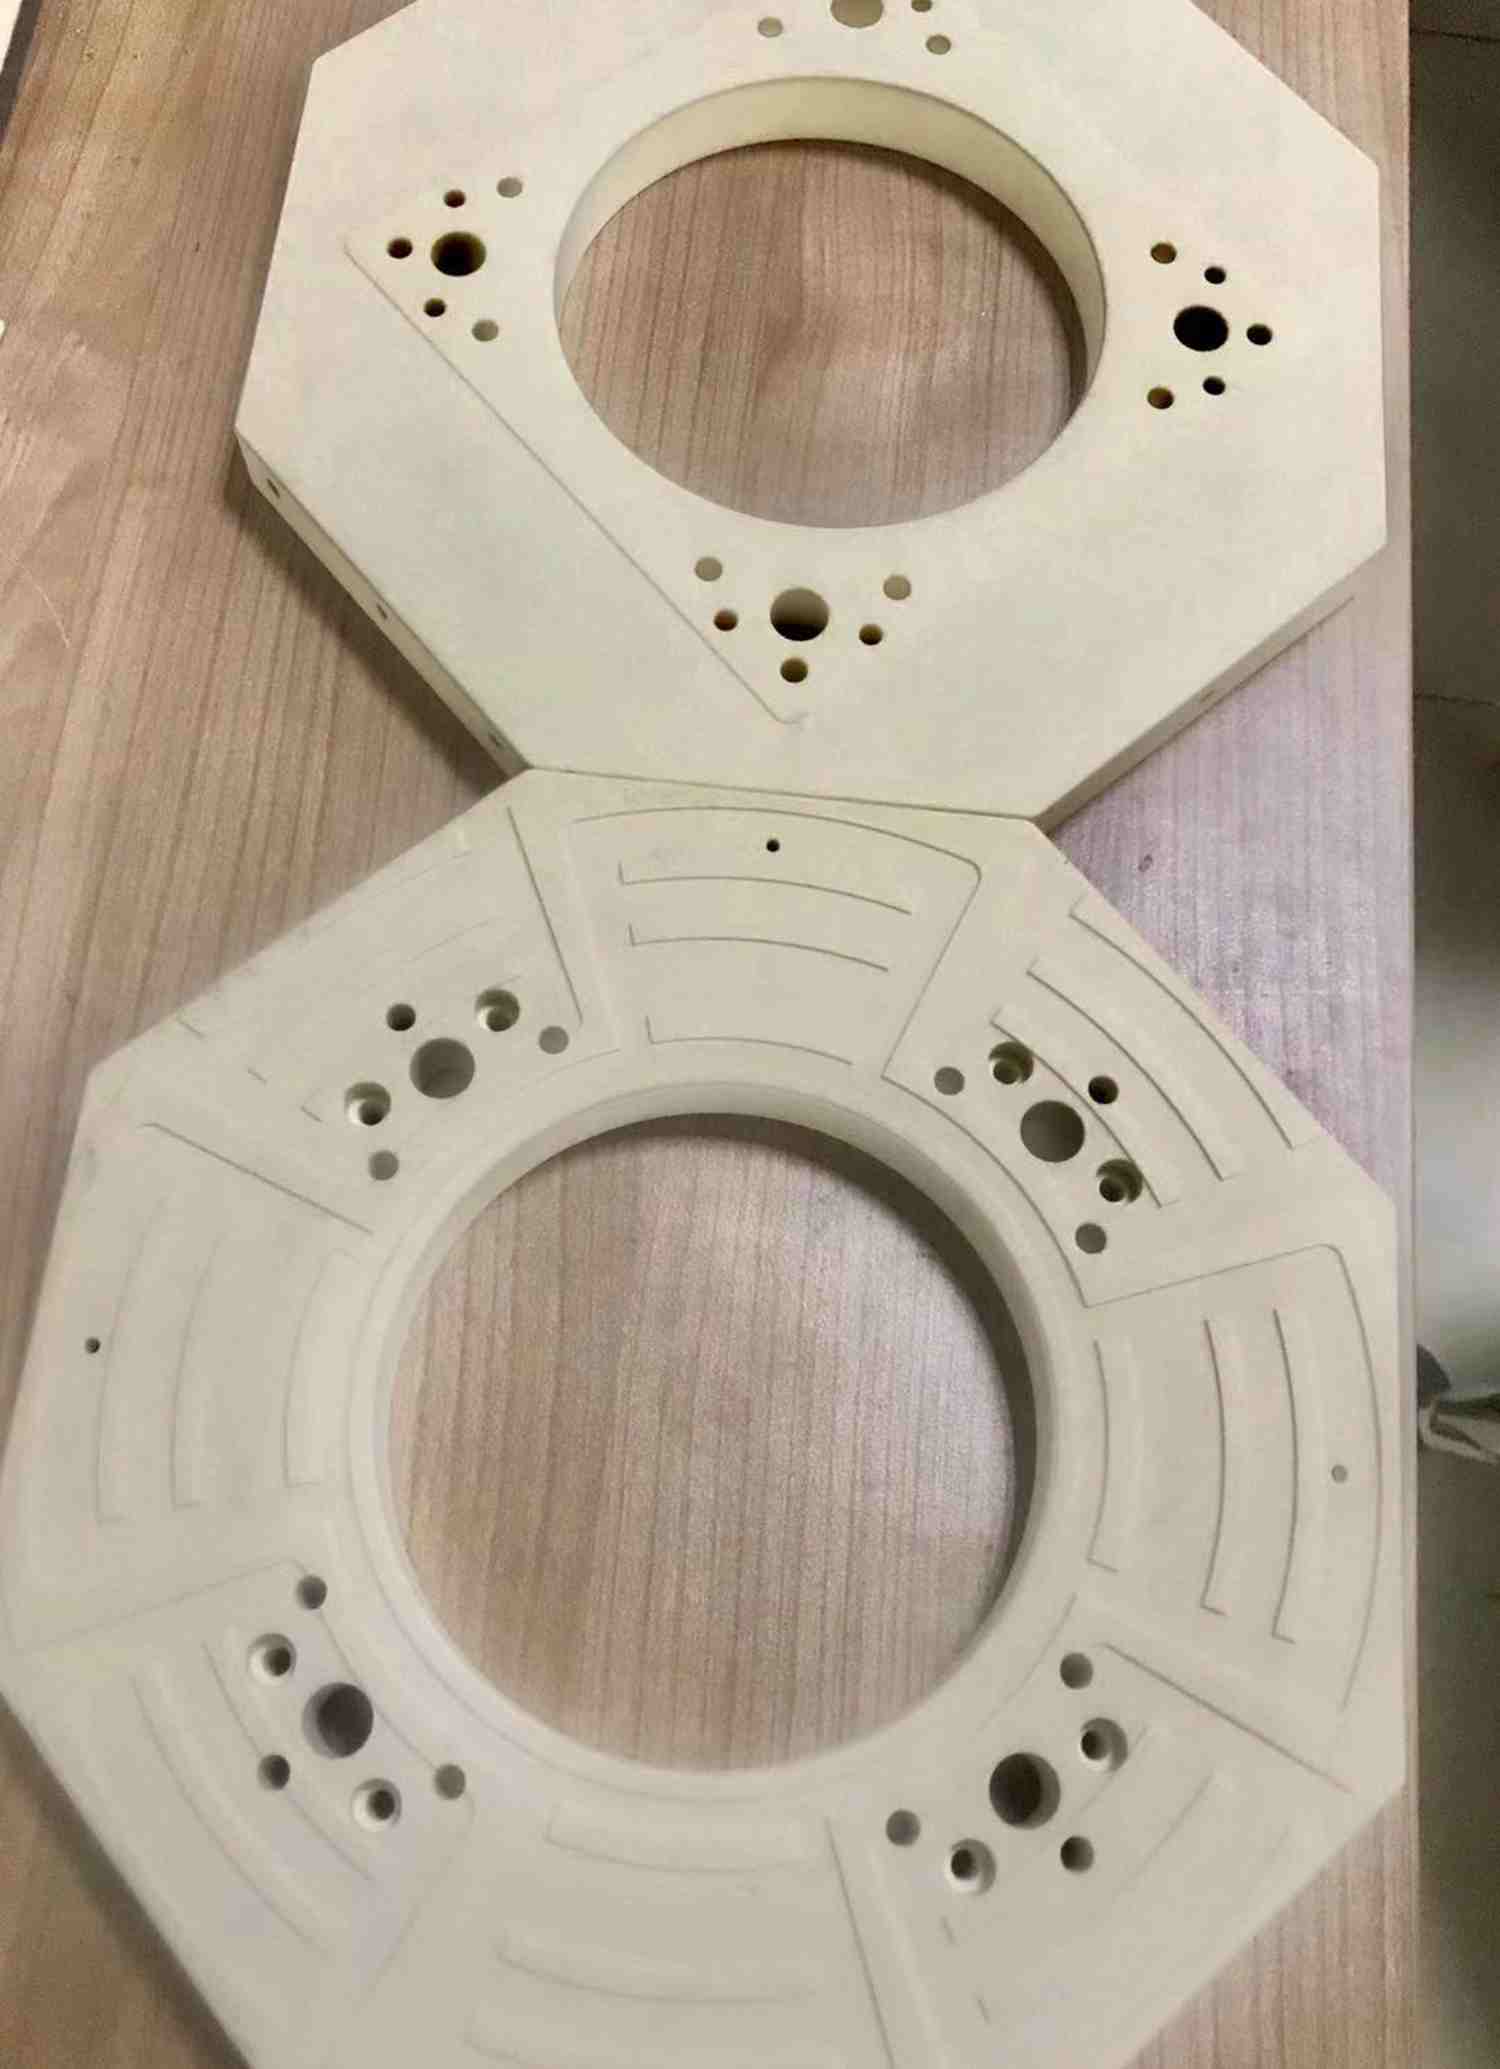
车床行业机械臂又名车床自动上下料机械手、上下料机械手,车床自动上下料机械手主要实现机床制造过程的完全自动化,并采用了集成加工技术,适用于生产线的上下料、工件翻转、工件转序等。在国内的机械加工, 很多都是使用专机或人工进行机床上下料的方式, 这在产品比较单一、产能不高的情况下是非常适合的, 但是随着社会的进步和发展, 科技的日益进步, 产品更新换代加快, 使用专机或人工进行机床上下料就暴露出了很多的不足和弱点, 一方面专机占地面积大结构复杂、维修不便, 不利于自动化流水线的生产;另一方面, 它的柔性不够, 难以适应日益加快的变化,不利于产品结构的调整;其次, 使用人工会造成劳动强度的增加, 容易产生工伤事故, 效率也比较低下, 且使用人工上下料的产品质量的稳定性不够, 不能满足大批量生产的需求。 徐州库存晶圆运送机械吸臂厂商机械手臂应用场景多在制造业。
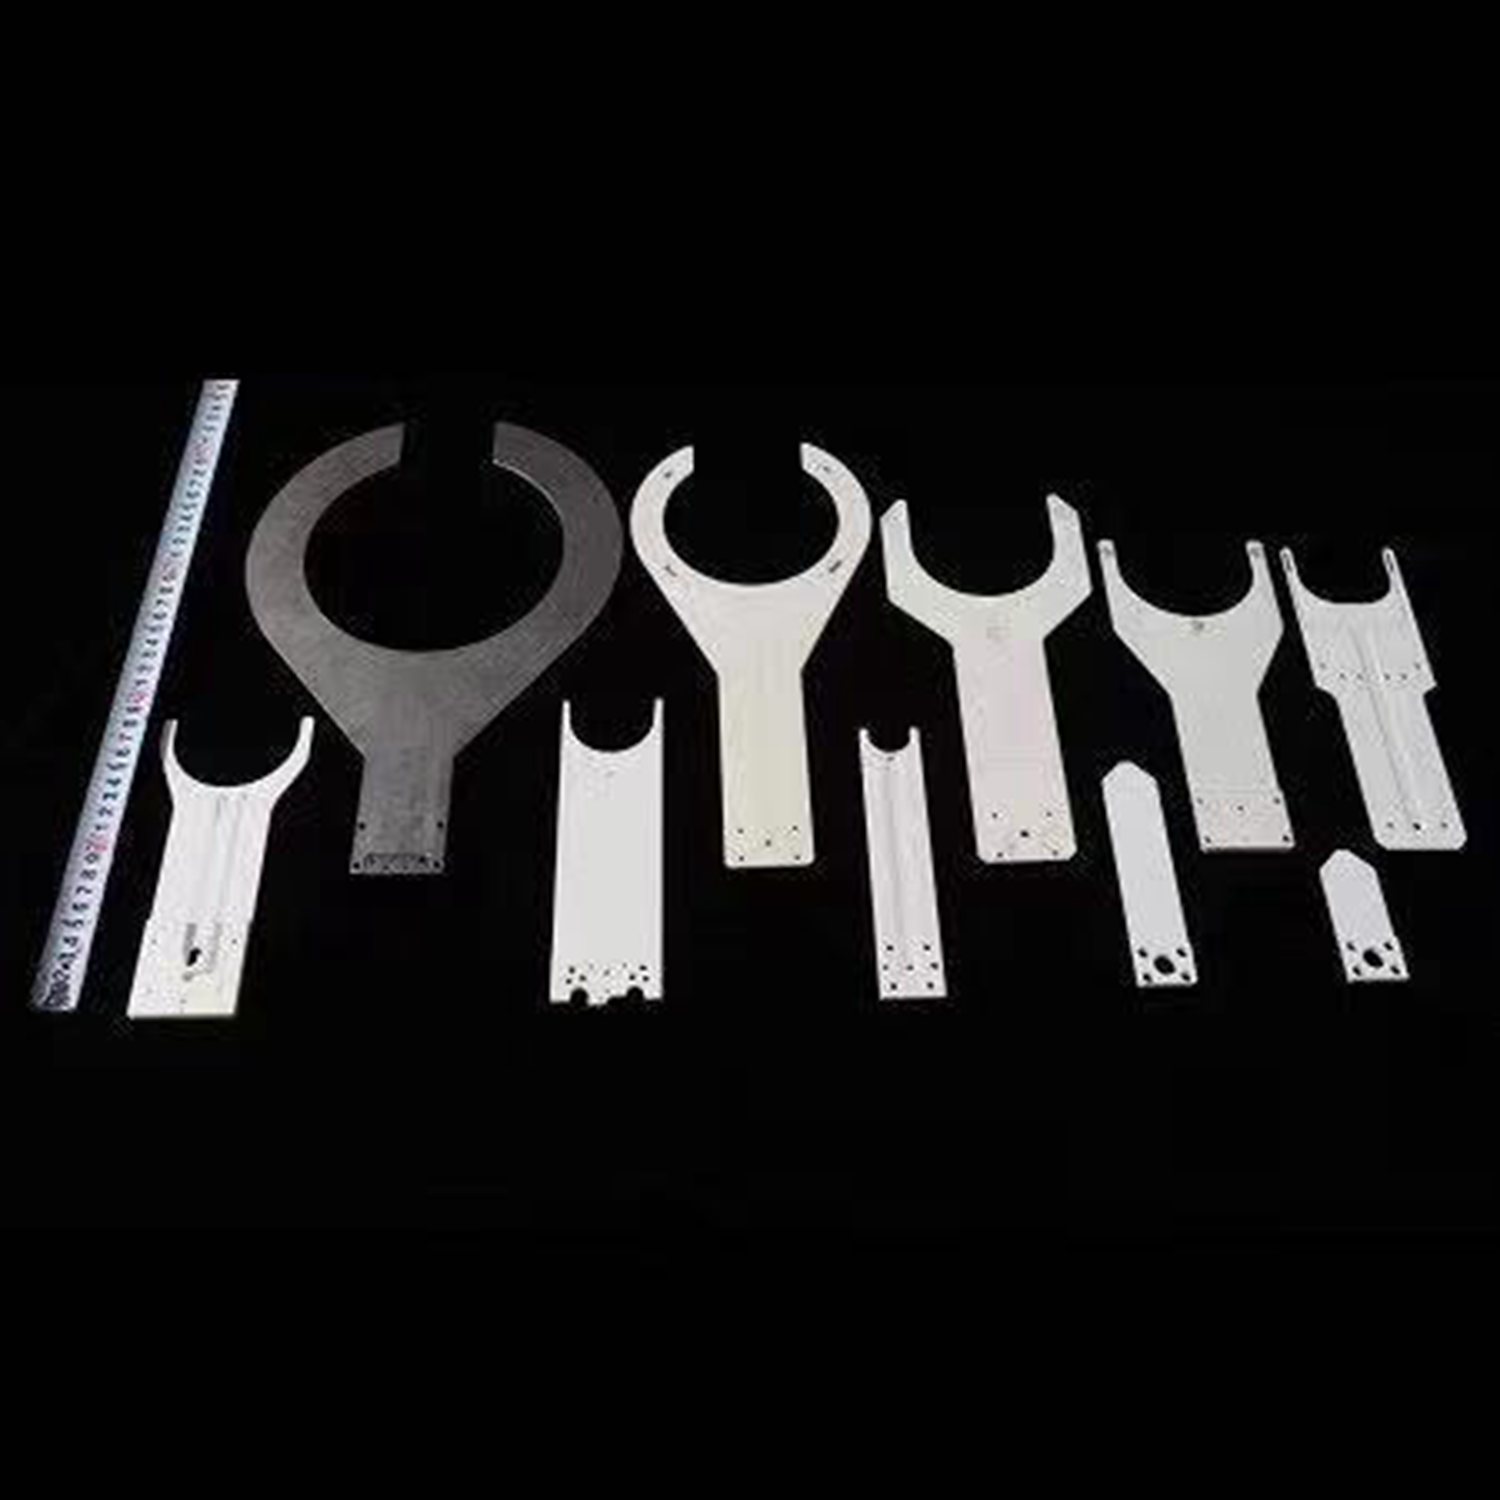
半导体行业,尤其是集成电路领域,晶圆的身影随处可见。
晶圆就是一块薄薄的、圆形的高纯硅晶片,而在这种高纯硅晶片上可以加工制作出各种电路元件结构,使之成为有特定电性功能的集成电路产品。
眼前这密密麻麻的元器件,被整整齐齐的安放在一块单晶硅材料之上,都是规规矩矩、方方正正的。可见,晶圆在实际应用之中还是要被切割成方形的。
所以疑问️来了——硅片为什么要做成圆的?为什么是“晶圆”,而不做成“晶方”?
要解释这个问题,有两方面的原因:一方面似乎是由“基因决定的”;另一方面是“环境造成的”。
多功能一体化机械臂,包括机械臂主体,所述机械臂主体由设置在该机械臂主体底部的底座、设置在底座顶部的后臂及设置在后臂顶部的前臂构成的,该种多功能一体化机械臂,改进了原有产品的缺点,本实用新型多功能一体化机械臂具有成本费用较低、占地面积较小和驱动充足的特点,本机械臂*由底座、前臂和后臂构成的,实现了占地面积小的特点,且在生产过程中由于体积较小,厂家生产成本费较低,同时工人在使用时,移动较为方便,设有的安全离合器、液压器和液压室,实现了本新型机械臂驱动充足的特点,在使用过程中完全依靠程序芯片控制,液压器液压精细不会有时往往相互矛盾,刚性好、载重大,结构往往粗大、导向杆也多。
背景技术:
晶圆的生产与制作属极为精密的加工技术,其通常需借助晶圆传输装置来进行运输传递等作业。例如,准备对晶圆进行刻蚀加工时,需要利用晶圆传输装置将晶舟内的待刻蚀晶圆传输至刻蚀机台内。
现有一种晶圆传输装置包括机械手臂,该机械手臂的表面设有卡槽,晶圆用于放置在该卡槽内,以防止机械手臂在传送晶圆时发生晶圆平移(即晶圆相对机械手臂运动)。然而,现有机械手臂易出现碰撞损伤,另外,机械手臂的传送晶圆效率较低,影响了生产效率。
与刚性机械臂相比较,柔性机械臂具有结构轻、载重/自重比高等特性。惠州晶圆运送机械吸臂卖价
手臂就要产生振动,或动作时工件卡死无法工作。梅州原装晶圆运送机械吸臂价格便宜
有用于输送半导体晶圆的机械手。具体地,该机械手将半导体晶圆插入到处理室(process chamber),或者将半导体晶圆从处理室中取出。传送室(transfer chamber)连结于处理室。机械手配置在该传送室内。利用机械手使半导体晶圆在传送室与处理室之间移动。传送室相当于小的无尘室。传送室防止灰尘等杂质附着于半导体晶圆。在传送室内保持空气(或者气体)清洁。另外,传送室内有时被保持为真空。要求使在传送室内工作的机械手不产生杂质的方法。梅州原装晶圆运送机械吸臂价格便宜
深圳市德澳美精密制造有限公司拥有很好的服务与产品,不断地受到新老用户及业内人士的肯定和信任。我们公司是全网商盟认证会员,点击页面的商盟客服图标,可以直接与我们客服人员对话,愿我们今后的合作愉快!
与晶圆运送机械吸臂相关的文章
山东进口晶圆运送机械吸臂设计
- 潮州官方晶圆运送机械吸臂价格 2026-03-08
- 苏州官方晶圆运送机械吸臂怎么联系 2026-03-07
- 福建原装晶圆运送机械吸臂上门服务 2026-03-06
- 浙江正规晶圆运送机械吸臂价格便宜 2026-03-05
- 徐州正规晶圆运送机械吸臂维修电话 2026-03-04
- 湛江晶圆运送机械吸臂哪个牌子好 2026-03-02
- 江苏进口晶圆运送机械吸臂维修 2026-03-02
- 湛江进口晶圆运送机械吸臂生产厂家 2026-03-02
- 惠州官方晶圆运送机械吸臂维修电话 2026-02-28
- 揭阳正规晶圆运送机械吸臂价格信息 2026-02-28
- 苏州新款晶圆运送机械吸臂企业 2026-02-27
- 阳江官方晶圆运送机械吸臂价格信息 2026-02-27
与晶圆运送机械吸臂相关的产品
与晶圆运送机械吸臂相关的新闻
-
茂名原装晶圆运送机械吸臂设计 2026-02-13 05:00:46目前,直拉法是生长晶圆**常用的方法了,除了直拉法之外,常用的方法还有区熔法。区熔法,简称Fz法。1939年,在贝尔实验室工作的W·G·Pfann较早萌生了“区域匀平”的念头,后来在亨利·休勒、丹·多西等人的协助下,生长出了高纯度的锗以及硅单晶,并获得了专利。这种方法是利用热能在半导体多晶...
-
南京进口晶圆运送机械吸臂价格 2026-02-12 02:00:27对于晶圆状态的检测,主要包括晶圆的存在检测、位置偏差检测和表面质量检测等。通过光电传感器或电容传感器可以快速检测晶圆是否正确放置在吸臂上,以及在搬运过程中是否发生位移。表面质量检测传感器则可以实时监测晶圆表面是否有划痕、颗粒污染等缺陷,一旦发现异常情况,及时发出警报并采取相应措施,以保证晶圆的质量不...
-
江西进口晶圆运送机械吸臂上门服务 2026-02-12 05:00:40晶圆运送机械吸臂是半导体制造过程中至关重要的设备组件,它专门用于精确、可靠地搬运晶圆。晶圆作为半导体芯片的基础材料,其制造过程对环境和操作的精度要求较高,任何微小的污染或损伤都可能导致芯片性能下降甚至报废。机械吸臂在这个过程中扮演着“晶圆搬运工”的关键角色,确保晶圆在不同工序和设备之间安全、准确地传...
-
江门原装晶圆运送机械吸臂生产厂家 2026-02-11 01:01:00工业机械臂定义为“其操作机是自动控制的,可重复编程、多用途,并可以对3个以上轴进行编程。它可以是固定式或者移动式。在工业自动化应用中使用”。操作机又定义为“是一种机器,其机构通常由一系列相互铰接或相对滑动的构件所组成。它通常有几个自由度,用以抓取或移动物体(工具或工件)。”所以对工业机械臂可能理...
与晶圆运送机械吸臂相关的问题
新闻资讯
产品推荐
-
苏州官方晶圆运送机械吸臂怎么联系
2026-03-07 -

福建原装晶圆运送机械吸臂上门服务
2026-03-06 -

湛江进口微孔陶瓷真空吸盘推广
2026-03-06 -
汕尾官方微孔陶瓷真空吸盘批发
2026-03-06 -

常州进口精密结构陶瓷维修
2026-03-05 -

茂名正规精密结构陶瓷
2026-03-05 -

浙江正规晶圆运送机械吸臂价格便宜
2026-03-05 -
阳江进口精密结构陶瓷上门服务
2026-03-04 -

福建新款微孔陶瓷真空吸盘哪个牌子好
2026-03-04