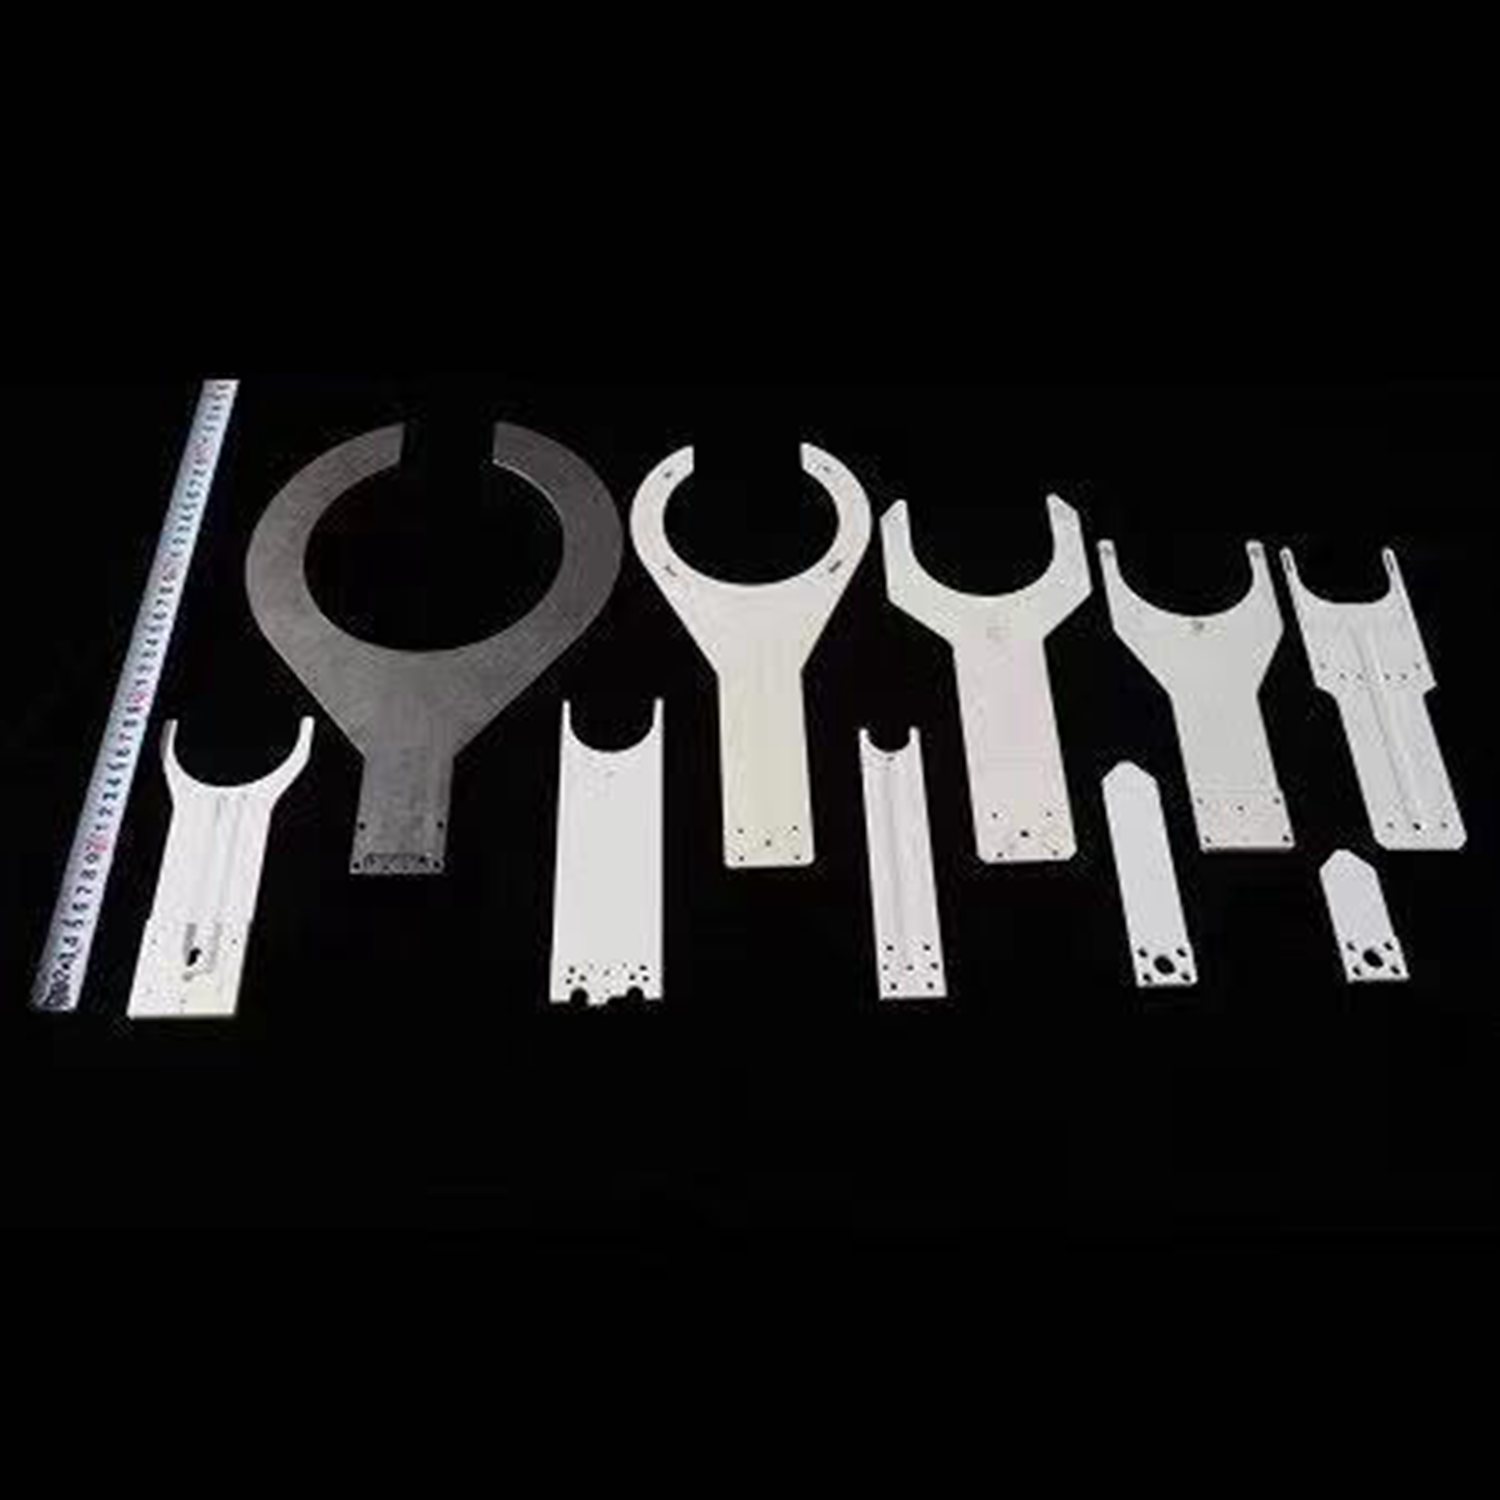
本发明针对现有技术中的不足,提供了一种晶圆搬运机械手,本发明的机械手在传送过程中晶片中心始终保证直线运动,且角度不会发生改变。从而提高机械手整体刚度和承重能力,同时提高了重复定位精度。本发明结构合理性能稳定,维护方便,多功能集一身,可满足多种工艺设备要求,适用于各种半导体设备。 ...
晶圆运送机械吸臂基本参数
- 产地
- 深圳
- 品牌
- 德澳美
- 型号
- 齐全
- 是否定制
- 是
晶圆运送机械吸臂企业商机
晶圆作为半导体芯片的关键材料,其表面质量和完整性直接决定了芯片的性能和可靠性。机械吸臂在搬运晶圆过程中,必须要保证晶圆不受任何损伤和污染。任何微小的划痕、颗粒污染或静电放电都可能导致晶圆报废,从而增加生产成本。因此,高精度、高可靠性的机械吸臂是确保晶圆质量和成品率的重要保障。此外,随着半导体技术的不断发展,芯片制造工艺越来越复杂,晶圆尺寸也不断增大,对晶圆搬运的精度和稳定性要求也越来越高。例如,在先进的集成电路制造工艺中,晶圆的线宽已经达到纳米级别,这就要求机械吸臂在搬运晶圆时的定位精度要达到亚微米甚至更高的级别。实现柔性机械臂高精度有效控制也必须考虑系统动力学特性。徐州原装晶圆运送机械吸臂生产厂家怎么选择
电镀:
到这一步,晶圆基本上就完成了,现在要在晶圆上镀一层硫酸铜,铜离子会从正极走向负极。
抛光:
然后将Wafer进行打磨,到这一步晶圆就真正的完成了。
切割:
对晶圆进行切割,值得一提的是晶圆十分易碎,因此对切割的工艺要求也是非常高的。
测试:
测试分为三大类:功能测试、性能测试、抗老化测试。大致测试模式如下:接触测试、功耗测试、输入漏电测试、输出电平测试、动态参数测试、模拟信号参数测试等等。全部测试都通过的,就是正片;部分测试未通过,但正常使用无碍,这是白片;未开始测试,就发现晶圆具有瑕疵的,这是黑片。
潮州晶圆运送机械吸臂随着机器人技术的发展,应用高速度、高精度、高负载自重比的机器人结构受到工业和航空航天领域的关注。
为了解决使用机器语言编写应用程序所带来的一系列问题,人们首先想到了使用助记符号来代替不容易记忆的机器指令。这种助记符号来表示计算机指令的语言称为符号语言,也称汇编语言。在汇编语言中,每一条用符号来表示的汇编指令与计算机机器指令一一对应;记忆难度**减少了,不*易于检查和修改程序错误,而且指令、数据的存放位置可以由计算机自动分配。用汇编语言编写的程序称为源程序,计算机不能直接识别和处理源程序,必须通过某种方法将它翻译成为计算机能够理解并执行的机器语言,执行这个翻译工作的程序称为汇编程序。
为圆柱的单晶硅晶锭更便于运输,有效的避免了在运输途中磕碰损坏,边角碎掉什么的造成材料损耗。而且,请仔细回想一下,你看到的晶圆是完全的圆的吗?非也!在硅棒做出来后,在200mm以下的硅棒上是切割一个平角,叫Flat。在200mm(含)以上硅棒上,为了减少浪费,只裁剪个圆形小口,叫做Notch。***再进行切片,得到的晶圆如下。那么,这个小豁口是做什么用的呢?很容易想到——定位。这样每片晶圆的晶向就能确定,在加工的时候也不容易出错了。所以,为什么“晶圆”没有方的???答案很简单,是一个历史遗留的问题,也是一个技术限制的问题。而且,真的没有必要做出来正方的硅片呢~。 因此,在设计手臂时,须根据机械手抓取重量、自由度数、工作范围、运动速度及机械手的整体布局。

随着半导体制造工艺向更小尺寸、更高集成度的方向发展,对机械吸臂的精度和稳定性要求越来越高。在纳米级的制造工艺中,吸臂的微小振动、位置偏差或吸附力不均匀都可能对晶圆造成严重影响。因此,如何进一步提高吸臂的运动精度和稳定性,减少各种误差因素的影响,是当前面临的一个重要挑战。半导体制造车间的环境要求极为严格,需要在超净、恒温、恒湿的条件下进行生产。机械吸臂在这样的环境中运行,需要具备良好的防尘、防静电、耐腐蚀等性能。同时,为了满足不同工艺设备的接口要求和工作空间限制,吸臂的设计还需要具备更高的灵活性和兼容性。如何在满足这些复杂环境和工艺要求的前提下,保证吸臂的可靠性和使用寿命,也是需要解决的关键问题。手臂的运动速度要适当,惯性要小.徐州新款晶圆运送机械吸臂什么价格
其特征在于:所述机械臂包括内部具有真空腔体的铝合金平板.徐州原装晶圆运送机械吸臂生产厂家怎么选择
一种晶圆传输装置及其真空吸附机械手,该真空吸附机械手包括:手臂;固定在所述手臂上的吸附绝缘凸台;设置在所述手臂和吸附绝缘凸台内的真空气道;所述吸附绝缘凸台用于吸附待传送晶圆的背面,所述吸附绝缘凸台的硬度小于所述待传送晶圆的背面的硬度。由于吸附绝缘凸台的硬度小于待传送晶圆的背面的硬度,故利用真空吸附机械手将晶圆传送至所需位置之后,晶圆的背面中与真空吸附机械手接触的位置不会形成印记,提高了晶圆的合格率。徐州原装晶圆运送机械吸臂生产厂家怎么选择
深圳市德澳美精密制造有限公司坚持“以人为本”的企业理念,拥有一支专业的员工队伍,力求提供更好的产品和服务回馈社会,并欢迎广大新老客户光临惠顾,真诚合作、共创美好未来。德澳美——您可信赖的朋友,公司地址:深圳市龙华区龙华街道清湖社区清湖安之龙工业园B栋201。
与晶圆运送机械吸臂相关的文章
山东进口晶圆运送机械吸臂设计
- 潮州官方晶圆运送机械吸臂价格 2026-03-08
- 苏州官方晶圆运送机械吸臂怎么联系 2026-03-07
- 福建原装晶圆运送机械吸臂上门服务 2026-03-06
- 浙江正规晶圆运送机械吸臂价格便宜 2026-03-05
- 徐州正规晶圆运送机械吸臂维修电话 2026-03-04
- 湛江晶圆运送机械吸臂哪个牌子好 2026-03-02
- 江苏进口晶圆运送机械吸臂维修 2026-03-02
- 湛江进口晶圆运送机械吸臂生产厂家 2026-03-02
- 惠州官方晶圆运送机械吸臂维修电话 2026-02-28
- 揭阳正规晶圆运送机械吸臂价格信息 2026-02-28
- 苏州新款晶圆运送机械吸臂企业 2026-02-27
- 阳江官方晶圆运送机械吸臂价格信息 2026-02-27
与晶圆运送机械吸臂相关的产品
与晶圆运送机械吸臂相关的新闻
-
茂名原装晶圆运送机械吸臂设计 2026-02-13 05:00:46目前,直拉法是生长晶圆**常用的方法了,除了直拉法之外,常用的方法还有区熔法。区熔法,简称Fz法。1939年,在贝尔实验室工作的W·G·Pfann较早萌生了“区域匀平”的念头,后来在亨利·休勒、丹·多西等人的协助下,生长出了高纯度的锗以及硅单晶,并获得了专利。这种方法是利用热能在半导体多晶...
-
南京进口晶圆运送机械吸臂价格 2026-02-12 02:00:27对于晶圆状态的检测,主要包括晶圆的存在检测、位置偏差检测和表面质量检测等。通过光电传感器或电容传感器可以快速检测晶圆是否正确放置在吸臂上,以及在搬运过程中是否发生位移。表面质量检测传感器则可以实时监测晶圆表面是否有划痕、颗粒污染等缺陷,一旦发现异常情况,及时发出警报并采取相应措施,以保证晶圆的质量不...
-
江西进口晶圆运送机械吸臂上门服务 2026-02-12 05:00:40晶圆运送机械吸臂是半导体制造过程中至关重要的设备组件,它专门用于精确、可靠地搬运晶圆。晶圆作为半导体芯片的基础材料,其制造过程对环境和操作的精度要求较高,任何微小的污染或损伤都可能导致芯片性能下降甚至报废。机械吸臂在这个过程中扮演着“晶圆搬运工”的关键角色,确保晶圆在不同工序和设备之间安全、准确地传...
-
江门原装晶圆运送机械吸臂生产厂家 2026-02-11 01:01:00工业机械臂定义为“其操作机是自动控制的,可重复编程、多用途,并可以对3个以上轴进行编程。它可以是固定式或者移动式。在工业自动化应用中使用”。操作机又定义为“是一种机器,其机构通常由一系列相互铰接或相对滑动的构件所组成。它通常有几个自由度,用以抓取或移动物体(工具或工件)。”所以对工业机械臂可能理...
与晶圆运送机械吸臂相关的问题
新闻资讯
产品推荐
-
苏州官方晶圆运送机械吸臂怎么联系
2026-03-07 -

福建原装晶圆运送机械吸臂上门服务
2026-03-06 -

湛江进口微孔陶瓷真空吸盘推广
2026-03-06 -
汕尾官方微孔陶瓷真空吸盘批发
2026-03-06 -

常州进口精密结构陶瓷维修
2026-03-05 -

茂名正规精密结构陶瓷
2026-03-05 -
浙江正规晶圆运送机械吸臂价格便宜
2026-03-05 -
阳江进口精密结构陶瓷上门服务
2026-03-04 -

福建新款微孔陶瓷真空吸盘哪个牌子好
2026-03-04