本发明针对现有技术中的不足,提供了一种晶圆搬运机械手,本发明的机械手在传送过程中晶片中心始终保证直线运动,且角度不会发生改变。从而提高机械手整体刚度和承重能力,同时提高了重复定位精度。本发明结构合理性能稳定,维护方便,多功能集一身,可满足多种工艺设备要求,适用于各种半导体设备。 ...
晶圆运送机械吸臂基本参数
- 产地
- 深圳
- 品牌
- 德澳美
- 型号
- 齐全
- 是否定制
- 是
晶圆运送机械吸臂企业商机
半导体晶圆有时在处理室内暴露在高温中。因此,机械手有时输送高温的半导体晶圆。若高温的半导体晶圆与手部接触,则手部的温度上升,并且配置在前臂连杆与手部之间的关节的温度也上升。由此,安装于关节的轴承的温度上升。轴承的温度上升促进该轴承内的润滑剂的劣化。因此,与配置在上臂连杆与前臂连杆之间的关节的轴承相比,配置在前臂连杆和手部之间的关节的轴承的维护频率较高。
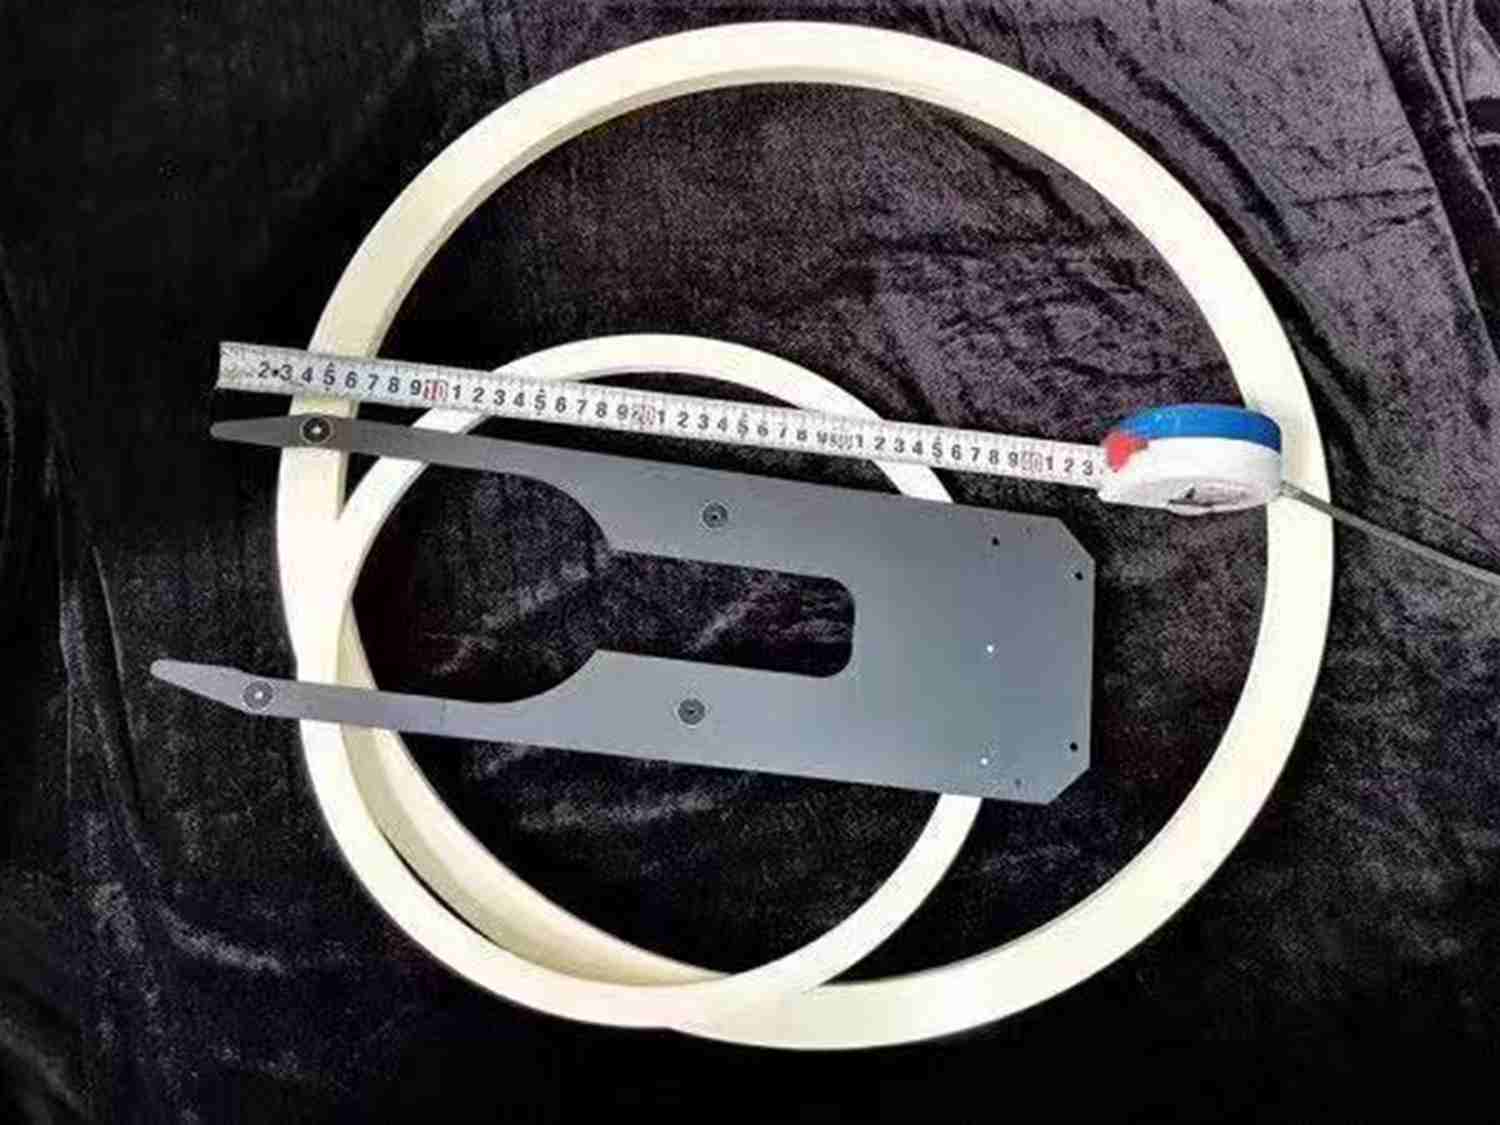
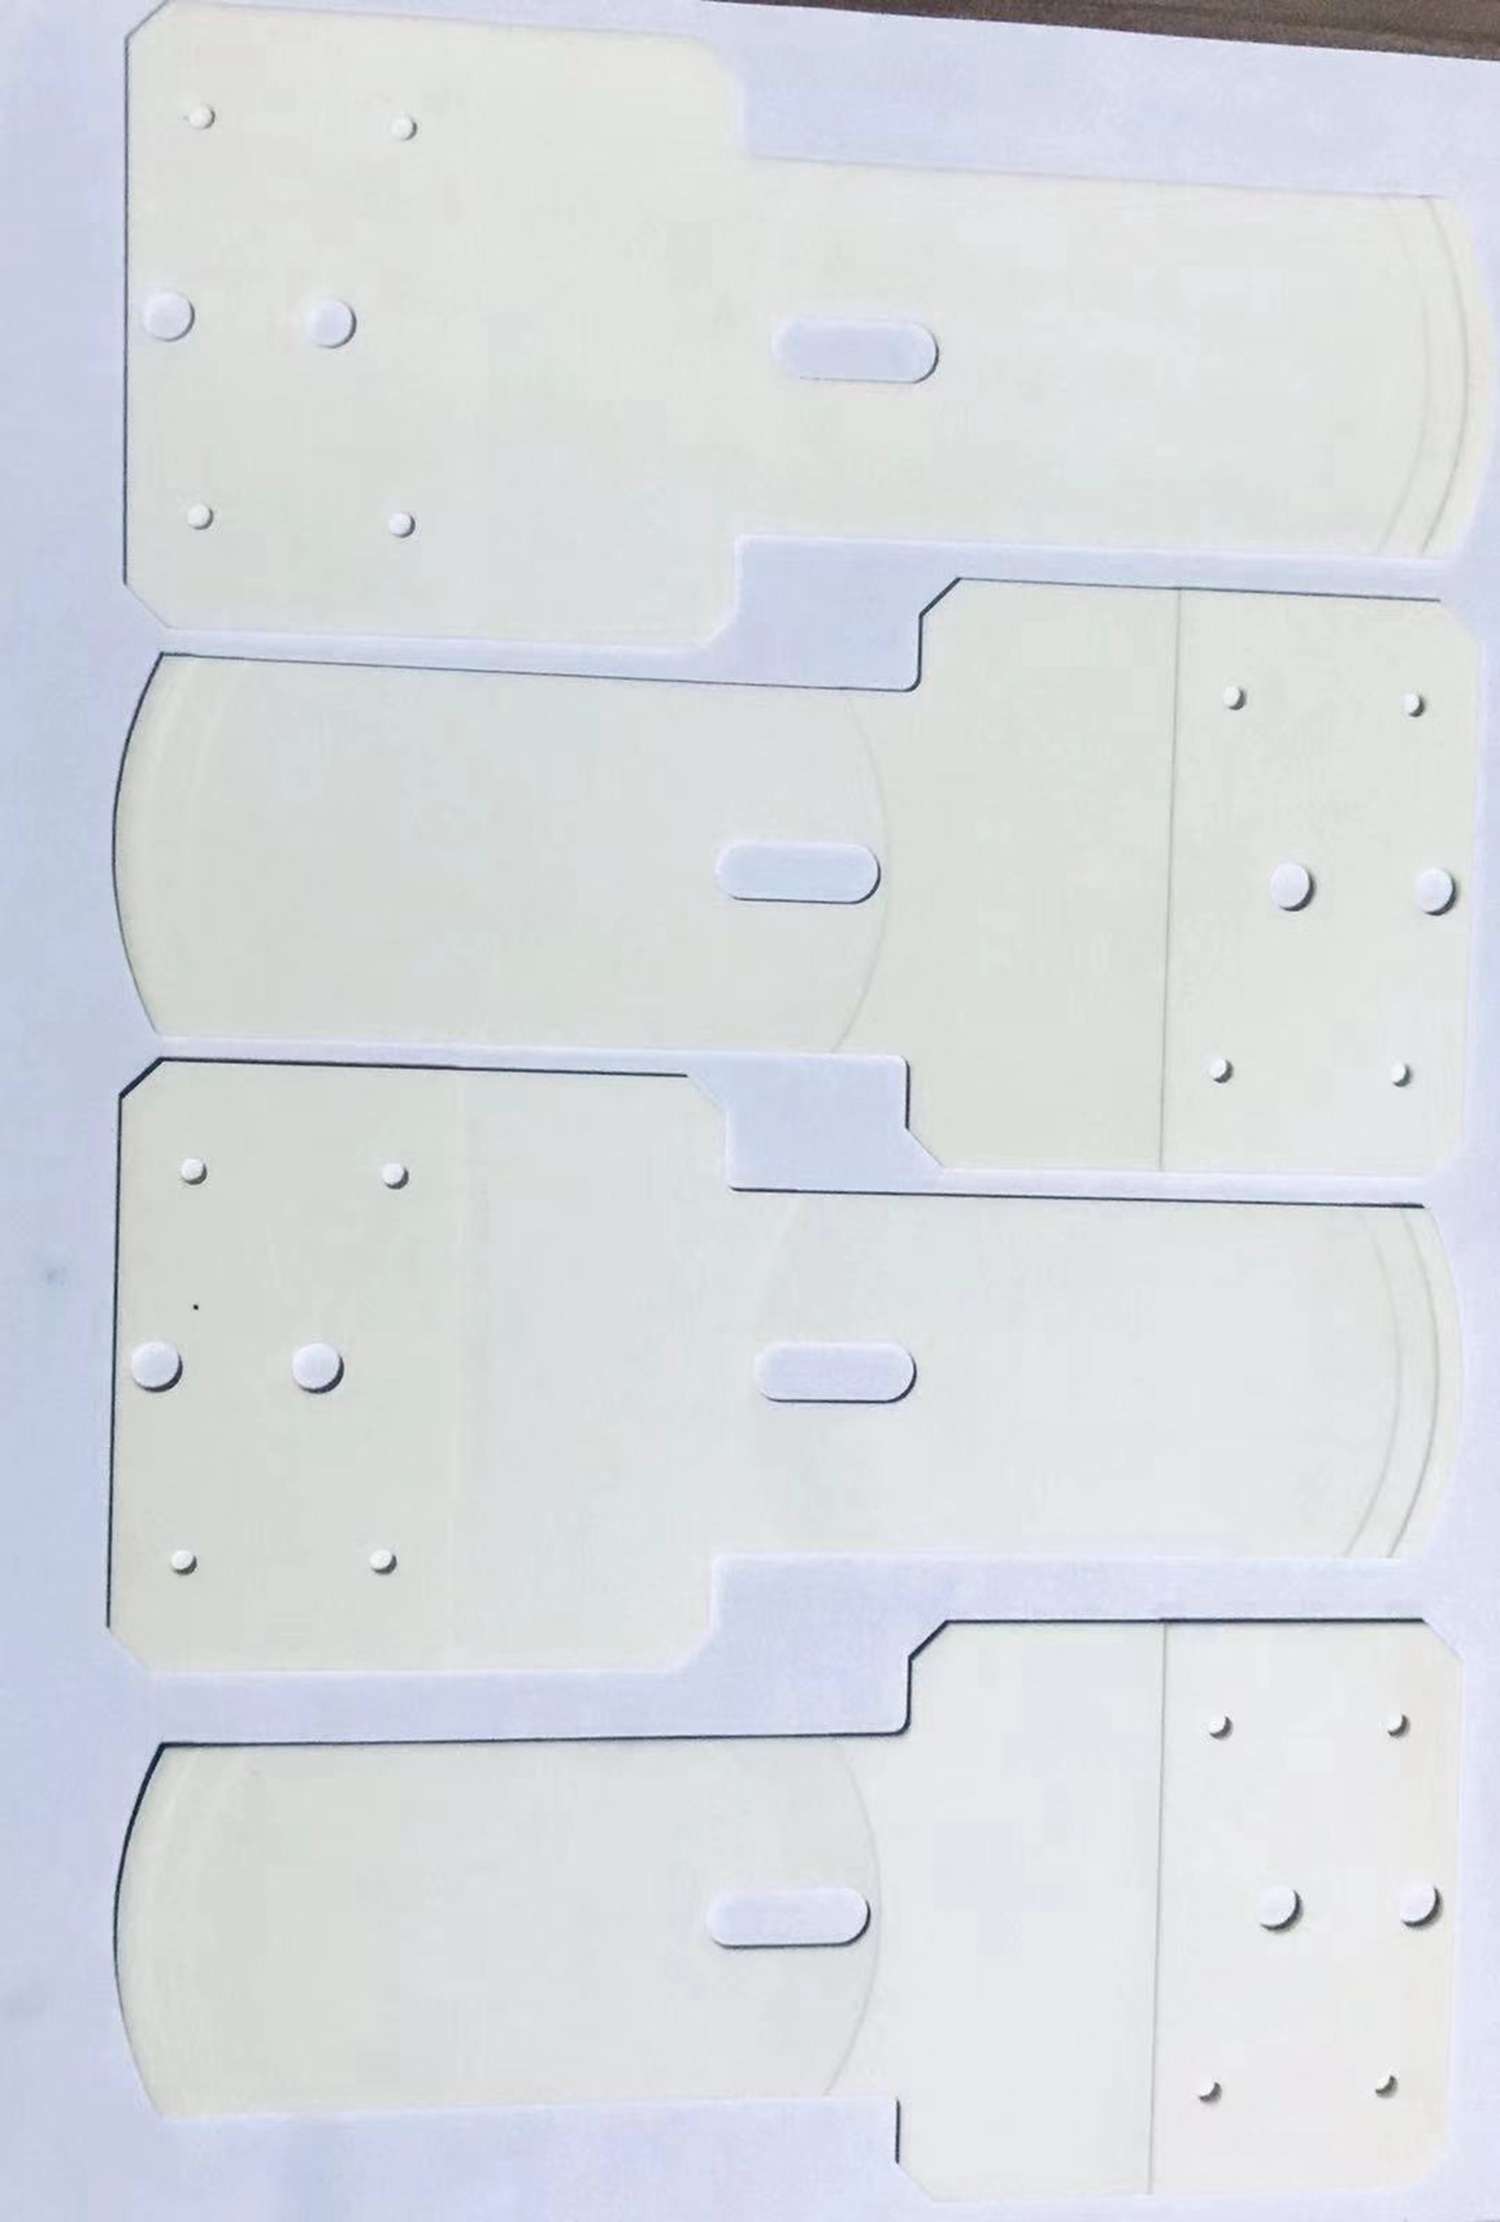
晶圆是指硅半导体集成电路制作所用的硅晶片,由于其形状为圆形,故称为晶圆;在硅晶片上可加工制作成各种电路元件结构,而成为有特定电性功能的集成电路产品。
晶圆的原始材料是硅,而地壳表面有用之不竭的二氧化硅。二氧化硅矿石经由电弧炉提炼,**化,并经蒸馏后,制成了高纯度的多晶硅,其纯度高达99.9%。 为此,手臂一般都采用刚性较好的导向杆来加大手臂的刚度.广东进口晶圆运送机械吸臂经销批发
机械臂是指高精度,多输入多输出、高度非线性、强耦合的复杂系统。因其独特的操作灵活性, 已在工业装配, 安全防爆等领域得到广泛应用。机械臂是一个复杂系统, 存在着参数摄动、外界干扰及未建模动态等不确定性。因而机械臂的建模模型也存在着不确定性,对于不同的任务, 需要规划机械臂关节空间的运动轨迹,从而级联构成末端位姿 [1] 。机器人系统是由视觉传感器、机械臂系统及主控计算机组成,其中机械臂系统又包括模块化机械臂和灵巧手两部分。整个系统的构建模型如图1 所示.珠海正规晶圆运送机械吸臂设计对于粉尘作业的机械手还要添装防尘设施。
可用于300mm半导体晶圆搬送的5轴水平多关节洁净机械手臂GTCR5000系列。
单臂双手指结构能够实现和双臂结构同样的功能。
适用于300mm半导体生产设备内部,检测设备等的晶圆搬运。
机械手臂标准臂长: 210mm, 280mm机械手臂可以单独对应2个FOUP(210mm臂长)
或者3个FOUP(280mm臂长)双手指结构能够缩短更换晶圆时的手臂动作时间适应设备需求可以选择底座固定方式,或者法兰固定方式配备动作监视器控制通讯方式:RS232C及并口I/O方式全轴采用绝对值编码器规格的AC伺服电机通过S曲线加减速控制方式以及对运动轨迹的优化
能够高速,高精度地搬运半导体晶圆晶圆固定方式:真空吸附式,下托式,边缘夹持式,伯努利非接触式手指材质:CFRP(碳纤维),铝合金,高纯度陶瓷等多种可选材质
场景是新技术应用中的重要一环,场景越多意味着应用的广大性和未来的期望空间越大,而如果一款技术诞生没有实际的应用场景,即无法融入人们的日常生活和生产制造中,这对它的后续发展影响是致命的。
机械手臂的应用场景有哪些呢?它的应用特点十分明显,主要代替人工从事场景危险的工作或者是代替密集型、重复性高的动作。如果工作场景符合上述两个特点,机械手臂都可以得到应用。
机械手臂应用场景多在制造业,有重工业属性,如金属加工、抛光打磨、装配、机床上下料、码垛/搬运、橡胶/塑料、分拣等。 一般机构可由电力、液压、气动、人力驱动。
例如:寻找,运输,握取,对准,装配,检验等动作. 为了明确地描述工业机械人,美国机械人协会在1979年将机械人定义为一个可用程式控制,多功能的操作器,它透过程式控制和多变化的动作设计来移动材料,工件,工具或特别设备,以完成一连串的工作.所以,虽然许多工业机械人并非有人的形态,但只要它们符合机械人的定义,便可以称为机械人.工业机械人虽然已被广泛应用在多种制造行业内,但估计在不久将来还会有数以十万计的工业机械人投入服务.现时,不少研究人员正为机械人研究如何加入视觉和感觉,令机械人可以完成更复杂的工作.而研究机械人的学问称为机械人学。柔性机械臂是一个非常复杂的动力学系统,其动力学方程具有非线性、强耦合、实变等特点。汕头原装晶圆运送机械吸臂联系人
合理选择机械手的坐标形式。直角坐标式机械手的位置精度较高,其结构和运动都比较简单、误差也小。广东进口晶圆运送机械吸臂经销批发
一种晶圆传输装置及其真空吸附机械手,该真空吸附机械手包括:手臂;固定在所述手臂上的吸附绝缘凸台;设置在所述手臂和吸附绝缘凸台内的真空气道;所述吸附绝缘凸台用于吸附待传送晶圆的背面,所述吸附绝缘凸台的硬度小于所述待传送晶圆的背面的硬度。由于吸附绝缘凸台的硬度小于待传送晶圆的背面的硬度,故利用真空吸附机械手将晶圆传送至所需位置之后,晶圆的背面中与真空吸附机械手接触的位置不会形成印记,提高了晶圆的合格率。广东进口晶圆运送机械吸臂经销批发
深圳市德澳美精密制造有限公司是一家专业从事“氧化铝陶瓷|氧化锆陶瓷|碳化硅陶瓷|陶瓷机械手”的公司。自成立以来,我们坚持以“诚信为本,稳健经营”的方针,勇于参与市场的良性竞争,使“德澳美”等品牌拥有良好口碑。我们坚持“服务至上,用户至上”的原则,使德澳美在机械及行业设备中赢得了众多的客户的信任,树立了良好的企业形象。 特别说明:本信息的图片和资料*供参考,欢迎联系我们索取**准确的资料,谢谢!
与晶圆运送机械吸臂相关的文章
山东进口晶圆运送机械吸臂设计
- 潮州官方晶圆运送机械吸臂价格 2026-03-08
- 苏州官方晶圆运送机械吸臂怎么联系 2026-03-07
- 福建原装晶圆运送机械吸臂上门服务 2026-03-06
- 浙江正规晶圆运送机械吸臂价格便宜 2026-03-05
- 徐州正规晶圆运送机械吸臂维修电话 2026-03-04
- 湛江晶圆运送机械吸臂哪个牌子好 2026-03-02
- 江苏进口晶圆运送机械吸臂维修 2026-03-02
- 湛江进口晶圆运送机械吸臂生产厂家 2026-03-02
- 惠州官方晶圆运送机械吸臂维修电话 2026-02-28
- 揭阳正规晶圆运送机械吸臂价格信息 2026-02-28
- 苏州新款晶圆运送机械吸臂企业 2026-02-27
- 阳江官方晶圆运送机械吸臂价格信息 2026-02-27
与晶圆运送机械吸臂相关的产品
与晶圆运送机械吸臂相关的新闻
-
茂名原装晶圆运送机械吸臂设计 2026-02-13 05:00:46目前,直拉法是生长晶圆**常用的方法了,除了直拉法之外,常用的方法还有区熔法。区熔法,简称Fz法。1939年,在贝尔实验室工作的W·G·Pfann较早萌生了“区域匀平”的念头,后来在亨利·休勒、丹·多西等人的协助下,生长出了高纯度的锗以及硅单晶,并获得了专利。这种方法是利用热能在半导体多晶...
-
南京进口晶圆运送机械吸臂价格 2026-02-12 02:00:27对于晶圆状态的检测,主要包括晶圆的存在检测、位置偏差检测和表面质量检测等。通过光电传感器或电容传感器可以快速检测晶圆是否正确放置在吸臂上,以及在搬运过程中是否发生位移。表面质量检测传感器则可以实时监测晶圆表面是否有划痕、颗粒污染等缺陷,一旦发现异常情况,及时发出警报并采取相应措施,以保证晶圆的质量不...
-
江西进口晶圆运送机械吸臂上门服务 2026-02-12 05:00:40晶圆运送机械吸臂是半导体制造过程中至关重要的设备组件,它专门用于精确、可靠地搬运晶圆。晶圆作为半导体芯片的基础材料,其制造过程对环境和操作的精度要求较高,任何微小的污染或损伤都可能导致芯片性能下降甚至报废。机械吸臂在这个过程中扮演着“晶圆搬运工”的关键角色,确保晶圆在不同工序和设备之间安全、准确地传...
-
江门原装晶圆运送机械吸臂生产厂家 2026-02-11 01:01:00工业机械臂定义为“其操作机是自动控制的,可重复编程、多用途,并可以对3个以上轴进行编程。它可以是固定式或者移动式。在工业自动化应用中使用”。操作机又定义为“是一种机器,其机构通常由一系列相互铰接或相对滑动的构件所组成。它通常有几个自由度,用以抓取或移动物体(工具或工件)。”所以对工业机械臂可能理...
与晶圆运送机械吸臂相关的问题
新闻资讯
产品推荐
-
苏州官方晶圆运送机械吸臂怎么联系
2026-03-07 -

福建原装晶圆运送机械吸臂上门服务
2026-03-06 -

湛江进口微孔陶瓷真空吸盘推广
2026-03-06 -
汕尾官方微孔陶瓷真空吸盘批发
2026-03-06 -

常州进口精密结构陶瓷维修
2026-03-05 -

茂名正规精密结构陶瓷
2026-03-05 -

浙江正规晶圆运送机械吸臂价格便宜
2026-03-05 -
阳江进口精密结构陶瓷上门服务
2026-03-04 -

福建新款微孔陶瓷真空吸盘哪个牌子好
2026-03-04