
- 品牌
- 中科图测
- 型号
- ziki-M
- 类型
- 图像/视频位移计
- 测量精度
- ±0.02mm(距离1m);±0.1mm(距离10m);±0
- 工作温度
- -30℃至+60℃;
- 用途
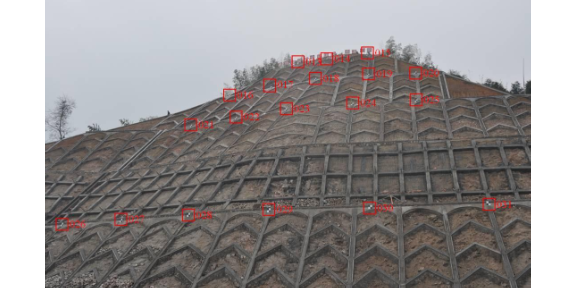
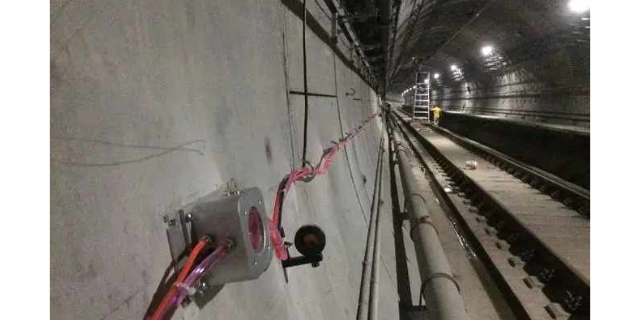
- 桥梁、隧道、大坝、护坡、山体以及建筑物等结构位移的长期监测
- 规格
- ziki-M
- 外形尺寸
- 220*120*90
- 重量
- 1
- 厂家
- 中科图测
- 产地
- 成都
- 监测距离
- 2m-500m
- 同时监测点数
- 100
- 相机分辨率
- 30万-200万
- 采集频率
- 1-800Hz
- 供电方式
- 市电交流220V /太阳能
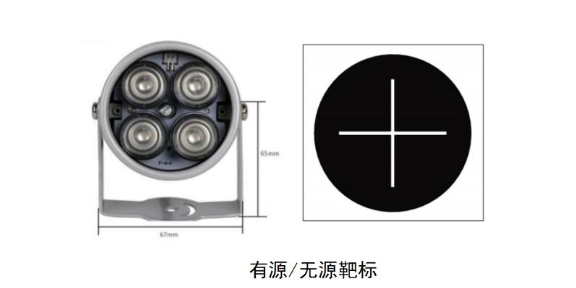
- 靶标类型
- 有源靶标/无源靶标
- 主机功耗
- 15W
- 防护等级
- IP65
- 传输方式
- 支持有线传输、4G/5G传输
激光干涉式位移计20世纪60年代,激光技术的发展促进了激光干涉式位移计的出现。激光干涉式位移计是利用激光干涉原理来测量物体的位移,它通过测量激光光束的干涉条纹来计算物体的位移。激光干涉式位移计具有精度高、测量范围大、响应速度快等优点,但是由于其受到光线的影响,所以在光线不好的环境下精度会受到影响。
MEMS式位移计21世纪初,微电子技术的发展促进了MEMS式位移计的出现。MEMS式位移计是利用微电子技术来制造微型位移计,它通过测量微型结构的变形来计算物体的位移。MEMS式位移计具有体积小、重量轻、功耗低等优点,但是由于其受到温度、湿度等环境因素的影响,所以精度较低。
综上所述,位移计经历了从机械式到光学式、电子式、激光干涉式、MEMS式的发展历程,每一种位移计都有其优缺点,应用场景也不同。随着科技的不断发展,位移计的精度和测量范围也在不断提高,相信未来会有更加先进的位移计出现。 风洞位移计认准成都中科图测科技有限公司。工程试验位移计结构
在位移计算中,虚拟单位广义力的原则是一种非常有用的工具,可以帮助我们计算物体在受到外力作用下的位移。这种原则的基本思想是,通过引入一个虚拟的力,使得物体在受到外力作用下的位移可以被计算出来。这个虚拟的力被称为虚拟单位广义力。虚拟单位广义力的概念起初是由欧拉在18世纪提出的。他认为,如果我们想要计算物体在受到外力作用下的位移,我们需要引入一个虚拟的力,这个力与物体的运动方向相同,但是大小为1。这个虚拟的力被称为虚拟单位广义力。
虚拟单位广义力的原则可以用来计算物体在受到外力作用下的位移。具体来说,我们可以将物体的位移分解为两个部分:一部分是由外力引起的位移,另一部分是由虚拟单位广义力引起的位移。这两个部分的位移可以分别计算出来,然后相加得到总的位移。 航空位移计频率该系统可以帮助工程师和科学家更好地理解物体的运动特性,并进行相关的分析和设计。
位移计的发展历程:早期的位移计是机械式位移计,它是由一根细长的金属丝或弹簧组成的。当物体发生位移时,金属丝或弹簧也会发生形变,通过测量形变的大小来计算物体的位移。机械式位移计具有结构简单、测量范围大等优点,但是由于其精度受到材料的影响,所以精度较低。
光学式位移计20世纪初,光学技术的发展促进了光学式位移计的出现。光学式位移计是利用光学原理来测量物体的位移,它通过测量光线的反射或透射来计算物体的位移。光学式位移计具有精度高、测量范围大等优点,但是由于其受到光线的影响,所以在光线不好的环境下精度会受到影响。
电子式位移计20世纪50年代,电子技术的发展促进了电子式位移计的出现。电子式位移计是利用电子技术来测量物体的位移,它通过测量电信号的变化来计算物体的位移。电子式位移计具有精度高、测量范围大、响应速度快等优点,但是由于其受到电磁干扰的影响,所以在电磁环境不好的情况下精度会受到影响。
位移计是一种用于测量物体的位移的仪器,广泛应用于建筑、桥梁、地质、机械等领域。然而,位移计在使用过程中也存在一些问题,主要包括以下几个方面:精度问题位移计的精度是影响其测量结果的重要因素。在实际使用中,由于位移计的制造工艺、材料、传感器等方面的差异,不同型号的位移计精度也不同。此外,位移计在使用过程中还会受到温度、湿度、震动等环境因素的影响,进一步影响其精度。因此,在使用位移计进行测量时,需要根据实际情况选择合适的型号,并严格控制环境因素,以提高测量精度。 视频位移计认准成都中科图测科技有限公司。
阵列式位移计,也叫柔性测斜仪,它是一种可以被放置在一个钻孔或嵌入结构内的变形监测传感器。由多段连续节串接而成,内部由微电子机械系统(MEMS)加速度计、温度模块和动态模块组成。每段节有一个已知的长度,一般为0.5m/1m。可测量2D、3D形变及振动。阵列位移计是一种可以实时监测出物体X,Y,Z三维位移,实现实时立体监测的高精度,反应灵敏,运行可靠的监测设备。其应用领域广,可用于边坡位移,隧道施工,道路路基沉降,桥梁挠度,水利大坝沉降及侧移,建筑施工等多个领域。监测内容主要包括位移、倾斜、振动和温度等。 大坝位移计认准成都中科图测科技有限公司。汽车位移计算法
振动监测位移计选择成都中科图测科技有限公司。工程试验位移计结构
如何处理和分析位移计的数据数据采集位移计的数据采集可以使用数据采集卡或者数据采集器。数据采集卡可以将位移计的模拟信号转换成数字信号,然后通过计算机进行数据采集和存储。数据采集器可以直接将位移计的数字信号进行采集和存储。数据处理位移计的数据处理可以使用数据处理软件进行。数据处理软件可以对采集的数据进行滤波、去噪、平滑等处理,从而得到更加准确的数据。例如,在材料力学研究中,可以使用MATLAB等软件对位移计的数据进行处理,从而得到材料的应变和应力。 工程试验位移计结构


利用图像位移计测量振动加速度需通过目标点在连续图像中的位移变化来实现。以下是一种可能的操作流程:1.安装目标点:在振动目标物体表面上安装一个反光点或者其他能够在图像中清晰识别的目标点。确保目标点能够在不同帧的图像中清晰可见,并且不影响目标物体的振动特性。2.拍摄连续图像:使用摄像设备对目标点进行连续拍摄,捕捉目标物体振动的过程。拍摄的帧率应足够高,以捕捉到振动的快速变化。3.图像处理:对连续的图像序列进行处理,通过图像处理技术检测和跟踪目标点在不同帧中的位置。可以利用计算机视觉中的目标追踪算法,例如光流法(opticalflow)或特征点匹配等方法,来追踪目标点的运动轨迹。4.位移计算:根据目...
- 成都图像位移计供应厂家 2025-11-25
- 多点式位移计精度 2025-11-25
- 高精度位移计速度 2025-11-25
- 阵列式位移计供应 2025-11-25
- 四川隧道巡检机器人供应厂家 2025-11-25
- 工程试验位移计推荐品牌 2025-11-24
- 四川图像位移测试系统采购 2025-11-24
- 成都机器视觉测量仪生产 2025-11-24
- 视频位移计批发商 2025-11-24
- 国产位移计安装 2025-11-24
- 高精度位移计批发价 2025-11-23
- 非接触位移计算法 2025-11-23
- 成都阵列式位移计生产厂家 2025-11-23
- 高精度位移计厂家供应 2025-11-22
- 四川阵列式位移计厂家有哪些 2025-11-22
- 四川工程试验位移计厂家现货 2025-11-22

- 多点式位移计精度 11-25
- 四川巡检机器人定制 11-25
- 高精度位移计速度 11-25
- 阵列式位移计供应 11-25
- 四川隧道巡检机器人供应厂家 11-25
- 巡检机器人定制 11-24
- 工程试验位移计推荐品牌 11-24
- 四川图像位移测试系统采购 11-24
- 成都机器视觉测量仪生产 11-24
- 成都巡检机器人研发 11-24