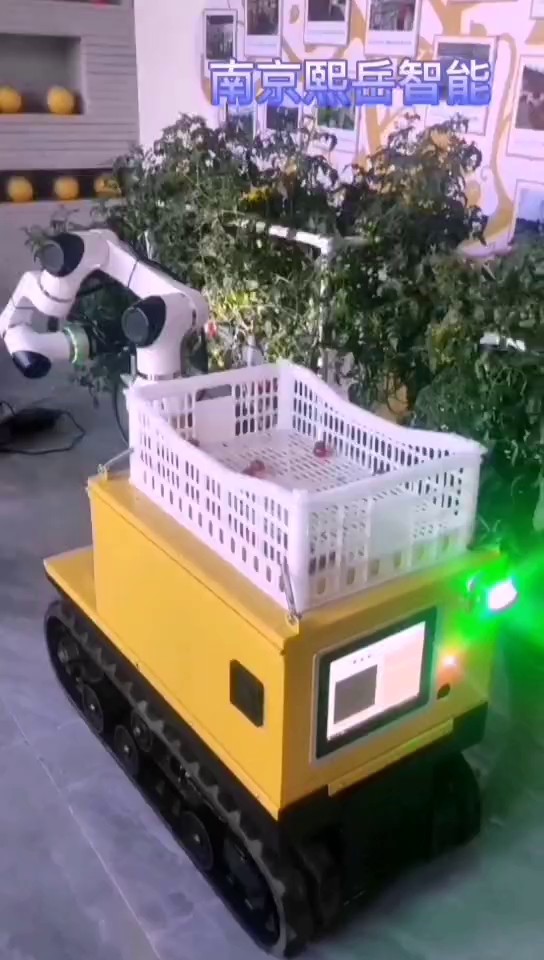
智能采摘机器人的市场发展正处于从技术验证阶段向规模化商业应用转型的关键时期,全球市场呈现出鲜明的地域与作物分化特征,同时也面临着诸多机遇与挑战。从市场规模来看,截至2025年底,全球智能采摘机器人行业市场规模已突破8.5亿美元,预计到2030年,复合年增长率将维持在28%以上的高位,其中亚太市场增长...
智能采摘机器人基本参数
- 品牌
- 熙岳智能
- 型号
- 智能采摘机器人
- 加工定制
- 是
智能采摘机器人企业商机
采摘机器人作为现代农业技术的前沿成果,正在深刻重塑传统农业的作业模式。这类集成计算机视觉、机械臂控制、人工智能算法的高精度设备,能够替代人工完成水果、蔬菜等经济作物的选择性采收。以草莓采摘机器人为例,其顶部搭载的多光谱摄像头可实时扫描植株,通过深度学习模型判断果实成熟度,机械臂末端的软体夹爪则能模拟人类指尖的触感,以0.01牛米的精细力控轻柔摘取果实,避免机械损伤。针对葡萄、番茄等藤蔓类作物,部分机型还配备激光测距与三维重建系统,可自主规划采摘路径并避开枝叶遮挡。相关企业加大对智能采摘机器人研发的投入,推动行业快速发展。辽宁苹果智能采摘机器人性能
智能采摘机器人
智能感知系统是实现高效采摘的关键。多模态传感器融合架构通常集成RGB-D相机、激光雷达(LiDAR)、热成像仪及光谱传感器。RGB-D相机提供果实位置与成熟度信息,LiDAR构建高精度环境地图,热成像仪识别果实表面温度差异,光谱传感器则通过近红外波段评估含糖量。在柑橘采摘中,多光谱成像系统可建立HSI(色度、饱和度、亮度)空间模型,实现92%以上的成熟度分类准确率。场景理解层面,采用改进的MaskR-CNN实例分割网络,结合迁移学习技术,在苹果、桃子等多品类果园数据集中实现果实目标的精细识别。针对枝叶遮挡问题,引入点云配准算法将LiDAR数据与视觉信息融合,生成三维语义地图。时间维度上,采用粒子滤波算法跟踪动态目标,补偿机械臂运动带来的时延误差。江苏桃子智能采摘机器人价格一些智能采摘机器人具备自动清洁功能,保持自身清洁以提高作业性能。

伟景人形采摘机器人采用可变构型设计,其20自由度机械臂可模仿人类肘肩关节运动,对异形果实实现包裹式采摘。在浙江杨梅产区,该机器人通过压力传感器阵列实时调整夹持力度,使破损率从人工采摘的18%降至3%。更值得关注的是其模块化设计,通过快速更换末端执行器(采摘爪/修剪剪/授粉器),实现"一机多用"。这种设计使设备利用率提升40%,投资回报周期缩短至1.5年。智慧农业采摘机器人配备的虚拟仿真实训系统,构建3D数字化维修站。用户通过VR手柄可拆解4000余个零部件,系统实时显示故障代码解决方案。在实操界面,种植者只需拖拽果实模型至指定区域,机器人即自动生成采摘路径。某农业示范基地数据显示,新手操作员经8小时培训即可掌握主要功能,相比传统培训模式效率提升6倍。云端数据平台更支持多终端访问,管理者通过手机即可监控50台设备状态。
动态环境感知仍是智能采摘机器人的一大难题。自然光照变化、枝叶遮挡、果实重叠等复杂工况,要求视觉系统具备毫秒级响应能力。日本研发的"智能采摘手"采用事件相机(Event Camera),相比传统摄像头降低90%数据处理量。能源供给方面,温室场景多采用滑触线供电,而田间机器人则探索光伏-氢能混合系统。机械臂轻量化设计取得突破,碳纤维复合材料使整机重量降低35%,同时保持负载能力。但极端天气作业、多品种混采等场景仍需技术攻关。依靠高精度传感器,智能采摘机器人能适应复杂的农田地形,稳定作业。

智能采摘机器人是机械、电子、计算机、农业等多学科深度交融的产物。以越疆Nova协作机器人为例,其搭载3D视觉相机与AI算法系统,通过色谱分析精细识别草莓成熟度,配合柔性夹爪实现无损采摘。激光SLAM技术构建的农场地图使机器人具备自主导航能力,在复杂地形中灵活避障。这种多技术协同不*突破单一学科边界,更形成"感知-决策-执行"的闭环系统。日本松下公司研发的番茄采摘机器人则集成热成像与力学传感器,通过果实弹性模量判断成熟度,配合六轴机械臂实现昼夜连续作业,展现多学科集成的商业潜力。智能采摘机器人通过智能算法优化采摘路径,减少了不必要的移动和能耗。天津果实智能采摘机器人制造价格
果园里,智能采摘机器人有条不紊地工作,其效率远超传统人工采摘。辽宁苹果智能采摘机器人性能
能源管理是移动采摘机器人长期作业的关键瓶颈。混合动力系统成为主流方案,白天通过车顶光伏板供电,夜间切换至氢燃料电池系统,使连续作业时长突破16小时。机械臂驱动单元采用永磁同步电机,配合模型预测控制(MPC)算法,使关节空间能耗降低35%。针对计算单元,采用动态电压频率调节(DVFS)技术,根据负载自动调节处理器频率,使感知系统功耗下降28%。结构优化方面,采用碳纤维复合材料替代传统铝合金,使机械臂重量减轻40%而刚度提升25%。液压系统采用电静液作动器(EHA),相比传统阀控系统减少50%的液压损耗。此外,设计团队正在研发基于压电材料的能量回收装置,将机械臂制动时的动能转换为电能储存,预计可使整体能效再提升12%。辽宁苹果智能采摘机器人性能
与智能采摘机器人相关的文章

福建品质智能采摘机器人按需定制
- 天津自动化智能采摘机器人技术参数 2026-03-10
- 浙江智能智能采摘机器人 2026-03-10
- 上海番茄智能采摘机器人案例 2026-03-10
- 江苏智能智能采摘机器人品牌 2026-03-10
- 江西自制智能采摘机器人公司 2026-03-10
- 天津节能智能采摘机器人制造价格 2026-03-09
- 安徽猕猴挑智能采摘机器人 2026-03-09
- 江苏智能智能采摘机器人公司 2026-03-09
- 小番茄智能采摘机器人定制 2026-03-09
- 上海番茄智能采摘机器人私人定做 2026-03-09
- 北京自动智能采摘机器人定制 2026-03-09
- 浙江制造智能采摘机器人定制 2026-03-09
与智能采摘机器人相关的产品

与智能采摘机器人相关的新闻
-
江西荔枝智能采摘机器人公司 2026-03-06 06:01:40采摘机器人的涟漪效应正沿着产业链扩散。上游催生新的零部件产业:德国某小镇专门生产机器人的抗露水镜头涂层,成为隐形企业。采收时间精细控制使冷链物流效率提升:机器人预约卡车在采摘完成30分钟到场,农产品从离开植株到进入预冷车间不超过45分钟。消费端也因此受益:超市可获得每颗苹果的采收时间、糖度曲线甚至日...
-
浙江AI智能采摘机器人价格 2026-03-04 04:01:33随着具身智能与农业元宇宙技术的发展,苹果采摘机器人正走向全新阶段。下一代原型机已尝试配备触觉传感器阵列,能感知果实成熟度的细微差异;数字孪生系统在虚拟果园中预演百万次采摘,优化现实世界的动作路径。更深远的影响在于推动“无人化果园”生态的形成:机器人将与自主施肥无人机、地面监控机器狗、自动驾驶运输车组...
-
安徽草莓智能采摘机器人定制价格 2026-03-02 02:01:36识别之后,采摘本身是一项对精细度要求较高的机械艺术。机器人的“手”——末端执行器,其设计直接关系到采摘的成功率与果实的商品价值。针对番茄这种皮薄多汁的浆果,执行器必须兼具力度精细与动作柔和。常见的设计包括带有柔软衬垫的仿生夹爪,能自适应包裹果实形状,通过传感器反馈实现毫牛顿级的力度控制,在紧握与损伤...
-
江苏苹果智能采摘机器人性能 2026-02-10 01:01:06对于藏红花、花卉等较高价值作物,采摘机器人展现了无可替代的精细性。以藏红花为例,其有效部位只是花朵中的三根红色柱头,必须在清晨特定时段手工摘取。机器人配备显微视觉系统,能精细定位柱头,用微型钳子以0.1毫米精度进行分离。在荷兰花卉拍卖市场,玫瑰、百合采摘机器人能根据花苞开放度、茎秆长度和健康状况进行...
与智能采摘机器人相关的问题
新闻资讯
产品推荐
-

上海番茄智能采摘机器人私人定做
2026-03-09 -

北京自动智能采摘机器人定制
2026-03-09 -
浙江制造智能采摘机器人定制
2026-03-09 -
上海压装机定制机器视觉检测服务价格低
2026-03-08 -
天津榨菜包定制机器视觉检测服务趋势
2026-03-08 -
福建什么是智能采摘机器人公司
2026-03-08 -
江苏自制智能采摘机器人技术参数
2026-03-08 -
浙江aoi视觉检测设备
2026-03-08 -

北京多功能智能采摘机器人用途
2026-03-08