电缸与上位机之间的通信协议是一种用于实现两者之间数据交换的规则和标准。通过通信协议,上位机可以对电缸进行控制,同时也可以获取电缸的状态信息。通信协议包括硬件接口和软件协议两个部分。硬件接口定义了通信所使用的物理介质和连接器类型,常见的包括串口、USB、以太网等。软件协议则定义了数据传输的格式、命令集、数据校验等内容,用于保证数据传输的正确性和可靠性。在选择通信协议时,需要考虑以下几个因素:通信速度:通信速度决定了数据传输的快慢,需要根据实际需求进行选择。数据传输质量:数据传输质量决定了数据传输的准确性和稳定性,需要选择可靠性高的协议。设备兼容性:需要考虑所选协议是否被多数支持,以及是否与其它设备兼容。调试和维护:需要考虑协议的调试和维护是否方便,以及是否有完善的文档支持。常见的电缸与上位机之间的通信协议包括Modbus、CAN、Profibus等。这些协议各有特点,需要根据实际需求进行选择。其中,Modbus协议是一种通用的通信协议,被应用于各种工业自动化设备之间的通信和控制。 电缸被广泛应用于物料搬运系统。自动化电缸注意事项
电缸在飞行模拟设备中通过提供精确的位置、速度和加速度控制,以及与飞行控制系统的紧密配合,实现逼真的飞行体验。具体实现方式如下:六自由度运动模拟:飞行模拟设备通常采用六自由度运动平台,通过六个电缸的协同控制,实现平台在三维空间内的任意运动。这些运动包括升降、俯仰、滚转、偏航、前后移动和左右移动,从而模拟飞机的各种飞行姿态和动作。高精度运动控制:电缸具备高精度的位置控制能力,可以确保飞行模拟设备在运动过程中的精确性和稳定性。通过与飞行控制系统的实时通讯,电缸可以根据模拟飞行场景的需求,实时调整运动参数,以实现更加逼真的飞行体验。快速响应和高速运动:电缸具备快速响应和高速运动的能力,可以迅速跟随飞行控制系统的指令,实现飞行模拟设备的快速运动。这种能力对于模拟飞机的起飞、降落和高速飞行等场景尤为重要,有助于提高飞行模拟的逼真度。实时反馈和力感模拟:电缸可以通过力传感器等装置,实时监测和反馈运动过程中的力学信息,如阻力、惯性力等。这些信息可以与飞行控制系统相结合,实现力感模拟,使飞行员在模拟飞行中感受到真实的力学反馈,增强飞行体验的沉浸感。综上所述。 上海电缸的工作原理电缸的运行平稳性提高了产品质量。
Modbus协议是一种串行通信协议,用于工业自动化系统中连接电子设备,如PLC、传感器、执行器等。它定义了主从设备之间的通信方式,主设备发送请求,从设备响应。以下是Modbus协议的特点:简单易用:Modbus协议定义了明确的数据传输格式和命令集,易于学习和实现。可靠性高:Modbus协议采用了可靠的通信机制,如错误校验和重传机制,确保数据传输的准确性和稳定性。支持多种传输介质:Modbus协议支持多种传输介质,如串口、以太网、无线等,可以根据实际需求进行选择。应用:Modbus协议被应用于各种工业自动化领域,如电力、水处理、化工等,具有多样的设备兼容性和技术支持。可扩展性:Modbus协议支持多种从设备类型和数据格式,可以根据实际需求进行扩展和定制。安全性:Modbus协议支持加密和认证功能,可以保证数据传输的安全性。成本低廉:由于Modbus协议被使用和支持,相关的硬件和软件成本相对较低。总之,Modbus协议是一种简单易用、可靠性高、应用广、可扩展、安全且成本低廉的串行通信协议,适用于工业自动化系统中的设备间通信和控制。
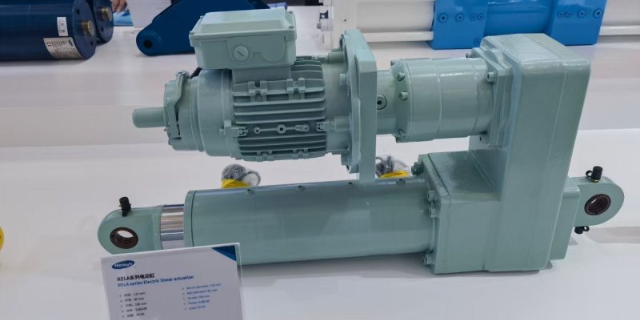
电缸的发展过程可以追溯到上个世纪50年代。随着工业的发展和科学技术的进步,人们开始使用电动缸来控制机械设备。电动缸具有优良的精度和可靠性,应用于工业领域,如机床、印刷机、纺织机械、包装机械、食品机械、冶金机械、化工设备、木材加工设备、汽车装配线等。随着工业的进步,电动缸的需求越来越广,市场前景也越来越广阔。目前,国内电动缸市场主要包括液压电动缸、气动电动缸和其他类型电动缸。按照用途分类,国内电动缸市场主要包括工业用途电动缸和民用用途电动缸。预计未来几年,国内电动缸市场将保持相对稳定的增长态势,预计市场规模将达到100亿元。国内电动缸市场的主要类型包括:直线型:这种类型的电动缸,其电机和丝杠的安装位置在同一轴上,是电动缸的初级形态。折返型:这种类型的电动缸,其电机安装位置与螺旋轴平行。垂直型:这种类型的电动缸,其电机轴线与丝杆轴线相垂直。此外,电动缸还有全电动多自由度平台等应用,可用于实验设备如高频振动台、高频冲击台、仿真平台、试验台、造波机等,也可用于设备如工业自动化生产线、装配线、坐标机械用、升降台、调偏控制、阀门控制、机械设备、咖玛等领域。 电缸的防护等级可以根据使用环境来选择。
在机器人领域,电缸的应用场景主要包括:工业机器人:电缸是工业机器人中常用的执行机构,能够实现机器人的线性运动控制。在工业生产线上,电缸驱动的机器人可以实现各种复杂的装配、搬运、焊接、涂装等任务,提高生产效率和产品质量。服务机器人:服务机器人在医疗、餐饮、家庭等场景中应用,而电缸作为服务机器人的重要执行机构,能够实现机器人的定位和运动控制。例如,在医疗领域,电缸驱动的机器人可以实现手术过程中的精细操作,提高手术成功率。特种机器人:特种机器人如水下机器人、太空机器人等,需要在特殊环境中进行高精度和高可靠性的运动控制。电缸作为特种机器人的重要执行机构,能够提供稳定可靠的动力输出,实现机器人在特殊环境中的精确操作。综上所述,电缸在机器人领域的应用场景非常广,包括工业机器人、服务机器人和特种机器人等。通过电缸的精确运动控制,可以实现机器人的各种复杂操作,提高生产效率、减少人工操作和提高生活质量。 电缸的灵活性使其能够适应不同的生产需求。费斯托电缸发展
电缸的推力可以通过调整电流来实现微调。自动化电缸注意事项
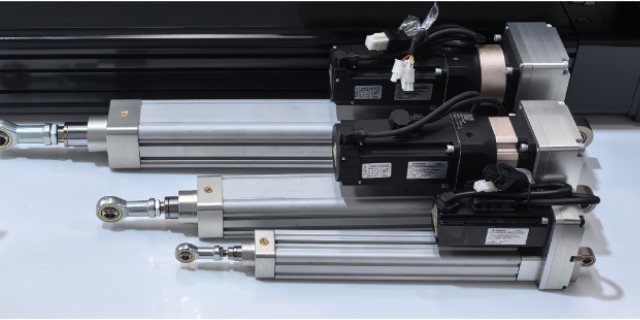
电缸与电机的匹配关系主要体现在以下几个方面:功率匹配:电机的功率应满足电缸的推力和速度需求。根据电缸的推力、速度和运行时间,选择合适的电机功率。如果电机功率过小,可能导致电缸无法正常运行;如果电机功率过大,则可能造成能源浪费和电机过热等问题。扭矩匹配:电机的扭矩应满足电缸的推力和运行需求。不同品牌和型号的电机扭矩不同,应根据电缸的推力需求选择合适的电机型号。同时,还需要考虑电机的转速和减速器的减速比等因素,以确保电缸能够正常运行。控制精度匹配:电机的控制精度应满足电缸的控制精度要求。如果电机的控制精度不够高,可能导致电缸的运动轨迹不准确,影响设备的性能和精度。因此,在选择电机时,应考虑其控制精度和响应速度等因素。安装尺寸匹配:在安装过程中,应确保电机和电缸法兰安装尺寸的准确性。如果尺寸不匹配,可能会导致电机与电缸无法正确连接,影响设备的正常使用。因此,在选择电机和电缸时,应考虑其安装尺寸是否匹配。综上所述,电缸与电机的匹配关系是多方面的,需要综合考虑推力、速度、控制精度和安装尺寸等因素。在选择电机时,应根据实际需求选择合适的型号和品牌,以确保电缸的正常运行和使用寿命。 自动化电缸注意事项