- 品牌
- 佳控科技
- 型号
- 齐全
伺服电机与调试方法:接线,将控制卡断电,连接控制卡与伺服之间的信号线。以下的线是必须要接的:控制卡的模拟量输出线、使能信号线、伺服输出的编码器信号线。复查接线没有错误后,电机和控制卡(以及PC)上电。此时电机应该不动,而且可以用外力轻松转动,如果不是这样,检查使能信号的设置与接线。用外力转动电机,检查控制卡是否可以正确检测到电机位置的变化,否则检查编码器信号的接线和设置,调试方向,对于一个闭环控制系统,如果反馈信号的方向不正确,后果肯定是灾难性的。通过控制卡打开伺服的使能信号。这时伺服应该以一个较低的速度转动,这就是传说中的“零漂”。一般控制卡上都会有抑制零漂的指令或参数。使用这个指令或参数,看电机的转速和方向是否可以通过这个指令(参数)控制。如果不能控制,检查模拟量接线及控制方式的参数设置。确认给出正数,电机正转,编码器计数增加;给出负数,电机反转转,编码器计数减小。如果电机带有负载,行程有限,不要采用这种方式。测试不要给过大的电压,建议在1V以下。如果方向不一致,可以修改控制卡或电机上的参数,使其一致!
伺服电机可以实现高速、高精度的位置控制。南通伺服电机价钱
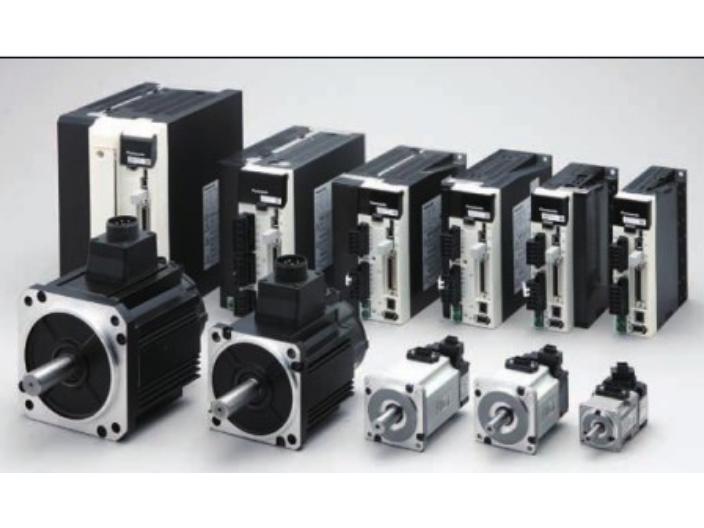
伺服电机是一种能够精确控制位置、速度和扭矩的电机。它主要由电机本体、编码器、驱动器等部分组成。其原理基于电磁感应定律,当电流通过电机的定子绕组时,会产生旋转磁场,从而驱动转子转动。与普通电机不同的是,伺服电机的编码器能够实时反馈电机的运转状态,包括转子的位置、转速等信息。驱动器根据这些反馈信号,精确地调整电机的电流和电压,实现对电机的高精度控制。这种闭环控制机制使得伺服电机在自动化生产、机器人等领域有着广泛应用。例如在工业机械臂中,伺服电机能准确地控制机械臂关节的角度和运动速度,确保机械臂能精细地完成抓取、放置等复杂动作,**提高了生产效率和产品质量。750w松下伺服电机供货公司伺服电机的控制方式多样,可以通过脉冲/方向、模拟信号或者现场总线等方式进行控制。
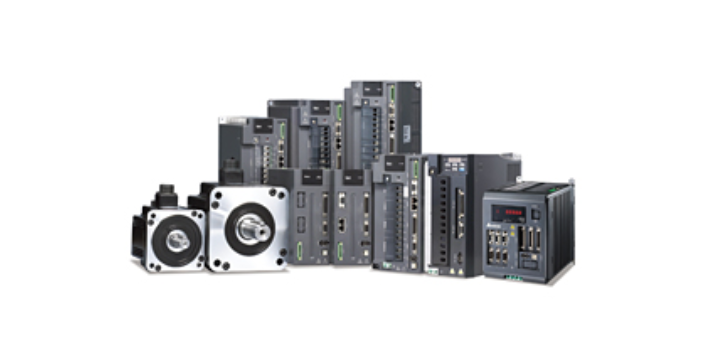
随着科技快速发展,伺服电动缸系统在许多设备工业中应用广。伺服电动缸是将伺服电机与丝杠一体化设计的模块化产品,具有高速响应、定位精确、运行平稳等特点。常见类型有直流伺服电动缸、交流伺服电动缸和步进伺服电动缸等。伺服电动缸主要应用于实验设备、专行业用设备、设备等领域,以及其他可代替液压、气动的场所,是液压、气动设备的升级产品,如全电动多自由度平台等;伺服电机选择的时候,首先一个要考虑的就是功率的选择。一般应注意以下两点: 1。如果电机功率选得过小.就会出现“小马拉大车”现象,造成电机长期过载,使其绝缘因发热而损坏,甚至电机被烧毁。 2。如果电机功率选得过大.就会出现“大马拉小车”现象,其输出机械功率不能得到充分利用,功率因数和效率都不高,不但对用户和电网不利。而且还会造成电能浪费!!
在机器人领域,伺服电机是实现机器人灵活运动的**部件。无论是工业机器人还是服务机器人,都离不开伺服电机。在工业机器人的关节处,伺服电机提供精确的扭矩和角度控制。比如在汽车生产线上的焊接机器人,其每个关节的伺服电机都能根据预设的程序,准确地调整关节角度,使焊接***能够精确地到达焊接点,并保持合适的焊接速度和力度。对于服务机器人,如家庭清洁机器人,伺服电机控制着机器人的轮子转动、清洁刷头的旋转以及机械臂的动作等。这些动作需要精确的控制,以适应不同的环境和任务。伺服电机的高精度和快速响应能力,使得机器人能够在复杂的环境中稳定运行,完成诸如避障、物品抓取等复杂动作,为人们的生活和生产带来极大的便利。伺服电机可以实现多轴协调运动,提高生产效率。
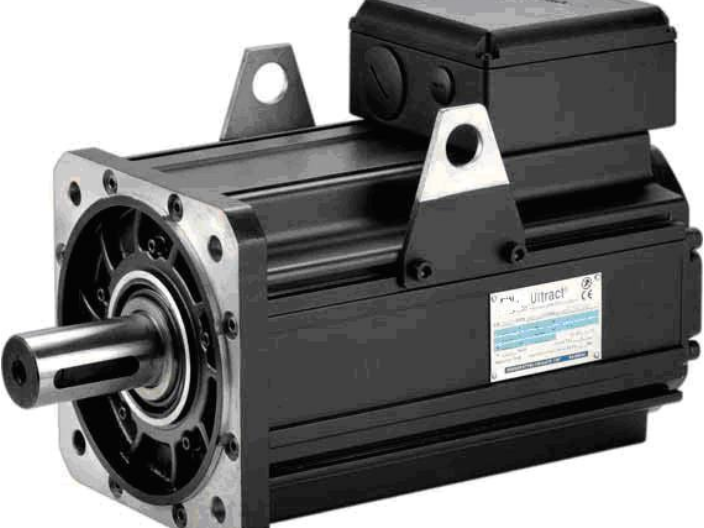
伺服电机的维护与保养对于延长其使用寿命和保证其性能至关重要。首先,定期检查电机的外观,查看是否有灰尘、油污等污染物。如果有,应及时清洁,因为灰尘和油污可能会影响电机的散热和正常运行。对于电机的通风口,要确保其畅通无阻,良好的通风可以有效降低电机运行时的温度。其次,检查电机的连接部位,包括电机与驱动器、编码器等的连接。确保连接牢固,避免出现松动现象,因为松动的连接可能会导致信号传输错误或电机运行不稳定。此外,定期检查电机的轴承,轴承是电机容易磨损的部件之一。如果发现轴承有异常响声或转动不顺畅,应及时更换。对于编码器,要注意保护其免受碰撞和灰尘污染,因为编码器的精度直接影响电机的控制精度。在长期不使用电机时,要做好防潮、防锈等措施。伺服电机可以通过网络连接实现远程控制和数据传输。600w伺服电机供货公司
伺服电机广泛应用于机械加工、自动化生产线和机器人等领域。南通伺服电机价钱
伺服电机一般为三个环控制,所谓三环就是3个闭环负反馈PID调节系统。较内的PID环就是电流环,此环完全在伺服驱动器内部进行,通过霍尔装置检测驱动器给电机的各相的输出电流,负反馈给电流的设定进行PID调节,从而达到输出电流尽量接近等于设定电流,电流环就是控制电机转矩的,所以在转矩模式下驱动器的运算较小,动态响应较快。第2环是速度环,通过检测的电机编码器的信号来进行负反馈PID调节,它的环内PID输出直接就是电流环的设定,所以速度环控制时就包含了速度环和电流环,换句话说任何模式都必须使用电流环,电流环是控制的根本,在速度和位置控制的同时系统实际也在进行电流(转矩)的控制以达到对速度和位置的相应控制。第三环是位置环,它是较外环,可以在驱动器和电机编码器间构建也可以在外部控制器和电机编码器或较终负载间构建,要根据实际情况来定。由于位置控制环内部输出就是速度环的设定,位置控制模式下系统进行了所有3个环的运算,此时的系统运算量较大,动态响应速度也较慢。南通伺服电机价钱


- 750w台达伺服电机销售价格 2026-03-02
- 交流异步伺服电机代理价格 2026-03-02
- 交流伺服电机供应费用 2026-03-02
- 750伺服电机经销商 2026-03-02
- 无锡伺服电机采购 2026-02-27
- 浙江伺服电机品牌都有哪些 2026-02-27
- 500kw伺服电机经销商 2026-02-27
- 杭州伺服电机多少钱一个 2026-02-27
- 交流异步伺服电机多少钱 2026-02-27
- 上海三相同步伺服电机 2026-02-27
- 浙江医用伺服电机 2026-02-27
- 标准伺服电机代理商 2026-02-27