- 品牌
- 机械臂
- 型号
- DY005
激光焊接虽然能够解决大部分的缺陷,但是焊接缺陷依旧存在,因此就需要焊后进行检测,避免残次品进入市场。技术实现要素:本发明针对现有技术中的不足,提供了一种装备制造机械臂,采用自动化流水线的焊接生产模式,并且能够对焊缝进行检测,剔除存在缺陷的产品。为了解决上述技术问题,本发明通过下述技术方案得以解决:一种装备制造机械臂,包括机座,所述机座上螺栓紧固连接安装有安装盘,所述安装盘上固定设置有底座,所述底座上方设置有连接部,所述连接部上方转动设置有支臂,所述支臂顶部转动设置有第二支臂,所述第二支臂前端转动设置有轴座,所述轴座内设置有转动轴,所述轴座尾部设置有驱动所述转动轴转动的转轴电机,所述转动轴的前端连接有回转双叉臂,所述回转双叉臂前端设置有加工转动头,所述加工转动头包括多阶轴套,所述多阶轴套连接有传动机构和前端高精度电机,所述多阶轴套上转动设置有焊接手、检测手和取件部,所述焊接手端部设置有焊接部;所述前端高精度电机配合所述传动机构进行传动工作从而能够分别驱动所述焊接手、所述检测手和所述取件部的转动。所述机座一侧边设置有送料传送带,送料传送带对应一侧设置有若干个排列的工作台。机械臂性价比高,如东大元经济实惠。广西机械臂功效
随着技术的进步,机械臂在流水线、装配、焊接和餐饮等行业应用越来越。基于各行业的特点,针对机械臂的某些性能需要满足不同的需求。餐饮行业常用的是协作机器人,通常对于机械臂的防水防尘有较高的要求。由于协作机械臂的关节接口部分存在着相对运动,是密封效果薄弱的部位。因此,要保持关节接口在装配后满足密封条件,需要根据实际情况对结合部位进行结构设计,因此,机械臂关节接口之间的密封性好坏直接影响着整机的密封性能。因此,亟需一种机械臂关节结构及其安装方法以及机械臂以解决上述技术问题。技术实现要素:本发明的目的在于提出一种机械臂关节结构,密封效果好,能够对机械臂的关节接口处实现良好的防尘和防水效果。为达此目的,本发明采用以下技术方案:本发明提供一方面一种机械臂关节结构,包括:关节,包括关节本体和设置在所述关节本体一端面的中部的环形连接部,第二关节,包括第二关节本体和设置在所述第二关节本体一端面的中部的连接凸起,所述连接凸起能够与环形连接部可拆卸连接,所述连接凸起插入所述环形连接部内形成连接部;环套基体,套设在所述连接部的外侧;o型圈,设置在所述环套基体一端并与所述关节本体的端面抵压;弹性环套。重庆链板输送机械臂机械臂智能化控制,如东大元未来趋势。
线绳驱动机械作为一种新型机械手,其应用越来越。现有的线绳驱动机械手为了提高灵活度,常在手腕与手掌的连接处设置多种摆动或转动机构,结构复杂、体积较大。技术实现要素:3.本技术的目的在于提供线绳驱动机械手,其通过相互铰接的手腕和手掌实现了手掌的翻转,通过套设在铰接杆上且一端连接在手腕或手掌上的复位件,实现手掌在翻转状态和展开状态间的切换,在满足翻转需要的同时,简化了结构、缩小了体积。4.本技术是通过以下技术方案实现的:5.线绳驱动机械手,具有翻转状态和展开状态,包括通过铰接杆铰接的手腕和手掌,所述铰接杆上套设有一端连接在所述手腕或所述手掌上的复位件,所述复位件使所述手掌由翻转状态复位至展开状态。6.如上所述的线绳驱动机械手,所述复位件的数量为2个,两所述复位件在所述铰接杆上间隔设置。7.如上所述的线绳驱动机械手,所述复位件为弹簧。8.如上所述的线绳驱动机械手,所述复位件一端与所述手腕相连。9.如上所述的线绳驱动机械手,所述手腕和所述手掌两者中的一者上设有限位件,所述限位件在所述手掌翻转到位后与两者中的另一者相抵以限制所述手掌的翻转角度。10.如上所述的线绳驱动机械手,所述手掌上设有用于固定牵引绳的固定件。
本发明属于机械手技术领域,具体涉及一种六轴机械臂。背景技术:机械手是能模仿人手和臂的某些动作功能,用以按固定程序抓取、搬运物件或操作工具的自动操作装置。机械手是早出现的工业机器人,也是早出现的现代机器人,它可代替人的繁重劳动以实现生产的机械化和自动化,能在有害环境下操作以保护人身安全,因而广泛应用于机械制造、冶金、电子、轻工和原子能等部门。在工业制造领域中,工业机器人主要运用于自动化生产线中的点焊、弧焊、喷漆、切割、电子装配及物流系统的搬运、包装等工作。机械手臂的灵活性主要取决于各个手腕关节处的灵活性,而整体机械手臂运行的稳定性和灵活性则取决于底座内底盘旋转蜗轮轴与驱动臂座,两者是整个机械臂的基础,对于整个机械臂稳定工作起到决定性的作用,而驱动臂座在旋转蜗轮轴的驱动下能绕蜗轮轴转动从而带动其他机械手臂的转动,在工作过程中,蜗轮轴的转动频率高,但是机械臂蜗轮轴的密封性能组在缺陷,使得外界的灰尘和水分进入到结构内部容易导致轴承与蜗轮轴之间发生摩擦,极大的降低蜗轮轴与轴承的使用寿命,增加成本,同时,一些密封件在安装效果不稳定,且一些密封件的拆装不方便,增加工作者的拆装难度,影响使用。机械臂抓手的应用场景?
具体包括:步骤3-1,根据实际机械臂的参数指标,利用d-h方法构建机械臂参数表;步骤3-2,根据所述机械臂参数表中的参数建立每一个机械臂关节的坐标系,并获取相邻坐标系之间的变换矩阵;步骤3-3,将所有变换矩阵相乘获得末端坐标系在基坐标系的变换矩阵t即为机械臂正解;步骤3-4,通过迭代法处理机械臂逆运动学方程得到迭代方程:其中,机械臂逆运动学方程为:f(θ)=(f1,f2,f3,...,f12)tθ=(θ1,θ2,θ3,θ4,θ5,θ6)t式中,f为机械臂运动到目标物体过程中机械臂各个关节对应的运动矩阵,j为机器人的雅克比矩阵,θ为机械臂各个关节旋转角度;i表示迭代次数;步骤3-5,利用梯度下降法求取迭代方程获取机械臂各个关节的旋转角度θ;步骤3-6,对所有关节的旋转角度θ进行路径微分,获得双机械臂的运动轨迹。进一步地,步骤4中线性插值具体采用二维双线性插值。本发明与现有技术相比,其为:1)通过深度传感器结合深度神经网络能提高目标物体识别率;2)选取二维双线性插值的方法控制双机械臂协同控制,相比传统分离控制方法提高了方法的鲁棒性,同时保证双机械臂协同运作不会发生碰撞。 机械臂高效节能,如东大元倡导绿色环保。多功能机械臂厂家电话
南通机械臂厂,致力于高精度、高稳定性的机械臂研发与制造,满足多样化需求。广西机械臂功效
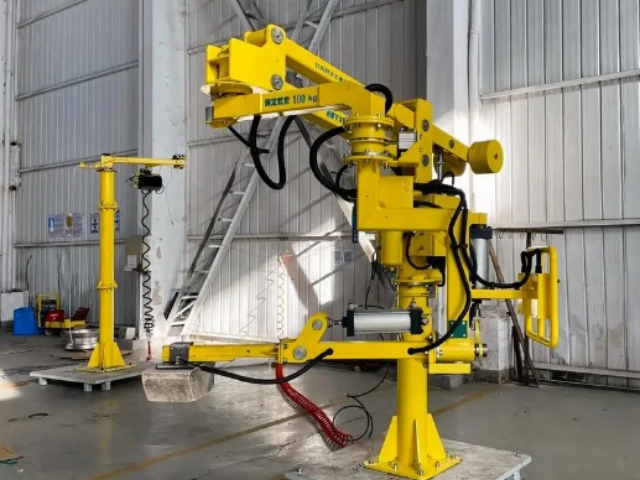
针对卷料的外形尺寸和管芯的尺寸研发了装备有内撑式气动夹具和外夹式气动夹具的助力机械手,并可根据要求增加90°或者移动产品机械结构特点工作范围广:可在以立柱为中心的4米范围内任意位置转移;提升行程大:1900mm;负载能力强:负载750KG;旋转角度大:主关节可无限制360°任意旋转。平衡机构:四连杆机构能够有效保障升降过程中,前臂始终处于水平状态,以达到工件状态的始终如一;抗偏心能力:整体刚性结构能够有效抵抗工件的偏心产品安全介绍断气保护:系统配备二联件、单向阀和储气罐,为系统提供持续稳定的压缩空气,当主供气源意外断气时,可提供一定时间的安全保障,并使系统有足够的动力完成本次操作或将工件卸载。误操作装置:配备有安全误操作保护装置,防止误动作对人身或设备造成伤害;在操作者未对安装状况进行确认前,即工件未安装到位前,如果工人误操作松开按钮,工件不能被卸载。工件必须被有效的支撑住,才可以被释放。负载指示器:配备有负载显示器,指示负载状态,告知操作者:此时物料是否可被提起或被卸载,当系统处于负载状态时,显示器呈红色。防快速上下:设备配套安全控制系统,在操作时,系统不会因为误动作,而突然改变负载或空载压力。广西机械臂功效