- 品牌
- 机械臂
- 型号
- DY005
机械臂是指高精度,多输入多输出、高度非线性、强耦合的复杂系统,因其独特的操作灵活性,已在工业装配,安全防爆等领域得到广泛应用。机械臂的工作过程中电动控制器是机械臂的控制端,但是目前的控制器一般是固定不动的,给使用者的使用和日常维护带来不便,而且控制器的角度无法调节,难以满足使用者的需要,为此提出一种既方便使用者的日常维护和使用,也能对操作角度进行调节的电动控制器来解决此问题。技术实现要素:本实用新型的目的在于提供一种控制机械臂的电动控制器,具备既方便使用者的日常维护和使用,也能对操作角度进行调节的,解决了目前的控制器一般是固定不动的,给使用者的使用和日常维护带来不便,而且控制器的角度无法调节,难以满足使用者的需要的问题。为实现上述目的,本实用新型提供如下技术方案:一种控制机械臂的电动控制器,包括固定夹和控制器本体,所述固定夹的右侧栓接有连接板,所述连接板前侧和后侧的顶部分别栓接有铰杆和第二铰杆,所述铰杆位于第二铰杆的前侧,所述连接板通过铰杆和第二铰杆铰接有安装板,所述安装板与控制器本体卡接,所述安装板后侧的顶端栓接有限位机构,所述安装板的内部内嵌有卡接机构,所述卡接机构包括卡接板。 机械臂多功能集成,如东大元一机多能。天津机械臂解决方案
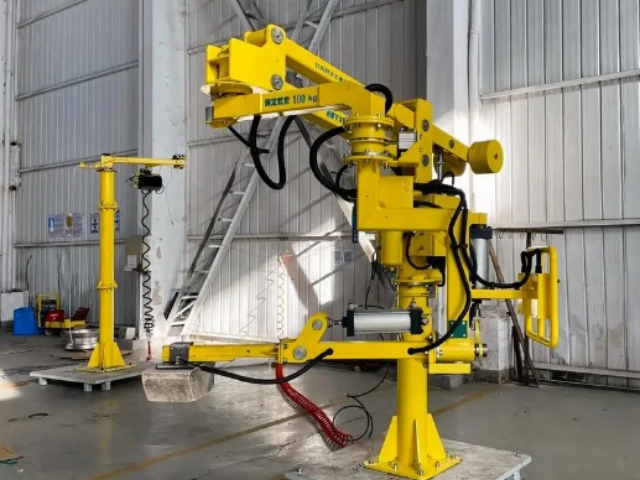
诊断机械臂应用于人体,通过测量了解生理或结构的数据和形态,发现疾病,作出提示的一种诊断方法。超声诊断是一种无创、无痛、方便、直观的有效检查手段,尤其是b超,应用,影响很大,与x射线、ct、磁共振成像并称为4大医学影像技术。现阶段的机械臂通过其末端与夹具和超声探头连接,在使用过程中,常常会无法使探测头紧贴到病人的皮肤表面,从而影响探测结果,而且由于需要对不同病人进行使用,为了避免病人之间出现交叉,需要对探测头进行更换,如果探测头更换不方便的话,会提高工作人员的工作难度。技术实现要素:本实用新型的目的在于提供一种超声诊断机械臂,以解决上述背景技术中提出的问题。为实现上述目的,本实用新型提供如下技术方案:一种超声诊断机械臂,包括机械臂本体,所述机械臂本体的底面两端均开设有竖直的滑槽,滑槽内均滑动安装有限位块,限位块与连接杆的顶端固定连接,连接杆的底端伸出机械臂本体的下方分别与缓冲板的顶面两端固定连接;所述缓冲板的底面通过轴承转动安装有转盘,转盘的底面固定有安装板,安装板的底面通过焊接的方式固定安装有铰接座,铰接座与探测头的顶端通过销钉转动连接。 河南多功能机械臂如东大元机械臂,提升产品质量保证品质。
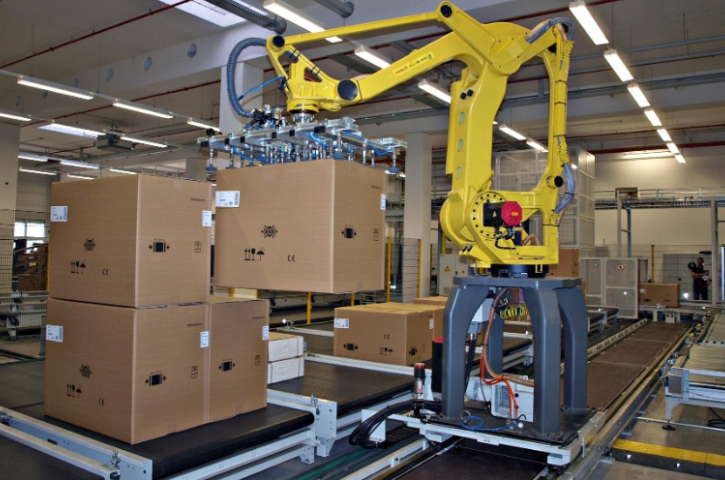
技术实现要素:发明目的:针对现有技术存在的不足,本发明的目的是提供一种六轴机械臂,在传统的底座旋转蜗轮轴与驱动臂座的连接结构上进行优化和改进,技术方案:为了实现上述发明目的,本发明采用的技术方案如下:一种六轴机械臂,包括箱体、驱动臂座、大手臂、腕部、小手臂组件和前爪;所述驱动臂座设置在箱体上部;大手臂的底端通过连接组件与驱动臂座连接,上端与小手臂组件连接;小手臂组件与前爪通过腕部连接;箱体内部设置有蜗轮蜗杆组件,蜗轮蜗杆组件中的蜗轮上连接有蜗轮轴,蜗轮轴上端面设置有异形法兰盘,蜗轮轴从箱体上部伸出并穿过异形法兰盘与驱动臂座底部连接,异形法兰盘与蜗轮轴之间设置有第二连接组件。作为推荐,所述异形法兰盘与箱体之间设置有常规法兰盘,常规法兰盘分别于箱体和异形法兰盘连接。作为推荐,所述第二连接组件包括蜗轮轴表面套接的轴套,轴套外表面套接有轴承,所述轴套一端固定连接有固定环,轴套的另一端设置有圆环形滑筒,圆环形滑筒对应的轴套端的表面上开设有与圆环形滑槽,圆环形滑槽内壁通过弹簧与圆环形滑筒弹性连接。作为推荐,所述固定环一侧固定连接有橡胶密封环;所述橡胶密封环相对侧表面均设有紧固夹板。
平头探针112垂直固定于塑料支架板111上,平头探针112的一端与母头引线12相连,所述公接插件21包括塑料支撑盘211和接触环212,塑料支撑盘211垂直于2的轴线并固定于接入端21的端部,接触环212固定于塑料支撑盘211上,且接触环212与引线22相连,母头1与2对接状态下,平头探针112与接触环212相接触实现电性连接。接触环212以塑料支撑盘211的端面中心为圆心固定于塑料支撑盘211的端面上,接触环212具有至少三个且直径逐渐增大,依次与电源正极、电源负极和机械臂或机械手的信号线相连,每个接触环212均设置有与之相对应的平头探针112,具体地:母接插件11为塑料圆柱结构,在不同轨道上均匀分布设有通孔,平头探针112固定于通孔内。平头探针112一端连接母线引线12,另外一端用于与公接插件接触,共有6组探针,由外到内依次是电源负极、电源正极、信号线1、信号线2、信号线3、信号线4,对于电流较大的电源负极、电源正极设置了三个平头探针112以保障连接质量、降低发热;公接插件21由6圈接触环212、塑料支撑盘211组成,形成立柱形状,一面为接触面,用于与平头探针112接触,另一面为引线焊盘,将6圈接触环212的电极通过引线22引出。机械臂操作安全,如东大元保障生产者安全。
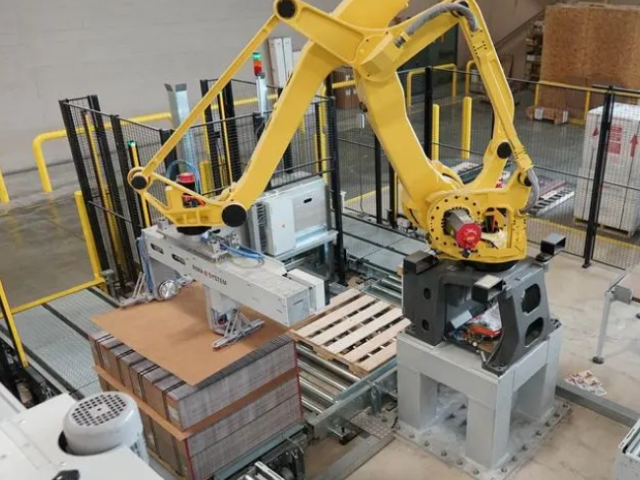
从而降低了工人的工作强度;机械爪内安装的夹持块对容器进行夹持时,夹持块内壁上安装有橡胶垫,从而有效提高了夹持效果。具体实施方式下面将结合本实用新型实施例中的附图,对本实用新型实施例中的技术方案进行清楚、完整地描述,显然,所描述的实施例是本实用新型一部分实施例,而不是全部的实施例。基于本实用新型中的实施例,本领域普通技术人员在没有做出创造性劳动前提下所获得的所有其他实施例,都属于本实用新型保护的范围。在本实用新型的描述中,需要说明的是,术语“上”、“下”、“内”、“外”、“顶/底端”等指示的方位或位置关系为基于附图所示的方位或位置关系,是为了便于描述本实用新型和简化描述,而不是指示或暗示所指的装置或元件必须具有特定的方位、以特定的方位构造和操作,因此不能理解为对本实用新型的限制。此外,术语“”、“第二”用于描述目的,而不能理解为指示或暗示相对重要性。在本实用新型的描述中,需要说明的是,除非另有明确的规定和限定,术语“安装”、“设置有”、“套设/接”、“连接”等,应做广义理解,例如“连接”,可以是固定连接,也可以是可拆卸连接,或一体地连接;可以是机械连接,也可以是电连接;可以是直接相连。如东大元机械臂,提升生产效率和质量。大型机械臂设备厂
机械臂操作流畅,如东大元效率翻倍。天津机械臂解决方案
工业机器人是智能制造技术的重要基础技术,受到了世界各制造业强国的重视。在未来,随着智工业机器人能制造技术的发展,机器人的应用范围将不断拓展,而企业对更高生产效率和产品质量的需求,在机器人的工业应用中存在着诸多的性能要求,其中重要的两个性能要求是定位速度和定位精度。往往希望机器人以短的时间准确到达目标位置进行加工作业,以此来提高加工质量及加工效率。但是由于机器人又要满足高速度的要求,就不可避免的存在了冲击、惯量的特性,这就导致严重的振动问题,使其难以满足、高精度的要求。振动问题会降低工作的效率、精度,还会影响设备的工作稳定性和使用寿命。除了超声振动仪器、碎石机等少数利用振动的机械设备以外,大部分的机械设备是不希望在正常运行过程中有振动发生的。当前工业机器人正向着高速、高精、轻量化和重载方向发展。现有技术中的机器臂存在质量偏大导致在运动止停过程中产生较大惯性及冲击载荷造成振动,影响运动及工作效率。 天津机械臂解决方案