- 品牌
- 机械臂
- 型号
- DY005
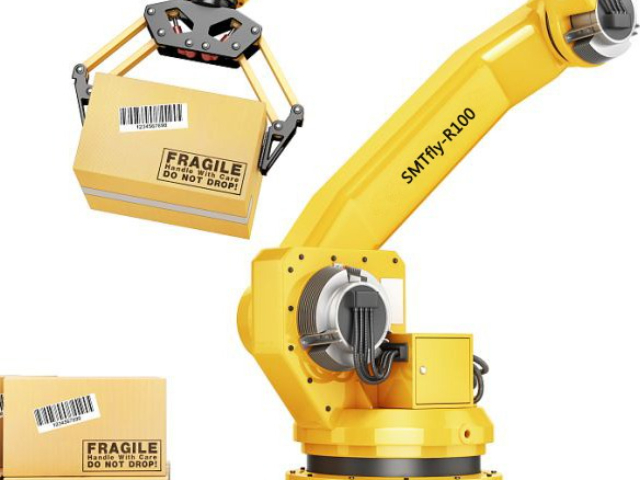
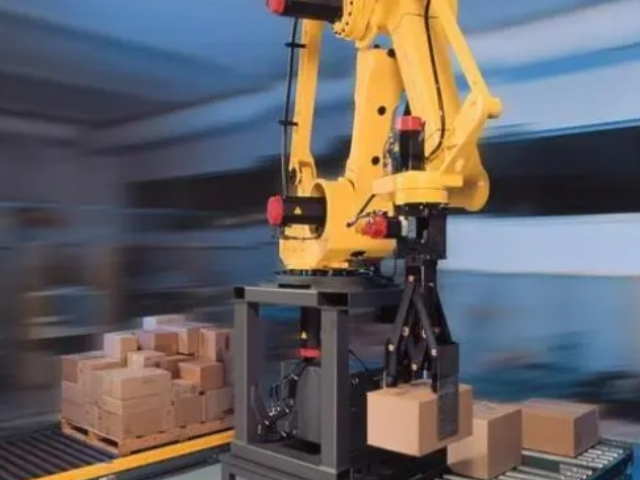
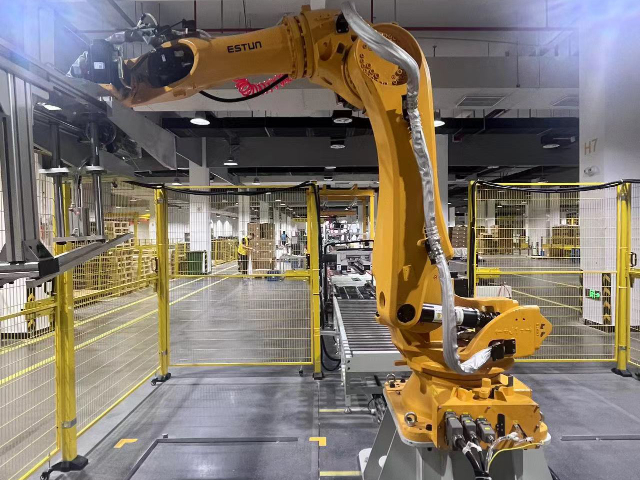
本发明提高了机械臂的通用性,适用于不同农事作业,结构紧凑,连接操作简便、结构牢固、通用性强;同时做到了机械连接和电路连接,机械连接强度高、电路连接可靠,支持轴向任意角度的连接,允许存在两者在轴线上存在一定的误差下的连接,便于连接,配合相关夹具夹持母头(工具端),可实现机械臂直接操作该连接动作,无需人工将母头(工具端)安装到机械臂上。具体实施方式为使本发明的目的、技术方案和更加清楚,下面将结合附图对本发明作进一步的详细说明,应当理解,此处所描述的具体实施例用以解释本发明,并不用于限定本发明。实施例参照图1至图5,其中附图标记5表示机械手终端,本实施例提供一种与机械臂连接的农事工具的统一接口,包括母头1和2,母头1上固定有经母头引线12与机械手或机械臂电性连接的母接插件11,2上固定有与母接插件11相匹配的公接插件21,且公接插件21经引线22与机械臂或机械手电性连接,母头1与2可分离式连接,且母接插件11与公接插件21对接。所述母头1和2均为筒状结构,2的一端具有凸台式的接入端21,接入端21伸至母头1内并于母头1可分离式连接,所述母接插件11包括塑料支架板111和平头探针112,塑料支架板111垂直于母头1轴向并固定于母头1内。我们的机械臂具有出色的灵活性和适应性,能够轻松集成到您的现有系统中。皮带输送机械臂现货
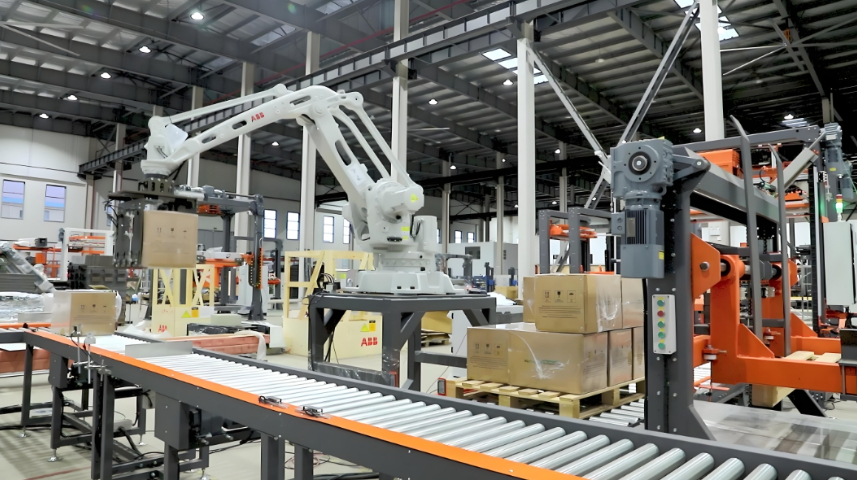
所述第二支撑板远离基轴的一端固定安装有第二连接臂架,所述连接臂架的一侧面开设有控制槽,所述控制槽内壁的壁面与连接臂架的表面贯穿开设有限位滑槽,所述控制槽内壁的顶部固定安装有电动推杆,所述电动推杆的内部设有输出推杆,所述输出推杆的底端固定安装有连接环,所述连接环的内部转动连接有转轴,所述转轴的表面固定安装有限位滑条,所述限位滑条滑动连接在限位滑槽内,所述第二连接臂架顶面的中部开设有凹槽,所述凹槽内部固定安装有支撑片,所述支撑片的顶端固定安装有第二连接环,所述第二连接环的内部转动连接有第二转轴,且第二转轴的表面与限位滑条的端部固定连接。推荐的,所述第二连接臂架远离第二支撑板的一端固定安装有连接柱,所述连接柱的表面活动套接有连接套,所述连接套的套口处粘接有紧固垫圈,所述连接套表面和内壁的顶面贯穿开设有限位通孔,所述连接柱的顶面开设有滑孔,所述滑孔的底部开设有凹室,所述凹室的内部滑动连接有滑片,所述滑片的底面固定安装有优力胶块,所述滑片的顶面固定安装有限位插轴,且限位插轴滑动插接在限位通孔和滑孔内。推荐的,所述优力胶块的底部与凹室内壁的底面固定相连。推荐的,所述控制槽的内部插接有插接片。天津机械臂售后服务机械臂自动化程度高,如东大元智领未来。
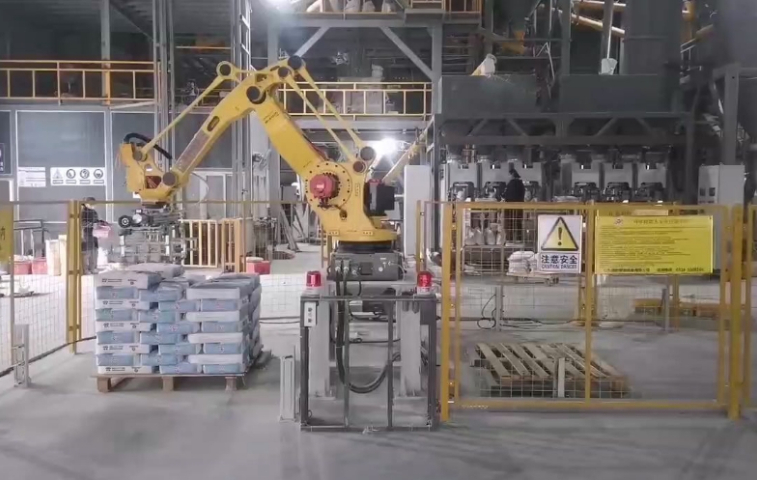
工业机械臂是拟人手臂、手腕和手功能的机械电子装置。它可把任一物件或工具按空间位姿(位置和姿态)的时变要求进行移动,从而完成某一工业生产的作业要求。如夹持焊钳或焊枪,对汽车或摩托车车体进行了点焊或弧焊;搬运压铸或冲压成型的零件或构件;进行激光切割;喷涂;装配机械零部件等等。工业机械臂目前还没有统一的分类标准。根据不同的要求可进行不同的分类。一、按驱动方式分1.液压式液压驱动机械臂通常由液动机(各种油缸、油马达)、伺服阀、油泵、油箱等组成驱动系统,由驱动机械臂的执行机构进行工作。通常它具有很大的抓举能力(高达几百公斤以上),其特点是结构紧凑,动作平稳,耐冲击,耐振动,防爆性好,但液压元件要求有较高的制造精度和密封性能,否则漏油将污染环境。2.气动式其驱动系统通常由气缸、气阀、气罐和空压机组成,其特点是气源方便,动作迅速、结构简单、造价较低、维修方便。但难以进行速度控制,气压不可太高,故抓举能力较低。3.电动式电力驱动是目前机械臂使用得多的一种驱动方式。其特点是电源方便,响应快,驱动力较大(关节型的持重已达400公斤),信号检测、传递、处理方便,并可以采用多种灵活的控制方案。
图像的rgb数据经fpga4缓冲存储后进行并行处理生成二值化图像,为消除噪声,使目标物体突显,分别进行图像的腐蚀和膨胀处理,处理后的rgb图像和二值图像保存后可通过vga5接口在显示屏的两个窗口中显示。随后通过物体质心算法和虚拟坐标与实际坐标的映射得出物体在目标区域的实际坐标,同时也可求出物体的横截宽度,以便机械臂9抓取;利用嵌入在linxartix-7fpga芯片内部的软核microblaze处理机械臂的动态规划算法,由坐0标数据和横截长度数据可得机械臂9需要的转动角度,通过语音模块的传感器将信号传送给舵机15,通过舵机15驱动板间串口通信从而控制机械臂9抓取动作。以上显示和描述了本实用新型的基本原理、主要特征及。本行业的技术人员应该了解,本实用新型不受上述实施例的限制,上述实施例和说明书中描述的只是说明本实用新型的原理,在不脱离本实用新型精神和范围的前提下,本实用新型还会有各种变化和改进,这些变化和改进都落入要求保护的本实用新型范围内。本实用新型要求保护范围由所附的权利要求书及其等效物界定。 机械臂操作安全,如东大元保障生产者安全。
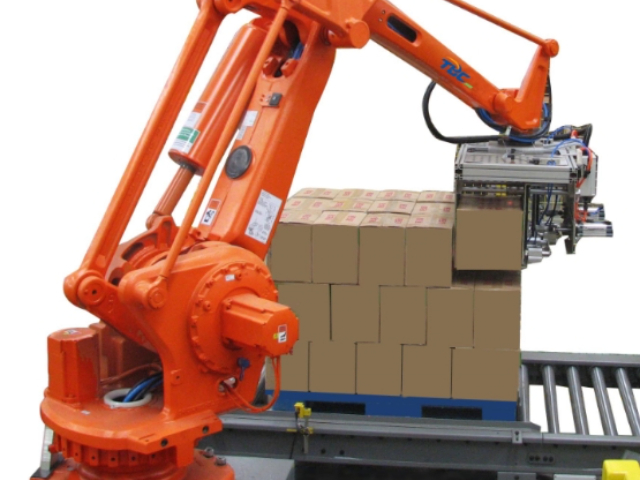
利用线性插值将各机械臂的运动轨迹发送到各机械臂,实现对双机械臂的控制。进一步地,步骤1所述根据点云数据构建目标物体空间模型,具体包括:步骤1-1,对点云数据进行多维高斯滤波预处理,所用公式为:式中,表示点云数据中每一个点对应的维度为4的向量(g,y,z,d),g表示该点对应的rgb值,(y,z,d)表示点在空间中的坐标,为所有向量的平均值,∑为所有向量的协方差矩阵;步骤1-2,利用置信区间计算公式对点云数据进行参数估计,获得目标物体的坐标信息,包括目标物体中心点及分布范围,置信区间计算公式为:式中,为多维高斯滤波后的点云数据中每一个点对应的向量,α=1-置信度,n是样本个数,n-1为“自由度”,s为多维高斯滤波后的点云数据的标准差,为t值,根据其分布表可得为置信半径;步骤1-3,基于步骤1-1滤波后的点云数据以及步骤1-2点云数据参数估计结果,构建目标物体空间模型;步骤1-4,利用深度神经网络对所述目标物体空间模型进行池化、连接以及回归处理,识别出目标物体的类别。进一步地,步骤1-4中所述深度神经网络具体采用darknet-53的网络结构。进一步地,步骤3中根据所述双机械臂空间xacro模型和目标物体空间模型,计算双机械臂的运动轨迹。高效生产的秘密武器——如东大元机械臂。甘肃机械臂厂家
机械臂操作简便,如东大元员工轻松掌握。皮带输送机械臂现货
具体包括:步骤3-1,根据实际机械臂的参数指标,利用d-h方法构建机械臂参数表;步骤3-2,根据所述机械臂参数表中的参数建立每一个机械臂关节的坐标系,并获取相邻坐标系之间的变换矩阵;步骤3-3,将所有变换矩阵相乘获得末端坐标系在基坐标系的变换矩阵t即为机械臂正解;步骤3-4,通过迭代法处理机械臂逆运动学方程得到迭代方程:其中,机械臂逆运动学方程为:f(θ)=(f1,f2,f3,...,f12)tθ=(θ1,θ2,θ3,θ4,θ5,θ6)t式中,f为机械臂运动到目标物体过程中机械臂各个关节对应的运动矩阵,j为机器人的雅克比矩阵,θ为机械臂各个关节旋转角度;i表示迭代次数;步骤3-5,利用梯度下降法求取迭代方程获取机械臂各个关节的旋转角度θ;步骤3-6,对所有关节的旋转角度θ进行路径微分,获得双机械臂的运动轨迹。进一步地,步骤4中线性插值具体采用二维双线性插值。本发明与现有技术相比,其为:1)通过深度传感器结合深度神经网络能提高目标物体识别率;2)选取二维双线性插值的方法控制双机械臂协同控制,相比传统分离控制方法提高了方法的鲁棒性,同时保证双机械臂协同运作不会发生碰撞。 皮带输送机械臂现货