- 品牌
- 机械臂
- 型号
- DY005
随着社会的快速发展,人力资源成本逐渐提高,工业机器人在工业生产中承担越来越多的生产任务。人们不可避免地对工业机器人提出更高的生产要求,加之制造业对于柔性生产、敏捷制造、智能制造的重视,无疑推动了围绕工业机器人的相关技术的快速发展。机械臂在生产流程中有一步常见操作,即从当前位置快速平滑地运动到目标位置,过程中不能与其他障碍物碰撞。与特定的生产工艺如焊接不同,该步骤对于机械臂末端点的运动轨迹并无严格要求,规避障碍物、到达目标点是主要的约束条件。传统方法是利用人工示教的方式,人为规划一条合理路径,由于生产线是精确装配的,机械臂按照规划好的路径即可完成相应操作,该方法的缺点在于:一旦目标点发生变动或生产任务改变,均需重新进行人工示教,甚至调整生产线,费时费力。技术实现要素:本发明的目的在于提供一种通过视觉传感器实时采集目标点信息,提高规划算法的通用性,免去了频繁的逆运动学求解,达到了减小路径搜索时间,使关节运动更加平滑的新型机械臂目标定位及路径规划方法。为实现上述目的,本发明采用了以下技术方案:一种新型机械臂目标定位及路径规划方法,该方法包括下列顺序的步骤:。如东大元机械臂,提升生产线的灵活性。制造机械臂设计
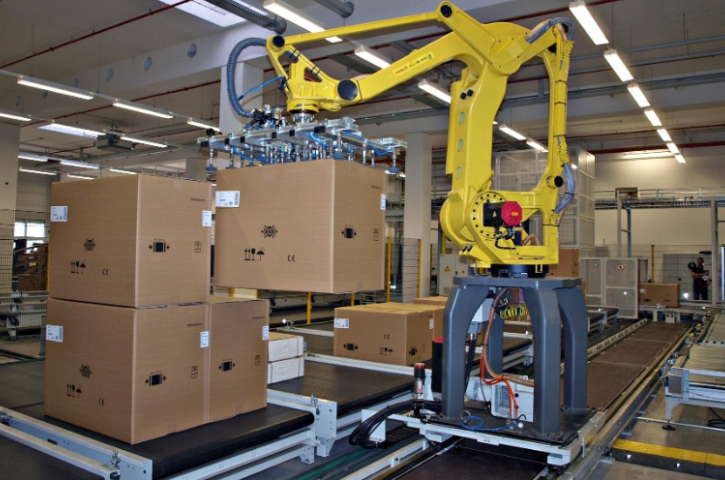
带有定位结构的机械臂结构。机械臂是指高精度,多输入多输出、高度非线性、强耦合的复杂系统,因其独特的操作灵活性,已在工业装配,安全防爆等领域得到广泛应用,机械臂是一个复杂系统,存在着参数摄动、外界干扰及未建模动态等不确定性,因而机械臂的建模模型也存在着不确定性,对于不同的任务,需要规划机械臂关节空间的运动轨迹,从而级联构成末端位姿;而机械臂在实际的运用过程中,重要的使用功能即为使其转动移动和定位。目前市场上的机械臂在装配后进行使用时,难以进行多角度的转动调节,且难以在调节后定位稳定,使用起来稳定性较差,难以适配多种器械进行使用。技术实现要素:针对现有技术的不足,本发明提供了一种带有定位结构的机械臂结构,解决了目前市场上的机械臂在装配后进行使用时,难以进行多角度的转动调节,且难以在调节后定位稳定,使用起来稳定性较差,难以适配多种器械进行使用的问题。为了实现上述目的,本发明采用了如下技术方案:一种带有定位结构的机械臂结构,包括基轴,所述基轴的表面转动连接有支撑板和第二支撑板,且支撑板转动连接在基轴表面的中部,所述支撑板远离基轴的端部固定安装有连接臂架。贵州自动化机械臂如东大元机械臂,提高生产过程的可控性。
本发明属于机械手技术领域,具体涉及一种六轴机械臂。背景技术:机械手是能模仿人手和臂的某些动作功能,用以按固定程序抓取、搬运物件或操作工具的自动操作装置。机械手是早出现的工业机器人,也是早出现的现代机器人,它可代替人的繁重劳动以实现生产的机械化和自动化,能在有害环境下操作以保护人身安全,因而广泛应用于机械制造、冶金、电子、轻工和原子能等部门。在工业制造领域中,工业机器人主要运用于自动化生产线中的点焊、弧焊、喷漆、切割、电子装配及物流系统的搬运、包装等工作。机械手臂的灵活性主要取决于各个手腕关节处的灵活性,而整体机械手臂运行的稳定性和灵活性则取决于底座内底盘旋转蜗轮轴与驱动臂座,两者是整个机械臂的基础,对于整个机械臂稳定工作起到决定性的作用,而驱动臂座在旋转蜗轮轴的驱动下能绕蜗轮轴转动从而带动其他机械手臂的转动,在工作过程中,蜗轮轴的转动频率高,但是机械臂蜗轮轴的密封性能组在缺陷,使得外界的灰尘和水分进入到结构内部容易导致轴承与蜗轮轴之间发生摩擦,极大的降低蜗轮轴与轴承的使用寿命,增加成本,同时,一些密封件在安装效果不稳定,且一些密封件的拆装不方便,增加工作者的拆装难度,影响使用。
基于形状记忆合金的钩爪机械手随着机械人技术的不断发展,机器人的操作需求不断提升,针对不同的任务背景,需要设计具有相应特点的新型机械手。传统通用机械手在抓取形状不规则,且表面粗糙的物体时(如石块、砖头等),不能完全和其表面相互贴合,因此用以抵消物体重力的摩擦力较小,导致抓取成功率较低。本实用新型的目的在于提供一种基于形状记忆合金的钩爪机械手,可通过形状记忆合金片的形变改变柔性手指的内。为实现上述目的,采用的技术方案如下:2、一种基于形状记忆合金的钩爪机械手,包括:柔性手指1,所述柔性手指1包括:3、内层和外层,均为支撑硅胶垫103;4、形状记忆合金片102,设置在两层支撑硅胶垫103之间;所述形状记忆合金片102在通电加热后,向柔性手指1的内层方向发生弯曲形变,带动两层支撑硅胶垫103弯曲,从而完成柔性手指1向内弯曲的动作。外弯曲形状,配合驱动模块可以实现对形状不规则且表面粗糙的物体进行抓取和释放。机械臂操作舒适,如东大元关注用户体验。
支撑板的顶面与竖直安装的丝杆的底端转动连接,丝杆的顶端穿过顶板和导向板上方与第二电机的输出轴固定连接,第二电机通过螺栓固定安装在导向板的上表面,第二电机的型号与电机相同;所述底座的上表面另一端焊接有安装座,安装座的顶面与转动轴的底端固定连接,转动轴的顶端与机械臂的一端固定连接,转动轴由外部电机带动转动,机械臂的另一端固定安装有机械爪。作为本实用新型进一步的方案:所述支撑板的两端分别通过焊接的方式与导向杆固定连接。作为本实用新型进一步的方案:所述丝杆与顶板螺纹连接。作为本实用新型进一步的方案:所述丝杆与导向板转动连接。作为本实用新型进一步的方案:所述机械爪由u形架、夹持块和电动伸缩杆构成,u形架的外壁与电机械臂的端部固定连接,u形架的两侧内壁分别与一根电动伸缩杆的一端固定连接,电动伸缩杆的另一端焊接有夹持块,夹持块为开口相对的弧形板,且夹持块的内壁上固定安装有橡胶垫。与现有技术相比,本实用新型的有益效果是:在本实用新型的使用过程中,通过机械臂将容器放置到搅拌杆下方,然后通过第二电机带动丝杆转动,丝杆与顶板相互作用调节搅拌叶的高度伸入到容器中进行搅拌,实现了自动化控制,无需人工操作。机械臂精度高,如东大元细节成就完美。贵州自动化机械臂
安装简便的机械臂,用户友好,操作便捷。制造机械臂设计
当机械臂正常夹持喷头时,其推杆通过移动杆带动移动板在滑槽的配合下,向右侧移动,从而通过连接杆推动右侧的固定杆,使得固定杆在其左端的连接块和转轴的配合下转动,从而对喷头下部进行夹紧,进一步对喷头夹紧固定,解决了现有的多自由度机械臂无法在移动时对喷头稳定夹持的问题,防止机械臂在移动时喷头错位,提高了装置夹持的稳定性。2、该具有稳定加持喷头结构的多自由度机械臂设置有第二固定板、支撑板、硬胶板、连接板、伸缩杆、弹簧、滑块和第二滑槽,当喷头的顶端受到震动力时,震动力作用在硬胶板上,并通过硬胶板与两侧的滑块和第二滑槽配合,挤压左侧的伸缩杆,压缩弹簧,再通过弹簧产生的复原力抵消部分震动力,从而避免喷头在喷涂时震动,影响喷涂效果,解决了现有的多自由度机械臂夹持装置不具备缓冲结构的问题,提高了装置的实用性。对于本领域技术人员而言,显然本实用新型不限于上述示范性实施例的细节,而且在不背离本实用新型的精神或基本特征的情况下,能够以其他的具体形式实现本实用新型。因此,无论从哪一点来看,均应将实施例看作是示范性的,而且是非限制性的,本实用新型的范围由所附权利要求而不是上述说明限定。制造机械臂设计