- 品牌
- 机械臂
- 型号
- DY005
图像的rgb数据经fpga4缓冲存储后进行并行处理生成二值化图像,为消除噪声,使目标物体突显,分别进行图像的腐蚀和膨胀处理,处理后的rgb图像和二值图像保存后可通过vga5接口在显示屏的两个窗口中显示。随后通过物体质心算法和虚拟坐标与实际坐标的映射得出物体在目标区域的实际坐标,同时也可求出物体的横截宽度,以便机械臂9抓取;利用嵌入在linxartix-7fpga芯片内部的软核microblaze处理机械臂的动态规划算法,由坐0标数据和横截长度数据可得机械臂9需要的转动角度,通过语音模块的传感器将信号传送给舵机15,通过舵机15驱动板间串口通信从而控制机械臂9抓取动作。以上显示和描述了本实用新型的基本原理、主要特征及。本行业的技术人员应该了解,本实用新型不受上述实施例的限制,上述实施例和说明书中描述的只是说明本实用新型的原理,在不脱离本实用新型精神和范围的前提下,本实用新型还会有各种变化和改进,这些变化和改进都落入要求保护的本实用新型范围内。本实用新型要求保护范围由所附的权利要求书及其等效物界定。 如东大元机械臂,提升工厂自动化水平。福建机械臂常用知识
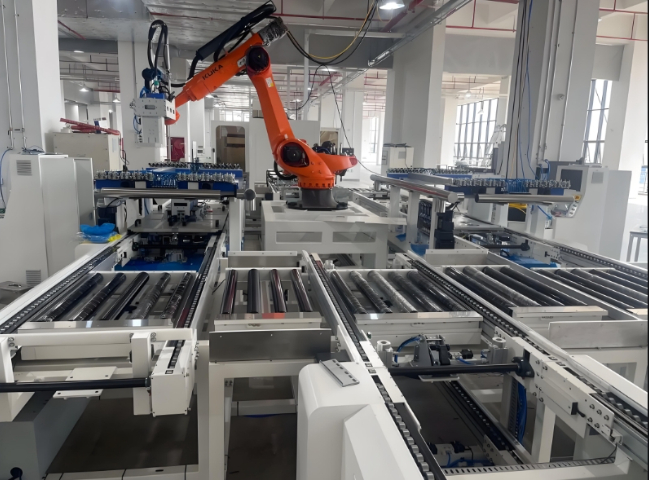
诊断机械臂应用于人体,通过测量了解生理或结构的数据和形态,发现疾病,作出提示的一种诊断方法。超声诊断是一种无创、无痛、方便、直观的有效检查手段,尤其是b超,应用,影响很大,与x射线、ct、磁共振成像并称为4大医学影像技术。现阶段的机械臂通过其末端与夹具和超声探头连接,在使用过程中,常常会无法使探测头紧贴到病人的皮肤表面,从而影响探测结果,而且由于需要对不同病人进行使用,为了避免病人之间出现交叉,需要对探测头进行更换,如果探测头更换不方便的话,会提高工作人员的工作难度。技术实现要素:本实用新型的目的在于提供一种超声诊断机械臂,以解决上述背景技术中提出的问题。为实现上述目的,本实用新型提供如下技术方案:一种超声诊断机械臂,包括机械臂本体,所述机械臂本体的底面两端均开设有竖直的滑槽,滑槽内均滑动安装有限位块,限位块与连接杆的顶端固定连接,连接杆的底端伸出机械臂本体的下方分别与缓冲板的顶面两端固定连接;所述缓冲板的底面通过轴承转动安装有转盘,转盘的底面固定有安装板,安装板的底面通过焊接的方式固定安装有铰接座,铰接座与探测头的顶端通过销钉转动连接。 广西仓库机械臂如东大元机械臂,品质服务双重保障。
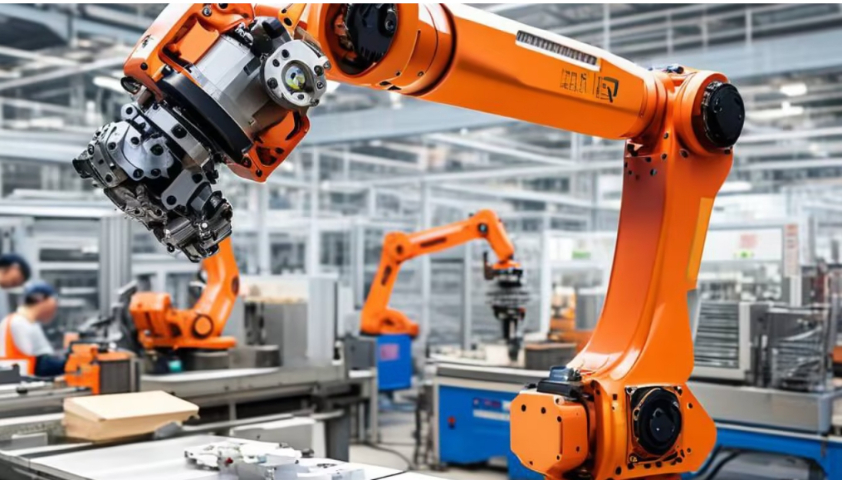
工业机械臂是拟人手臂、手腕和手功能的机械电子装置。它可把任一物件或工具按空间位姿(位置和姿态)的时变要求进行移动,从而完成某一工业生产的作业要求。如夹持焊钳或焊枪,对汽车或摩托车车体进行了点焊或弧焊;搬运压铸或冲压成型的零件或构件;进行激光切割;喷涂;装配机械零部件等等。工业机械臂目前还没有统一的分类标准。根据不同的要求可进行不同的分类。一、按驱动方式分1.液压式液压驱动机械臂通常由液动机(各种油缸、油马达)、伺服阀、油泵、油箱等组成驱动系统,由驱动机械臂的执行机构进行工作。通常它具有很大的抓举能力(高达几百公斤以上),其特点是结构紧凑,动作平稳,耐冲击,耐振动,防爆性好,但液压元件要求有较高的制造精度和密封性能,否则漏油将污染环境。2.气动式其驱动系统通常由气缸、气阀、气罐和空压机组成,其特点是气源方便,动作迅速、结构简单、造价较低、维修方便。但难以进行速度控制,气压不可太高,故抓举能力较低。3.电动式电力驱动是目前机械臂使用得多的一种驱动方式。其特点是电源方便,响应快,驱动力较大(关节型的持重已达400公斤),信号检测、传递、处理方便,并可以采用多种灵活的控制方案。
平头探针垂直固定于塑料支架板上,平头探针的一端与母头引线相连,所述公接插件包括塑料支撑盘和接触环,塑料支撑盘垂直于的轴线并固定于接入端的端部,接触环固定于塑料支撑盘上,且接触环与引线相连,母头与对接状态下,平头探针与接触环相接触实现电性连接;前述统一接口中,所述接触环以塑料支撑盘的端面中心为圆心固定于塑料支撑盘的端面上,接触环具有至少三个且直径逐渐增大,依次与电源正极、电源负极和机械臂或机械手的信号线相连,每个接触环均设置有与之相对应的平头探针;前述统一接口中,接入端与母头螺纹连接;前述统一接口中,接入端的外表面沿周向分布设置有多个外凸的锁扣,母头的内壁上沿周向分布设置有多个锁槽,且锁槽与锁扣一一对应,接入端与母头通过锁扣和锁槽实现可分离式连接,使用时,将接入端上的锁扣与母头上的锁槽交错并将接入端伸入母头内直至母头的端部与主体对接,而后相对转动母头和使锁扣转动至锁槽内锁住锁扣,对锁扣沿母头轴向方向的移动进行限位,从而使母头与紧固连接,在需要分离时,相对转动和母头使锁扣滑出锁槽并使二者交错,取消限位锁紧状态,沿母头的轴向相对移动和母头即可将二者分离。与现有技术相比。如东大元机械臂,智能制造新选择。
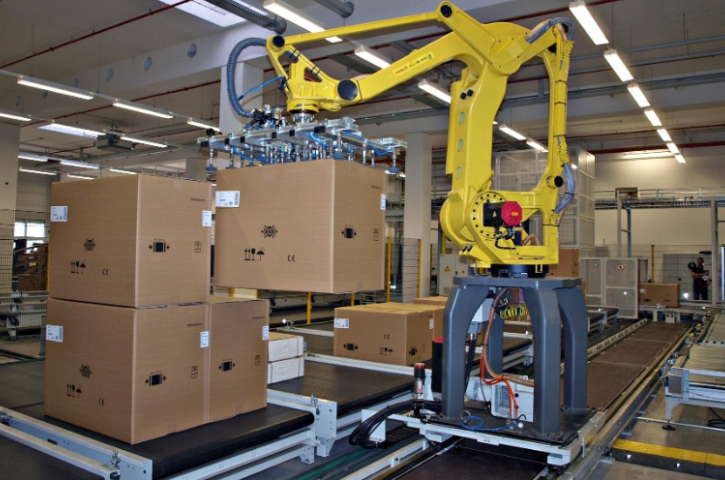
随着社会的快速发展,人力资源成本逐渐提高,工业机器人在工业生产中承担越来越多的生产任务。人们不可避免地对工业机器人提出更高的生产要求,加之制造业对于柔性生产、敏捷制造、智能制造的重视,无疑推动了围绕工业机器人的相关技术的快速发展。机械臂在生产流程中有一步常见操作,即从当前位置快速平滑地运动到目标位置,过程中不能与其他障碍物碰撞。与特定的生产工艺如焊接不同,该步骤对于机械臂末端点的运动轨迹并无严格要求,规避障碍物、到达目标点是主要的约束条件。传统方法是利用人工示教的方式,人为规划一条合理路径,由于生产线是精确装配的,机械臂按照规划好的路径即可完成相应操作,该方法的缺点在于:一旦目标点发生变动或生产任务改变,均需重新进行人工示教,甚至调整生产线,费时费力。技术实现要素:本发明的目的在于提供一种通过视觉传感器实时采集目标点信息,提高规划算法的通用性,免去了频繁的逆运动学求解,达到了减小路径搜索时间,使关节运动更加平滑的新型机械臂目标定位及路径规划方法。为实现上述目的,本发明采用了以下技术方案:一种新型机械臂目标定位及路径规划方法,该方法包括下列顺序的步骤:。机械臂快速响应,如东大元提高生产率。附近机械臂价格行情
机械臂灵活性高,如东大元应对各种场景。福建机械臂常用知识
主连接杆33穿过基座23与伸缩轴26相连接,连接杆31一端通过轴与与连接臂36相连接,另一端通过轴与主连接杆33相连接,第二连接杆32一端通过轴与第二连接臂37相连接,另一端通过轴与主连接杆33相连接,连接臂36和第二连接臂37下方分别固定有机械爪34和第二机械爪35,机械爪34和第二机械爪35上设有防腐涂层和耐磨涂层。通过设置的摆动液压缸使得液压式机械手可以在底座上进行水平方向的旋转,扩大了装置的适用范围,通过设置的旋转装置可以使得液压式机械手在竖直方向上进行旋转,方便机械手对物体的夹持,通过设置的伸缩装置可以使得液压式机械手上下移动,扩大了使用范围。本具体实施的工作原理为:本发明的液压式机械爪(以下简称装置),在使用时如果需要进行水平方向的旋转,可以摆动液压缸2工作,摆动液压缸2带动整个装置旋转到位置,如果装置的高度不够无法夹到物体,可以使得液压伸缩装置8工作,带动滑动支持臂7通过导轨向上运动,从而可知如果装置的高度过高只需要使得滑动支持臂7向下运动就可以,如果需要机械爪3在竖直方向上运动的时候,旋转装置17工作,带动水平旋转臂21旋转,机械手臂22固定在水平旋转臂21上,从而机械手臂22可以进行旋转,当需要夹持物体的时候。福建机械臂常用知识