- 品牌
- 机械臂
- 型号
- DY005
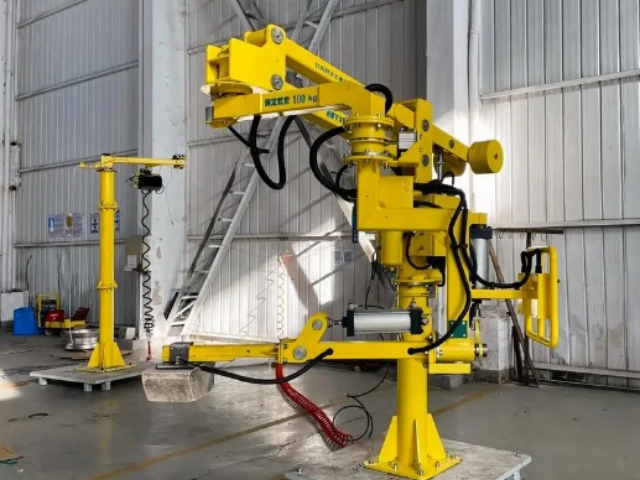
所述机械手臂内部设有液压伸缩装置,所述的机械手臂与机械手相连接,所述机械手臂下方固定连接有基座。作为本发明的一个推荐的技术方案,所述机械手包括连接杆,第二连接杆,主连接杆,机械爪,第二机械爪,连接臂,第二连接臂,所述连接臂和第二连接臂对称铰接在基座下方,所述主连接杆穿过基座与伸缩轴相连接,所述连接杆一端通过轴与与连接臂相连接,另一端通过轴与主连接杆相连接,所述第二连接杆一端通过轴与第二连接臂相连接,另一端通过轴与主连接杆相连接,所述连接臂和第二连接臂下方分别固定有机械爪和第二机械爪。作为本发明的一个推荐的技术方案,所述液压伸缩装置包括伸缩杆和液压缸,所述液压缸固定在支撑板上,所述伸缩杆上方固定有连接板,所述连接板固定在滑动支撑臂的内部。作为本发明的一个推荐的技术方案,所述旋转装置包括旋转油缸和输出轴,所述输出轴与穿过轴承转轴固定连接,所述转轴另一端固定第二连接板,所述第二连接板固定在水平旋转臂内部。作为本发明的一个推荐的技术方案,所述液压伸缩装置包括液压缸和伸缩轴,所述液压缸固定在机械手臂的顶部,所述伸缩轴与机械手连接,所述机械手臂下方固定连接有基座。作为本发明的一个推荐的技术方案。如东大元机械臂,实现无人化生产车间。小型机械臂厂家
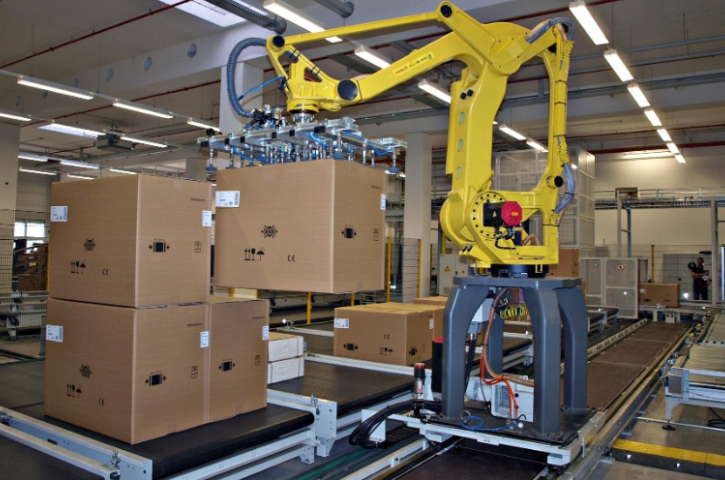
1机械臂的概述机械臂能模仿人们的动作,代替人们完成工作的好帮手。它的运行需要输入固定的程序,才能使机械臂完成抓取、搬运物件或操作工具的动作。代替人们完成繁重、脏累的工作,还能代替人们在有害环境下完成工作,极大限度的保护了人们的生命安全,被人们广泛应用在各个领域。机械手的研究工作开始于20世纪中期,随着计算机技术及自动化技术的快速发展,特别是计算机技术的快速发展,为机械臂的研究工作奠定了坚实的基础。机械臂首先是美国开始研发,1958年美国联合控制公司研制出台机械手铆接机器人,1962年美国AMF公司推出的“VERSTRAN”和UNIMATION公司推出的“UNIMATE”作为机器人产品早的实用机型。这些工业机械臂代替了人们繁重的工作,为人们减轻了工作上的压力,保护了人们的人身安全,因而广泛应用于机械制造、冶金、电子、轻工和原子能等部门[2]。机械臂设计包含以下一些考虑要点:①载重。要考虑机械臂的载重要求,这样就可以大致知道用多大的机械臂;②自由度。考虑机械臂动作要求的自由度有多高,是一维的直线运动,还是多维的复杂动作;③精度。要考虑的是机械臂的精度,对操作对象的取放的位置精度、力量控制精度等;④速度。考虑速度,就是效率。贵州机械臂配件机械臂结构紧凑,如东大元节省空间。
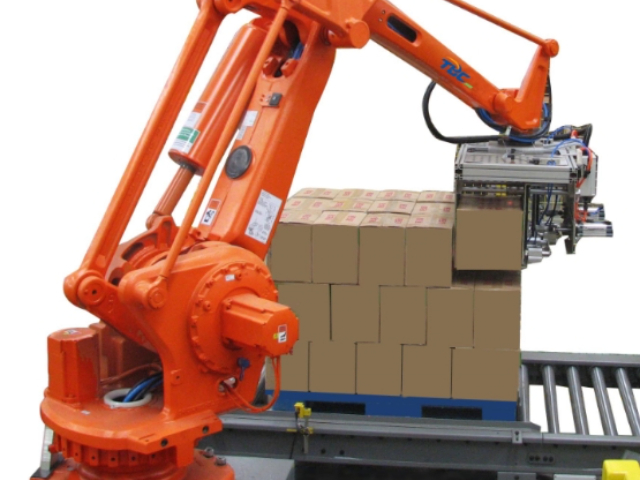
所述步进减速电机的输出轴通过底部传动机构与机械臂底盘连接,驱动机械底盘进行旋转运动;所述主臂及驱动装置包括机架以及安装在机架上的一级臂、一级臂驱动机构、二级臂驱动机构和平衡缸,步进减速电机安装在机架上;所述一级臂的下端安装有一级臂底座,一级臂底座可转动的安装在机架上,所述平衡缸的后端与机架可转动连接,平衡缸内设有弹簧,弹簧的后端与平衡缸连接,弹簧的前端与第二连杆的后端连接,第二连杆的前端与一级臂底座铰接;二级臂驱动机构与一级臂驱动机构分别设置在平衡缸的左右两侧,二级臂驱动机构通过连杆与二级臂连接,二级臂的后端与一级臂的上端铰接,一级臂驱动机构与一级臂底座连接;所述腕部及驱动装置包括三级臂、四级臂、用于驱动三级臂旋转的三级臂驱动机构、用于驱动四级臂翻转的翻转驱动机构和用于驱动功能模块的功能模块驱动机构,所述三级臂驱动机构安装在二级臂上且其输出端通过法兰联轴器与三级臂连接,所述翻转驱动机构安装在三级臂上且其输出端与四级臂连接,所述模块驱动机构安装在四级臂上;所述三级臂包括第二左板和第二右板,第二左板与第二右板的后端通过金属块连接,所述法兰联轴器安装在金属块上。
且两个紧固夹板通过固定螺栓进行固定连接。作为推荐,所述轴承一侧与套接在轴套表面的轴承挡环贴合;所述轴承挡环一侧与套接在轴套表面的橡胶套筒固定连接,且橡胶套筒另一端连接有第二固定环。作为推荐,所述第二固定环设置有螺纹孔,对应的圆环形滑筒上设有螺纹沉孔,第二固定环通过螺栓与圆环形滑筒连接。作为推荐,所述圆环形滑槽在轴套端面呈环形分布,数量为3-8个。有益效果:与现有技术相比,本发明具有以下:本发明公开的六轴机械臂结构简单、紧凑,组装拆卸方便。蜗轮轴与外部法兰盘之间采用新型的密封连接组件,轴套与密封件之间的弹性连接可有效缓解蜗轮轴转动产生的振动对橡胶密封件和紧固件的影响,延长整体密封件的使用寿命。紧固夹板的设置提高了橡胶密封圈的密封效果,使得橡胶密封圈不易磨损,延长其使用寿命。 机械臂操作流畅,如东大元效率翻倍。
所述卡接板的右侧与控制器本体的左侧栓接,所述卡接板左侧的顶部和底部均栓接有卡杆,所述卡杆的表面卡接有卡接套,所述卡接套的表面与安装板的内部内嵌。推荐的,所述限位机构包括限位轮,所述限位轮的前侧与安装板后侧的顶端栓接,所述第二铰杆贯穿限位轮的轴心处,所述限位轮后侧的内部开设有限位齿,所述第二铰杆的表面滑动连接有限位块,所述限位块的顶部与限位齿的表面啮合,所述第二铰杆表面的后端栓接有弹簧,所述弹簧的前端与限位块的后侧栓接。推荐的,所述限位块的两侧均栓接有拉动块,所述拉动块为球形结构。推荐的,所述第二铰杆的表面并位于限位轮的后侧为六角结构,所述限位块的顶部为卡齿结构。推荐的,所述控制器本体的底部栓接有把手,所述把手由塑料制成。推荐的,所述卡杆的表面为曲线结构,所述卡接套由橡胶制成。与现有技术相比,本实用新型的有益效果如下:本实用新型通过固定夹、控制器本体、连接板、铰杆、第二铰杆、安装板、限位机构和卡接机构的设置,使得该控制机械臂的电动控制器,具备既方便使用者的日常维护和使用,也能对操作角度进行调节的,解决了目前的控制器一般是固定不动的,给使用者的使用和日常维护带来不便。 五轴注塑机械手编程。链板输送机械臂配件
如东大元自动化,机械臂行业的佼佼者。小型机械臂厂家
当机械臂正常夹持喷头时,其推杆通过移动杆带动移动板在滑槽的配合下,向右侧移动,从而通过连接杆推动右侧的固定杆,使得固定杆在其左端的连接块和转轴的配合下转动,从而对喷头下部进行夹紧,进一步对喷头夹紧固定,解决了现有的多自由度机械臂无法在移动时对喷头稳定夹持的问题,防止机械臂在移动时喷头错位,提高了装置夹持的稳定性。2、该具有稳定加持喷头结构的多自由度机械臂设置有第二固定板、支撑板、硬胶板、连接板、伸缩杆、弹簧、滑块和第二滑槽,当喷头的顶端受到震动力时,震动力作用在硬胶板上,并通过硬胶板与两侧的滑块和第二滑槽配合,挤压左侧的伸缩杆,压缩弹簧,再通过弹簧产生的复原力抵消部分震动力,从而避免喷头在喷涂时震动,影响喷涂效果,解决了现有的多自由度机械臂夹持装置不具备缓冲结构的问题,提高了装置的实用性。对于本领域技术人员而言,显然本实用新型不限于上述示范性实施例的细节,而且在不背离本实用新型的精神或基本特征的情况下,能够以其他的具体形式实现本实用新型。因此,无论从哪一点来看,均应将实施例看作是示范性的,而且是非限制性的,本实用新型的范围由所附权利要求而不是上述说明限定。小型机械臂厂家