- 品牌
- 机械臂
- 型号
- DY005
机械臂是指高精度,多输入多输出、高度非线性、强耦合的复杂系统。因其独特的操作灵活性,已在工业装配、安全防爆等领域得到应用。机械臂是一个复杂系统,存在着参数摄动、外界干扰及未建模动态等不确定性。因而机械臂的建模模型也存在着不确定性,对于不同的任务,需要规划机械臂关节空间的运动轨迹,从而级联构成末端位姿。与刚性机械臂相比较,柔性机械臂具有结构轻、载重/自重比高等特性,因而具有较低的能耗、较大的操作空间和很高的效率,其响应快速而准确,有着很多潜在的优点,在工业、等应用领域中占有十分重要的地位。随着宇航业及机器人业的飞速发展,越来越多地采用由若干个柔性构件组成的多柔体系统。传统的多刚体动力学的分析方法及控制方法已不能满足多柔体系统的动力分析及控制的要求。柔性机械臂作为简单的非平凡多柔体系统,被地用作多柔体系统的研究模型。 机械臂操作流畅,如东大元效率翻倍。天津仓库机械臂
主连接杆33穿过基座23与伸缩轴26相连接,连接杆31一端通过轴与与连接臂36相连接,另一端通过轴与主连接杆33相连接,第二连接杆32一端通过轴与第二连接臂37相连接,另一端通过轴与主连接杆33相连接,连接臂36和第二连接臂37下方分别固定有机械爪34和第二机械爪35,机械爪34和第二机械爪35上设有防腐涂层和耐磨涂层。通过设置的摆动液压缸使得液压式机械手可以在底座上进行水平方向的旋转,扩大了装置的适用范围,通过设置的旋转装置可以使得液压式机械手在竖直方向上进行旋转,方便机械手对物体的夹持,通过设置的伸缩装置可以使得液压式机械手上下移动,扩大了使用范围。本具体实施的工作原理为:本发明的液压式机械爪(以下简称装置),在使用时如果需要进行水平方向的旋转,可以摆动液压缸2工作,摆动液压缸2带动整个装置旋转到位置,如果装置的高度不够无法夹到物体,可以使得液压伸缩装置8工作,带动滑动支持臂7通过导轨向上运动,从而可知如果装置的高度过高只需要使得滑动支持臂7向下运动就可以,如果需要机械爪3在竖直方向上运动的时候,旋转装置17工作,带动水平旋转臂21旋转,机械手臂22固定在水平旋转臂21上,从而机械手臂22可以进行旋转,当需要夹持物体的时候。多功能机械臂设备制造如东大元机械臂,推动产业升级换代。
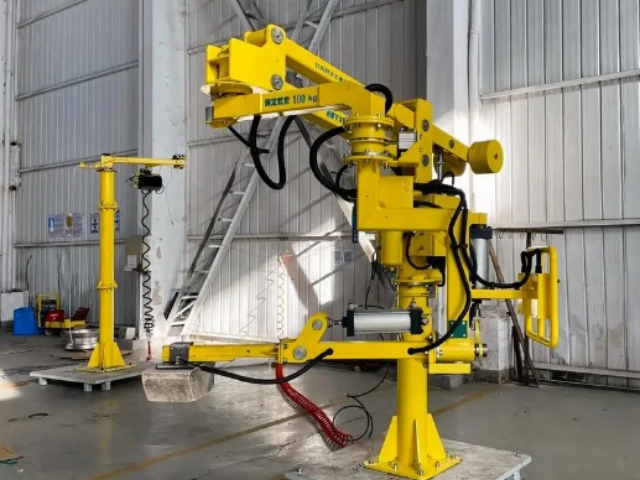
所述机械爪和第二机械爪上设有防腐涂层和耐磨涂层。本发明具有以下有益效果:1、通过设置的摆动液压缸使得液压式机械手可以在底座上进行水平方向的旋转,扩大了装置的适用范围。2、通过设置的旋转装置可以使得液压式机械手在竖直方向上进行旋转,方便机械手对物体的夹持。3、通过设置的伸缩装置可以使得液压式机械手上下移动,扩大了使用范围。附图说明图1为本发明整体结构示意图;图1中,1、底座,2、摆动液压缸,3、机械手,4、支撑板,5、输出轴,6、固定支撑臂,7、滑动支撑臂,8、液压伸缩装置,9、伸缩杆,10、液压缸,11、连接板,12、连接板,13、水平支撑臂,15、轴承,16、旋转装置,17、旋转油缸,18、伸缩轴,19、轴承,20、第二连接板,21、水平旋转臂,22、机械手臂,23、基座,24、液压伸缩装置,25、液压缸,26、伸缩轴,31、连接杆,32、第二连接杆,33、主连接杆,34、机械爪,35、第二机械爪,36、连接臂,37、第二连接臂。具体实施方式为了使本发明的目的及更加清楚明白,以下结合实施例对本发明进行进一步详细说明。应当理解,此处所描述的具体实施例用以解释本发明,并不用于限定本发明。如图1所示,本发明实施例提供了一种液压式机械手。
作为本实用新型进一步的方案:所述连接杆与机械臂本体滑动连接。作为本实用新型进一步的方案:述缓冲板的底面中部与弹簧的底端固定连接,弹簧的顶端与机械臂本体的底面中部固定连接。作为本实用新型进一步的方案:所述铰接座与探测头的连接处套接有橡胶套。作为本实用新型进一步的方案:所述安装板的顶面两端对称焊接有固定块,转盘上对应固定块的位置开设有固定槽,转盘的两侧对称滑动安装有销钉,销钉与固定块滑动连接,销钉朝向转盘外的一端焊接有把手,把手的侧面与第二弹簧的一端固定连接,第二弹簧的另一端与转盘的侧面固定连接。与现有技术相比,本实用新型的有益效果是:在本实用新型的使用过程中,通过弹簧为缓冲板和探测头提供减震缓冲的作用,从而使探测头能够紧贴在病人的皮肤表面,从而提高了探测效果;探测头的探测方向便于调节,提高了机械臂的实用性;探测头便于更换,避免了病人之间交叉,提高了机械臂的使用安全性。如东大元机械臂,提升工厂自动化水平。
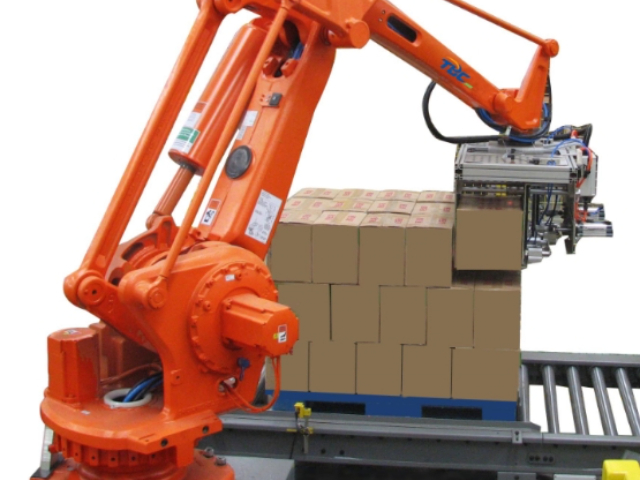
第二步进电机的输出轴上安装有第六同步带轮,第二双轴减速机的输入轴上安装有第四同步带轮,第六同步带轮与第四同步带轮之间通过同步带连接,第二双轴减速机的输出轴穿过右电机安装板与一级臂底座连接;所述步进电机与第二步进电机左右对称布置,双轴减速机与第二双轴减速机左右对称布置,连杆的前端通过金属销与金属连接板的后端铰接,金属连接板的前端安装在二级臂上。更进一步,所述二级臂的左右两侧上分别设置有左板和右板,在左板与右板之间设有两个轴承安装板;所述三级臂驱动机构包括第二步进减速电机、第九同步带轮、第十同步带轮和传动轴,所述第二步进减速电机安装在通过电机支架安装在左板上,所述第九同步带轮安装在第二步进减速电机的输出轴上,所述传动轴的前后两端分别通过一个轴承可转动的安装在两个轴承安装板上,所述第十同步带轮安装在传动轴的后端上并通过同步带与第九同步带轮连接,所述传动轴的前端与法兰联轴器连接。机械臂高效节能,如东大元提升企业效益。机械臂售后服务
如东大元机械臂,提供定制化解决方案。天津仓库机械臂
接入端21的外表面沿周向分布设置有多个外凸的锁扣23,母头1的内壁上沿周向分布设置有多个锁槽13,且锁槽13与锁扣23一一对应,接入端21与母头1通过锁扣23和锁槽13实现可分离式连接,使用时,将接入端21上的锁扣23与母头1上的锁槽13交错并将接入端21伸入母头1内直至母头1的端部与2主体对接,而后相对转动母头1和2使锁扣23转动至锁槽13内锁住锁扣23,对锁扣23沿母头1轴向方向的移动进行限位,从而使母头1与2紧固连接,在需要分离时,相对转动2和母头1使锁扣23滑出锁槽13并使二者交错,取消限位锁紧状态,沿母头1的轴向相对移动2和母头1即可将二者分离。以上所述为本发明的较佳实施例而已,并不用以限制本发明,凡在本发明的精神和原则之内所作的任何修改、等同替换和改进等,均应包含在本发明的保护范围之内。天津仓库机械臂