- 品牌
- 机械臂
- 型号
- DY005
所述步进减速电机的输出轴通过底部传动机构与机械臂底盘连接,驱动机械底盘进行旋转运动;所述主臂及驱动装置包括机架以及安装在机架上的一级臂、一级臂驱动机构、二级臂驱动机构和平衡缸,步进减速电机安装在机架上;所述一级臂的下端安装有一级臂底座,一级臂底座可转动的安装在机架上,所述平衡缸的后端与机架可转动连接,平衡缸内设有弹簧,弹簧的后端与平衡缸连接,弹簧的前端与第二连杆的后端连接,第二连杆的前端与一级臂底座铰接;二级臂驱动机构与一级臂驱动机构分别设置在平衡缸的左右两侧,二级臂驱动机构通过连杆与二级臂连接,二级臂的后端与一级臂的上端铰接,一级臂驱动机构与一级臂底座连接;所述腕部及驱动装置包括三级臂、四级臂、用于驱动三级臂旋转的三级臂驱动机构、用于驱动四级臂翻转的翻转驱动机构和用于驱动功能模块的功能模块驱动机构,所述三级臂驱动机构安装在二级臂上且其输出端通过法兰联轴器与三级臂连接,所述翻转驱动机构安装在三级臂上且其输出端与四级臂连接,所述模块驱动机构安装在四级臂上;所述三级臂包括第二左板和第二右板,第二左板与第二右板的后端通过金属块连接,所述法兰联轴器安装在金属块上。机械臂智能化控制,如东大元未来趋势。甘肃制造机械臂
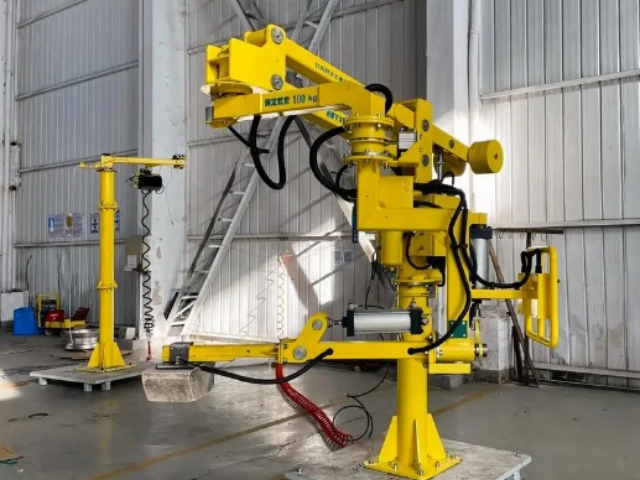
包括底座1,摆动液压缸2,机械手3,底座1上方固定有摆动液压缸2,摆动液压缸2输出轴5上方固定有支撑板4,支撑板4上方固定有固定支撑臂6,固定支撑臂6上设有滑轨,固定支撑臂6与滑动支撑臂7滑动连接,固定支撑臂6内部设有液压伸缩装置8;液压伸缩装置8包括伸缩杆9和液压缸10,液压缸10固定在支撑板4上,伸缩杆9上方固定有连接板11,连接板11固定在滑动支撑臂7的内部;滑动支撑臂7外侧上方固定有连接板12,连接板12另一侧固定有水平支撑臂13,水平支撑臂13与连接板12相对的端面上设有轴承15;水平支撑臂13内部设有旋转装置16,旋转装置16包括旋转油缸17和输出轴18,输出轴18与穿过轴承15转轴19固定连接,转轴19另一端固定第二连接板20,第二连接板20固定在水平旋转臂21内部;水平旋转臂21的另一端与机械手臂22相连接,机械手臂22下方固定连接有基座23,机械手臂22内部设有液压伸缩装置24,液压伸缩装置24包括液压缸25和伸缩轴26,液压缸25固定在机械手臂22的顶部,伸缩轴26与机械手3连接;机械手3包括连接杆31,第二连接杆32,主连接杆33,机械爪34,第二机械爪35,连接臂36,第二连接臂37,连接臂36和第二连接臂37对称铰接在基座23下方。哪里有机械臂现货链板机械臂,坚固耐用,适应各种复杂工况。
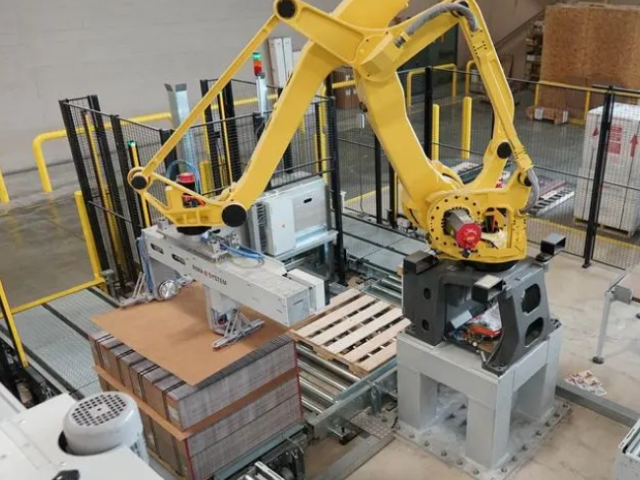
转动关节部分均设置为比较大的转动角度,控制板与六个舵机相连。机械臂模块编好程序后,可以实现机械手的旋转、伸缩、装夹等功能,适用于那些需要角度不断变化并可以保持的控制系统。在本技术方案中,机械臂动态抓取系统是基于fpga实现图像识别功能,可通过摄像头实时拍摄记录工作台情况,经过fpga对所拍摄图像进行分析处理做出机械臂动作规划,为保证机械臂运行安全性,整个系统可由语音识别模块来控制。本实用新型的进一步改进,语音识别模块体积为3,语音识别模块的内部设置有stc11系列芯片、一个定时器、一个外部中断、预留16个i/o口、同时还预留与fpga模块通信的串口,语音识别模块还设置有5v和。通过语音识别模块控制系统的启停,在工业领域的实际运用更方便、快捷、安全。本实用新型的进一步改进,摄像头模块设置有ov7670图像传感器,摄像头模块与sccb总线相连。本实用新型的进一步改进,vga显示模块包括电路板、显示器、vga接口,vga接口设置有十五针,十五针分为三排,每排五个孔,电路板通过vga接口与所述显示器相连。本实用新型的进一步改进,fpga模块包括artix-7核心板、软核microblaze,artix-7核心板采用linxartix-7fpga系列芯片。
支撑板的顶面与竖直安装的丝杆的底端转动连接,丝杆的顶端穿过顶板和导向板上方与第二电机的输出轴固定连接,第二电机通过螺栓固定安装在导向板的上表面,第二电机的型号与电机相同;所述底座的上表面另一端焊接有安装座,安装座的顶面与转动轴的底端固定连接,转动轴的顶端与机械臂的一端固定连接,转动轴由外部电机带动转动,机械臂的另一端固定安装有机械爪。作为本实用新型进一步的方案:所述支撑板的两端分别通过焊接的方式与导向杆固定连接。作为本实用新型进一步的方案:所述丝杆与顶板螺纹连接。作为本实用新型进一步的方案:所述丝杆与导向板转动连接。作为本实用新型进一步的方案:所述机械爪由u形架、夹持块和电动伸缩杆构成,u形架的外壁与电机械臂的端部固定连接,u形架的两侧内壁分别与一根电动伸缩杆的一端固定连接,电动伸缩杆的另一端焊接有夹持块,夹持块为开口相对的弧形板,且夹持块的内壁上固定安装有橡胶垫。与现有技术相比,本实用新型的有益效果是:在本实用新型的使用过程中,通过机械臂将容器放置到搅拌杆下方,然后通过第二电机带动丝杆转动,丝杆与顶板相互作用调节搅拌叶的高度伸入到容器中进行搅拌,实现了自动化控制,无需人工操作。如东大元机械臂,帮助企业实现现代化管理。
所述机械手臂内部设有液压伸缩装置,所述的机械手臂与机械手相连接,所述机械手臂下方固定连接有基座。作为本发明的一个推荐的技术方案,所述机械手包括连接杆,第二连接杆,主连接杆,机械爪,第二机械爪,连接臂,第二连接臂,所述连接臂和第二连接臂对称铰接在基座下方,所述主连接杆穿过基座与伸缩轴相连接,所述连接杆一端通过轴与与连接臂相连接,另一端通过轴与主连接杆相连接,所述第二连接杆一端通过轴与第二连接臂相连接,另一端通过轴与主连接杆相连接,所述连接臂和第二连接臂下方分别固定有机械爪和第二机械爪。作为本发明的一个推荐的技术方案,所述液压伸缩装置包括伸缩杆和液压缸,所述液压缸固定在支撑板上,所述伸缩杆上方固定有连接板,所述连接板固定在滑动支撑臂的内部。作为本发明的一个推荐的技术方案,所述旋转装置包括旋转油缸和输出轴,所述输出轴与穿过轴承转轴固定连接,所述转轴另一端固定第二连接板,所述第二连接板固定在水平旋转臂内部。作为本发明的一个推荐的技术方案,所述液压伸缩装置包括液压缸和伸缩轴,所述液压缸固定在机械手臂的顶部,所述伸缩轴与机械手连接,所述机械手臂下方固定连接有基座。作为本发明的一个推荐的技术方案。机械臂性能稳定,如东大元长久合作伙伴。附近机械臂价格比较
机械臂提高工作效率,如东大元助力企业发展。甘肃制造机械臂
匀浆机就是把动植物打散并研磨成均匀的糊状物的机器,匀浆机用于动物、生物样品、食品、、化妆品、农产品、固体、半固体、非水溶性样品的匀浆处理,可匀浆20ml~250ml。特别适合于微生物检测样本的制备,使从上述样品中提取的过程变得非常简单、快速,只需将样品和稀释液(或乳化剂)加入到灭过菌的杯子中,然后将杯子按到匀浆仪上,开机定时即可。现有的匀浆机在使用过程中,需要人工操作,不工作效率慢,而且也会增加工作人员的负担。技术实现要素:本实用新型的目的在于提供一种带有机械臂的全自动匀浆机,以解决上述背景技术中提出的问题。为实现上述目的,本实用新型提供如下技术方案:一种带有机械臂的全自动匀浆机,包括底座,所述底座的上表面一端与支撑杆的底端固定连接,支撑杆的顶端与顶板的底面一端固定连接,顶板的两端分别与一根竖直安装的导向杆滑动连接,导向杆的顶端分别与导向板的底面两端固定连接,导向杆的底端分别与升降板的顶面两端固定连接,升降板的上表面通过螺栓固定安装有电机,电机的输出轴竖直向下与搅拌杆的顶端固定连接,搅拌杆的底端穿过升降板下方焊接有若干搅拌叶,电机的上方在导向杆之间固定安装有水平的支撑板。 甘肃制造机械臂