-
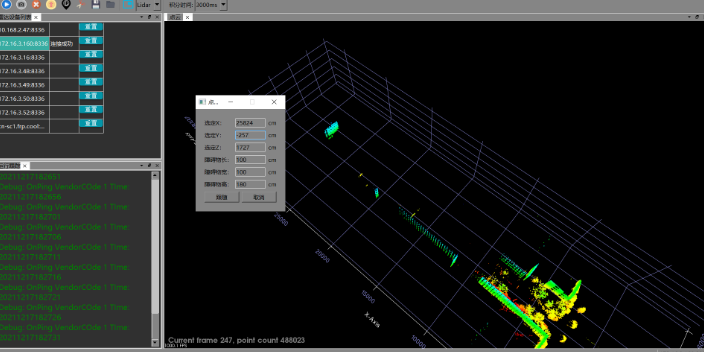
成都面阵激光雷达批发
尽管当下看来,4D毫米波雷达成为各车企的“心头肉”,但其发展仍然存在着诸多挑战。有业内人士指出,4D成像毫米波雷达主要是依靠增加芯片、天线等硬件来实现立体成像、提高角分辨率等功能,但同时也会因为天线太多的问题,导致之间互相干扰,噪声很大。而且,从分辨率来看,目前4D毫米波雷的水平角分辨率多为1°,而激光雷达的水平角分辨率可达到0.1°,4D毫米波雷达只能达到一些低端激光雷达的效果。因此,从某种程度上来说,4D毫米波雷达并不能完完全全取代激光雷达,只能说两者是互补关系,各有优缺点,二者未来发展如何,还需要市场的考量。慧视光电的激光雷达可应用于轨道交通异物监测、桥梁防撞、船舶码头防撞监测、周界安防...
发布时间:2023.02.25 -

昆明ip67防水激光雷达测绘
在墨脱比较高树的测量中,测量团队采取无人机激光雷达加背包激光雷达联合作战,为全球率先使用,这也标志着中国目前用激光雷达测树高的技术在世界上处于领头地位,在人迹罕至的森林腹地,无人机激光雷达与背包激光雷达相互配合,边扫描、边制图、边定位,很快就能确定一棵巨树有多高多粗。不久前,中国大陆比较高树纪录被连续刷新,两次比较高树测量中用到的激光雷达系统,都是由遥感科技专家郭庆华团队自主研发,在全球实现无人机与激光雷达联合作战测量树高,使中国“树王”的准确身高被定格为82.6米!在高精度激光测距机中,通常采用峰值采样保持电路和恒比定时电路来减小测时误差。昆明ip67防水激光雷达测绘在众多机械激光雷达中,电...
发布时间:2023.02.25 -
自动驾驶激光雷达传感器
既然人是靠眼睛开车,那么自动驾驶也可以,于是摄像头就更像是车的眼睛,虽然直观清楚,但我们也知道眼睛是会骗人的,并且许多情况下视线都会受到影响。并且摄像头想要识别出2D画面信息,还必须依赖于算法逻辑,通过深度学习神经网络对场景进行像素分割、物体分类、模型标定和目标跟踪,实现对障碍物的识别和匹配。但摄像头能通过机器学习获得经验值,在不断自我完善,因为看的东西越多,识别能力也就越高,这就需要数据,这个庞大数据谁提供?那就是现在的特斯拉车主。随着算力提升,识别能力会越来越强,然后代替人工驾驶。激光雷达在道路协同的应用方案!自动驾驶激光雷达传感器随着新能源汽车的越来越多,自动驾驶开始逐步占据人们的视野。...
发布时间:2023.02.25 -
贵州轨道交通激光雷达成像
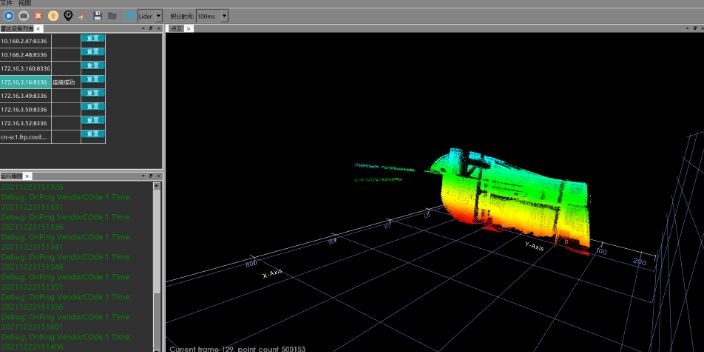
将激光雷达安置于坐标原点,利用激光雷达测定平面上目标点坐标(r,θ),实现对目标点的定位。为了避免激光雷达测量上的视野盲区,设置激光雷达在平面上 360° 旋转对空间进行扫描捕获目标点,为了消除激光雷达位于一固定点对目标点的定位,导致定位测量上数据的单一性,将激光雷达置于一移动平台,构建动态坐标系,测量与平台同平面目标点相对激光雷达位置的坐标(ri,θi),通过坐标转换,将多次测量的坐标平均值作为目标点的定位坐标值,实现对平面上特征点的定位,然后利用 MATLAB 进行数据处理绘图。激光雷达在各种光照和大气条件下都能正常工作,可以实时追踪目标物,而且能够抑制住环境光的干扰。贵州轨道交通激光雷达...
发布时间:2023.02.24 -

轨道交通激光雷达结构
视觉与激光雷达这两种感知方式从来都不是“对手关系”,而是相辅相成。摄像头可以清楚地识别信号灯、车道线以及交通标识,擅长为物体分类;而激光雷达则具备更强的3D感知、定位、远距离探测等能力,并且不受光线或黑暗环境影响。多传感器的融合,则可以相互弥补对方的缺点。不少未搭载激光雷达的车型都曾出现过在使用辅助驾驶时,高速状态下追尾慢速车或静止车辆的事故。而车辆未能识别到障碍物的比较大原因,正是因为摄像头的测距能力非常有限,而毫米波雷达又因为角分辨率不足,且为了减少误检还容易过滤掉静止物体。成都慧视光电推出的雷视一体机扫描出的是彩色三维数据。轨道交通激光雷达结构激光雷达的内参标定指的是激光雷达内部发射器坐...
发布时间:2023.02.24 -
tof激光雷达
激光雷达产业链上游主要为激光器、探测器、扫描器和光学芯片等组件,中游市 场按照所生产激光雷达在扫描系统所使用不同技术路线可分为机械式激光雷达、 MEMS 激光雷达、Flash 激光雷达和 OPA 激光雷达等,下游应用市场主要分为 智能驾驶、服务型机器人和测绘等领域。根据测算,预计我国乘用车领域激光雷达市场空间在2025年将达到261亿元,到2030年将达到980亿元;乘用车领域激光雷达市场规模未来3年复合增速能达到200%+,2025年至2030年复合增速达到30%以上。成都慧视光电将雷达传感器与视觉相融合。tof激光雷达随着新能源汽车的普及,自动驾驶开始俘获人们的芳心。自动驾驶需要各类传感器...
发布时间:2023.02.24 -

四川lidar激光雷达扫描
EEL 进一步分为 FP/DFB/EML 三类,应用场景相异。FP、DFB 为两个器件,通过 控制电流的有无来调制信息输出激光,故被称为直接调制激光器芯片(DML)。在 DML 中,FP 激光器诞生较早,主要用于低速率短距离传输;DFB 在 FP 激光器的基础上发展 而来,采用光栅滤光器件实现单纵模输出,主要用于高速中长距离传输。DML 通过调 制注入电流来实现信号调制,然而注入电流的大小会改变激光器有源区的折射率,造成 波长漂移(啁啾)从而产生色散,限制了传输距离;同时,DML 带宽有限,调制电流大 时激光器容易饱和,难以实现较高的消光比。 电吸收调制激光器芯片(EML)较好地缓解了啁啾色散...
发布时间:2023.02.24 -
mems激光雷达点云
ChArUco标定板结合了棋盘格标定板和ArUco标定板的优点,其内部的每一个ArUco码具有特定的id和方向,因此标定板角点的坐标排序不会因为遮挡而失败。但相对而言,采用ChArUco标定板的算法的实现难度也更大。标定平台有转台、滚轮、地面围栏等形式。滚轮、地面栏杆主要通过控制车辆的对中,来确保标定的统一性,这两种方案所采用的标定板位置是固定的,并且需要提前对环境进行建模,。相较于前两种平台,车辆在转台上进行标定,不用提前进行环境建模,可采集到不同方面的标定板图像,对车辆位置没有一致性要求,可在1分钟内自动化完成车辆的标定,对车辆车型没有限制,也不需要固定标定板的位置,灵活度更高。只要有一个...
发布时间:2023.02.24 -
云南轨道检测激光雷达测距
我们可以把激光雷达当成汽车的眼睛,因为激光比较大的作用其实就是看。激光雷达在车上可以帮助汽车感知道路环境,自行规划行车路线,控制车辆达到预定目标的作用。比如根据激光遇到障碍物以后的折返时间,就可以判断出这个障碍物和自身的相对距离,帮助车辆来识别路障、路况及自动变向。除了在车企行业应用比较广外,激光还在其他行业也是备受关注。比如:打标、切割、焊接、钻孔、雕刻、测量、诊断等领域,都是发展高精密制造的关键支撑技术。成都慧视光电推出的雷视一体机可应用高速路面障碍物监控。云南轨道检测激光雷达测距随着新能源汽车的越来越多,自动驾驶开始逐步占据人们的视野。自动驾驶需要各类传感器来感知周围环境,传感器数据(图...
发布时间:2023.02.24 -

昆明大气激光雷达扫描
激光雷达通过光探测距离收集海量数据点生成点云,为机器和计算机提供3D周围环境的准确感知,让“看见”和“看清”赋能新一代汽车。的车载激光雷达需要具备良好的测远能力、精度、高清晰度,高性价比和低功耗。具体来看,假设高速路段行驶速度为100km/h约合28m/s,一般情况下100km/h到0km/h制动需要3-4秒左右,所以高速刹车制动距离为100-150m。对于自动驾驶主雷达,为了保证高速行驶安全,激光雷达探测距离需要在200-250m以上较为安全。拥有良好的测远能力意味着留给系统进行感知和决策的时间越长,安全性更好。拥有良好的角分辨率使探测器对探测目标物有好清晰度和识别能力。同时,低功耗在实际应...
发布时间:2023.02.16 -
成都无人机激光雷达测绘
通常情况下,激光雷达传感器小巧、轻便、坚固且经济高效,完全符合测量料场物料余量体积的要求。在大型仓库中,单个激光雷达的视野覆盖面积足够大,可以用尽可能少数量的激光雷达捕获整个库存,降低硬件成本。激光雷达传感器生成的3D数据以较高的精度和准确度提供物料高度、宽度和深度的信息。基于这些数据,我们合作伙伴开发的基于网络的软件解决方案系统可以准确地计算批量库存。该软件在计算中包含了物料密度,基于激光雷达实时提供库存的信息。每个传感器输出获取的点云数据,其中每个点都包含x、y和z坐标信息。来自多个传感器的点云的融合或配准允许一次捕获整个料场点云。成都慧视光电推出的雷视一体机可用于安全防护预警。成都无人机...
发布时间:2023.02.16 -
贵州地面激光雷达测距
相机的内参主要有焦距、镜像畸变量级、缩放比例因子、主点等,外参主要有相机的平移向量、旋转矩阵等。相机内参模型使用比较多的是张正友的Z孔模型,而视野广、畸变大的相机会选择鱼眼模型或者全景模型。相机的内参标定目前业内比较广泛应用的是“张正友标定法”,通过采集不同角度棋盘格标定板图像的坐标数据,计算出相机的内参。对比Z孔模型+棋盘格标定板和鱼眼模型+ChArUco标定板的标定效果,可以看出后者的角点覆盖范围更大,去畸变效果也更好。智能激光雷达,雷达避障尽在慧视光电。贵州地面激光雷达测距机械旋转激光雷达是比较早的激光雷达的扫描方式,但是由于零件多、寿命短、价格贵、体积大等众多缺点,机械旋转激光雷达并不...
发布时间:2023.02.16 -
轨道交通激光雷达原理
智能汽车激光雷达需求有望随驾驶自动化水平提升不断增加。当前驾驶自动化水平正处于不断提升的过程中,据ICVTank,全球高级别自动驾驶渗透率呈上升趋势,即搭载激光雷达的智能汽车销量有望提升。据麦姆斯咨询,L3、L4和L5级别自动驾驶则分别需要搭载1颗、2-3颗与4-6颗激光雷达,随驾驶自动化水平提升单车激光雷达搭载数量不断增加。自 2020 年年底开始,各大车企陆续宣布激光雷达装车,2021 年起激光雷达开 始规模化进入汽车前装市场,2022 年车载激光雷达有望迎来放量元年。激光雷达的波长短,可以在分子量级上对目标探测。这是微波雷达无能为力的。轨道交通激光雷达原理自动驾驶领域的感知先行十分重要。...
发布时间:2023.02.16 -
云南2D激光雷达原理
既然人是靠眼睛开车,那么自动驾驶也可以,于是摄像头就更像是车的眼睛,虽然直观清楚,但我们也知道眼睛是会骗人的,并且许多情况下视线都会受到影响。并且摄像头想要识别出2D画面信息,还必须依赖于算法逻辑,通过深度学习神经网络对场景进行像素分割、物体分类、模型标定和目标跟踪,实现对障碍物的识别和匹配。但摄像头能通过机器学习获得经验值,在不断自我完善,因为看的东西越多,识别能力也就越高,这就需要数据,这个庞大数据谁提供?那就是现在的特斯拉车主。随着算力提升,识别能力会越来越强,然后代替人工驾驶。激光雷达在环境监测的应用。云南2D激光雷达原理由于标定车间是一个较为固定的环境,可以实现更高精度、更一致的传感...
发布时间:2023.02.16 -
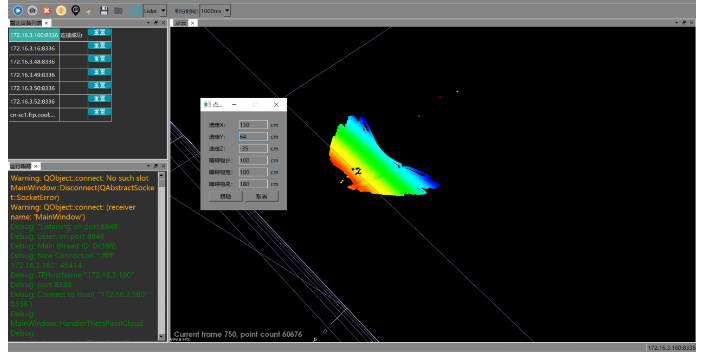
贵阳大气激光雷达点云
激光雷达自诞生以来经历了五个发展阶段:(1)1960 年代-1970 年代:激光器 诞生,基于激光的探测技术开始发展,这一时期激光雷达主要用于科研及测绘, 1971 年阿波罗 15 号载人登月任务使用激光雷达对月球表面进行测绘。(2)1980 年代-1990 年代:激光雷达商业化起步,开始用于工业探测和早期无人驾驶项目, 这一时期西克和北洋等厂商推出单线扫描式 2D 激光雷达产品。(3)2000 年代2010 年代早期:高线数激光雷达开始用于无人驾驶的避障和导航,激光雷达主 要应用于无人驾驶测试项目等。此时市场内主要为国外厂商。(4)2016 年-2018 年:国内厂商入局,激光雷达技术方案多...
发布时间:2023.02.16 -
贵阳ibeo激光雷达slam
从自动驾驶到ADAS,市场在变,激光雷达也在变。高阶ADAS拿掉激光雷达的可能性越来越小激光雷达在今年扎堆上车,反映了一个现象——ADAS需要的感知能力变强了。目前来看,几乎所有想要实现城市NOA(导航辅助驾驶)功能的车型,都一定会搭载激光雷达。辅助驾驶的可用区域一旦覆盖至城市,需要面对更加复杂的交通环境,也需要对更多交通参与者的安全负责。从安全角度来说,激光雷达的高精度三维感知,也并不多余。而特斯拉是个例,其提出的“视觉感知路线”,不*否定了激光雷达的在ADAS中激光雷达存在的意义,甚至全盘否定了所有雷达。激光雷达在各种光照和大气条件下都能正常工作,可以实时追踪目标物,而且能够抑制住环境光的...
发布时间:2023.02.16 -
西藏高帧率 激光雷达扫描仪
自动驾驶车辆对于前向的探测精细度要求较高, 车辆在向前行驶时必须能够精细探测并识别出前方物体的类型、距离、方位、速度维度的信息,任何误报或漏报都有可能直接导致事故的发生。激光雷达通过对周围环境扫描能够形成3D图像模型,每秒能够在横向120°视场范围生成百万级的点云量,其点云密度足够满足各级别自动驾驶的感知需求。4D毫米波雷达虽然同样具有成像功能,但是在点云密度和质量上仍然无法与激光雷达性能媲美,也较难满足高级别自动驾驶的感知需求。4D毫米波雷达的水平纵向分辨率通常在1°以上,例如大陆ARS540雷达分辨率为1.2°×2.3°。激光雷达可以可靠地监测入口并统计通过入口的人数,从而高效实现出入控制...
发布时间:2023.02.16 -
机载激光雷达生产商
在自动驾驶的早期研发阶段,传感器的标定还未形成高效的模式,主要的几种标定方式有轮廓对齐、环境重建等方式,但这些方式不是准确性不理想,就是对环境的要求过高,有的需要在户外进行长时间的实验,标定效率低。随着自动驾驶进入量产阶段,这类标定方法将不再适用,业内需要的是高效、准确的标定模式——标定车间。标定车间是一个高度定制化的场地,主要由标定标志物、标定平台、照明设备组成。标定标志物目前主要指标定板,包括棋盘格标定板、ArUco标定板、圆形网格标定板、ChArUco标定板等。企业可根据采用的算法选择不同类型的标定板,有些企业也采用屏幕显示标定板的方式进行标定。慧视光电的三维激光雷达效果怎么样?机载激光...
发布时间:2023.02.12 -
成都64线激光雷达数据处理
激光雷达产业链上游主要为激光器、探测器、扫描器和光学芯片等组件,中游市 场按照所生产激光雷达在扫描系统所使用不同技术路线可分为机械式激光雷达、 MEMS 激光雷达、Flash 激光雷达和 OPA 激光雷达等,下游应用市场主要分为 智能驾驶、服务型机器人和测绘等领域。根据测算,预计我国乘用车领域激光雷达市场空间在2025年将达到261亿元,到2030年将达到980亿元;乘用车领域激光雷达市场规模未来3年复合增速能达到200%+,2025年至2030年复合增速达到30%以上。激光雷达可以用于监控围栏边界是否有物体入侵。远探测距离、厘米级精度、实时距离测量。成都64线激光雷达数据处理激光雷达的内参标...
发布时间:2023.01.29 -
贵阳轨道交通激光雷达测距
电动光学机械扫描仪是比较常见的激光雷达扫描仪类型。2007年,激光雷达技术的先驱Velodyne公司发布了一款64波束旋转扫描器,这款扫描器显然在早期塑造并主导了自动驾驶汽车行业。这种扫描器明显的优点是测距距离长,水平视场宽,扫描速度快。大多数这种类型的传感器都有几个发射-接收通道,这些通道垂直堆叠,由电机旋转,形成360°视场。尽管由此产生的点云能够对车辆周围的物体进行高质量的检测,但这种扫描器类型仍有几个缺点:(a)高功耗,(b)易受振动和机械冲击,(c)庞大的包装,(d)在大多数情况下,价格非常高。此外,由于垂直堆叠激光LEDs的数量有限,(e)它们的垂直分辨率有限。然而,世界上有几家公...
发布时间:2023.01.29 -
贵州ibeo激光雷达测量
激光雷达在智慧城市与测绘领域应用包括实景三维城市、大气环境监测和智能 交通等,2025 年全球市场规模有望超过 45 亿美元。测绘方面,通过激光雷达采 集三维空间数据并处理得到具有坐标信息的影像数据,进而实现实景三维建模已成为主流发展方向。大气环境监测方面,可通过激光雷达探测气溶胶、云粒子的 分布、大气成分和风场的垂直廓线,进而有效监控主要污染源。智能交通方面, 可通过激光雷达对道路进行连续扫描并获得实时动态的车流量点云数据并处理 得到车流量等参数,进而实现智能交通控制。激光雷达的波长比微波短好几个数量级,又有更窄的波束。贵州ibeo激光雷达测量激光的发出有赖于泵浦源、增益介质、谐振腔三大部件...
发布时间:2023.01.29 -
贵阳机载激光雷达点云
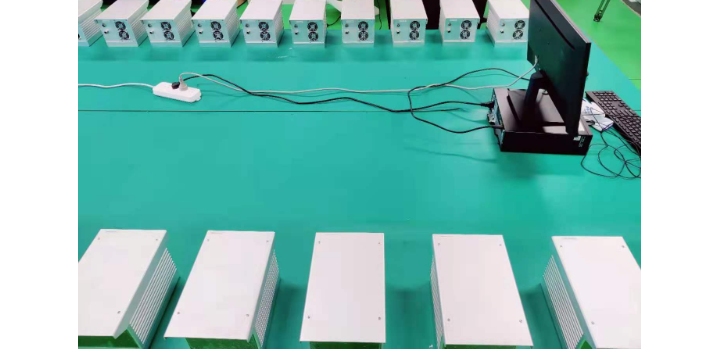
智能驾驶采用不同类型的传感器实现车辆对周边道路、行人、障碍物、路侧单元 及其他车辆的感知,在不同程度上实现车辆安全、自主、智能驾驶,是激光雷达 的重要应用场景,可根据驾驶员与自动驾驶系统参与程度分为五个等级。典型的智能驾驶系统包括环境感知、决策规划和控制执行三大部分。其中环境感知系统主要包括摄像头、超声波雷达、毫米波雷达和激光雷达等传感器。激光雷达性能好、精度高,或为智能汽车重要传感器。激光雷达常应用于高精度电子地图和定位、障碍物识别、可通行空间检测、障碍物轨迹预测等方面,具备分辨率高、探测范围广、信息量丰富等优势,或为实现汽车智能驾驶的重要装置。慧视光电-专业雷达制造商。贵阳机载激光雷达点云...
发布时间:2023.01.29 -
无人机激光雷达应用
随着新能源汽车的普及,自动驾驶开始俘获人们的芳心。自动驾驶需要各类传感器来感知周围环境,传感器数据(图像、点云等)上的坐标与真实世界中的物体的坐标存在对应的转换关系。这一转换关系可通过建模获得的公式计算。这些公式中有的包含传感器的外部参数,有的也包含传感器的内部参数。外部参数主要和传感器的安装方位有关,内部参数主要和焦距、激光发射器坐标等内因有关。传感器的标定工作,就是通过实验得出传感器内外参数,从而实现各传感器的坐标统一。激光雷达可用于测量树木高度。无人机激光雷达应用激光雷达是高级自动驾驶的主要传感器,主要利用光波获取并处理信息,起到测距、避障、定位和导航等对驾驶的辅助作用。它的基本原理是通...
发布时间:2023.01.29 -
贵阳905nm激光雷达避障
激光雷达是一种以激光作为载波探测目标位置的电子设备。激光雷达由发射模块、接收模块和信号处理模块三部分组成。激光雷达测距的基本原理是激光信号由发射模块发送出去,经过光学系统到达目标物,接收模块接收来自目标物的反射激光回波信号,在信号处理模块,回波经过处理进入到检测系统,然后获得目标物的距离信息。即其中,L是目标物的待测距离值,c是空气中的光速,t是发射接收往返期间时间值。在平面上确定坐标原点建立极坐标系,那么定位平面上任意一点 M 的位置,需要知道 M 的坐标(r,θ),即 M 点到原点的距离以及与坐标轴的方位角,这样通过得到 M 点相对坐标系原点的位置信息而达到对 M 点的定位。其中扫描体制可...
发布时间:2023.01.29 -

固态激光雷达市场
相比摄像头,激光雷达是一种比较原始的控制方式,其原理和家里的扫地机是一样的,就是根据周边的障碍物和地图控制车辆行驶方向和速度。激光雷达可每秒向外发射几百万个激光脉冲并通过内部旋转方式对外界进行旋转扫描。每次扫描都可获取周边物体精确的三维数据。将收集的数据上传并分析处理,然后得出结果。这种方法的缺点就是算法是固的,完全依赖硬件性能,不能通过自我学习提升,不能识别红绿灯和限速牌,无法实现更高级别的自动驾驶。这种应该叫辅助驾驶,并不是真正意义上的自动驾驶。激光雷达在涵洞限高方面的应用。固态激光雷达市场目前,在量产车规级激光雷达领域,大多数使用的都是半固态激光雷达,半固体的激光雷达具有较好的测距能力,...
发布时间:2023.01.29 -
成都机载激光雷达结构
通常情况下,激光雷达传感器小巧、轻便、坚固且经济高效,完全符合测量料场物料余量体积的要求。在大型仓库中,单个激光雷达的视野覆盖面积足够大,可以用尽可能少数量的激光雷达捕获整个库存,降低硬件成本。激光雷达传感器生成的3D数据以较高的精度和准确度提供物料高度、宽度和深度的信息。基于这些数据,我们合作伙伴开发的基于网络的软件解决方案系统可以准确地计算批量库存。该软件在计算中包含了物料密度,基于激光雷达实时提供库存的信息。每个传感器输出获取的点云数据,其中每个点都包含x、y和z坐标信息。来自多个传感器的点云的融合或配准允许一次捕获整个料场点云。半导体激光器的激励方式主要有电注入式、光泵式和高能电子束激...
发布时间:2023.01.29 -
成都激光雷达测量
将激光雷达安置于坐标原点,利用激光雷达测定平面上目标点坐标(r,θ),实现对目标点的定位。为了避免激光雷达测量上的视野盲区,设置激光雷达在平面上 360° 旋转对空间进行扫描捕获目标点,为了消除激光雷达位于一固定点对目标点的定位,导致定位测量上数据的单一性,将激光雷达置于一移动平台,构建动态坐标系,测量与平台同平面目标点相对激光雷达位置的坐标(ri,θi),通过坐标转换,将多次测量的坐标平均值作为目标点的定位坐标值,实现对平面上特征点的定位,然后利用 MATLAB 进行数据处理绘图。激光雷达在机场停机的应用。成都激光雷达测量激光雷达产业链上游主要为激光器、探测器、扫描器和光学芯片等组件,中游市...
发布时间:2023.01.28 -
重庆气溶胶激光雷达技术
相机的内参主要有焦距、镜像畸变量级、缩放比例因子、主点等,外参主要有相机的平移向量、旋转矩阵等。相机内参模型使用比较多的是张正友的Z孔模型,而视野广、畸变大的相机会选择鱼眼模型或者全景模型。相机的内参标定目前业内比较广泛应用的是“张正友标定法”,通过采集不同角度棋盘格标定板图像的坐标数据,计算出相机的内参。对比Z孔模型+棋盘格标定板和鱼眼模型+ChArUco标定板的标定效果,可以看出后者的角点覆盖范围更大,去畸变效果也更好。激光雷达在各种光照和大气条件下都能正常工作,可以实时追踪目标物,而且能够抑制住环境光的干扰。重庆气溶胶激光雷达技术4D毫米波雷达之所以如此受欢迎,并且正在成为汽车传感器中的...
发布时间:2023.01.28 -
四川32线激光雷达
相比摄像头,激光雷达是一种比较原始的控制方式,其原理和家里的扫地机是一样的,就是根据周边的障碍物和地图控制车辆行驶方向和速度。激光雷达可每秒向外发射几百万个激光脉冲并通过内部旋转方式对外界进行旋转扫描。每次扫描都可获取周边物体精确的三维数据。将收集的数据上传并分析处理,然后得出结果。这种方法的缺点就是算法是固的,完全依赖硬件性能,不能通过自我学习提升,不能识别红绿灯和限速牌,无法实现更高级别的自动驾驶。这种应该叫辅助驾驶,并不是真正意义上的自动驾驶。用于边海防的激光雷达需要具备哪些性能?四川32线激光雷达高度信息的增加可以让毫米波雷达不再“一视同仁”:4D毫米波雷达可通过不同高度数据识别前方物...
发布时间:2023.01.28 -
四川自动驾驶激光雷达测量
随着新能源汽车的普及,自动驾驶开始俘获人们的芳心。自动驾驶需要各类传感器来感知周围环境,传感器数据(图像、点云等)上的坐标与真实世界中的物体的坐标存在对应的转换关系。这一转换关系可通过建模获得的公式计算。这些公式中有的包含传感器的外部参数,有的也包含传感器的内部参数。外部参数主要和传感器的安装方位有关,内部参数主要和焦距、激光发射器坐标等内因有关。传感器的标定工作,就是通过实验得出传感器内外参数,从而实现各传感器的坐标统一。多普勒频移大,可以探测从低速到高速的目标。四川自动驾驶激光雷达测量据有关媒体报道,2022年下半年,中国市场正迎来一波新的智能车量产交付小高潮。高工智能汽车研究院监测数据显...
发布时间:2023.01.19
