-
云南lidar激光雷达结构
视觉处理和激光雷达这两种感知方式从来都不是“竞争关系”,它们是相辅相成的。视觉摄像头可以清楚地识别信号灯、车道线以及交通标识,擅长为物体分类;而激光雷达则具备更强的3D感知、定位、远距离探测等能力,并且不受光线或黑暗环境影响。多传感器的融合,则可以相互弥补对方的缺点。不少未搭载激光雷达的车型都曾出现过在使用辅助驾驶时,高速状态下追尾慢速车或静止车辆的事故。而车辆未能识别到障碍物的比较大原因,正是因为摄像头的测距能力非常有限,而毫米波雷达又因为角分辨率不足,且为了减少误检还容易过滤掉静止物体。对于成像激光雷达来说,系统还需要解决图像行的非线性扫描修正、幅度/距离图像显示等技术。云南lidar激光...
发布时间:2023.01.11 -

成都机载激光雷达
从自动驾驶到ADAS,市场在变,激光雷达也在变。高阶ADAS拿掉激光雷达的可能性越来越小激光雷达在今年扎堆上车,反映了一个现象——ADAS需要的感知能力变强了。目前来看,几乎所有想要实现城市NOA(导航辅助驾驶)功能的车型,都一定会搭载激光雷达。辅助驾驶的可用区域一旦覆盖至城市,需要面对更加复杂的交通环境,也需要对更多交通参与者的安全负责。从安全角度来说,激光雷达的高精度三维感知,也并不多余。而特斯拉是个例,其提出的“视觉感知路线”,不*否定了激光雷达的在ADAS中激光雷达存在的意义,甚至全盘否定了所有雷达。机械扫描能够进行大视场扫描,也可以达到很高的扫描速率。成都机载激光雷达激光雷达通过光探...
发布时间:2023.01.10 -

昆明250m激光雷达原理
激光的发出有赖于泵浦源、增益介质、谐振腔三大部件。激光的输出需要外界提供 能量,泵浦源(又称激励源)即负责向增益介质中的粒子提供能量,常见的泵浦方式有 电泵浦、光学泵浦、核能泵浦等;增益介质用来提供向高能级跃迁的粒子,常用材料有 氖气、有机染料、红宝石、半导体、光纤等;谐振腔指使光波在其中来回反射从而提供 光能反馈的空腔,其作用是使腔内的光子具有一致的频率、相位和运行方向,使激光具 有良好的方向和相干性,同时还能放大受激辐射的强度。 激光器芯片将电激励作为泵浦源,以半导体材料为增益介质,通过谐振腔选模放大, 进而输出激光,完成光电转换。半导体激光器是以直接带隙半导体材料构成的Pn结或Pin结为...
发布时间:2023.01.10 -
西藏面阵激光雷达数据
激光雷达自诞生以来经历了五个发展阶段:(1)1960 年代-1970 年代:激光器 诞生,基于激光的探测技术开始发展,这一时期激光雷达主要用于科研及测绘, 1971 年阿波罗 15 号载人登月任务使用激光雷达对月球表面进行测绘。(2)1980 年代-1990 年代:激光雷达商业化起步,开始用于工业探测和早期无人驾驶项目, 这一时期西克和北洋等厂商推出单线扫描式 2D 激光雷达产品。(3)2000 年代2010 年代早期:高线数激光雷达开始用于无人驾驶的避障和导航,激光雷达主 要应用于无人驾驶测试项目等。此时市场内主要为国外厂商。(4)2016 年-2018 年:国内厂商入局,激光雷达技术方案多...
发布时间:2023.01.10 -
成都毫米波激光激光雷达系统
既然人是靠眼睛开车,那么自动驾驶也可以,于是摄像头就更像是车的眼睛,虽然直观清楚,但我们也知道眼睛是会骗人的,并且许多情况下视线都会受到影响。并且摄像头想要识别出2D画面信息,还必须依赖于算法逻辑,通过深度学习神经网络对场景进行像素分割、物体分类、模型标定和目标跟踪,实现对障碍物的识别和匹配。但摄像头能通过机器学习获得经验值,在不断自我完善,因为看的东西越多,识别能力也就越高,这就需要数据,这个庞大数据谁提供?那就是现在的特斯拉车主。随着算力提升,识别能力会越来越强,然后代替人工驾驶。激光雷达的波长短,可以在分子量级上对目标探测。这是微波雷达无能为力的。成都毫米波激光激光雷达系统激光雷达是结合...
发布时间:2023.01.10 -
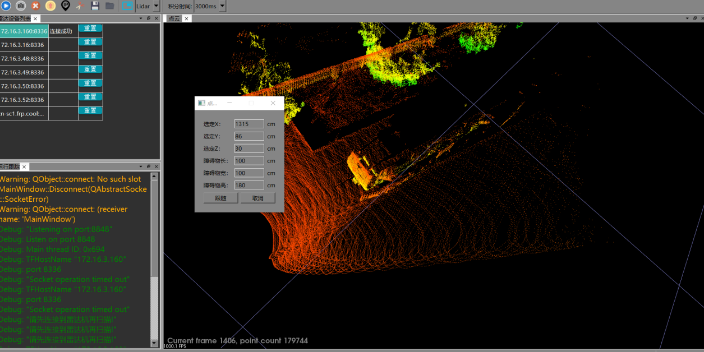
云南车载激光雷达传感器
在墨脱比较高树的测量中,测量团队采取无人机激光雷达加背包激光雷达联合作战,为全球率先使用,这也标志着中国目前用激光雷达测树高的技术在世界上处于领头地位,在人迹罕至的森林腹地,无人机激光雷达与背包激光雷达相互配合,边扫描、边制图、边定位,很快就能确定一棵巨树有多高多粗。不久前,中国大陆比较高树纪录被连续刷新,两次比较高树测量中用到的激光雷达系统,都是由遥感科技专家郭庆华团队自主研发,在全球实现无人机与激光雷达联合作战测量树高,使中国“树王”的准确身高被定格为82.6米!半导体泵浦固体激光器综合了半导体激光器与固体激光器的优点,具有体积小、重量轻、量子效率高的特点。云南车载激光雷达传感器激光雷达通...
发布时间:2023.01.10 -

西藏面阵激光雷达价格
激光雷达是结合了光学、电子、机械、软件、芯片、器件等技术,可以进行环境 探测、数据处理和传输的智能传感器。激光雷达由发射系统、接收系统、信息处 理系统和扫描系统组成。发射系统中的激励源周期性地驱动激光器,发射激光脉 冲,激光调制器通过光束控制器控制发射激光的方向和线数,通过发射光学系统,将激光发射至目标物体;经接收光学系统,光电探测器接收目标物体反射 回来的激光,产生接收信号;接收信号经过放大处理和模数转换,经由信息处理 模块计算,获取目标表面形态、物理属性等特性,然后建立物体模型。扫描系统 对所在的平面扫描,并产生实时的平面图信息。探测器足激光接收机的部件,也是决定接收机性能的关键因素。西藏...
发布时间:2023.01.10 -

贵州国内激光雷达扫描
此外,4D毫米波雷达具备高分辨率的优势,在复杂的城市环境下,可通过高分辨率点云来感知汽车周围环境,从而增强环境测绘和场景感知能力,这在一定程度补上了3D毫米波雷达的短板。另一方面,相较于激光雷达,4D毫米波雷达还可以全天候工作,即使遇上大雪、大雨等极端天气依然不会出现较大的偏差,能够稳定发挥作用,不受不良天气情况的影响。同时,从成本上看,激光雷达的价格大约在1000美元,而4D毫米波雷达只是约为激光雷达的1/10。正因为如此,所以4D毫米波雷达被认为是激光雷达的“平替”。。声光扫描器采用声光晶体对入射光的偏转实现扫描,扫描速度可以很高。贵州国内激光雷达扫描对于未来,只能说4D毫米波雷达是发展的...
发布时间:2023.01.10 -
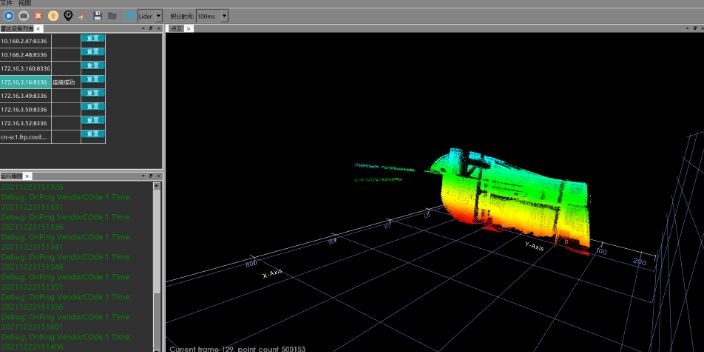
西藏轨道交通激光雷达测距
激光雷达在测绘领域有重要作用,例如我国西部地区多山,地势高低起伏,很多地方又典型的喀斯特地貌,公路计划区域常为带状沿山谷分布,地形复杂、植被茂密,两侧多高山峡谷,垂直落差较大。对于无人机航飞和后续的数据处理来说是一个巨大的挑战。成都慧视的HSLi-H20系列三维激光雷达,具有探测范围宽、分辨率高、响应速度快、点云密集、环境耐受性高等杰出优点,摆脱了现有市场上探测分辨率、扫描速度等技术参数不满足实际需求指标、性价比不高等现实性问题,非常适用于野外场景的监控和测量。可以在地形复杂的山区进行公路地理信息的测绘。激光雷达的接收单元由接收光学系统、光电探测器和回波检测处理电路等组成。西藏轨道交通激光雷达...
发布时间:2023.01.10 -
贵州国内激光雷达市场
4D毫米波雷达之所以如此受欢迎,并且正在成为汽车传感器中的“新星”,是因为传统的3D毫米波雷达一直以来有一个被诟病的缺点,就是无法识别静止物体,道路上的井盖、减速带以及悬挂着的各种道路标识牌等,由于没有高度信息,3D毫米波雷达完全无法决策,导致3D毫米波雷达在自动驾驶的战场上一直平平无奇。4D毫米波雷达又称为成像雷达,与传统的毫米波雷达相比,4D毫米波雷达除了可以计算出被测目标的距离、速度、水平角度等数据信息之外,还可以计算出被测目标的俯仰角信息,获取被测目标的高度信息,更好地了解和绘制汽车周围的环境地图,使其提供的数据更为精细。还可以采用相干接收方式接收信号。贵州国内激光雷达市场高度信息的增...
发布时间:2022.12.23 -

云南高帧率 激光雷达厂家批发
激光雷达是一种以激光作为载波探测目标位置的电子设备。激光雷达由发射模块、接收模块和信号处理模块三部分组成。激光雷达测距的基本原理是激光信号由发射模块发送出去,经过光学系统到达目标物,接收模块接收来自目标物的反射激光回波信号,在信号处理模块,回波经过处理进入到检测系统,然后获得目标物的距离信息。即其中,L是目标物的待测距离值,c是空气中的光速,t是发射接收往返期间时间值。在平面上确定坐标原点建立极坐标系,那么定位平面上任意一点 M 的位置,需要知道 M 的坐标(r,θ),即 M 点到原点的距离以及与坐标轴的方位角,这样通过得到 M 点相对坐标系原点的位置信息而达到对 M 点的定位。激光雷达终端信...
发布时间:2022.12.23 -
昆明ip67防水激光雷达数据处理
由于标定车间是一个较为固定的环境,可以实现更高精度、更一致的传感器标定。对于智能驾驶汽车量产来说,标定车间更便于形成标准化作业流程,在满足各项标准的条件下,衔接到车辆生产车间中,实现车辆出厂前的传感器标定,确保自动驾驶的安全。有业内人士透露,由于标定车间并不是车厂的原有标配,在元戎启行在与车厂的合作中,双方就“标定车间方案”也展开了共同研究,为高阶自动驾驶的量产做准备。随着新能源汽车研究的不断推进,这一步的到来或许没有那么遥远。回波信号的幅度量化采用模拟延时线和高速运算放大器组成峰值保持器,采用高速A/D完成幅度量化。昆明ip67防水激光雷达数据处理激光的发出有赖于泵浦源、增益介质、谐振腔三大...
发布时间:2022.12.23 -
成都大气激光雷达电机
视觉处理和激光雷达这两种感知方式从来都不是“竞争关系”,它们是相辅相成的。视觉摄像头可以清楚地识别信号灯、车道线以及交通标识,擅长为物体分类;而激光雷达则具备更强的3D感知、定位、远距离探测等能力,并且不受光线或黑暗环境影响。多传感器的融合,则可以相互弥补对方的缺点。不少未搭载激光雷达的车型都曾出现过在使用辅助驾驶时,高速状态下追尾慢速车或静止车辆的事故。而车辆未能识别到障碍物的比较大原因,正是因为摄像头的测距能力非常有限,而毫米波雷达又因为角分辨率不足,且为了减少误检还容易过滤掉静止物体。回波信号的幅度量化采用模拟延时线和高速运算放大器组成峰值保持器,采用高速A/D完成幅度量化。成都大气激光...
发布时间:2022.12.23 -
四川固态激光雷达结构
视觉处理和激光雷达这两种感知方式从来都不是“竞争关系”,它们是相辅相成的。视觉摄像头可以清楚地识别信号灯、车道线以及交通标识,擅长为物体分类;而激光雷达则具备更强的3D感知、定位、远距离探测等能力,并且不受光线或黑暗环境影响。多传感器的融合,则可以相互弥补对方的缺点。不少未搭载激光雷达的车型都曾出现过在使用辅助驾驶时,高速状态下追尾慢速车或静止车辆的事故。而车辆未能识别到障碍物的比较大原因,正是因为摄像头的测距能力非常有限,而毫米波雷达又因为角分辨率不足,且为了减少误检还容易过滤掉静止物体。激光雷达技术可以快速完成三维空间数据采集,它的优点使它有很广阔的应用前景。四川固态激光雷达结构自动驾驶领...
发布时间:2022.12.23 -
成都ip67防水激光雷达点云
激光雷达是市面上争议很大的一个传感器,摆在前面的一个争议就在使用它的必要性上。坚定的激光雷达派,激光雷达L4路线目前遇到了很大的阻碍,从L2开始演进的Autopilot虽然进步不达预期,但仍然是是铁杆的反激光雷达派。而用上激光雷达的量产车企中我们也并没有看到整体的效果有太大的起色。从激光雷达的点云分割创造三维立体图像,分辨度精细度高;在读取物体信息(包括探测距离/角度分辨率等)方面优势突出,且无需依赖深度算法——这是目前所有除了特斯拉以外,所有面向开发L3以上的智能辅助驾驶都会采用的解决方案。激光雷达由发射,接收和后置信号处理三部分和使此三部分协调工作的机构组成。成都ip67防水激光雷达点云由...
发布时间:2022.12.23 -
贵阳905nm激光雷达传感器
机械式激光雷达通常包括多个激光光源垂直排列形成线阵,通过硬件的机械式旋转,改变激光的出射方向,从而实现对整个外部环境的三维空间扫描。混合式激光雷达通过MEMS振镜旋转完成激光扫描,该振镜通过振镜和微机电系统(MEMS)结合形成,一般称为MEMS激光雷达。全固态激光雷达则完全取消了机械式扫描结构,而是完全通过电子的方式来完成水平和垂直方向上的扫描,其内部结构没有任何的运动部件,在运动过程中,可靠性高、耐持久性强,这样的方式也缩小了激光雷达的体积并且价格低廉,随着技术的发展成熟有望成为自动驾驶的标配。然后以高重复频率将这两种波长的光交替发射到大气中。贵阳905nm激光雷达传感器在众多机械激光雷达中...
发布时间:2022.12.23 -
云南tof激光雷达结构
激光雷达产业链上游主要为激光器、探测器、扫描器和光学芯片等组件,中游市 场按照所生产激光雷达在扫描系统所使用不同技术路线可分为机械式激光雷达、 MEMS 激光雷达、Flash 激光雷达和 OPA 激光雷达等,下游应用市场主要分为 智能驾驶、服务型机器人和测绘等领域。根据测算,预计我国乘用车领域激光雷达市场空间在2025年将达到261亿元,到2030年将达到980亿元;乘用车领域激光雷达市场规模未来3年复合增速能达到200%+,2025年至2030年复合增速达到30%以上。图像数据采集由高速DSP完成,图像处理及三维显示可由工业控制计算机完成。云南tof激光雷达结构激光雷达是高级自动驾驶的主要传...
发布时间:2022.12.23 -
贵阳车用激光雷达结构
激光雷达是结合了光学、电子、机械、软件、芯片、器件等技术,可以进行环境 探测、数据处理和传输的智能传感器。激光雷达由发射系统、接收系统、信息处 理系统和扫描系统组成。发射系统中的激励源周期性地驱动激光器,发射激光脉 冲,激光调制器通过光束控制器控制发射激光的方向和线数,通过发射光学系统,将激光发射至目标物体;经接收光学系统,光电探测器接收目标物体反射 回来的激光,产生接收信号;接收信号经过放大处理和模数转换,经由信息处理 模块计算,获取目标表面形态、物理属性等特性,然后建立物体模型。扫描系统 对所在的平面扫描,并产生实时的平面图信息。机载雷达系统的组成包括:激光扫描器、高精度惯性导航仪、应用查...
发布时间:2022.12.22 -
云南agv激光雷达批发
在国内外,自动驾驶感知解决方案通常分为两大阵营。一类是特斯拉的“纯视觉”解决方案,坚持以摄像头作为主传感器,实现感知数据收集。另一类则是“组合传感器”阵营,以摄像头、毫米波雷达、激光雷达等传感器进行融合感知。无论采用哪一种解决方案,毫米波雷达都是必不可少的传感器。蔚来、小鹏、理想、威马、极狐等品牌车型均配备了约5个毫米波雷达,可见毫米波雷达在自动驾驶感知中的重要程度。目前,77GHz的中长距毫米波雷达是搭载在车端的主流方案,主要用于支持ADAS中的自适应巡航(ACC)、自动紧急制动(AEB)、前方碰撞预警(FCW)、变道辅助系统(LCA)等功能。机载雷达系统的组成包括:激光扫描器、高精度惯性导...
发布时间:2022.12.22 -
贵阳固态激光雷达测距
激光雷达测距是指通过发射激光和接收反射激光获得激光在空间中传播的时间进而计算出目标距离的一种技术。激光测距中测距精度是该技术的关键点。激光雷达相较于微波,激光波束更窄,波长短几个数量级,同时也具有更好的抗干扰的能力,被大量应用于自动驾驶的场景中。随着激光雷达技术的快速发展,激光雷达被广泛应用于汽车自动驾驶中。航鑫光电激光雷达标定板可用于激光雷达的目标距离校准,让激光雷达更精确地判断周围故障物及其运动轨迹。航鑫光电采用自主研发的技术工艺,反射率可从1-99%可选,可定制0.05m-3m或以上的漫反射板尺寸,均具有近完美的朗伯特性和稳定性,让激光雷达标定得到比较好的测试效果。激光雷达的回波信号电路...
发布时间:2022.12.22 -
贵阳sick激光雷达测量
在众多机械激光雷达中,电动光学机械扫描仪是比较常见的激光雷达扫描仪类型。2007年,激光雷达技术的先驱Velodyne公司发布了一款64波束旋转扫描器,这款扫描器显然在早期塑造并主导了自动驾驶汽车行业。这种扫描器明显的优点是测距距离长,水平视场宽,扫描速度快。大多数这种类型的传感器都有几个发射-接收通道,这些通道垂直堆叠,由电机旋转,形成360°视场。尽管由此产生的点云能够对车辆周围的物体进行高质量的检测,但这种扫描器类型仍有几个缺点:高功耗,易受振动和机械冲击,庞大的包装,在大多数情况下,价格非常高。此外,由于垂直堆叠激光LEDs的数量有限,它们的垂直分辨率有限。然而,世界上有几家公司致力于...
发布时间:2022.12.22 -
西藏250m激光雷达商家
电动光学机械扫描仪是比较常见的激光雷达扫描仪类型。2007年,激光雷达技术的先驱Velodyne公司发布了一款64波束旋转扫描器,这款扫描器显然在早期塑造并主导了自动驾驶汽车行业。这种扫描器明显的优点是测距距离长,水平视场宽,扫描速度快。大多数这种类型的传感器都有几个发射-接收通道,这些通道垂直堆叠,由电机旋转,形成360°视场。尽管由此产生的点云能够对车辆周围的物体进行高质量的检测,但这种扫描器类型仍有几个缺点:(a)高功耗,(b)易受振动和机械冲击,(c)庞大的包装,(d)在大多数情况下,价格非常高。此外,由于垂直堆叠激光LEDs的数量有限,(e)它们的垂直分辨率有限。然而,世界上有几家公...
发布时间:2022.12.22 -
昆明国内激光雷达避障
智能汽车激光雷达需求有望随驾驶自动化水平提升不断增加。当前驾驶自动化水平正处于不断提升的过程中,据ICVTank,全球高级别自动驾驶渗透率呈上升趋势,即搭载激光雷达的智能汽车销量有望提升。据麦姆斯咨询,L3、L4和L5级别自动驾驶则分别需要搭载1颗、2-3颗与4-6颗激光雷达,随驾驶自动化水平提升单车激光雷达搭载数量不断增加。自 2020 年年底开始,各大车企陆续宣布激光雷达装车,2021 年起激光雷达开 始规模化进入汽车前装市场,2022 年车载激光雷达有望迎来放量元年。激光雷达利用激光光波来完成任务。昆明国内激光雷达避障由于标定车间是一个较为固定的环境,可以实现更高精度、更一致的传感器标定...
发布时间:2022.12.22 -
贵阳自动驾驶激光雷达结构
智能驾驶采用不同类型的传感器实现车辆对周边道路、行人、障碍物、路侧单元 及其他车辆的感知,在不同程度上实现车辆安全、自主、智能驾驶,是激光雷达 的重要应用场景,可根据驾驶员与自动驾驶系统参与程度分为五个等级。典型的智能驾驶系统包括环境感知、决策规划和控制执行三大部分。其中环境感知系统主要包括摄像头、超声波雷达、毫米波雷达和激光雷达等传感器。激光雷达性能好、精度高,或为智能汽车重要传感器。激光雷达常应用于高精度电子地图和定位、障碍物识别、可通行空间检测、障碍物轨迹预测等方面,具备分辨率高、探测范围广、信息量丰富等优势,或为实现汽车智能驾驶的重要装置。激光雷达发射机光源的选择土要有半导体激光器、半...
发布时间:2022.12.22 -
云南16线激光雷达电机
按照谐振腔制造工艺差异,激光器光芯片可分为边发射激光器芯片(EEL)与面发 射激光器芯片(VCSEL)两类。EEL 在芯片两侧镀光学膜形成谐振腔,光子经谐振腔选 模放大后,将沿平行于衬底表面的方向形成激光;VCSEL 在芯片上下两面镀光学膜形 成谐振腔,由于谐振腔与衬底垂直,光子经选模放大后将垂直于芯片表面形成激光。EEL 与 VCSEL 各具优势,EEL 的输出功率、电光转化效率更高,而 VCSEL 具有阈值电流 低、单波长工作稳定、可高效调制、易二维集成、无腔面阈值损伤、制造成本低等优点。激光雷达发射机光源的选择土要有半导体激光器、半导体泵浦的固体激光器和气体激光器等。云南16线激光雷达电...
发布时间:2022.12.22 -
西藏大角度测量激光雷达产品
不同类型的传感器各有优劣。超声波在几米以外的空气中会出现强烈的衰减,因此主要用于短距离物体检测。毫末波雷达有不同距离范围选择,环境干扰能力强,可以满足车辆对全天气候的适应性的要求,但由于分辨率较差无法识别物体。相机性价比高且易于使用,尽管能够通过算法感知深度,但是强烈取决于周围光照条件和需要大量数据处理以提取有用信息。相机是能看到颜色的技术,并且可以应用在车道保持辅助功能。激光雷达通过发射激光来测量物体与传感器之间精确距离并在没有大量后端处理的情况下获取周围物体的精确距离及3D信息,以实现避障功能。结合预先采集的高精地图,机器人在环境中通过激光雷达的定位精度可达厘米量级,以实现自主导航。因此,...
发布时间:2022.12.21 -
云南三位测绘激光雷达避障
随着科技的快速发展,汽车驾驶也越来越往智能化和自动化的方向发展,现在很多车企都在研发自动驾驶汽车。自动驾驶可以解放驾驶者的双手双脚,也能减少因疲劳驾驶、酒后驾驶引发的的车祸。对于自动驾驶汽车的安全性,外界一直存在着一些担忧。据了解,研究人员发现激光可以让自动驾驶汽车失明,看不到移动的行人和其它障碍物,并认为道路是安全的,可以继续行驶。激光雷达的工作原理就是发射激光并捕获反射来计算距离,就如同蝙蝠的回声定位一样,但如果有人用激光模拟这种反射,让激光雷达误以为是反射回来的激光,这就会扰乱传感器,忽略来自真正障碍物的激光反射。阈值检测电路是一个脉冲峰值比较器,确定回波到达的判据是回波脉冲幅值超过阈值...
发布时间:2022.12.21 -
四川毫米波激光激光雷达测距
ChArUco标定板结合了棋盘格标定板和ArUco标定板的优点,其内部的每一个ArUco码具有特定的id和方向,因此标定板角点的坐标排序不会因为遮挡而失败。但相对而言,采用ChArUco标定板的算法的实现难度也更大。标定平台有转台、滚轮、地面围栏等形式。滚轮、地面栏杆主要通过控制车辆的对中,来确保标定的统一性,这两种方案所采用的标定板位置是固定的,并且需要提前对环境进行建模,。相较于前两种平台,车辆在转台上进行标定,不用提前进行环境建模,可采集到不同方面的标定板图像,对车辆位置没有一致性要求,可在1分钟内自动化完成车辆的标定,对车辆车型没有限制,也不需要固定标定板的位置,灵活度更高。通过分析便...
发布时间:2022.12.21 -
成都多线激光雷达产品
将激光雷达安置于坐标原点,利用激光雷达测定平面上目标点坐标(r,θ),实现对目标点的定位。为了避免激光雷达测量上的视野盲区,设置激光雷达在平面上 360° 旋转对空间进行扫描捕获目标点,为了消除激光雷达位于一固定点对目标点的定位,导致定位测量上数据的单一性,将激光雷达置于一移动平台,构建动态坐标系,测量与平台同平面目标点相对激光雷达位置的坐标(ri,θi),通过坐标转换,将多次测量的坐标平均值作为目标点的定位坐标值,实现对平面上特征点的定位,然后利用 MATLAB 进行数据处理绘图。通过分析便可得到待测对象的浓度分布。成都多线激光雷达产品激光雷达测距是指通过发射激光和接收反射激光获得激光在空间...
发布时间:2022.12.21 -
贵州三位测绘激光雷达测距原理
智能驾驶采用不同类型的传感器实现车辆对周边道路、行人、障碍物、路侧单元 及其他车辆的感知,在不同程度上实现车辆安全、自主、智能驾驶,是激光雷达 的重要应用场景,可根据驾驶员与自动驾驶系统参与程度分为五个等级。典型的智能驾驶系统包括环境感知、决策规划和控制执行三大部分。其中环境感知系统主要包括摄像头、超声波雷达、毫米波雷达和激光雷达等传感器。激光雷达性能好、精度高,或为智能汽车重要传感器。激光雷达常应用于高精度电子地图和定位、障碍物识别、可通行空间检测、障碍物轨迹预测等方面,具备分辨率高、探测范围广、信息量丰富等优势,或为实现汽车智能驾驶的重要装置。激光雷达可应用于油气直接勘察。贵州三位测绘激光...
发布时间:2022.12.21
