-

北京智能智能采摘机器人技术参数
新一代采摘机器人正朝向人机共生方向发展。通过5G网络实现云端大脑与边缘计算的协同,操作人员可远程监控多机器人集群,在紧急情况下接管控制权。增强现实(AR)界面叠加实时果树生理数据,辅助人工完成精细化修剪决策。在葡萄采摘场景中,机器人执行粗定位后,由人工完成**终品质确认,形成"粗采精选"的协作模式。智能化升级方面,数字孪生技术被用于构建虚拟果园,通过物理引擎模拟不同气候条件下的果树生长,预演采摘策略效果。迁移学习框架使机器人能快速适应新品种作业,在樱桃番茄与蓝莓的跨品种任务中,识别准确率在200次迭代内达到85%。未来,结合神经拟态计算芯片,将实现更低功耗的脉冲神经网络决策,推动采摘机器人向完...
发布时间:2025.05.18 -
山东荔枝智能采摘机器人功能
采摘机器人作为现代农业技术的前沿成果,正在深刻重塑传统农业的作业模式。这类集成计算机视觉、机械臂控制、人工智能算法的高精度设备,能够替代人工完成水果、蔬菜等经济作物的选择性采收。以草莓采摘机器人为例,其顶部搭载的多光谱摄像头可实时扫描植株,通过深度学习模型判断果实成熟度,机械臂末端的软体夹爪则能模拟人类指尖的触感,以0.01牛米的精细力控轻柔摘取果实,避免机械损伤。针对葡萄、番茄等藤蔓类作物,部分机型还配备激光测距与三维重建系统,可自主规划采摘路径并避开枝叶遮挡。智能采摘机器人的智能化程度高,可自动避开田间的障碍物和其他作物。山东荔枝智能采摘机器人功能智能采摘机器人传统采摘模式存在隐性环境成本...
发布时间:2025.05.18 -

浙江现代智能采摘机器人制造价格
尽管技术进展明显,苹果采摘机器人仍面临三重技术瓶颈。其一,果实识别在重叠遮挡、病虫害等复杂场景下准确率下降至85%以下;其二,机械臂在密集枝桠间的避障规划需消耗大量计算资源;其三,电源系统持续作业时间普遍不足8小时。伦理层面,自动化采摘引发的就业冲击引发社会关注。美国农业工人联合会调查显示,76%的果园工人担心被机器取代。为此,部分企业开发"人机协作"模式,由机器人完成高空作业,工人处理精细环节,既提升效率又保留就业岗位。此外,机器人作业产生的电磁辐射对果树生长的影响尚需长期研究,欧盟已要求新设备必须通过5年以上的生态安全认证。智能采摘机器人的工作不受恶劣天气的过多影响,风雨中依然可以执行任务...
发布时间:2025.05.18 -
山东多功能智能采摘机器人优势
智能采摘机器人能源系统搭载自适应功率模块,根据负载实时调节电机输出。在平坦地形,系统切换至节能模式,功耗降低40%;遇到坡地时,超级电容瞬间释放能量,确保动力连续性。某型号机器人的氢燃料电池版,通过余热回收技术为视觉系统供暖,使冬季作业续航延长2小时。能源管理系统更支持峰谷电计价,自动选择电价低谷期充电,年运营成本降低15%。以万寿菊种植基地为例,引入智能机器人后,采摘成本从10元/公斤降至1.2元/公斤。机器人24小时作业能力使采摘窗口期延长50%,花朵开放度控制精度达0.3cm,精油提取率提升18%。在番茄产区,单台机器人相当于10名熟练工,且不受高温补贴政策影响。某农业投资公司测算,在5...
发布时间:2025.05.18 -

上海一种智能采摘机器人功能
苹果采摘机器人的商业化应用正在重塑水果产业链价值分配。传统人工采摘成本约占总收益的45%-55%,而机器人作业可使该比例降至20%以下。以美国华盛顿州为例,单个机器人日均采摘量达2.5吨,相当于15名熟练工人的工作量。虽然设备购置成本约25万美元,但按年均作业200天计算,投资回报期可控制在3-4年。更深远的是产业模式变革:机器人采摘配合自动分选线,实现"采摘-分级-包装"全流程无人化,冷链运输响应时间缩短60%。日本青森县试点项目显示,自动化采摘使果品货架期延长3-5天,优品率从78%提升至93%,带动终端售价提升18%。这种效率正推动全球苹果产业向集约化、标准化方向升级。凭借先进的导航系统...
发布时间:2025.05.18 -

安徽供应智能采摘机器人
新一代采摘机器人正朝向人机共生方向发展。通过5G网络实现云端大脑与边缘计算的协同,操作人员可远程监控多机器人集群,在紧急情况下接管控制权。增强现实(AR)界面叠加实时果树生理数据,辅助人工完成精细化修剪决策。在葡萄采摘场景中,机器人执行粗定位后,由人工完成**终品质确认,形成"粗采精选"的协作模式。智能化升级方面,数字孪生技术被用于构建虚拟果园,通过物理引擎模拟不同气候条件下的果树生长,预演采摘策略效果。迁移学习框架使机器人能快速适应新品种作业,在樱桃番茄与蓝莓的跨品种任务中,识别准确率在200次迭代内达到85%。未来,结合神经拟态计算芯片,将实现更低功耗的脉冲神经网络决策,推动采摘机器人向完...
发布时间:2025.05.18 -

什么是智能采摘机器人定制
针对不同果园的复杂地形,采摘机器人发展出多样化的环境适应策略。在山地果园,机器人采用履带式底盘配合陀螺仪稳定系统,可在30°坡度地面稳定行进。对于密集型种植模式,搭载可伸缩机械臂的机器人能穿越狭窄行距,其碳纤维支架可承受200公斤载荷。在应对光照变化方面,视觉系统具备自适应曝光调节功能,即便在晨曦或黄昏光线条件下,仍能保持92%以上的识别准确率。欧洲某农业科技公司开发的机器人更集成气象监测模块,遇降雨自动启动防水模式,调整采摘力度防止果实碰伤。这些技术突破使机器人既适用于规模化种植的平原果园,也能在梯田、丘陵等非常规地形高效作业。该智能采摘机器人具有良好的兼容性,可适用于多种不同类型的农作物采...
发布时间:2025.05.17 -

河南节能智能采摘机器人
采摘机器人作为现代农业技术的前沿成果,正在深刻重塑传统农业的作业模式。这类集成计算机视觉、机械臂控制、人工智能算法的高精度设备,能够替代人工完成水果、蔬菜等经济作物的选择性采收。以草莓采摘机器人为例,其顶部搭载的多光谱摄像头可实时扫描植株,通过深度学习模型判断果实成熟度,机械臂末端的软体夹爪则能模拟人类指尖的触感,以0.01牛米的精细力控轻柔摘取果实,避免机械损伤。针对葡萄、番茄等藤蔓类作物,部分机型还配备激光测距与三维重建系统,可自主规划采摘路径并避开枝叶遮挡。智能采摘机器人在蔬菜大棚内作业时,可采摘成熟的蔬菜而不破坏植株。河南节能智能采摘机器人智能采摘机器人智能感知系统是实现高效采摘的关键...
发布时间:2025.05.17 -
天津果实智能采摘机器人趋势
番茄采摘机器人作为农业自动化领域的前列成果,其**在于多模态感知系统的协同运作。视觉识别模块通常采用RGB-D深度相机与多光谱传感器融合技术,能够在复杂光照条件下精细定位成熟果实。通过深度学习算法训练的神经网络模型,可识别番茄表面的细微色差、形状特征及纹理变化,其判断准确率已达到97.6%以上。机械臂末端执行器集成柔性硅胶吸盘与微型剪刀装置,可根据果实硬度自动调节夹持力度,避免机械损伤导致的货架期缩短问题。定位导航方面,机器人采用SLAM(同步定位与地图构建)技术,结合激光雷达与惯性测量单元,实现厘米级路径规划。在植株冠层三维点云建模基础上,运动控制系统能实时计算比较好采摘路径,避开茎秆与未成...
发布时间:2025.05.17 -
河南品质智能采摘机器人处理方法
智能采摘机器人采用模块化设计,主要部件寿命达5万小时,通过预测性维护使故障率降低65%。在种植淡季,设备可快速转型为植保机器人,搭载变量喷雾系统实现精细施药。某企业开发的二手设备交易平台,使残值率达40%,形成循环经济闭环。从生产到回收,单台设备创造的绿色GDP是传统农业的3.2倍,展现技术创新的乘数效应。这技术维度共同构建起智能采摘机器人的**竞争力,不*重塑农业生产模式,更在深层次推动农业文明向智能化、可持续化方向演进。随着技术迭代与场景拓展,这场农业将持续释放创新红利,为人类社会发展注入新动能。这款智能采摘机器人已在多个国家的大型农场进行示范应用并取得良好效果。河南品质智能采摘机器人处理...
发布时间:2025.05.17 -
山东什么是智能采摘机器人供应商
采摘机械臂的进化方向是兼具刚性承载与柔**互的仿生设计。德国宇航中心开发的"果林七轴臂"采用碳纤维复合管结构,臂展达3.2米,末端定位精度±0.5毫米,可承载15公斤载荷。其关节驱动采用基于果蝇肌肉原理的介电弹性体驱动器,响应速度较传统伺服电机提升4倍,能耗降低60%。末端执行器呈现**性创新:硅胶吸盘表面布满微米级仿生钩爪结构,灵感源自壁虎脚掌,可在潮湿表面产生12kPa吸附力;剪切机构则模仿啄木鸟喙部力学特性,通过压电陶瓷驱动实现毫秒级精细断柄。柔顺控制算法方面,基于笛卡尔空间的阻抗控制模型,使机械臂能根据果实实时位置动态调整接触力,配合电容式接近觉传感器,在0.1秒内完成从粗定位到精细抓...
发布时间:2025.05.17 -

广东什么是智能采摘机器人私人定做
现代采摘机器人搭载由RGB-D相机、多光谱传感器与激光雷达构成的三位一体感知系统。RGB-D相机以每秒30帧的速度捕获三维空间信息,配合深度学习模型实现厘米级果实定位;多光谱传感器在400-1000nm波段扫描作物表面反射率,精细解析糖分积累与叶绿素含量;激光雷达则通过SLAM算法构建农田数字孪生,使机器人在枝叶交错的复杂环境中保持动态路径规划能力。这种异构数据融合技术使系统具备类人认知,例如能区分阳光直射与阴影区域的果实反光差异,将误判率控制在0.3%以下。在草莓种植园,小巧灵活的智能采摘机器人能精确摘取每一颗成熟草莓。广东什么是智能采摘机器人私人定做智能采摘机器人在全球化与老龄化双重夹击下...
发布时间:2025.05.17 -

广东智能采摘机器人性能
智能采摘机器人不*是采摘工具,更是农业大数据采集终端。通过搭载的毫米波雷达与三维重建技术,机器人可实时构建作物数字孪生模型,精细获取果实成熟度、病虫害指数等20余项生理参数。山东寿光蔬菜基地的试点显示,机器人采摘使商品果率从68%提升至92%,损耗率降低至3%以下。这种质量提升触发产业链价值再分配:超市愿意为机器人采摘的"零损伤"草莓支付20%溢价,冷链物流损耗成本下降使终端零售价降低8%-12%。更深远的是,精细采摘数据反哺上游育种优化,某科研团队基于50万条机器人采摘记录,培育出果型更标准、成熟期更集中的新一代番茄品种,亩均增收超过1500元。一些智能采摘机器人具备自我诊断功能,能及时发现...
发布时间:2025.05.17 -

山东AI智能采摘机器人定制
垂直农场催生出三维空间作业机器人。以叶菜类生产为例,机器人采用六足结构适应多层钢架,其足端配备力传感器,在狭窄通道中仍能保持稳定。视觉系统采用结构光三维扫描,可识别不同生长阶段的植株形态,自动调整采摘高度。在光照调控方面,机器人与LED矩阵协同工作。当检测到某层生菜生长迟缓,自动调整该区域光配方,并同步记录数据至作物数据库。新加坡某垂直农场通过该系统,使单位面积叶菜产量达到传统农场的8倍,水耗降低90%。更前沿的是机器人引导的"光配方种植"模式。通过机械臂精细调节每株作物的受光角度,配合光谱传感器实时反馈,实现定制化光照方案。这种模式下,樱桃番茄的糖度分布均匀度提升55%,商品价值明显增加。智...
发布时间:2025.05.16 -
安徽现代智能采摘机器人优势
在现代规模化果园中,采摘机器人已形成多层级协同作业体系。以柑橘类果园为例,配备LiDAR与多光谱相机的机器人集群,通过边缘计算节点实现任务动态分配。当某区域果实成熟度达到阈值时,协调者机器人立即调度3-5台作业单元组成临时采摘分队,其通讯时延低于200ms。机械臂采用变构型设计,针对树冠**稀疏果实采用长臂粗操作,内部密集区则切换为7自由度柔性臂。末端执行器集成电容式接近传感器,可识别果实与枝叶的介电常数差异,避免误伤嫩芽。在实际作业中,这种系统使柑橘采摘效率达到人工的2.8倍,损伤率控制在3%以内。更值得关注的是物联网技术的深度整合,每颗采摘的果实都带有RFID标签,记录采摘时间、位置、成熟...
发布时间:2025.05.16 -
河南水果智能采摘机器人服务价格
采摘机器人是融合多学科技术的精密系统,其研发需攻克"感知-决策-执行"三大技术链。在感知层,多模态传感器协同作业:RGB-D相机构建三维环境模型,多光谱成像仪识别果实成熟度,激光雷达扫描枝叶密度。决策算法则依赖深度学习网络,通过数万张田间图像训练出的AI模型,可实时判断目标果实的空间坐标、成熟度及采摘优先级。执行机构通常采用6-7自由度机械臂,末端搭载仿生夹爪或真空吸嘴,模仿人类指尖的柔性抓取力,避免损伤果实表皮。例如,荷兰研发的番茄采摘机器人,其末端执行器内置压力传感器,能根据果实硬度自动调节夹持力度,使破损率控制在3%以内。智能采摘机器人的出现,有效缓解了农业劳动力短缺的严峻问题。河南水果...
发布时间:2025.05.16 -
番茄智能采摘机器人供应商
能源管理是移动采摘机器人长期作业的关键瓶颈。混合动力系统成为主流方案,白天通过车顶光伏板供电,夜间切换至氢燃料电池系统,使连续作业时长突破16小时。机械臂驱动单元采用永磁同步电机,配合模型预测控制(MPC)算法,使关节空间能耗降低35%。针对计算单元,采用动态电压频率调节(DVFS)技术,根据负载自动调节处理器频率,使感知系统功耗下降28%。结构优化方面,采用碳纤维复合材料替代传统铝合金,使机械臂重量减轻40%而刚度提升25%。液压系统采用电静液作动器(EHA),相比传统阀控系统减少50%的液压损耗。此外,设计团队正在研发基于压电材料的能量回收装置,将机械臂制动时的动能转换为电能储存,预计可使...
发布时间:2025.05.16 -

浙江多功能智能采摘机器人产品介绍
采摘机器人的价值创造体现在多维效果矩阵中。经济效益方面,西班牙柑橘机器人的ROI(投资回报率)模型显示,在规模化应用场景下,5年周期内的净现值可达初始投资的2.8倍;环境效益上,英国草莓机器人通过精细采摘减少15%的废弃果实,相当于每年减少200吨甲烷排放;在作业质量维度,中国研发的荔枝采摘机器人使果梗留长控制在5mm以内,明显提升储运保鲜期。更值得关注的是社会效果,如印度茶园引入采摘机器人后,女性劳工占比从38%升至62%,推动就业结构性别平等化进程。智能采摘机器人的智能化程度高,可自动避开田间的障碍物和其他作物。浙江多功能智能采摘机器人产品介绍智能采摘机器人苹果采摘机器人的商业化应用正在重...
发布时间:2025.05.16 -

江苏自制智能采摘机器人性能
智能采摘机器人能源系统搭载自适应功率模块,根据负载实时调节电机输出。在平坦地形,系统切换至节能模式,功耗降低40%;遇到坡地时,超级电容瞬间释放能量,确保动力连续性。某型号机器人的氢燃料电池版,通过余热回收技术为视觉系统供暖,使冬季作业续航延长2小时。能源管理系统更支持峰谷电计价,自动选择电价低谷期充电,年运营成本降低15%。以万寿菊种植基地为例,引入智能机器人后,采摘成本从10元/公斤降至1.2元/公斤。机器人24小时作业能力使采摘窗口期延长50%,花朵开放度控制精度达0.3cm,精油提取率提升18%。在番茄产区,单台机器人相当于10名熟练工,且不受高温补贴政策影响。某农业投资公司测算,在5...
发布时间:2025.05.16 -
河南一种智能采摘机器人案例
采摘机械臂的进化方向是兼具刚性承载与柔**互的仿生设计。德国宇航中心开发的"果林七轴臂"采用碳纤维复合管结构,臂展达3.2米,末端定位精度±0.5毫米,可承载15公斤载荷。其关节驱动采用基于果蝇肌肉原理的介电弹性体驱动器,响应速度较传统伺服电机提升4倍,能耗降低60%。末端执行器呈现**性创新:硅胶吸盘表面布满微米级仿生钩爪结构,灵感源自壁虎脚掌,可在潮湿表面产生12kPa吸附力;剪切机构则模仿啄木鸟喙部力学特性,通过压电陶瓷驱动实现毫秒级精细断柄。柔顺控制算法方面,基于笛卡尔空间的阻抗控制模型,使机械臂能根据果实实时位置动态调整接触力,配合电容式接近觉传感器,在0.1秒内完成从粗定位到精细抓...
发布时间:2025.05.16 -

吉林水果智能采摘机器人公司
番茄采摘机器人作为农业自动化领域的前列成果,其**在于多模态感知系统的协同运作。视觉识别模块通常采用RGB-D深度相机与多光谱传感器融合技术,能够在复杂光照条件下精细定位成熟果实。通过深度学习算法训练的神经网络模型,可识别番茄表面的细微色差、形状特征及纹理变化,其判断准确率已达到97.6%以上。机械臂末端执行器集成柔性硅胶吸盘与微型剪刀装置,可根据果实硬度自动调节夹持力度,避免机械损伤导致的货架期缩短问题。定位导航方面,机器人采用SLAM(同步定位与地图构建)技术,结合激光雷达与惯性测量单元,实现厘米级路径规划。在植株冠层三维点云建模基础上,运动控制系统能实时计算比较好采摘路径,避开茎秆与未成...
发布时间:2025.05.15 -
北京多功能智能采摘机器人性能
可持续发展将成为采摘机器人进化的重要维度。在能源层面,柔性光伏薄膜与仿生树枝形太阳能收集装置正在研发中,使机器人能利用果树间隙光照进行自主补能。麻省理工学院媒体实验室展示的"光合机器人"原型,其表面覆盖的光敏纳米材料可将太阳能转换效率提升至32%,配合动能回收系统,单次充电续航时间突破16小时。在材料科学领域,生物可降解复合材料开始应用于执行器外壳,废弃后可在土壤中自然分解,避免微塑料污染。更值得关注的是全生命周期碳足迹管理系统,通过区块链记录机器人从生产到报废的碳排放数据,果园主可基于实时碳配额优化设备使用策略。这种生态化转型不*降低环境负荷,更可能催生"碳积分果园"等新型商业模式,使农业生...
发布时间:2025.05.15 -

北京水果智能采摘机器人供应商
在荷兰黄瓜种植领域,VDL CropTeq机器人通过末端执行器的专利设计,完美适应高空吊蔓栽培模式。其搭载的毫米波雷达可穿透叶片遮挡,精细定位成熟度达标的黄瓜,单臂每小时作业量突破1000片。这种环境适应性背后是深度强化学习算法的支持,机器人通过3000小时的真实场景训练,建立作物生长动态模型,使采摘准确率从65%提升至89%。在极端气候条件下,智能机器人自动切换至应急模式,通过红外热成像监测作物应激反应,调整采摘优先级。智能采摘机器人的引入,为农业现代化注入了强大的科技动力。北京水果智能采摘机器人供应商智能采摘机器人在劳动力短缺与人口老龄化的双重夹击下,采摘机器人正在重构农业生产力函数。以日...
发布时间:2025.05.15 -
江苏果蔬智能采摘机器人公司
采摘机器人正在通过功能迭代重塑农业生产模式,其主要功能体系呈现三层架构。基础层实现精细感知,如丹麦研发的"智能采收系统"集成12通道光谱仪,可同步检测果实糖度、硬度及表皮瑕疵;执行层突破传统机械极限,日本开发的7自由度液压臂能模拟人类腕关节的21种运动姿态,配合末端六维力传感器,使樱桃采摘的破损率降至1.5%;决策层则引入数字孪生技术,荷兰瓦赫宁根大学构建的虚拟果园系统,可预测不同天气条件下的比较好采摘路径。这种"感知-分析-决策-执行"的闭环,使机器人从单一采摘工具进化为田间管理终端,例如以色列的番茄机器人能同步完成病叶识别与果实采收,实现植保作业的复合功能集成。智能采摘机器人可在高温、高湿...
发布时间:2025.05.15 -

上海番茄智能采摘机器人定制价格
现代采摘机器人搭载由RGB-D相机、多光谱传感器与激光雷达构成的三位一体感知系统。RGB-D相机以每秒30帧的速度捕获三维空间信息,配合深度学习模型实现厘米级果实定位;多光谱传感器在400-1000nm波段扫描作物表面反射率,精细解析糖分积累与叶绿素含量;激光雷达则通过SLAM算法构建农田数字孪生,使机器人在枝叶交错的复杂环境中保持动态路径规划能力。这种异构数据融合技术使系统具备类人认知,例如能区分阳光直射与阴影区域的果实反光差异,将误判率控制在0.3%以下。配备大容量电池的智能采摘机器人,能够长时间在田间持续作业。上海番茄智能采摘机器人定制价格智能采摘机器人在现代规模化果园中,采摘机器人已形...
发布时间:2025.05.15 -
广东梨智能采摘机器人价格低
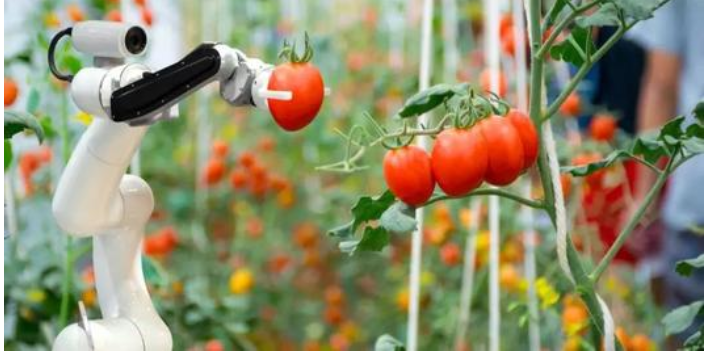
经济可行性分析显示,单台番茄采摘机器人每小时可完成1200-1500个果实的精细采摘,相当于8-10名熟练工人的工作量。虽然设备购置成本约45万美元,但考虑人工成本节约和损耗率下降(从人工采摘的5%降至1%),投资回收期在规模化农场可缩短至2-3年。在北美大型温室运营中,机器人采摘使番茄生产周期延长45天,单位面积产量提升22%。产业链重构效应正在显现:采摘机器人催生出"夜间采收-清晨配送"的生鲜供应链模式,配合智能仓储系统的无缝对接,商品货架期延长50%。日本某农协通过引入采摘机器人,成功将番茄品牌的溢价能力提升40%。更深远的影响在于,标准化采摘数据为作物育种提供反馈,育种公司开始研发"机...
发布时间:2025.05.15 -
天津现代智能采摘机器人性能
智能感知系统是实现高效采摘的关键。多模态传感器融合架构通常集成RGB-D相机、激光雷达(LiDAR)、热成像仪及光谱传感器。RGB-D相机提供果实位置与成熟度信息,LiDAR构建高精度环境地图,热成像仪识别果实表面温度差异,光谱传感器则通过近红外波段评估含糖量。在柑橘采摘中,多光谱成像系统可建立HSI(色度、饱和度、亮度)空间模型,实现92%以上的成熟度分类准确率。场景理解层面,采用改进的MaskR-CNN实例分割网络,结合迁移学习技术,在苹果、桃子等多品类果园数据集中实现果实目标的精细识别。针对枝叶遮挡问题,引入点云配准算法将LiDAR数据与视觉信息融合,生成三维语义地图。时间维度上,采用粒...
发布时间:2025.05.15 -
福建什么是智能采摘机器人技术参数
垂直农场催生出三维空间作业机器人。以叶菜类生产为例,机器人采用六足结构适应多层钢架,其足端配备力传感器,在狭窄通道中仍能保持稳定。视觉系统采用结构光三维扫描,可识别不同生长阶段的植株形态,自动调整采摘高度。在光照调控方面,机器人与LED矩阵协同工作。当检测到某层生菜生长迟缓,自动调整该区域光配方,并同步记录数据至作物数据库。新加坡某垂直农场通过该系统,使单位面积叶菜产量达到传统农场的8倍,水耗降低90%。更前沿的是机器人引导的"光配方种植"模式。通过机械臂精细调节每株作物的受光角度,配合光谱传感器实时反馈,实现定制化光照方案。这种模式下,樱桃番茄的糖度分布均匀度提升55%,商品价值明显增加。科...
发布时间:2025.05.14 -
山东水果智能采摘机器人产品介绍
智能感知系统是实现高效采摘的关键。多模态传感器融合架构通常集成RGB-D相机、激光雷达(LiDAR)、热成像仪及光谱传感器。RGB-D相机提供果实位置与成熟度信息,LiDAR构建高精度环境地图,热成像仪识别果实表面温度差异,光谱传感器则通过近红外波段评估含糖量。在柑橘采摘中,多光谱成像系统可建立HSI(色度、饱和度、亮度)空间模型,实现92%以上的成熟度分类准确率。场景理解层面,采用改进的MaskR-CNN实例分割网络,结合迁移学习技术,在苹果、桃子等多品类果园数据集中实现果实目标的精细识别。针对枝叶遮挡问题,引入点云配准算法将LiDAR数据与视觉信息融合,生成三维语义地图。时间维度上,采用粒...
发布时间:2025.05.14 -
江西节能智能采摘机器人售价
在智能温室中,采摘机器人展现出极强的环境适应能力。以番茄采摘为例,机器人配备的热成像仪可穿透重叠叶片,精细定位隐藏果实。其导航算法融合轮式里程计与视觉SLAM,在湿滑地面仍保持2cm级定位精度。针对设施农业特有的光照周期,机器人采用紫外光耐受材料,在补光条件下仍能稳定工作。在能源管理方面,温室顶部光伏板与机器人储能系统形成微电网。当光照充足时,机器人优先使用光伏电力;阴雨天气则切换至氢燃料电池,确保连续作业。荷兰某智能温室引入该系统后,单位面积产量提升38%,同时减少农药使用40%。设施农业机器人还展现出作物生长节律匹配能力。通过机器学习预测花开周期,自动调整采摘频率。在草莓生产中,机器人能准...
发布时间:2025.05.14
