-

江苏制造智能采摘机器人公司
可持续发展将成为采摘机器人进化的重要维度。在能源层面,柔性光伏薄膜与仿生树枝形太阳能收集装置正在研发中,使机器人能利用果树间隙光照进行自主补能。麻省理工学院媒体实验室展示的"光合机器人"原型,其表面覆盖的光敏纳米材料可将太阳能转换效率提升至32%,配合动能回收系统,单次充电续航时间突破16小时。在材料科学领域,生物可降解复合材料开始应用于执行器外壳,废弃后可在土壤中自然分解,避免微塑料污染。更值得关注的是全生命周期碳足迹管理系统,通过区块链记录机器人从生产到报废的碳排放数据,果园主可基于实时碳配额优化设备使用策略。这种生态化转型不*降低环境负荷,更可能催生"碳积分果园"等新型商业模式,使农业生...
发布时间:2025.04.12 -

江苏果蔬智能采摘机器人价格
传统人工采摘面临劳动力成本攀升和效率瓶颈。以蓝莓为例,熟练工人每小时采摘量约5-8公斤,而机器人系统可达20-30公斤。加利福尼亚州的杏仁采摘机器人应用案例显示,尽管初期投入达200万美元,但三年运营期内,综合成本较人工降低42%。经济性提升源于三重效应:24小时连续作业能力、精细采摘减少损耗、数据驱动的作业优化。但高附加值作物(如草莓)与大宗作物(如小麦)的经济平衡点存在差异,需结合具体场景进行成本效益优化分析。智能采摘机器人的移动底盘具备良好的越野性能,适应不同土质的农田。江苏果蔬智能采摘机器人价格智能采摘机器人现代采摘机器人搭载由RGB-D相机、多光谱传感器与激光雷达构成的三位一体感知系...
发布时间:2025.04.12 -

吉林小番茄智能采摘机器人
智能采摘机器人是机械、电子、计算机、农业等多学科深度交融的产物。以越疆Nova协作机器人为例,其搭载3D视觉相机与AI算法系统,通过色谱分析精细识别草莓成熟度,配合柔性夹爪实现无损采摘。激光SLAM技术构建的农场地图使机器人具备自主导航能力,在复杂地形中灵活避障。这种多技术协同不*突破单一学科边界,更形成"感知-决策-执行"的闭环系统。日本松下公司研发的番茄采摘机器人则集成热成像与力学传感器,通过果实弹性模量判断成熟度,配合六轴机械臂实现昼夜连续作业,展现多学科集成的商业潜力。智能采摘机器人在采摘葡萄等果串类作物时,能巧妙地分离果串与藤蔓。吉林小番茄智能采摘机器人智能采摘机器人在劳动力短缺与人...
发布时间:2025.04.11 -
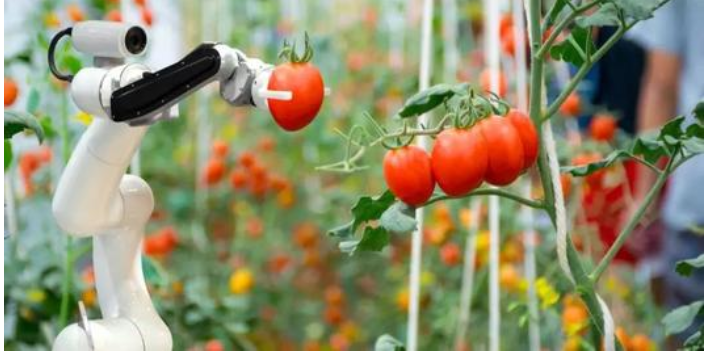
吉林农业智能采摘机器人用途
番茄采摘机器人作为农业自动化领域的前列成果,其**在于多模态感知系统的协同运作。视觉识别模块通常采用RGB-D深度相机与多光谱传感器融合技术,能够在复杂光照条件下精细定位成熟果实。通过深度学习算法训练的神经网络模型,可识别番茄表面的细微色差、形状特征及纹理变化,其判断准确率已达到97.6%以上。机械臂末端执行器集成柔性硅胶吸盘与微型剪刀装置,可根据果实硬度自动调节夹持力度,避免机械损伤导致的货架期缩短问题。定位导航方面,机器人采用SLAM(同步定位与地图构建)技术,结合激光雷达与惯性测量单元,实现厘米级路径规划。在植株冠层三维点云建模基础上,运动控制系统能实时计算比较好采摘路径,避开茎秆与未成...
发布时间:2025.04.11 -
安徽一种智能采摘机器人售价
采摘机器人是融合多学科技术的精密系统,其研发需攻克"感知-决策-执行"三大技术链。在感知层,多模态传感器协同作业:RGB-D相机构建三维环境模型,多光谱成像仪识别果实成熟度,激光雷达扫描枝叶密度。决策算法则依赖深度学习网络,通过数万张田间图像训练出的AI模型,可实时判断目标果实的空间坐标、成熟度及采摘优先级。执行机构通常采用6-7自由度机械臂,末端搭载仿生夹爪或真空吸嘴,模仿人类指尖的柔性抓取力,避免损伤果实表皮。例如,荷兰研发的番茄采摘机器人,其末端执行器内置压力传感器,能根据果实硬度自动调节夹持力度,使破损率控制在3%以内。随着技术进步,智能采摘机器人的采摘速度还在持续不断地提升。安徽一种...
发布时间:2025.04.11 -
天津制造智能采摘机器人价格低
尽管技术进展明显,苹果采摘机器人仍面临三重技术瓶颈。其一,果实识别在重叠遮挡、病虫害等复杂场景下准确率下降至85%以下;其二,机械臂在密集枝桠间的避障规划需消耗大量计算资源;其三,电源系统持续作业时间普遍不足8小时。伦理层面,自动化采摘引发的就业冲击引发社会关注。美国农业工人联合会调查显示,76%的果园工人担心被机器取代。为此,部分企业开发"人机协作"模式,由机器人完成高空作业,工人处理精细环节,既提升效率又保留就业岗位。此外,机器人作业产生的电磁辐射对果树生长的影响尚需长期研究,欧盟已要求新设备必须通过5年以上的生态安全认证。果园里,智能采摘机器人有条不紊地工作,其效率远超传统人工采摘。天津...
发布时间:2025.04.11 -
福建水果智能采摘机器人用途
采摘机器人的价值创造体现在多维效果矩阵中。经济效益方面,西班牙柑橘机器人的ROI(投资回报率)模型显示,在规模化应用场景下,5年周期内的净现值可达初始投资的2.8倍;环境效益上,英国草莓机器人通过精细采摘减少15%的废弃果实,相当于每年减少200吨甲烷排放;在作业质量维度,中国研发的荔枝采摘机器人使果梗留长控制在5mm以内,明显提升储运保鲜期。更值得关注的是社会效果,如印度茶园引入采摘机器人后,女性劳工占比从38%升至62%,推动就业结构性别平等化进程。科研机构致力于开发更加智能、高效且价格亲民的智能采摘机器人。福建水果智能采摘机器人用途智能采摘机器人采摘机器人是融合多学科技术的精密系统,其研...
发布时间:2025.04.11 -

广东猕猴挑智能采摘机器人性能
未来苹果采摘机器人将向认知智能方向深度进化,其在于构建农业领域知识图谱。通过融合多模态传感器数据(视觉、光谱、触觉、声纹),机器人可建立包含果树生理周期、病虫害演化、气候响应等维度的动态知识模型。例如,斯坦福大学人工智能实验室正在研发的"果树认知引擎",能够实时解析苹果表皮纹理与糖度分布的关联规律,结合历史采摘数据预测比较好采收窗口期。这种认知升级将推动机器人从"按规则执行"向"自主决策"转变:当检测到某区域果实成熟度过快时,自动触发优先采摘指令;发现叶片氮素含量异常,则联动水肥管理系统进行精细调控。更前沿的探索是引入神经符号系统,使机器人能像农业般综合研判多源信息,为果园提供从种植到采收的全...
发布时间:2025.04.11 -
江苏AI智能采摘机器人处理方法
智能采摘机器人是机械、电子、计算机、农业等多学科深度交融的产物。以越疆Nova协作机器人为例,其搭载3D视觉相机与AI算法系统,通过色谱分析精细识别草莓成熟度,配合柔性夹爪实现无损采摘。激光SLAM技术构建的农场地图使机器人具备自主导航能力,在复杂地形中灵活避障。这种多技术协同不*突破单一学科边界,更形成"感知-决策-执行"的闭环系统。日本松下公司研发的番茄采摘机器人则集成热成像与力学传感器,通过果实弹性模量判断成熟度,配合六轴机械臂实现昼夜连续作业,展现多学科集成的商业潜力。智能采摘机器人的研发,融合了机械工程、电子信息、人工智能等多学科知识。江苏AI智能采摘机器人处理方法智能采摘机器人智能...
发布时间:2025.04.11 -
山东水果智能采摘机器人用途
针对易损特种作物,采摘机器人正在突破传统设计边界。以松露采集为例,机器人配备的地下雷达可探测50cm深度范围内的***网络,其机械爪模仿动物挖掘动作,避免损伤菌丝体。在收获环节,通过振动频率控制使松露自动脱落,完整度达到人工挖掘的92%。药用植物采摘需要更高精度,机器人采用气动肌腱驱动的柔性手指,可模拟中医"掐采"手法。在金银花采摘中,机器人能准确识别花蕾发育阶段,其采摘速度达到人工的4倍,有效成分保留率提升35%。更创新的是机器人引导的"光环境种植"。以羊肚菌为例,机器人通过调节遮阳网开合角度,创造仿野生光照条件。在采收阶段,机械臂配备的孢子收集装置可同步完成菌种回收,为下一季生产提供母种,...
发布时间:2025.04.10 -
河南草莓智能采摘机器人定制
智能采摘机器人采用模块化设计,主要部件寿命达5万小时,通过预测性维护使故障率降低65%。在种植淡季,设备可快速转型为植保机器人,搭载变量喷雾系统实现精细施药。某企业开发的二手设备交易平台,使残值率达40%,形成循环经济闭环。从生产到回收,单台设备创造的绿色GDP是传统农业的3.2倍,展现技术创新的乘数效应。这技术维度共同构建起智能采摘机器人的**竞争力,不*重塑农业生产模式,更在深层次推动农业文明向智能化、可持续化方向演进。随着技术迭代与场景拓展,这场农业将持续释放创新红利,为人类社会发展注入新动能。智能采摘机器人的操作界面简洁易懂,方便农民进行简单的操控与设置。河南草莓智能采摘机器人定制智能...
发布时间:2025.04.10 -

浙江AI智能采摘机器人定制
伟景人形采摘机器人采用可变构型设计,其20自由度机械臂可模仿人类肘肩关节运动,对异形果实实现包裹式采摘。在浙江杨梅产区,该机器人通过压力传感器阵列实时调整夹持力度,使破损率从人工采摘的18%降至3%。更值得关注的是其模块化设计,通过快速更换末端执行器(采摘爪/修剪剪/授粉器),实现"一机多用"。这种设计使设备利用率提升40%,投资回报周期缩短至1.5年。智慧农业采摘机器人配备的虚拟仿真实训系统,构建3D数字化维修站。用户通过VR手柄可拆解4000余个零部件,系统实时显示故障代码解决方案。在实操界面,种植者只需拖拽果实模型至指定区域,机器人即自动生成采摘路径。某农业示范基地数据显示,新手操作员经...
发布时间:2025.04.10 -

河南果实智能采摘机器人私人定做
新一代采摘机器人正朝向人机共生方向发展。通过5G网络实现云端大脑与边缘计算的协同,操作人员可远程监控多机器人集群,在紧急情况下接管控制权。增强现实(AR)界面叠加实时果树生理数据,辅助人工完成精细化修剪决策。在葡萄采摘场景中,机器人执行粗定位后,由人工完成**终品质确认,形成"粗采精选"的协作模式。智能化升级方面,数字孪生技术被用于构建虚拟果园,通过物理引擎模拟不同气候条件下的果树生长,预演采摘策略效果。迁移学习框架使机器人能快速适应新品种作业,在樱桃番茄与蓝莓的跨品种任务中,识别准确率在200次迭代内达到85%。未来,结合神经拟态计算芯片,将实现更低功耗的脉冲神经网络决策,推动采摘机器人向完...
发布时间:2025.04.10 -

苹果智能采摘机器人
全球采摘机器人市场预计将以28%的年复合增长率扩张,2030年市场规模或突破80亿美元。这催生新型农业服务商业模式:机器人即服务(RaaS)模式允许农户按需租赁设备,降低技术准入门槛。农村社会结构随之演变,被解放的劳动力转向高附加值岗位,如机器人运维师、农业AI训练员等新职业涌现。但技术普及可能加剧区域发展不平衡,需要政策引导建立"技术普惠"机制。**粮农组织已将智能采摘技术纳入可持续农业转型框架,期待其助力解决粮食损失问题。这五段文字从技术架构、应用场景、经济效益、现存挑战到产业影响,构建了完整的采摘机器人知识体系,既包含具体技术参数(如3%破损率),又引入行业预测(80亿美元市场),兼顾学...
发布时间:2025.04.10 -

浙江猕猴挑智能采摘机器人供应商
在荷兰黄瓜种植领域,VDL CropTeq机器人通过末端执行器的专利设计,完美适应高空吊蔓栽培模式。其搭载的毫米波雷达可穿透叶片遮挡,精细定位成熟度达标的黄瓜,单臂每小时作业量突破1000片。这种环境适应性背后是深度强化学习算法的支持,机器人通过3000小时的真实场景训练,建立作物生长动态模型,使采摘准确率从65%提升至89%。在极端气候条件下,智能机器人自动切换至应急模式,通过红外热成像监测作物应激反应,调整采摘优先级。智能采摘机器人的出现,有效缓解了农业劳动力短缺的严峻问题。浙江猕猴挑智能采摘机器人供应商智能采摘机器人动态环境感知仍是智能采摘机器人的一大难题。自然光照变化、枝叶遮挡、果实重...
发布时间:2025.04.10 -

吉林桃子智能采摘机器人价格低
智能采摘机器人是现代农业科技的一项重要成果,其技术之一就是机器视觉。这一技术使得机器人能够精细地识别农作物。具体来说,智能采摘机器人装备了高分辨率的摄像头和先进的图像处理算法,它们可以像人一样“看到”农田中的景象。当机器人工作时,这些摄像头会捕捉到农田的图像,并通过图像处理算法对图像进行分析和识别。通过这种方式,机器人能够准确区分出农作物和其他物体,甚至能够识别出不同种类、不同成熟度的农作物。这一功能的实现,不*提高了采摘的精细度,还减轻了农民的劳动强度,为农业生产带来了**性的变革。智能采摘机器人在果园采摘时,能同时对果实品质进行初步检测。吉林桃子智能采摘机器人价格低智能采摘机器人能源管理是...
发布时间:2025.04.06 -

北京制造智能采摘机器人用途
智能采摘机器人不*是采摘工具,更是农业大数据采集终端。通过搭载的毫米波雷达与三维重建技术,机器人可实时构建作物数字孪生模型,精细获取果实成熟度、病虫害指数等20余项生理参数。山东寿光蔬菜基地的试点显示,机器人采摘使商品果率从68%提升至92%,损耗率降低至3%以下。这种质量提升触发产业链价值再分配:超市愿意为机器人采摘的"零损伤"草莓支付20%溢价,冷链物流损耗成本下降使终端零售价降低8%-12%。更深远的是,精细采摘数据反哺上游育种优化,某科研团队基于50万条机器人采摘记录,培育出果型更标准、成熟期更集中的新一代番茄品种,亩均增收超过1500元。智能采摘机器人可在高温、高湿等特殊环境下稳定工...
发布时间:2025.04.06 -

浙江节能智能采摘机器人价格
采摘机器人正在通过功能迭代重塑农业生产模式,其主要功能体系呈现三层架构。基础层实现精细感知,如丹麦研发的"智能采收系统"集成12通道光谱仪,可同步检测果实糖度、硬度及表皮瑕疵;执行层突破传统机械极限,日本开发的7自由度液压臂能模拟人类腕关节的21种运动姿态,配合末端六维力传感器,使樱桃采摘的破损率降至1.5%;决策层则引入数字孪生技术,荷兰瓦赫宁根大学构建的虚拟果园系统,可预测不同天气条件下的比较好采摘路径。这种"感知-分析-决策-执行"的闭环,使机器人从单一采摘工具进化为田间管理终端,例如以色列的番茄机器人能同步完成病叶识别与果实采收,实现植保作业的复合功能集成。智能采摘机器人的推广应用,有...
发布时间:2025.04.05 -
山东节能智能采摘机器人品牌
不同作物的采摘需求催生出多样化的机器人形态。在葡萄园,蛇形机械臂可穿梭于藤蔓间隙,末端剪刀装置精细剪断果梗;草莓温室中,履带式移动平台搭载双目视觉系统,实现高架栽培条件下的分层扫描;柑橘类采摘则需应对树冠外面与内膛的光照差异,机器人配备的遮光补偿算法能有效识别阴影中的果实。以色列开发的苹果采摘机器人更具突破性,其六足行走机构可攀爬45°坡地,配合激光雷达构建的全息树冠地图,实现复杂地形下的高效作业。这些设计体现了"环境-机械-作物"的协同进化。智能采摘机器人的操作界面简洁易懂,方便农民进行简单的操控与设置。山东节能智能采摘机器人品牌智能采摘机器人未来苹果采摘机器人将向认知智能方向深度进化,其在...
发布时间:2025.04.05 -
海南草莓智能采摘机器人公司
智能采摘机器人融合多模态传感器数据,构建作物数字孪生体。在苹果园,激光雷达扫描树冠结构,多光谱相机捕捉糖度分布,形成三维成熟度热力图。决策系统基于强化学习算法,动态规划采摘路径,使重复路径减少75%。在柑橘采摘中,机器人通过振动分析判断果柄分离力,配合超声波雾化装置,实现无损采摘与保鲜处理一体化,商品果率从72%跃升至95%。采摘机器人配备的智能感知系统,可实时解析12项环境参数。当检测到瞬时风速超过3m/s时,机械臂自动降低操作速度并启用防抖补偿;在降雨环境下,疏水涂层配合气压传感器保持视觉系统清晰。更创新的是生物反馈机制:机器人通过叶片叶绿素荧光分析,预判作物缺水状态,主动调整采摘节奏以避...
发布时间:2025.04.05 -
天津多功能智能采摘机器人产品介绍
智能采摘机器人在设计之初便充分考虑了现代农业的多元化需求,因此具备了多任务处理能力。这一能力使得机器人能够同时应对果园中多种不同种类果实的采摘任务,极大地提高了采摘作业的灵活性和效率。为了实现这一目标,智能采摘机器人集成了先进的机器视觉与识别技术,能够准确区分并识别出不同种类的果实。同时,其灵活的机械臂和智能控制系统也经过了精心设计与优化,可以根据果实的形状、大小、成熟度等特性自动调整采摘策略,确保每一次采摘都能精细无误。此外,智能采摘机器人还配备了多个收集容器或分拣系统,用于分类存放采摘下的不同种类果实。这一设计不*方便了后续的果实处理与包装工作,也避免了果实之间的交叉污染,保证了果实的品质...
发布时间:2025.04.04 -
江苏供应智能采摘机器人案例
采摘机器人作为现代农业技术的前沿成果,正在深刻重塑传统农业的作业模式。这类集成计算机视觉、机械臂控制、人工智能算法的高精度设备,能够替代人工完成水果、蔬菜等经济作物的选择性采收。以草莓采摘机器人为例,其顶部搭载的多光谱摄像头可实时扫描植株,通过深度学习模型判断果实成熟度,机械臂末端的软体夹爪则能模拟人类指尖的触感,以0.01牛米的精细力控轻柔摘取果实,避免机械损伤。针对葡萄、番茄等藤蔓类作物,部分机型还配备激光测距与三维重建系统,可自主规划采摘路径并避开枝叶遮挡。智能采摘机器人的广泛应用有助于提高农业资源的利用率。江苏供应智能采摘机器人案例智能采摘机器人这款智能采摘机器人,在设计之初便融入了先...
发布时间:2025.04.04 -
江苏农业智能采摘机器人性能
在设施农业场景中,番茄采摘机器人展现出环境适应性优势。针对温室标准化种植环境,机器人采用轨道式移动平台,配合激光测距仪实现7×24小时连续作业。其云端大脑可接入温室环境控制系统,根据温湿度、光照强度等参数动态调整采摘节奏。而在大田非结构化环境中,四轮驱动底盘配合全向悬挂系统,使机器人能够跨越30°坡度的田间沟垄。作物特征识别系统针对不同栽培模式进行专项优化:对于高架栽培番茄,机械臂采用"蛇形"结构设计,可深入植株内部作业;面对传统地栽模式,则通过三维重建技术建立动态数字孪生模型。某荷兰农业科技公司开发的第三代采摘机器人,已能通过红外热成像技术区分健康果实与病害果实,实现采摘过程中的初级分拣,这...
发布时间:2025.04.04 -
北京现代智能采摘机器人售价
采摘机器人的价值创造体现在多维效果矩阵中。经济效益方面,西班牙柑橘机器人的ROI(投资回报率)模型显示,在规模化应用场景下,5年周期内的净现值可达初始投资的2.8倍;环境效益上,英国草莓机器人通过精细采摘减少15%的废弃果实,相当于每年减少200吨甲烷排放;在作业质量维度,中国研发的荔枝采摘机器人使果梗留长控制在5mm以内,明显提升储运保鲜期。更值得关注的是社会效果,如印度茶园引入采摘机器人后,女性劳工占比从38%升至62%,推动就业结构性别平等化进程。这款智能采摘机器人已在多个国家的大型农场进行示范应用并取得良好效果。北京现代智能采摘机器人售价智能采摘机器人采摘机器人作为农业自动化的主要装备...
发布时间:2025.04.04 -
天津制造智能采摘机器人解决方案
智能采摘机器人是现代农业科技的一项重要成果,其技术之一就是机器视觉。这一技术使得机器人能够精细地识别农作物。具体来说,智能采摘机器人装备了高分辨率的摄像头和先进的图像处理算法,它们可以像人一样“看到”农田中的景象。当机器人工作时,这些摄像头会捕捉到农田的图像,并通过图像处理算法对图像进行分析和识别。通过这种方式,机器人能够准确区分出农作物和其他物体,甚至能够识别出不同种类、不同成熟度的农作物。这一功能的实现,不*提高了采摘的精细度,还减轻了农民的劳动强度,为农业生产带来了**性的变革。智能采摘机器人的研发团队不断收集实际作业数据,用于算法改进。天津制造智能采摘机器人解决方案智能采摘机器人智能采...
发布时间:2025.04.04 -

浙江品质智能采摘机器人案例
智能采摘机器人,作为现代农业智能化转型的先锋,其技术之一便是通过集成的高清摄像头与先进的图像识别技术,实现了对果园中果实位置的精细定位。这些高清摄像头,拥有较高的分辨率与色彩还原能力,能够清晰捕捉果树上的每一个细节,无论是隐藏在茂密枝叶间的果实,还是悬挂于树梢之上的珍果,都逃不过它们的“火眼金睛”。而图像识别技术,则是智能采摘机器人的另一大利器。它利用深度学习算法,对摄像头捕捉到的图像进行快速处理与分析,通过比对预设的果实特征数据库,能够迅速识别出图像中的果实,并准确判断其位置、大小及朝向。这一过程不*高效,而且极为准确,即便是面对复杂多变的果园环境,智能采摘机器人也能游刃有余地应对,确保每一...
发布时间:2025.04.04 -
浙江自动智能采摘机器人按需定制
采摘机器人作为农业自动化的主要装备,其机械结构需兼顾精细操作与环境适应性。典型的采摘机器人系统由多自由度机械臂、末端执行器、移动平台和感知模块构成。机械臂通常采用串联或并联结构,串联臂因工作空间大、灵活性高在开放果园中更为常见,而并联结构则适用于设施农业的紧凑场景。以苹果采摘为例,机械臂需实现末端执行器在树冠内的精细定位,其运动学模型需结合Denavit-Hartenberg(D-H)参数法进行正逆运动学求解,确保在复杂枝叶遮挡下仍能规划出无碰撞路径。末端执行器作为直接作用***,其设计直接影响采摘成功率。柔性夹持机构采用气动肌肉或形状记忆合金,可自适应不同尺寸果实的轮廓,避免机械损伤。针对草...
发布时间:2025.04.03 -
广东番茄智能采摘机器人功能
智能采摘机器人正在重塑城乡技术鸿沟。在四川大凉山草莓种植基地,当地农民经过15天培训即可掌握机器人基础操作,系统自带的普通话/彝语双语交互界面,使中老年从业者也能高效作业。更关键的是,机器人产生的作业数据成为新型"农业资产"。某农业科技公司通过区块链技术,将采摘数据转化为"品质溯源积分",当地农户凭此获得每亩300-500元的数字信用**。这种技术普惠效应正在改变农村知识结构:在率先推广机器人采摘的县域,农技培训参与率提升40%,青年返乡创业比例同比增长18%,形成"机器换人-技能升级-产业增值"的良性循环。智能采摘机器人的机械爪设计巧妙,既能牢固抓取果实又不会造成损伤。广东番茄智能采摘机器人...
发布时间:2025.04.03 -
山东制造智能采摘机器人私人定做
能源管理是移动采摘机器人长期作业的关键瓶颈。混合动力系统成为主流方案,白天通过车顶光伏板供电,夜间切换至氢燃料电池系统,使连续作业时长突破16小时。机械臂驱动单元采用永磁同步电机,配合模型预测控制(MPC)算法,使关节空间能耗降低35%。针对计算单元,采用动态电压频率调节(DVFS)技术,根据负载自动调节处理器频率,使感知系统功耗下降28%。结构优化方面,采用碳纤维复合材料替代传统铝合金,使机械臂重量减轻40%而刚度提升25%。液压系统采用电静液作动器(EHA),相比传统阀控系统减少50%的液压损耗。此外,设计团队正在研发基于压电材料的能量回收装置,将机械臂制动时的动能转换为电能储存,预计可使...
发布时间:2025.04.03 -
浙江桃子智能采摘机器人性能
不同作物的采摘需求催生出多样化的机器人形态。在葡萄园,蛇形机械臂可穿梭于藤蔓间隙,末端剪刀装置精细剪断果梗;草莓温室中,履带式移动平台搭载双目视觉系统,实现高架栽培条件下的分层扫描;柑橘类采摘则需应对树冠外面与内膛的光照差异,机器人配备的遮光补偿算法能有效识别阴影中的果实。以色列开发的苹果采摘机器人更具突破性,其六足行走机构可攀爬45°坡地,配合激光雷达构建的全息树冠地图,实现复杂地形下的高效作业。这些设计体现了"环境-机械-作物"的协同进化。智能采摘机器人的广泛应用有助于提高农业资源的利用率。浙江桃子智能采摘机器人性能智能采摘机器人采摘机器人的技术革新正在产生跨界赋能效应。视觉识别系统衍生出...
发布时间:2025.04.03
