识别人体步态是外骨骼机器人实现人机协同操作的关键,现有基于惯性测量单元(IMU)的步态识别方法多利用惯性数据,忽视人体关节空间关联与运动时序特征,难以满足外骨骼实时操作需求。尤其在行走、上下楼梯、爬坡等多种复杂步态场景中,传统算法易因特征提取不完全导致识别精度不足。近日,华东理工大学等团队在《iScience》期刊发表成果,提出一种融合时空注意力机制的双流时空图卷积网络(2s-ST-STGCN),为多IMU的骨骼式步态识别提供新方案。该技术通过人体正运动学求解模块,将IMU采集的腰、大腿、小腿、脚踝等部位的九轴运动数据,转化为7节点、8节点、10节点三种骨骼模型,创新性引入双流结构,同时输入关节数据、骨骼数据及其运动信息,搭配时空注意力模块捕捉步态周期中关键时序帧与空间关节关联。 航传感器在恶劣天气条件下的表现如何?上海IMU传感器参数
近日,来自加拿大的研究团队研发了一种姿势评估系统,该系统融合了IMU技术和无迹卡尔曼滤波器,旨在研究评估农业工作者在田间作业时的姿势,以分析职业相关的肌肉骨骼状态。科研团队将IMU传感器固定到农业工作者佩戴的装备中,以监测并记录工作时躯干、肩部和肘部的动态变化。实验结果发现,IMU传感器能准确捕捉这些部位在复杂农事活动中的动态变化,即使在户外复杂的工作环境中,IMU传感器也能保持较高的监测精度。研究表明,无论工作环境如何,IMU传感器都能保持较高的监测精度。这也证明IMU传感器在评估农业工作者姿势方面扮演着重要角色,并有望推动职业监测技术向更高精度和实用性水平发展。江苏九轴惯性传感器性能IMU 传感器为运动分析、虚拟现实提供高频率数据支持,助力用户实现动作捕捉与姿态优化。
中国台湾大学的科研团队提出一种基于惯性测量单元(IMU)和机器学习的奶牛日常行为模式识别系统,为奶牛监测和繁殖管理提供了解决方案。该系统将9轴IMU传感器集成于奶牛颈部项圈,采集躺卧、站立、行走、饮水、采食、反刍及其他行为的运动数据,经人工结合视频标注后,通过窗口切片、特征提取、特征选择和归一化四步处理构建行为识别模型。实验对比SVM、随机森林和XGBoost三种算法,终XGBoost模型表现优,采用58个精选特征(含时域和频域特征)实现的整体F1分数,其中反刍()、躺卧()和饮水()行为识别精度高,“其他”行为()精度低。系统采用5Hz采样频率、30秒时间窗口和90%窗口重叠率,结合滑动窗口投票校正的后端优化策略,在线测试中每日行为识别总误差,各奶牛的行为时间分配与已有研究统计一致,适用于实际牧场应用场景。
在汽车领域,IMU 是自动驾驶系统的 “导航员”。它通过测量车辆的加速度和角速度,实时计算车身姿态,辅助自动驾驶系统判断车辆是否侧滑、翻滚或偏离车道。例如,当车辆高速过弯时,IMU 能及时检测到侧倾趋势,触发 ESP(电子稳定程序)调整刹车和动力分配,防止失控。在 GPS 信号微弱的隧道或城市峡谷中,IMU 还能通过航位推算维持车辆定位,确保导航不中断。此外,IMU 与激光雷达、摄像头等传感器融合,可提升自动驾驶的环境感知精度,帮助车辆识别障碍物、规划路径。随着自动驾驶技术的普及,IMU 将成为汽车安全的智能组件。如何选择惯性传感器的量程?
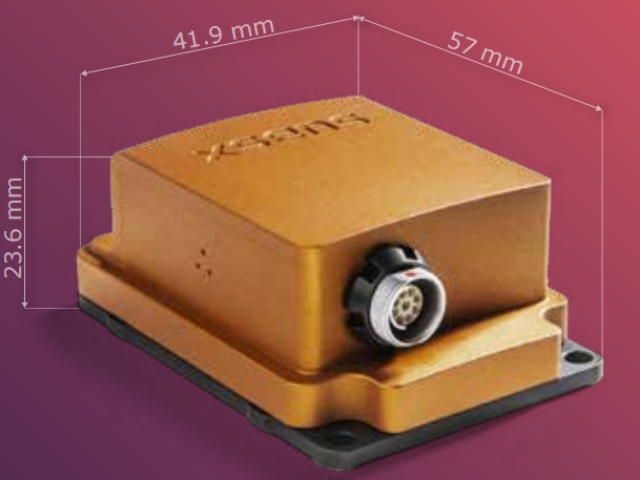
近期科研团队研发并实地验证了一款基于超宽带(UWB)与惯性测量单元(IMU)融合导航的木瓜温室自主喷雾机器人,解决了传统人工喷雾劳动强度大、化学成分暴露高及温室环境GPS信号失效的问题。该机器人采用4个温室固定UWB基站与2个车载移动UWB模块,结合BNO055IMU传感器,通过无迹卡尔曼滤波(UKF)融合位置、加速度、角速度及姿态数据,实现精位与航向估计;搭载48V锂电池、200L容量及可调压喷雾系统,支持预设路径导航、化学成分耗尽自动返回补给站及断点续喷功能,同时集成超声波碰撞传感器与手动急停开关作业安全。在中国台湾高雄木瓜温室的实地测试表明,机器人比较高作业速度达m/s,横向偏差在m以内,喷雾雾滴密度(果实表面1708个/cm²)和均匀性优于传统背负式喷雾器,田间作业效率(ha/h)是人工喷雾的5倍,且害虫防治效果与人工相当,完全避免了人员直接接触化学成分,为温室精细农业提供了安全、可持续的解决方案。 Xsens IMU 在极端环境中仍能提供稳定数据,广泛应用于航空航天、海洋勘探及应急救援领域。浙江平衡传感器多少钱
IMU的采样率对实时性有何影响?上海IMU传感器参数
柔性机械臂因重量轻、功率重量比高,主要用于航空、工业等领域,但结构柔性使其控制难度大——传统采用偏微分方程(PDE)建模,计算复杂难以实时应用。近日,研究人员提出用惯性测量单元(IMU)传感器网络解决这一问题:将柔性臂拆分为多个虚拟刚性段,通过IMU采集每个段的加速度与角速度数据,结合互补滤波处理传感器漂移和噪声,准确估算各段姿态与位置,将柔性臂动力学简化为易实时计算的普通微分方程(ODE)模型。基于此模型,研究人员设计鲁棒模型预测控制(RSMPC)策略,无需复杂PDE计算即可实现实时控制。实验用4.5米长的柔性液压机械臂验证:IMU估算的端点位置与激光测量结果一致性高,控制效果优于PID、PDE等方法,且输入更平滑。该方法为柔性机械臂的实时控制提供了实用路径,未来可结合模态分析减少IMU使用数量,或适配不同边界条件,推动柔性机械臂更主要应用。上海IMU传感器参数


- 上海IMU数字传感器哪家好 2026-03-09
- 江苏进口IMU传感器哪家好 2026-03-09
- 浙江扫地机器人传感器参数 2026-03-09
- 上海国产惯性传感器厂家 2026-03-09
- 江苏高精度惯性传感器多少钱 2026-03-09
- 上海传感器哪家好 2026-03-08
- 浙江IMU融合传感器品牌 2026-03-08
- 上海平衡传感器参数 2026-03-08
- 江苏原装IMU传感器性能 2026-03-08
- 广东九轴惯性传感器 2026-03-08
- 上海人形机器人传感器品牌 2026-03-07
- 江苏原装IMU传感器选型 2026-03-07