

-
上海IMU数字传感器哪家好
仓储机器人在密集货架环境中易因位置漂移导致碰撞,传统导航方案对环境依赖度高。近日,某物流科技企业推出搭载多传感器融合IMU的仓储机器人,提升复杂仓储场景的运动灵活性和位置精度。机器人的底盘及货架对接部位安装高精度9轴IMU传感器,采样率达800Hz,实时捕捉机身姿态、角速度及振动数据,与激光雷达、视觉传感器数据深度融合。通过自研的动态位置算法,IMU可补偿激光雷达在货架遮挡处的位置盲区,实现位置误差小于±3cm,即使在货架间距米的密集环境中,也能灵活转弯、避让,通行效率提升40%。同时,IMU监测到的机身振动数据可反馈货架负载均匀性,辅助优化仓储布局。实地测试显示,该机器人在容纳5...
发布时间:2026.03.09 -
江苏进口IMU传感器哪家好
印度的一支科研团队提出了一种可解释的整体多模态框架(IHMF-PD),用于帕金森严重程度的两阶段分类,这对于帕金森的及时疗愈具有重要意义。研究人员通过9轴惯性测量单元(IMU)腕部传感器收集帕金森患者手部在静息和姿势状态下的实时震颤数据,并结合神经科医生提供的MDS-UPDRS、Hoehn和Yahr(H&Y)量表以及PDQ-39等临床评分作为真实标签,构建了精细量化帕金森严重程度的整体多模态框架。他们采用了优化的机器学习模型进行严重程度分类,其中投票分类器表现出良好性能,对震颤严重程度的分类准确率达到,对帕金森整体严重程度的分类准确率更是高达,优于其他分类器。此外,研究团队还运用模...
发布时间:2026.03.09 -

浙江扫地机器人传感器参数
柔性机械臂因重量轻、功率重量比高,主要用于航空、工业等领域,但结构柔性使其控制难度大——传统采用偏微分方程(PDE)建模,计算复杂难以实时应用。近日,研究人员提出用惯性测量单元(IMU)传感器网络解决这一问题:将柔性臂拆分为多个虚拟刚性段,通过IMU采集每个段的加速度与角速度数据,结合互补滤波处理传感器漂移和噪声,准确估算各段姿态与位置,将柔性臂动力学简化为易实时计算的普通微分方程(ODE)模型。基于此模型,研究人员设计鲁棒模型预测控制(RSMPC)策略,无需复杂PDE计算即可实现实时控制。实验用4.5米长的柔性液压机械臂验证:IMU估算的端点位置与激光测量结果一致性高,控制效果优于PID、P...
发布时间:2026.03.09 -
上海国产惯性传感器厂家
法国的一支科研团队发表了一篇关于表面肌电信号(sEMG)与惯性测量单元(IMU)传感器融合用于上肢运动模式识别的综述,对推动人机交互、辅助机器人映射及疗愈等领域的技术发展具有重要意义。该综述系统梳理了sEMG与IMU传感器的信号生成机制、融合原理及要点技术流程(包括信号采集、预处理、特征提取与学习),详细分析了两种传感器在手势识别(HGR)、手语识别(HSLR)、人体活动识别(HAR)、关节角度估计(JAE)及力/扭矩估计(FE/TE)五大要点任务中的应用进展。研究总结了传统机器学习(如SVM、LDA)与深度学习(如CNN、LSTM、Transformer)在特征提取和模式识别中的应用...
发布时间:2026.03.09 -
江苏高精度惯性传感器多少钱
近日,来自加拿大的研究团队研发了一种姿势评估系统,该系统融合了IMU技术和无迹卡尔曼滤波器,旨在研究评估农业工作者在田间作业时的姿势,以分析职业相关的肌肉骨骼状态。科研团队将IMU传感器固定到农业工作者佩戴的装备中,以监测并记录工作时躯干、肩部和肘部的动态变化。实验结果发现,IMU传感器能准确捕捉这些部位在复杂农事活动中的动态变化,即使在户外复杂的工作环境中,IMU传感器也能保持较高的监测精度。研究表明,无论工作环境如何,IMU传感器都能保持较高的监测精度。这也证明IMU传感器在评估农业工作者姿势方面扮演着重要角色,并有望推动职业监测技术向更高精度和实用性水平发展。扫地机器人内置 IMU,规划...
发布时间:2026.03.09 -
上海传感器哪家好
我国的一支科研团队发表了一篇关于多作业环境下自主农业机械避障技术的综述,这对于解决农业劳动力短缺、提升农业生产效率与可持续性具有重要意义。该综述系统分析了自主农业机械避障系统技术,涵盖激光雷达(LiDAR)、视觉相机、雷达、超声波传感器、GPS/GNSS 及惯性测量单元(IMU)等多种感知技术,重点探讨了多传感器融合在提升复杂田间环境下障碍检测准确性与可靠性中的作用。研究还梳理了路径规划算法(包括网格类、采样类、优化类等)和实时决策框架,阐述了它们在犁地、播种、灌溉、收获等多作业场景中的动态适配能力,同时他们还指出了地形变化、恶劣天气、复杂作物布局及农机间干扰等环境与地形因素对避障性能的影响。...
发布时间:2026.03.08 -
浙江IMU融合传感器品牌
新西兰奥克兰大学的科研团队采用搭载惯性测量单元(IMU)的智能沉积物颗粒(SSP),开展水槽实验探究口袋几何形状对粗颗粒泥沙起动的影响,为砾石河床泥沙输移建模提供了新视角。实验在固定球形床面上设置鞍形和颗粒顶部两种口袋构型,通过IMU实时采集60mm直径颗粒起动过程中的三轴加速度和角速度数据,结合声学多普勒测速仪(ADV)测量近床流场。结果表明,完全淹没条件下,水流深度对起动阈值影响极小,而口袋几何形状起主导作用:鞍形构型所需临界流速更低(均值≈m/s),但产生更强的旋转冲量,比较大旋转动能达×10⁻⁴J;颗粒顶部构型因下游颗粒阻挡,临界流速更高(均值≈m/s),却能引发更持久的翻滚运...
发布时间:2026.03.08 -
上海平衡传感器参数
负重行军等任务中,下肢肌肉骨骼损伤可能较高,但现有研究难以量化负载、速度、坡度等因素对人体运动负荷的影响,IMU传感器虽可替代地面反作用力测量,其信号对特定任务需求的敏感性仍不明确。近日,澳大利亚麦考瑞大学等团队在《Galt&Posture》期刊发表研究成果,揭示了负载、速度和坡度对IMU信号衰减的影响规律。研究在20名受试者(有19人完成)中开展,受试者佩戴23kg负重背心,在跑步机上完成不同速度(步行、跑步)、坡度(平地1%、上坡+6%、下坡-6%)及有无负载的组合运动。通过足部和骨盆佩戴的IMU采集垂直加速度数据,计算每步信号衰减、每公里信号衰减及相对衰减等指标,并结合光学运...
发布时间:2026.03.08 -
江苏原装IMU传感器性能
近期科研团队研发并实地验证了一款基于超宽带(UWB)与惯性测量单元(IMU)融合导航的木瓜温室自主喷雾机器人,解决了传统人工喷雾劳动强度大、化学成分暴露高及温室环境GPS信号失效的问题。该机器人采用4个温室固定UWB基站与2个车载移动UWB模块,结合BNO055IMU传感器,通过无迹卡尔曼滤波(UKF)融合位置、加速度、角速度及姿态数据,实现精位与航向估计;搭载48V锂电池、200L容量及可调压喷雾系统,支持预设路径导航、化学成分耗尽自动返回补给站及断点续喷功能,同时集成超声波碰撞传感器与手动急停开关作业安全。在中国台湾高雄木瓜温室的实地测试表明,机器人比较高作业速度达m/s,横向...
发布时间:2026.03.08 -
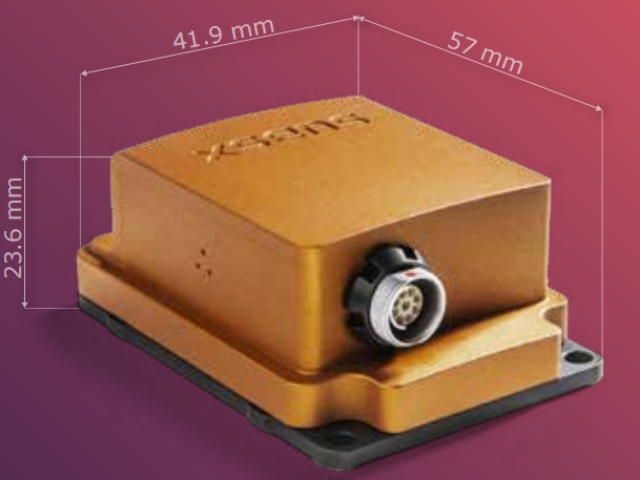
广东九轴惯性传感器
卫星姿态估计是空间任务成功的关键,直接影响传感器指向、天线对准及轨道机动精度。传统卫星姿态测量系统常依赖复杂且昂贵的设备,对于纳米卫星、立方星等低成本航天器而言,亟需低成本、高可靠性的姿态估计方案,同时要解决传感器数据噪声、卫星与地面站通信稳定性等问题。近日,尼泊尔工程团队在《Measurement:Sensors》期刊发表研究成果,提出一种基于IMU传感器、卡尔曼滤波及RF-433MHz通信的低成本卫星姿态估计系统。该系统以BNO-055九轴IMU传感器为关键,采集卫星滚转、俯仰、偏航数据,通过扩展卡尔曼滤波(EKF)过滤噪声,结合4匝螺旋天线与RF-433MHz收发模块实现卫星...
发布时间:2026.03.08 -
上海人形机器人传感器品牌
工业机械臂在高速作业时易因碰撞导致设备损坏或人员受伤,传统防碰撞方案响应滞后、误触发率高。近日,某自动化设备厂商宣布基于 IMU 的机械臂防碰撞系统实现量产,已应用于汽车零部件装配生产线。该系统在机械臂的关节及末端执行器处安装高精度 IMU 传感器,实时采集角速度和加速度数据,通过边缘计算模块分析机械臂的运动状态。当机械臂遭遇碰撞时,IMU 可在 0.01 秒内捕捉到异常冲击力引发的姿态突变,触发急停指令,响应速度较传统力传感器提升 10 倍。同时,系统通过 IMU 数据建立机械臂运动模型,区分正常作业的姿态变化与碰撞冲击,误触发率低于 0.1%。实际应用显示,该系统可承受机械臂作业速度可达 ...
发布时间:2026.03.07 -
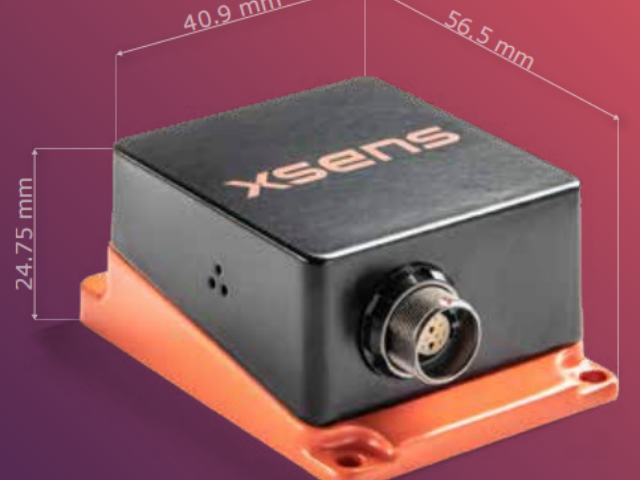
江苏原装IMU传感器选型
近日,新西兰奥克兰大学等机构团队在《AdvancesinWaterResources》发文,用搭载惯性测量单元(IMU)的“智能泥沙颗粒(SSP)”攻克难题。他们在15米循环水槽设固定球形床面,测试鞍形、颗粒顶部两种凹坑构型下60毫米颗粒起动,采集加速度、角速度等数据,还定义“正脉冲加速度(PIA)”分析动力特性。结果显示,完全淹没时水深对起动阈值几乎无影响,凹坑构型起决定作用:鞍形构型起动临界流速低(平均),旋转冲量强但运动后快停滞;颗粒顶部构型因下游颗粒阻挡,临界流速高(平均),却能引发持久翻滚。研究还发现净升力对起动作用强于拖曳力,两种构型水动力系数稳定(Cd≈、Cl≈)。该研究...
发布时间:2026.03.07 -
浙江进口IMU传感器推荐
负重行军等任务中,下肢肌肉骨骼损伤可能较高,但现有研究难以量化负载、速度、坡度等因素对人体运动负荷的影响,IMU传感器虽可替代地面反作用力测量,其信号对特定任务需求的敏感性仍不明确。近日,澳大利亚麦考瑞大学等团队在《Galt&Posture》期刊发表研究成果,揭示了负载、速度和坡度对IMU信号衰减的影响规律。研究在20名受试者(有19人完成)中开展,受试者佩戴23kg负重背心,在跑步机上完成不同速度(步行、跑步)、坡度(平地1%、上坡+6%、下坡-6%)及有无负载的组合运动。通过足部和骨盆佩戴的IMU采集垂直加速度数据,计算每步信号衰减、每公里信号衰减及相对衰减等指标,并结合光学运...
发布时间:2026.03.07 -
上海IMU传感器哪家好
地面反作用力(GRF)是理解运动力学、评估肌肉骨骼负荷的关键,但传统实验室测力板难以推广至日常场景。惯性测量单元(IMU)虽便携,却无法直接捕捉 GRF—德国科研团队通过卷积神经网络(CNN),解决了这一难题。研究招募 20 名参与者,完成走路、爬楼梯、跑步、转弯等 6 种运动,测试不同 IMU 配置(下半身 7 个、单腿 4 个、胫骨 / 骨盆 1 个等)的 3D GRF 预测效果。结果显示:垂直 GRF(vGRF)预测准(相关系数 r≥0.98,相对误差≤7.44%),前后向 GRF 次之(r≥0.92),侧向 GRF 难度高(r≥0.74)。日常运动如走路,单传感器(如胫骨)与多传感器效...
发布时间:2026.03.07 -
浙江IMU融合传感器应用
IMU赋能步态分析:为运动康养提供精细数据支撑步态异常是中风、关节等患者康养过程中的常见问题,传统步态评估依赖医生肉眼观察或二维视频分析,主观性强、数据片面,难以捕捉细微的动作偏差。这一现状让惯性测量单元(IMU,可实时捕捉加速度、角速度的运动传感器)成为运动康养领域的技术突破口。研究团队推出基于多传感器融合的IMU步态分析系统,为精细康养评估提供了新方案。该系统在用户足部、小腿、大腿及腰部佩戴4-6个轻量化IMU传感器,同步采集行走过程中的肢体运动数据,通过算法还原髋关节、膝关节、踝关节的三维运动轨迹,计算步长、步频、支撑相时长等12项**步态参数。系统**优势在于数据处理的精细性:...
发布时间:2026.03.07 -
浙江原装平衡传感器哪家好
工业机械臂在高速作业时易因碰撞导致设备损坏或人员受伤,传统防碰撞方案响应滞后、误触发率高。近日,某自动化设备厂商宣布基于 IMU 的机械臂防碰撞系统实现量产,已应用于汽车零部件装配生产线。该系统在机械臂的关节及末端执行器处安装高精度 IMU 传感器,实时采集角速度和加速度数据,通过边缘计算模块分析机械臂的运动状态。当机械臂遭遇碰撞时,IMU 可在 0.01 秒内捕捉到异常冲击力引发的姿态突变,触发急停指令,响应速度较传统力传感器提升 10 倍。同时,系统通过 IMU 数据建立机械臂运动模型,区分正常作业的姿态变化与碰撞冲击,误触发率低于 0.1%。实际应用显示,该系统可承受机械臂作业速度可达 ...
发布时间:2026.03.06 -
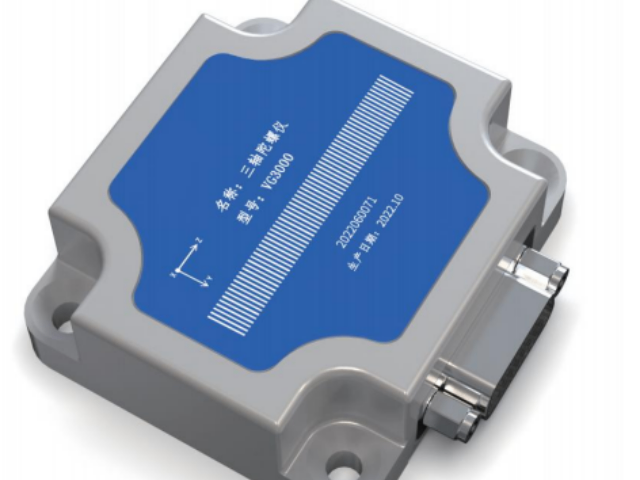
江苏IMU传感器生产厂家
临床步态分析中,光学运动捕捉系统(OMC)虽为多段足部模型分析的金标准,但存在空间、成本和时间消耗大的局限,临床适用性受限。基于惯性测量单元(IMU)的步态分析系统虽便捷,却多将足踝视为单一刚性段,难以满足临床对足部分段运动分析的需求。近日,德国慕尼黑大学医学中心团队在《Galt&Posture》期刊发表研究成果,推出一款基于IMU的双段足部模型,并完成其可靠性测试。该模型在传统IMU传感器布置基础上,于跟骨后侧新增一枚传感器,实现对后足与中足运动的分开分析,通过UltiumMotion系统采集胫骨/后足、胫骨/前足、后足/前足在步态周期中的运动学数据,并采用统计参数映射(SPM)...
发布时间:2026.03.06 -
国产IMU传感器
印度尼西亚研究团队开展了一项针对低成本GNSS/IMU移动测绘应用的研究,旨在解决复杂环境下低成本GNSS接收机信号质量差、多路径干扰明显及信号中断等问题,通过融合技术提升位置精度。研究采用U-bloxF9RGNSS/IMU模块安装在车辆上,选取开阔天空、城市环境及商场地下室等复杂场景进行数据采集,运用单点位置(SPP/IMU)和差分GNSS(DGNSS/IMU)两种处理方式,结合无迹卡尔曼滤波器(UKF)处理非线性系统模型,并通过低通和高通滤波器对IMU数据进行去噪处理。结果显示,在无信号中断情况下,SPP/IMU融合相较于单独GNSS位置,东向和北向精度分别提升和;DGNSS/...
发布时间:2026.03.06 -
浙江9轴惯性传感器校验标准
日本的一支科研团队开展了一项基于惯性测量单元(IMU)螺旋轴分析的步态研究,旨在探索膝骨关节(KOA)患者与一般人群的膝关节运动差异,为KOA的早期检测提供敏感标志物。研究招募了10名KOA患者、11名青年和10名中年受试者,在受试者股骨外侧髁和胫骨结节处佩戴IMU传感器,采集6米行走过程中的三轴加速度和角速度数据(采样率200Hz),并按步态周期分为支撑相屈曲、支撑相伸展、摆动相屈曲、摆动相伸展四个阶段,每秒计算一次螺旋轴方向。通过球坐标角标准差和比较好拟合平面平均偏差量化螺旋轴变异性,经Kruskal-Wallis检验发现,KOA患者在支撑相的螺旋轴倾斜角(θ̂)标准差低于对照...
发布时间:2026.03.06 -
上海mems惯性传感器性能
自动驾驶、城市应急响应等领域对高精度3D地图需求迫切,固态激光雷达凭借无运动部件、耐久性强等优势成为主流传感器,但有限视场导致点云稀疏、特征不足,易引发位姿偏移和测绘失真,传统依赖闭环检测的校正方法在动态或特征稀缺环境中难以适用。近日,同济大学等团队在《InternationalJournalofAppliedEarthObservationandGeoinformation》期刊发表成果,提出SLIMMapping(固态激光雷达-IMU耦合测绘)方法,解决上述难题。该技术包含初始特征测绘和位姿优化测绘两大模块,通过基于感兴趣区域(ROI)的自适应编码与特征提取pipeline,有...
发布时间:2026.03.06 -
原装平衡传感器
IMU辅助疗愈工作!近期,一支意大利研究团队针对上肢运动轨迹测量给出新的解决方案,该研究聚焦中风、帕金森患者与一般人群的上肢运动学差异,开展了一项包含105名受试者(每组各35人)的观察性研究,通过IMU传感器结合靶向版方块转移测试(tBBT),解决传统方块转移测试(BBT)无法量化上肢运动轨迹的局限。研究中,工作人员在受试者的头部、躯干(C7、T10、L5)及上肢(上臂、前臂、手部)共佩戴7个IMU传感器,同步记录60Hz的运动数据,让受试者完成tBBT的两个阶段任务(同侧转移与对侧转移),随后通过软件分析关节角度(如肩、肘、腕的屈伸、旋转等)、手部轨迹参数及任务执行时间,并与临...
发布时间:2026.03.05 -
浙江惯性传感器
一支科研团队提出了一种融合GNSS/IMU与LiDAR生成数字高程模型(DEM)的空中三角测量(AT)方法,解决了复杂地形区域(如埃及明亚省Maghagha市的多地形区域)三维测绘精度不足的问题。该研究采用TrimbleAX60混合航空系统,集成摄影测量相机、激光扫描仪及GNSS/IMU传感器,通过RTX实时校正服务修正GNSS/IMU数据,结合LiDAR生成的高精度DEM初始化AT过程,在MATCH-AT软件中完成航空影像的光束法平差。通过四种方案对比验证(用地面GCPs、GNSS/IMU初始化、DEM初始化、GNSS/IMU+DEM联合初始化),结果表明,GNSS/IMU校正数...
发布时间:2026.03.05 -
国产平衡传感器性能
自主模块化公交(AMB)可动态对接或拆分,能减少交通拥堵、降低能耗,但自主对接过程中面临垂直方向位置漂移、近距离动态遮挡等关键挑战,现有LiDAR-SLAM算法在动态场景下性能受限,难以满足高精度对接需求。近日,华南理工大学与清华大学团队在《GreenEnergyandIntelligentTransportation》期刊发表研究成果,提出一种增强型LiDAR-IMU融合SLAM框架,专为AMB对接场景优化。该框架关键创新包括三点:一是采用带地面约束的两阶段扫描匹配方法,先通过地面特征估计z轴位置、横滚角和俯仰角,再利用非地面特征优化x、y轴位置和航向角,降低垂直漂移;二是设计融...
发布时间:2026.03.05 -
上海六轴惯性传感器厂商
在室内移动机器人位置场景中,超宽带(UWB)技术凭借厘米级精度成为推荐,但非视距(NLOS)环境下的信号遮挡与噪声干扰,严重影响位置稳定性。江苏师范大学团队提出一种融合UWB与惯性测量单元(IMU)的位置系统,创新设计IPSO-IAUKF算法,为复杂噪声环境下的高精度位置提供了解决方案。该系统采用紧耦合架构,深度融合UWB测距数据与IMU运动测量信息,**突破体现在三大技术创新:一是通过改进粒子群优化(IPSO)算法,采用动态惯性权重策略优化UWB初始坐标估计,避免传统算法陷入局部比较好;二是设计环境自适应无迹卡尔曼滤波器(IAUKF),引入环境状态判别阈值与实时噪声矩阵更新机制,...
发布时间:2026.03.05 -

浙江国产惯性传感器校验标准
地面反作用力(GRF)是理解运动力学、评估肌肉骨骼负荷的关键,但传统实验室测力板难以推广至日常场景。惯性测量单元(IMU)虽便携,却无法直接捕捉 GRF—德国科研团队通过卷积神经网络(CNN),解决了这一难题。研究招募 20 名参与者,完成走路、爬楼梯、跑步、转弯等 6 种运动,测试不同 IMU 配置(下半身 7 个、单腿 4 个、胫骨 / 骨盆 1 个等)的 3D GRF 预测效果。结果显示:垂直 GRF(vGRF)预测准(相关系数 r≥0.98,相对误差≤7.44%),前后向 GRF 次之(r≥0.92),侧向 GRF 难度高(r≥0.74)。日常运动如走路,单传感器(如胫骨)与多传感器效...
发布时间:2026.03.05 -
浙江高精度惯性传感器选型
一支科研团队开发了基于惯性测量单元(IMU)的牧草生物量实时估算系统,为牧场轮牧规划和载畜量优化提供了低成本解决方案。该研究设计了两种IMU传感系统:IMU-Ski(将IMU传感器安装在连接压缩滑板的连杆上,通过滑板随作物冠层轮廓的垂直运动记录连杆角度变化)和IMU-Roller(在圆柱形滚筒两侧的连杆上安装双IMU传感器,同步记录两侧作物高度),并结合无人机RGB图像提取的植被覆盖率(VC),分别以总作物高度(TCH)、VC及两者组合为自变量,为百慕大草和紫花苜蓿构建预测模型。实验结果表明,IMU-Ski性能优于IMU-Roller,其基于TCH的模型在百慕大草中实现的决定系数(...
发布时间:2026.03.04 -
原装平衡传感器校准
一支科研团队提出了一种增强型LiDAR-IMUSLAM框架,专门解决自主模块化公交车(AMB)对接过程中的找到精确位置难题,对推动模块化公共交通的实用化具有重要意义。该框架基于LIO-SAM算法优化,针对AMB对接时的垂直漂移和近距离遮挡两大挑战,提出三项关键改进:一是采用带地面约束的两阶段点云-地图匹配方法,先通过地面特征稳定z轴位置、横滚角和俯仰角,再用非地面特征优化x、y轴位置和航向角,减少垂直漂移;二是引入融合IMU横滚/俯仰约束和周期性因子图重置的优化策略,避免长期误差累积;三是基于深度学习PointPillars算法实现前车检测与点云滤波,减轻对接时的动态遮挡影响。经实...
发布时间:2026.03.04 -

浙江进口平衡传感器多少钱
自主机器人导航中,可靠的里程计估计至关重要,但隧道、长走廊等无几何特征环境会导致激光雷达点云退化,传统激光雷达-惯性测量单元(LiDAR-IMU)里程计易出现误差累积。对于滑移转向机器人,轮式里程计虽能提供补充约束,但车轮打滑、横向运动等复杂动作会引发非线性误差,且误差受地形影响较大,传统线性模型难以描述。近日,日本东北大学与产业技术综合研究所(AIST)团队在《RoboticsandAutonomousSystems》期刊发表其成果,提出一种紧密耦合的LiDAR-IMU-轮式里程计算法。该算法创新融入神经网络在线训练,通过因子图优化实现传感器融合与运动学模型学习的统一。研究设计的...
发布时间:2026.03.04 -
江苏国产IMU传感器生产厂家
仓储机器人在密集货架环境中易因位置漂移导致碰撞,传统导航方案对环境依赖度高。近日,某物流科技企业推出搭载多传感器融合IMU的仓储机器人,提升复杂仓储场景的运动灵活性和位置精度。机器人的底盘及货架对接部位安装高精度9轴IMU传感器,采样率达800Hz,实时捕捉机身姿态、角速度及振动数据,与激光雷达、视觉传感器数据深度融合。通过自研的动态位置算法,IMU可补偿激光雷达在货架遮挡处的位置盲区,实现位置误差小于±3cm,即使在货架间距米的密集环境中,也能灵活转弯、避让,通行效率提升40%。同时,IMU监测到的机身振动数据可反馈货架负载均匀性,辅助优化仓储布局。实地测试显示,该机器人在容纳5...
发布时间:2026.03.04 -
上海9轴惯性传感器模块
近期科研团队研发并实地验证了一款基于超宽带(UWB)与惯性测量单元(IMU)融合导航的木瓜温室自主喷雾机器人,解决了传统人工喷雾劳动强度大、化学成分暴露高及温室环境GPS信号失效的问题。该机器人采用4个温室固定UWB基站与2个车载移动UWB模块,结合BNO055IMU传感器,通过无迹卡尔曼滤波(UKF)融合位置、加速度、角速度及姿态数据,实现精位与航向估计;搭载48V锂电池、200L容量及可调压喷雾系统,支持预设路径导航、化学成分耗尽自动返回补给站及断点续喷功能,同时集成超声波碰撞传感器与手动急停开关作业安全。在中国台湾高雄木瓜温室的实地测试表明,机器人比较高作业速度达m/s,横向...
发布时间:2026.03.04
