

-

江苏原装惯性传感器代理商
估算牧场牧草量是优化轮牧计划和载畜量的关键,但传统人工测量方法耗时费力,现有基于无人机、卫星等的技术存在成本高、受光照和天气影响等局限,难以满足田间实时监测需求。近日,美国克莱姆森大学团队在《SmartAgriculturalTechnology》期刊发表研究成果,研发出基于惯性测量单元(IMU)的牧草量估算系统,一定程度上解决上述难题。该研究设计了两种测量系统:IMU-Ski系统通过在连接压缩滑板与地面漫游车的连杆上安装IMU,捕捉滑板随作物冠层轮廓的垂直运动,将连杆角度变化转化为作物高度;IMU-Roller系统则在圆柱形滚筒两侧的连杆上安装双IMU,同步记录两侧作物高度。通过...
发布时间:2026.02.25 -
IMU数字传感器生产厂家
我国的一支科研团队设计并校准了一种内嵌微机电系统惯性测量单元(MEMS-IMU)的球形传感器颗粒,实现了与实心球体的运动学等效,这为均质致密颗粒实验中粒子运动信息的测量提供了更具代表性的工具。该传感器颗粒直径40毫米,采用双层球形结构,确保在形状、密度、质心位置、转动惯量和弹性模量等关键参数上与等直径7075系列实心铝球一致,可测量±16g的三轴加速度和±2000°/s的三轴角速度,以1000Hz的高采样率持续工作一小时。研究通过单摆实验验证了传感器颗粒质心与几何中心重合,经自由落体、旋转测试完成了加速度计和陀螺仪的校准,其密度差异小于,转动惯量差异在4%以内。静水中自由沉降实验进...
发布时间:2026.02.25 -
江苏IMU传感器质量
IMU辅助疗愈工作!近期,一支意大利研究团队针对上肢运动轨迹测量给出新的解决方案,该研究聚焦中风、帕金森患者与一般人群的上肢运动学差异,开展了一项包含105名受试者(每组各35人)的观察性研究,通过IMU传感器结合靶向版方块转移测试(tBBT),解决传统方块转移测试(BBT)无法量化上肢运动轨迹的局限。研究中,工作人员在受试者的头部、躯干(C7、T10、L5)及上肢(上臂、前臂、手部)共佩戴7个IMU传感器,同步记录60Hz的运动数据,让受试者完成tBBT的两个阶段任务(同侧转移与对侧转移),随后通过软件分析关节角度(如肩、肘、腕的屈伸、旋转等)、手部轨迹参数及任务执行时间,并与临...
发布时间:2026.02.25 -
上海原装IMU传感器质量
自主模块化公交(AMB)可动态对接或拆分,能减少交通拥堵、降低能耗,但自主对接过程中面临垂直方向位置漂移、近距离动态遮挡等关键挑战,现有LiDAR-SLAM算法在动态场景下性能受限,难以满足高精度对接需求。近日,华南理工大学与清华大学团队在《GreenEnergyandIntelligentTransportation》期刊发表研究成果,提出一种增强型LiDAR-IMU融合SLAM框架,专为AMB对接场景优化。该框架关键创新包括三点:一是采用带地面约束的两阶段扫描匹配方法,先通过地面特征估计z轴位置、横滚角和俯仰角,再利用非地面特征优化x、y轴位置和航向角,降低垂直漂移;二是设计融...
发布时间:2026.02.25 -

6轴惯性传感器多少钱
近期科研团队研发并实地验证了一款基于超宽带(UWB)与惯性测量单元(IMU)融合导航的木瓜温室自主喷雾机器人,解决了传统人工喷雾劳动强度大、化学成分暴露高及温室环境GPS信号失效的问题。该机器人采用4个温室固定UWB基站与2个车载移动UWB模块,结合BNO055IMU传感器,通过无迹卡尔曼滤波(UKF)融合位置、加速度、角速度及姿态数据,实现精位与航向估计;搭载48V锂电池、200L容量及可调压喷雾系统,支持预设路径导航、化学成分耗尽自动返回补给站及断点续喷功能,同时集成超声波碰撞传感器与手动急停开关作业安全。在中国台湾高雄木瓜温室的实地测试表明,机器人比较高作业速度达m/s,横向...
发布时间:2026.02.25 -
浙江6轴惯性传感器厂家
近日,来自加拿大的研究团队研发了一种姿势评估系统,该系统融合了IMU技术和无迹卡尔曼滤波器,旨在研究评估农业工作者在田间作业时的姿势,以分析职业相关的肌肉骨骼状态。科研团队将IMU传感器固定到农业工作者佩戴的装备中,以监测并记录工作时躯干、肩部和肘部的动态变化。实验结果发现,IMU传感器能准确捕捉这些部位在复杂农事活动中的动态变化,即使在户外复杂的工作环境中,IMU传感器也能保持较高的监测精度。研究表明,无论工作环境如何,IMU传感器都能保持较高的监测精度。这也证明IMU传感器在评估农业工作者姿势方面扮演着重要角色,并有望推动职业监测技术向更高精度和实用性水平发展。智能车载导航通过 IMU,在...
发布时间:2026.02.24 -
浙江国产平衡传感器性能
印度的一支科研团队提出了一种基于IMU的偏航角和航向角估计方法,通过自适应互补滤波与黄金分割搜索(GSS)算法优化,提升了移动机器人在倾斜农业地形上的导航性能,这对于解决无磁强计或双天线GNSS等参考条件下的可靠标定难题具有重要意义。该方法采用MPU6050IMU传感器,融合三轴加速度计和陀螺仪数据,在互补滤波中引入地形倾斜补偿机制,将倾斜轴上的重力分量纳入横滚角和俯仰角计算,修正动态运动中的加速度计读数偏差。研究通过GSS算法优化滤波加权因子,在收敛阈值σ≤下,需五次迭代即可确定比较好值(约),相比传统固定权重滤波,将斜坡上的偏航角估计误差降低了约°。实验验证中,定制设计的自主地...
发布时间:2026.02.24 -
浙江进口平衡传感器模块
仓储机器人在密集货架环境中易因位置漂移导致碰撞,传统导航方案对环境依赖度高。近日,某物流科技企业推出搭载多传感器融合IMU的仓储机器人,提升复杂仓储场景的运动灵活性和位置精度。机器人的底盘及货架对接部位安装高精度9轴IMU传感器,采样率达800Hz,实时捕捉机身姿态、角速度及振动数据,与激光雷达、视觉传感器数据深度融合。通过自研的动态位置算法,IMU可补偿激光雷达在货架遮挡处的位置盲区,实现位置误差小于±3cm,即使在货架间距米的密集环境中,也能灵活转弯、避让,通行效率提升40%。同时,IMU监测到的机身振动数据可反馈货架负载均匀性,辅助优化仓储布局。实地测试显示,该机器人在容纳5...
发布时间:2026.02.24 -
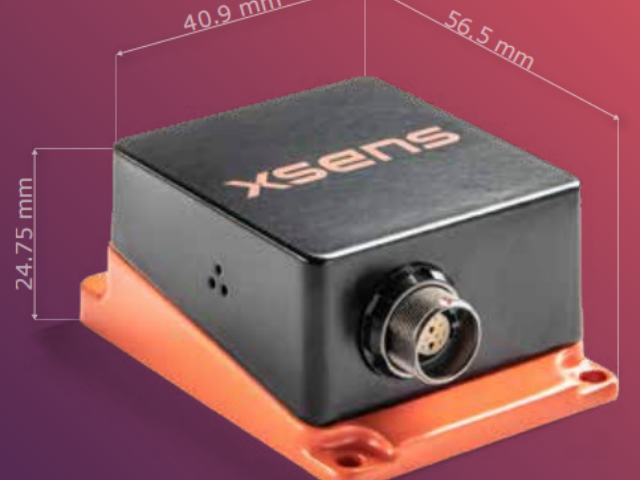
浙江六轴惯性传感器参数
一支科研团队开发了基于惯性测量单元(IMU)的牧草生物量实时估算系统,为牧场轮牧规划和载畜量优化提供了低成本解决方案。该研究设计了两种IMU传感系统:IMU-Ski(将IMU传感器安装在连接压缩滑板的连杆上,通过滑板随作物冠层轮廓的垂直运动记录连杆角度变化)和IMU-Roller(在圆柱形滚筒两侧的连杆上安装双IMU传感器,同步记录两侧作物高度),并结合无人机RGB图像提取的植被覆盖率(VC),分别以总作物高度(TCH)、VC及两者组合为自变量,为百慕大草和紫花苜蓿构建预测模型。实验结果表明,IMU-Ski性能优于IMU-Roller,其基于TCH的模型在百慕大草中实现的决定系数(...
发布时间:2026.02.24 -
扫地机器人传感器代理商
自动驾驶、城市应急响应等领域对高精度3D地图需求迫切,固态激光雷达凭借无运动部件、耐久性强等优势成为主流传感器,但有限视场导致点云稀疏、特征不足,易引发位姿偏移和测绘失真,传统依赖闭环检测的校正方法在动态或特征稀缺环境中难以适用。近日,同济大学等团队在《InternationalJournalofAppliedEarthObservationandGeoinformation》期刊发表成果,提出SLIMMapping(固态激光雷达-IMU耦合测绘)方法,解决上述难题。该技术包含初始特征测绘和位姿优化测绘两大模块,通过基于感兴趣区域(ROI)的自适应编码与特征提取pipeline,有...
发布时间:2026.02.06 -
导航传感器品牌
自动驾驶、城市应急响应等领域对高精度3D地图需求迫切,固态激光雷达凭借无运动部件、耐久性强等优势成为主流传感器,但有限视场导致点云稀疏、特征不足,易引发位姿偏移和测绘失真,传统依赖闭环检测的校正方法在动态或特征稀缺环境中难以适用。近日,同济大学等团队在《InternationalJournalofAppliedEarthObservationandGeoinformation》期刊发表成果,提出SLIMMapping(固态激光雷达-IMU耦合测绘)方法,解决上述难题。该技术包含初始特征测绘和位姿优化测绘两大模块,通过基于感兴趣区域(ROI)的自适应编码与特征提取pipeline,有...
发布时间:2026.02.06 -
高精度平衡传感器参数
居家瑜伽练习中,使用者难以自行判断动作标准度,易因姿势错误导致肌肉拉伤。近日,某智能硬件品牌推出集成IMU的智能瑜伽垫,实现练习姿态的实时监测与精细纠错。瑜伽垫内置16个分布式IMU传感器,均匀覆盖躯干、四肢对应区域,采样率达500Hz,实时捕捉身体各部位的姿态角度、弯曲幅度及重心分布。通过蓝牙连接手机APP,系统生成三维动作模型,与瑜伽教练的标准动作对比,精细识别含胸、塌腰、关节超伸等问题,通过语音实时指导调整。此外,IMU数据可生成练习报告,记录姿态进步轨迹,提供个性化训练计划。实测显示,该瑜伽垫对瑜伽体式的识别准确率达,能精细捕捉°的姿态偏差,帮助使用者矫正动作后,肌肉发力效...
发布时间:2026.02.06 -

浙江原装IMU传感器校准
IMU预积分技术已广泛应用于机器人视觉惯性导航等领域,能预处理高频IMU数据、降低实时计算负担,但传统理论缺乏统一的观测器视角解读,限制了其在复杂场景下的拓展应用。如何从基础理论层面建立预积分与观测器设计的关联,成为提升机器人状态估计性能的关键。近日,蒙特利尔综合理工大学与悉尼大学团队在《Systems&ControlLetters》期刊发表研究成果,从非线性观测器视角为IMU预积分提供了全新解读。研究指出,IMU预积分本质上是参数估计型观测器(PEBO)在移动时域内的递归实现,在无噪声测量条件下,二者完全等价——预积分信号对应PEBO中的动态扩展变量,且初始条件在关键帧时刻重置。...
发布时间:2026.02.06 -
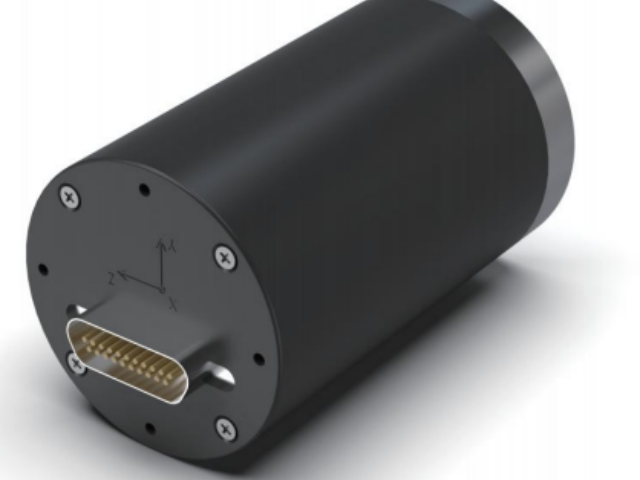
上海进口惯性传感器测量精度
跑步运动中,错误的步态(如过度内旋、脚跟冲击过大)易导致膝盖、脚踝损伤,但使用者难以自行察觉。近日,某运动品牌推出集成IMU的智能跑鞋,实现跑步姿态的实时监测与矫正建议。跑鞋的中底和鞋跟处内置微型IMU传感器,采样率达500Hz,实时采集跑步时的步频、步幅、脚落地角度、冲击力度等数据。通过蓝牙连接至手机APP,系统分析步态特征,判断是否存在过度内旋、外旋、脚跟重击等问题,并通过语音或振动提醒使用者调整姿态。同时,APP生成运动报告,记录步态变化趋势,提供个性化训练建议,降低运动损伤可能性。实测数据显示,该跑鞋对步频的测量误差小于±1步/分钟,脚落地角度识别准确率达97%,帮助使用者...
发布时间:2026.02.06 -
IMU融合传感器质量
临床步态分析中,光学运动捕捉系统(OMC)虽为多段足部模型分析的金标准,但存在空间、成本和时间消耗大的局限,临床适用性受限。基于惯性测量单元(IMU)的步态分析系统虽便捷,却多将足踝视为单一刚性段,难以满足临床对足部分段运动分析的需求。近日,德国慕尼黑大学医学中心团队在《Galt&Posture》期刊发表研究成果,推出一款基于IMU的双段足部模型,并完成其可靠性测试。该模型在传统IMU传感器布置基础上,于跟骨后侧新增一枚传感器,实现对后足与中足运动的分开分析,通过UltiumMotion系统采集胫骨/后足、胫骨/前足、后足/前足在步态周期中的运动学数据,并采用统计参数映射(SPM)...
发布时间:2026.02.05 -
江苏国产传感器
一支科研团队提出了一种融合GNSS/IMU与LiDAR生成数字高程模型(DEM)的空中三角测量(AT)方法,解决了复杂地形区域(如埃及明亚省Maghagha市的多地形区域)三维测绘精度不足的问题。该研究采用TrimbleAX60混合航空系统,集成摄影测量相机、激光扫描仪及GNSS/IMU传感器,通过RTX实时校正服务修正GNSS/IMU数据,结合LiDAR生成的高精度DEM初始化AT过程,在MATCH-AT软件中完成航空影像的光束法平差。通过四种方案对比验证(用地面GCPs、GNSS/IMU初始化、DEM初始化、GNSS/IMU+DEM联合初始化),结果表明,GNSS/IMU校正数...
发布时间:2026.02.05 -
上海6轴惯性传感器代理商
自主模块化公交(AMB)可动态对接或拆分,能减少交通拥堵、降低能耗,但自主对接过程中面临垂直方向位置漂移、近距离动态遮挡等关键挑战,现有LiDAR-SLAM算法在动态场景下性能受限,难以满足高精度对接需求。近日,华南理工大学与清华大学团队在《GreenEnergyandIntelligentTransportation》期刊发表研究成果,提出一种增强型LiDAR-IMU融合SLAM框架,专为AMB对接场景优化。该框架关键创新包括三点:一是采用带地面约束的两阶段扫描匹配方法,先通过地面特征估计z轴位置、横滚角和俯仰角,再利用非地面特征优化x、y轴位置和航向角,降低垂直漂移;二是设计融...
发布时间:2026.02.05 -
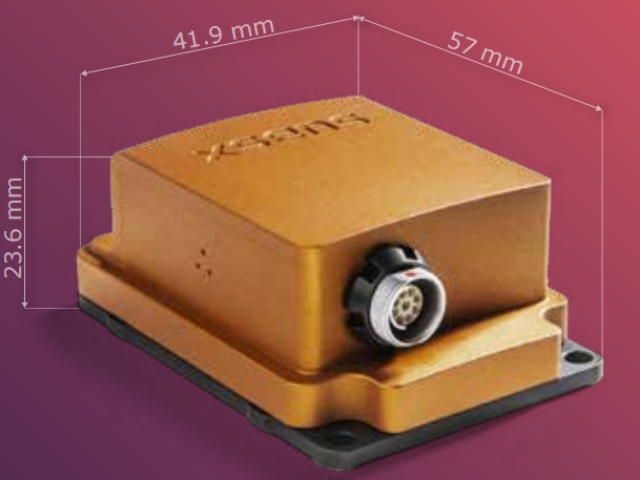
江苏IMU数字传感器参数
近日,美国研究团队成功研发了一种创新的实时运动捕捉系统,巧妙结合了IMU技术,旨在有效应对无线数据传输中的数据丢失问题。实验中,科研团队采用IMU传感器,将其分布在运动员的身体关键部位,实时监测并记录运动时的加速度和角度变化情况。即使在高达20%的数据丢失率下,IMU传感器仍能保持较高精度的运动捕捉。研究结果显示,无论数据丢失率如何,尤其是在高数据丢失率的情况下,IMU传感器仍能保持较高的运动捕捉精度,揭示了数据丢失对运动捕捉的影响。这也证明IMU在应对无线数据丢失方面扮演着重要角色,有望推动运动捕捉技术向更高精度和鲁棒性水平发展。智能车载导航通过 IMU,在隧道内持续提供导航服务。江苏IMU...
发布时间:2026.02.05 -
上海IMU融合传感器厂商
柔性机械臂因重量轻、功率重量比高,主要用于航空、工业等领域,但结构柔性使其控制难度大——传统采用偏微分方程(PDE)建模,计算复杂难以实时应用。近日,研究人员提出用惯性测量单元(IMU)传感器网络解决这一问题:将柔性臂拆分为多个虚拟刚性段,通过IMU采集每个段的加速度与角速度数据,结合互补滤波处理传感器漂移和噪声,准确估算各段姿态与位置,将柔性臂动力学简化为易实时计算的普通微分方程(ODE)模型。基于此模型,研究人员设计鲁棒模型预测控制(RSMPC)策略,无需复杂PDE计算即可实现实时控制。实验用4.5米长的柔性液压机械臂验证:IMU估算的端点位置与激光测量结果一致性高,控制效果优于PID、P...
发布时间:2026.02.05 -
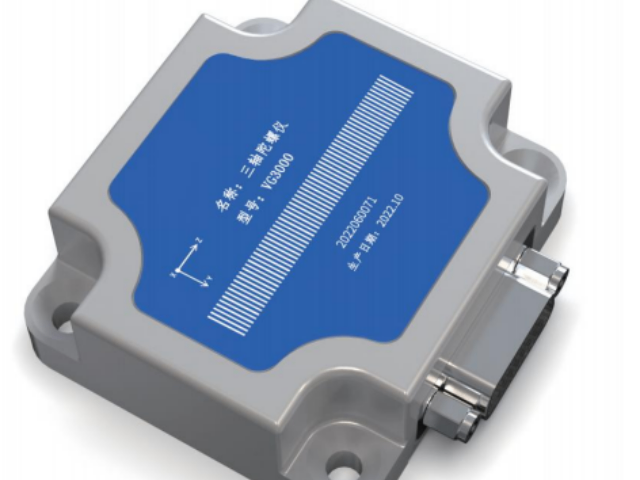
浙江六轴惯性传感器生产厂家
卫星姿态估计是空间任务成功的关键,直接影响传感器指向、天线对准及轨道机动精度。传统卫星姿态测量系统常依赖复杂且昂贵的设备,对于纳米卫星、立方星等低成本航天器而言,亟需低成本、高可靠性的姿态估计方案,同时要解决传感器数据噪声、卫星与地面站通信稳定性等问题。近日,尼泊尔工程团队在《Measurement:Sensors》期刊发表研究成果,提出一种基于IMU传感器、卡尔曼滤波及RF-433MHz通信的低成本卫星姿态估计系统。该系统以BNO-055九轴IMU传感器为关键,采集卫星滚转、俯仰、偏航数据,通过扩展卡尔曼滤波(EKF)过滤噪声,结合4匝螺旋天线与RF-433MHz收发模块实现卫星...
发布时间:2026.02.03 -
浙江平衡传感器代理商
工业机械臂在高速作业时易因碰撞导致设备损坏或人员受伤,传统防碰撞方案响应滞后、误触发率高。近日,某自动化设备厂商宣布基于 IMU 的机械臂防碰撞系统实现量产,已应用于汽车零部件装配生产线。该系统在机械臂的关节及末端执行器处安装高精度 IMU 传感器,实时采集角速度和加速度数据,通过边缘计算模块分析机械臂的运动状态。当机械臂遭遇碰撞时,IMU 可在 0.01 秒内捕捉到异常冲击力引发的姿态突变,触发急停指令,响应速度较传统力传感器提升 10 倍。同时,系统通过 IMU 数据建立机械臂运动模型,区分正常作业的姿态变化与碰撞冲击,误触发率低于 0.1%。实际应用显示,该系统可承受机械臂作业速度可达 ...
发布时间:2026.02.03 -
浙江机器人传感器质量
一支科研团队提出了一种增强型LiDAR-IMUSLAM框架,专门解决自主模块化公交车(AMB)对接过程中的找到精确位置难题,对推动模块化公共交通的实用化具有重要意义。该框架基于LIO-SAM算法优化,针对AMB对接时的垂直漂移和近距离遮挡两大挑战,提出三项关键改进:一是采用带地面约束的两阶段点云-地图匹配方法,先通过地面特征稳定z轴位置、横滚角和俯仰角,再用非地面特征优化x、y轴位置和航向角,减少垂直漂移;二是引入融合IMU横滚/俯仰约束和周期性因子图重置的优化策略,避免长期误差累积;三是基于深度学习PointPillars算法实现前车检测与点云滤波,减轻对接时的动态遮挡影响。经实...
发布时间:2026.02.03 -
平衡传感器质量
自主模块化公交(AMB)可动态对接或拆分,能减少交通拥堵、降低能耗,但自主对接过程中面临垂直方向位置漂移、近距离动态遮挡等关键挑战,现有LiDAR-SLAM算法在动态场景下性能受限,难以满足高精度对接需求。近日,华南理工大学与清华大学团队在《GreenEnergyandIntelligentTransportation》期刊发表研究成果,提出一种增强型LiDAR-IMU融合SLAM框架,专为AMB对接场景优化。该框架关键创新包括三点:一是采用带地面约束的两阶段扫描匹配方法,先通过地面特征估计z轴位置、横滚角和俯仰角,再利用非地面特征优化x、y轴位置和航向角,降低垂直漂移;二是设计融...
发布时间:2026.02.03 -
上海IMU数字传感器质量
日本的一支科研团队开展了一项基于惯性测量单元(IMU)螺旋轴分析的步态研究,旨在探索膝骨关节(KOA)患者与一般人群的膝关节运动差异,为KOA的早期检测提供敏感标志物。研究招募了10名KOA患者、11名青年和10名中年受试者,在受试者股骨外侧髁和胫骨结节处佩戴IMU传感器,采集6米行走过程中的三轴加速度和角速度数据(采样率200Hz),并按步态周期分为支撑相屈曲、支撑相伸展、摆动相屈曲、摆动相伸展四个阶段,每秒计算一次螺旋轴方向。通过球坐标角标准差和比较好拟合平面平均偏差量化螺旋轴变异性,经Kruskal-Wallis检验发现,KOA患者在支撑相的螺旋轴倾斜角(θ̂)标准差低于对照...
发布时间:2026.02.03 -
上海进口平衡传感器厂家
卫星姿态估计是空间任务成功的关键,直接影响传感器指向、天线对准及轨道机动精度。传统卫星姿态测量系统常依赖复杂且昂贵的设备,对于纳米卫星、立方星等低成本航天器而言,亟需低成本、高可靠性的姿态估计方案,同时要解决传感器数据噪声、卫星与地面站通信稳定性等问题。近日,尼泊尔工程团队在《Measurement:Sensors》期刊发表研究成果,提出一种基于IMU传感器、卡尔曼滤波及RF-433MHz通信的低成本卫星姿态估计系统。该系统以BNO-055九轴IMU传感器为关键,采集卫星滚转、俯仰、偏航数据,通过扩展卡尔曼滤波(EKF)过滤噪声,结合4匝螺旋天线与RF-433MHz收发模块实现卫星...
发布时间:2026.02.02 -
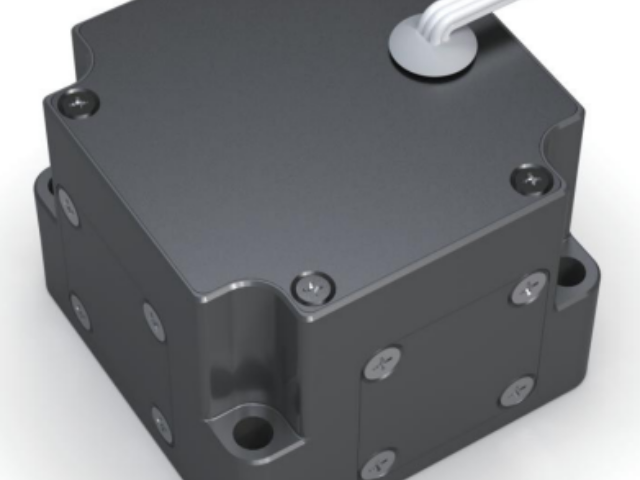
扫地机器人传感器多少钱
传统智能假肢常因姿态感知滞后、动作响应不准确,导致截肢者行走步态僵硬、易失衡。近日,某科技公司推出集成高精度IMU的智能假肢操作系统,大幅提升假肢与人体动作的协同性。该系统在假肢膝关节、踝关节处内置多组微型IMU传感器,采样率达800Hz,实时捕捉截肢者残肢的运动姿态、角速度及地面反作用力相关振动信号。通过自研的步态识别算法,IMU数据与肌肉电信号融合,可准确判断行走、上下楼梯、爬坡等不同运动场景,动态调整假肢关节的阻尼和屈伸角度,实现步态自适应匹配。同时,IMU能响应突发姿态变化,如脚下打滑时,秒内触发关节锁止机制,降低摔倒可能。临床测试显示,佩戴该智能假肢的截肢者,步态对称性较...
发布时间:2026.02.02 -
浙江机器人传感器评测
我国的一支科研团队提出了一种深度学习辅助的模型基紧密耦合视觉-惯性姿态估计方法,解决了视觉失效场景下的头部旋转运动姿态估计难题,对虚拟现实、增强现实、人机交互等领域的高精度姿态感知具有重要意义。该方法基于多状态约束卡尔曼滤波(MSCKF)构建视觉-惯性紧密耦合框架,整合了传统模型基方法与深度学习技术:设计轻量化扩张卷积神经网络(CNN),实时估计IMU测量的偏差和比例因子修正参数,并将其融入MSCKF的更新机制;同时提出多元耦合运动状态检测(MCMSD)与动态零更新机制相结合的融合策略,通过视觉光流信息与惯性数据的决策级融合实现精细运动状态判断,在静止状态时触发零速度、零角速率等伪测量...
发布时间:2026.02.02 -
IMU数字传感器应用
近日,美国研究团队成功研发了一种创新的实时运动捕捉系统,巧妙结合了IMU技术,旨在有效应对无线数据传输中的数据丢失问题。实验中,科研团队采用IMU传感器,将其分布在运动员的身体关键部位,实时监测并记录运动时的加速度和角度变化情况。即使在高达20%的数据丢失率下,IMU传感器仍能保持较高精度的运动捕捉。研究结果显示,无论数据丢失率如何,尤其是在高数据丢失率的情况下,IMU传感器仍能保持较高的运动捕捉精度,揭示了数据丢失对运动捕捉的影响。这也证明IMU在应对无线数据丢失方面扮演着重要角色,有望推动运动捕捉技术向更高精度和鲁棒性水平发展。IMU传感器的输出数据格式是什么?IMU数字传感器应用 ...
发布时间:2026.01.27 -
江苏进口惯性传感器厂家
光学运动捕捉系统(OMC)虽为步态分析金标准,但存在成本高、依赖实验室环境、需视线无遮挡等局限,难以满足日常临床场景需求。基于惯性测量单元(IMU)的步态分析方案便携性强,但传统方法常需复杂安装、复杂校准,且在问题步态场景下精度易受影响,难以完全捕捉足部三维运动轨迹。近日,奥地利FHJOANNEUM应用科学大学等团队在《Galt&Posture》期刊发表研究成果,提出一种基于足底IMU的高精度步态分析方法,有用解决上述难题。该方法在受试者双脚足背通过魔术贴固定IMU传感器,无需复杂位置安装、特殊校准动作,也不依赖磁力计数据,需确保传感器单轴大致指向矢状面即可。通过解析IMU采集的加...
发布时间:2026.01.27 -
IMU组合传感器评测
负重行军等任务中,下肢肌肉骨骼损伤可能较高,但现有研究难以量化负载、速度、坡度等因素对人体运动负荷的影响,IMU传感器虽可替代地面反作用力测量,其信号对特定任务需求的敏感性仍不明确。近日,澳大利亚麦考瑞大学等团队在《Galt&Posture》期刊发表研究成果,揭示了负载、速度和坡度对IMU信号衰减的影响规律。研究在20名受试者(有19人完成)中开展,受试者佩戴23kg负重背心,在跑步机上完成不同速度(步行、跑步)、坡度(平地1%、上坡+6%、下坡-6%)及有无负载的组合运动。通过足部和骨盆佩戴的IMU采集垂直加速度数据,计算每步信号衰减、每公里信号衰减及相对衰减等指标,并结合光学运...
发布时间:2026.01.27
