

-

国产平衡传感器厂商
在室内移动机器人位置场景中,超宽带(UWB)技术凭借厘米级精度成为推荐,但非视距(NLOS)环境下的信号遮挡与噪声干扰,严重影响位置稳定性。江苏师范大学团队提出一种融合UWB与惯性测量单元(IMU)的位置系统,创新设计IPSO-IAUKF算法,为复杂噪声环境下的高精度位置提供了解决方案。该系统采用紧耦合架构,深度融合UWB测距数据与IMU运动测量信息,**突破体现在三大技术创新:一是通过改进粒子群优化(IPSO)算法,采用动态惯性权重策略优化UWB初始坐标估计,避免传统算法陷入局部比较好;二是设计环境自适应无迹卡尔曼滤波器(IAUKF),引入环境状态判别阈值与实时噪声矩阵更新机制,...
发布时间:2025.12.22 -
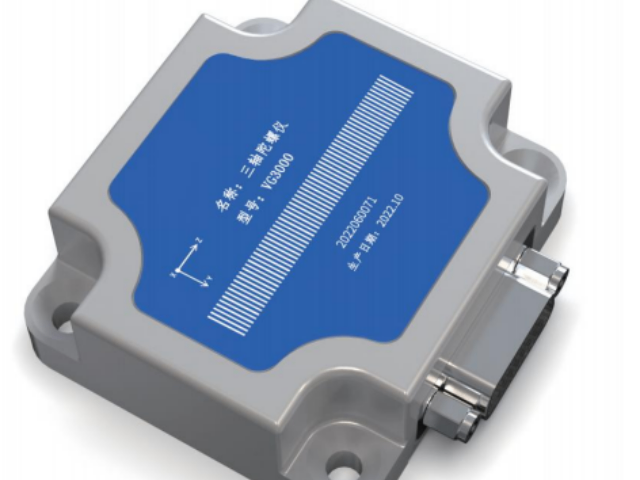
江苏进口惯性传感器参数
近日,美国研究团队成功研发了一种创新的实时运动捕捉系统,巧妙结合了IMU技术,旨在有效应对无线数据传输中的数据丢失问题。实验中,科研团队采用IMU传感器,将其分布在运动员的身体关键部位,实时监测并记录运动时的加速度和角度变化情况。即使在高达20%的数据丢失率下,IMU传感器仍能保持较高精度的运动捕捉。研究结果显示,无论数据丢失率如何,尤其是在高数据丢失率的情况下,IMU传感器仍能保持较高的运动捕捉精度,揭示了数据丢失对运动捕捉的影响。这也证明IMU在应对无线数据丢失方面扮演着重要角色,有望推动运动捕捉技术向更高精度和鲁棒性水平发展。IMU传感器是否需要校准?江苏进口惯性传感器参数 印...
发布时间:2025.12.22 -
上海mems惯性传感器代理商
一支科研团队提出了一种基于消费级IMU设备(智能手机、智能手表、无线耳机)的日常步态分析方法,解决了传统步态分析依赖实验室环境和设备的局限性。该研究招募16名受试者(平均年龄岁),采集步行、慢跑、上下楼梯四种步态数据,测试了智能手机放在口袋、背包、肩包三种携带场景,通过iPhone14、AppleWatchSeries10、AirPodsPro的IMU传感器(加速度计+陀螺仪)收集数据,并以Xsens动作捕捉系统作为真值参考。数据经标准化和主成分分析(PCA)降维后,采用一种基于滑动窗口的新型算法进行步态分割与分组,通过连续性匹配分数(CMS)同时评估序列连续性和匹配质量。实验结果...
发布时间:2025.12.22 -
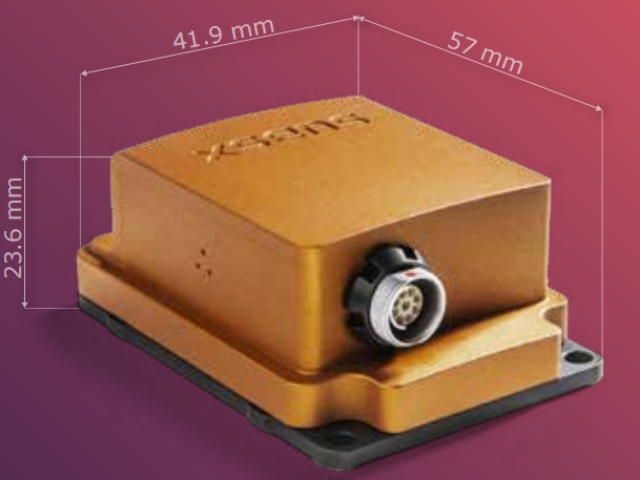
江西国产传感器
自主机器人导航中,可靠的里程计估计至关重要,但隧道、长走廊等无几何特征环境会导致激光雷达点云退化,传统激光雷达-惯性测量单元(LiDAR-IMU)里程计易出现误差累积。对于滑移转向机器人,轮式里程计虽能提供补充约束,但车轮打滑、横向运动等复杂动作会引发非线性误差,且误差受地形影响较大,传统线性模型难以描述。近日,日本东北大学与产业技术综合研究所(AIST)团队在《RoboticsandAutonomousSystems》期刊发表其成果,提出一种紧密耦合的LiDAR-IMU-轮式里程计算法。该算法创新融入神经网络在线训练,通过因子图优化实现传感器融合与运动学模型学习的统一。研究设计的...
发布时间:2025.12.22 -

浙江原装惯性传感器校验标准
自主模块化公交(AMB)可动态对接或拆分,能减少交通拥堵、降低能耗,但自主对接过程中面临垂直方向位置漂移、近距离动态遮挡等关键挑战,现有LiDAR-SLAM算法在动态场景下性能受限,难以满足高精度对接需求。近日,华南理工大学与清华大学团队在《GreenEnergyandIntelligentTransportation》期刊发表研究成果,提出一种增强型LiDAR-IMU融合SLAM框架,专为AMB对接场景优化。该框架关键创新包括三点:一是采用带地面约束的两阶段扫描匹配方法,先通过地面特征估计z轴位置、横滚角和俯仰角,再利用非地面特征优化x、y轴位置和航向角,降低垂直漂移;二是设计融...
发布时间:2025.12.21 -
九轴惯性传感器性能
识别人体步态是外骨骼机器人实现人机协同操作的关键,现有基于惯性测量单元(IMU)的步态识别方法多利用惯性数据,忽视人体关节空间关联与运动时序特征,难以满足外骨骼实时操作需求。尤其在行走、上下楼梯、爬坡等多种复杂步态场景中,传统算法易因特征提取不完全导致识别精度不足。近日,华东理工大学等团队在《iScience》期刊发表成果,提出一种融合时空注意力机制的双流时空图卷积网络(2s-ST-STGCN),为多IMU的骨骼式步态识别提供新方案。该技术通过人体正运动学求解模块,将IMU采集的腰、大腿、小腿、脚踝等部位的九轴运动数据,转化为7节点、8节点、10节点三种骨骼模型,创新性引入双流结构...
发布时间:2025.12.21 -
江苏9轴惯性传感器厂家
光学运动捕捉系统(OMC)虽为步态分析金标准,但存在成本高、依赖实验室环境、需视线无遮挡等局限,难以满足日常临床场景需求。基于惯性测量单元(IMU)的步态分析方案便携性强,但传统方法常需复杂安装、复杂校准,且在问题步态场景下精度易受影响,难以完全捕捉足部三维运动轨迹。近日,奥地利FHJOANNEUM应用科学大学等团队在《Galt&Posture》期刊发表研究成果,提出一种基于足底IMU的高精度步态分析方法,有用解决上述难题。该方法在受试者双脚足背通过魔术贴固定IMU传感器,无需复杂位置安装、特殊校准动作,也不依赖磁力计数据,需确保传感器单轴大致指向矢状面即可。通过解析IMU采集的加...
发布时间:2025.12.21 -
上海AGV传感器生产厂家
一支科研团队提出了一种增强型LiDAR-IMUSLAM框架,专门解决自主模块化公交车(AMB)对接过程中的找到精确位置难题,对推动模块化公共交通的实用化具有重要意义。该框架基于LIO-SAM算法优化,针对AMB对接时的垂直漂移和近距离遮挡两大挑战,提出三项关键改进:一是采用带地面约束的两阶段点云-地图匹配方法,先通过地面特征稳定z轴位置、横滚角和俯仰角,再用非地面特征优化x、y轴位置和航向角,减少垂直漂移;二是引入融合IMU横滚/俯仰约束和周期性因子图重置的优化策略,避免长期误差累积;三是基于深度学习PointPillars算法实现前车检测与点云滤波,减轻对接时的动态遮挡影响。经实...
发布时间:2025.12.21 -
浙江扫地机器人传感器评测
仓储机器人在密集货架环境中易因位置漂移导致碰撞,传统导航方案对环境依赖度高。近日,某物流科技企业推出搭载多传感器融合IMU的仓储机器人,提升复杂仓储场景的运动灵活性和位置精度。机器人的底盘及货架对接部位安装高精度9轴IMU传感器,采样率达800Hz,实时捕捉机身姿态、角速度及振动数据,与激光雷达、视觉传感器数据深度融合。通过自研的动态位置算法,IMU可补偿激光雷达在货架遮挡处的位置盲区,实现位置误差小于±3cm,即使在货架间距米的密集环境中,也能灵活转弯、避让,通行效率提升40%。同时,IMU监测到的机身振动数据可反馈货架负载均匀性,辅助优化仓储布局。实地测试显示,该机器人在容纳5...
发布时间:2025.12.21 -
进口平衡传感器选型
3D人体姿态估计在步态分析、疗愈监测等临床场景中应用宽广,但现有基于相机和惯性测量单元(IMU)的方法需大量设备,要么依赖多相机系统成本高昂、空间受限,要么需佩戴多个IMU不便患者活动,且易受遮挡影响导致估计精度下降。近日,东京工业大学团队在《EngineeringApplicationsofArtificialIntelligence》期刊发表研究成果,提出一种低成本、高鲁棒性的3D人体姿态估计方案。该方案需单目相机和少量IMU,创新性设计Occ-Corrector语义卷积神经网络,通过Sensor-Reshape层实现传感器数据效率融合,避免过度调整;采用交替损失函数训练策略,...
发布时间:2025.12.20 -
上海IMU数字传感器哪家好
IMU辅助疗愈工作!近期,一支意大利研究团队针对上肢运动轨迹测量给出新的解决方案,该研究聚焦中风、帕金森患者与一般人群的上肢运动学差异,开展了一项包含105名受试者(每组各35人)的观察性研究,通过IMU传感器结合靶向版方块转移测试(tBBT),解决传统方块转移测试(BBT)无法量化上肢运动轨迹的局限。研究中,工作人员在受试者的头部、躯干(C7、T10、L5)及上肢(上臂、前臂、手部)共佩戴7个IMU传感器,同步记录60Hz的运动数据,让受试者完成tBBT的两个阶段任务(同侧转移与对侧转移),随后通过软件分析关节角度(如肩、肘、腕的屈伸、旋转等)、手部轨迹参数及任务执行时间,并与临...
发布时间:2025.12.20 -
浙江六轴惯性传感器评测
我国的一支科研团队提出了一种深度学习辅助的模型基紧密耦合视觉-惯性姿态估计方法,解决了视觉失效场景下的头部旋转运动姿态估计难题,对虚拟现实、增强现实、人机交互等领域的高精度姿态感知具有重要意义。该方法基于多状态约束卡尔曼滤波(MSCKF)构建视觉-惯性紧密耦合框架,整合了传统模型基方法与深度学习技术:设计轻量化扩张卷积神经网络(CNN),实时估计IMU测量的偏差和比例因子修正参数,并将其融入MSCKF的更新机制;同时提出多元耦合运动状态检测(MCMSD)与动态零更新机制相结合的融合策略,通过视觉光流信息与惯性数据的决策级融合实现精细运动状态判断,在静止状态时触发零速度、零角速率等伪测量...
发布时间:2025.12.20 -

浙江传感器校验标准
工业机械臂在高速作业时易因碰撞导致设备损坏或人员受伤,传统防碰撞方案响应滞后、误触发率高。近日,某自动化设备厂商宣布基于 IMU 的机械臂防碰撞系统实现量产,已应用于汽车零部件装配生产线。该系统在机械臂的关节及末端执行器处安装高精度 IMU 传感器,实时采集角速度和加速度数据,通过边缘计算模块分析机械臂的运动状态。当机械臂遭遇碰撞时,IMU 可在 0.01 秒内捕捉到异常冲击力引发的姿态突变,触发急停指令,响应速度较传统力传感器提升 10 倍。同时,系统通过 IMU 数据建立机械臂运动模型,区分正常作业的姿态变化与碰撞冲击,误触发率低于 0.1%。实际应用显示,该系统可承受机械臂作业速度可达 ...
发布时间:2025.12.20 -
浙江九轴惯性传感器哪家好
我国的一支科研团队发表了一篇关于多作业环境下自主农业机械避障技术的综述,这对于解决农业劳动力短缺、提升农业生产效率与可持续性具有重要意义。该综述系统分析了自主农业机械避障系统技术,涵盖激光雷达(LiDAR)、视觉相机、雷达、超声波传感器、GPS/GNSS 及惯性测量单元(IMU)等多种感知技术,重点探讨了多传感器融合在提升复杂田间环境下障碍检测准确性与可靠性中的作用。研究还梳理了路径规划算法(包括网格类、采样类、优化类等)和实时决策框架,阐述了它们在犁地、播种、灌溉、收获等多作业场景中的动态适配能力,同时他们还指出了地形变化、恶劣天气、复杂作物布局及农机间干扰等环境与地形因素对避障性能的影响。...
发布时间:2025.12.20 -
上海IMU传感器评测
一支科研团队提出了一种增强型LiDAR-IMUSLAM框架,专门解决自主模块化公交车(AMB)对接过程中的找到精确位置难题,对推动模块化公共交通的实用化具有重要意义。该框架基于LIO-SAM算法优化,针对AMB对接时的垂直漂移和近距离遮挡两大挑战,提出三项关键改进:一是采用带地面约束的两阶段点云-地图匹配方法,先通过地面特征稳定z轴位置、横滚角和俯仰角,再用非地面特征优化x、y轴位置和航向角,减少垂直漂移;二是引入融合IMU横滚/俯仰约束和周期性因子图重置的优化策略,避免长期误差累积;三是基于深度学习PointPillars算法实现前车检测与点云滤波,减轻对接时的动态遮挡影响。经实...
发布时间:2025.12.19 -
浙江AGV传感器测量精度
中挪联合科研团队提出一种基于惯性测量单元(IMU)的6自由度(6-DOF)相机运动校正方法,解决了摄影测量和光学测量中环境干扰(如风、地面振动)导致的相机抖动问题。该方法依赖IMU传感器,通过卡尔曼滤波融合加速度计、陀螺仪和磁力计数据,估算相机的三轴旋转(横滚、俯仰、偏航)和三轴平移(前冲、侧移、升降)运动;构建6个相机模型,分别计算各自由度运动引发的像素偏移,终从图像序列中剔除抖动噪声。实验验证表明,该方法运动校正率约80%,物体距离(3-12m)对校正效果影响极小;100mm焦距镜头的校正率()略优于50mm镜头();像素抖动噪声中90%以上由相机旋转引起,旋转诱导的像素偏移与...
发布时间:2025.12.19 -
江苏原装平衡传感器校验标准
识别人体步态是外骨骼机器人实现人机协同操作的关键,现有基于惯性测量单元(IMU)的步态识别方法多利用惯性数据,忽视人体关节空间关联与运动时序特征,难以满足外骨骼实时操作需求。尤其在行走、上下楼梯、爬坡等多种复杂步态场景中,传统算法易因特征提取不完全导致识别精度不足。近日,华东理工大学等团队在《iScience》期刊发表成果,提出一种融合时空注意力机制的双流时空图卷积网络(2s-ST-STGCN),为多IMU的骨骼式步态识别提供新方案。该技术通过人体正运动学求解模块,将IMU采集的腰、大腿、小腿、脚踝等部位的九轴运动数据,转化为7节点、8节点、10节点三种骨骼模型,创新性引入双流结构...
发布时间:2025.12.19 -
国产平衡传感器测量精度
光学运动捕捉系统(OMC)虽为步态分析金标准,但存在成本高、依赖实验室环境、需视线无遮挡等局限,难以满足日常临床场景需求。基于惯性测量单元(IMU)的步态分析方案便携性强,但传统方法常需复杂安装、复杂校准,且在问题步态场景下精度易受影响,难以完全捕捉足部三维运动轨迹。近日,奥地利FHJOANNEUM应用科学大学等团队在《Galt&Posture》期刊发表研究成果,提出一种基于足底IMU的高精度步态分析方法,有用解决上述难题。该方法在受试者双脚足背通过魔术贴固定IMU传感器,无需复杂位置安装、特殊校准动作,也不依赖磁力计数据,需确保传感器单轴大致指向矢状面即可。通过解析IMU采集的加...
发布时间:2025.12.19 -
浙江原装传感器
意大利的一支科研团队开展了一项对比研究,探讨惯性测量单元(IMU)能否作为基于地面反作用力(GRF)的姿势图法的替代方案,为姿势控评估提供更便携的解决方案。研究招募21名青年受试者,在不同表面(实心地面、三种不同刚度泡沫)和视觉条件(睁眼/闭眼)下,同步采集L5水平躯干的IMU加速度数据与力平台的GRF数据,分析了不同滤波截止频率(Hz、Hz、5Hz、10Hz)对IMU指标的影响,并提取时间域和频率域共13项姿势指标进行对比。结果显示,GRF与IMU指标的相关性为弱至中等(|ρ|<),两者均能检测到泡沫表面导致的姿势摆动增加,但频率域表现相反;GRF指标显示闭眼时(尤其在泡沫上)姿...
发布时间:2025.12.19 -
上海国产IMU传感器性能
解锁感知新境界:IMU传感器带领行业变革在当今科技飞速发展的时代,感知与运动控制成为众多领域追求的目标,而IMU传感器正是实现这一目标的关键利器。 IMU传感器,即惯性测量单元传感器,它集成了加速度计、陀螺仪等精密元件,能够高精度地测量物体的线加速度和角速度。无论是消费电子领域中智能手机的姿态识别与游戏交互,还是汽车行业里自动驾驶车辆的稳定控制与导航定位,亦或是航空航天领域中飞行器的姿态调整与轨迹规划,IMU传感器都发挥着不可替代的作用。 我们的IMU传感器具备优异性能优势。高精度的测量能力,确保了数据的准确性和可靠性,为各类应用提供了坚实的决策依据;出色的稳定性,能在复杂多变的环境中持续稳定...
发布时间:2025.11.20 -
mems惯性传感器推荐
一支科研团队提出了一种融合GNSS/IMU与LiDAR生成数字高程模型(DEM)的空中三角测量(AT)方法,解决了复杂地形区域(如埃及明亚省Maghagha市的多地形区域)三维测绘精度不足的问题。该研究采用TrimbleAX60混合航空系统,集成摄影测量相机、激光扫描仪及GNSS/IMU传感器,通过RTX实时校正服务修正GNSS/IMU数据,结合LiDAR生成的高精度DEM初始化AT过程,在MATCH-AT软件中完成航空影像的光束法平差。通过四种方案对比验证(用地面GCPs、GNSS/IMU初始化、DEM初始化、GNSS/IMU+DEM联合初始化),结果表明,GNSS/IMU校正数...
发布时间:2025.11.19 -
上海IMU数字传感器评测
解锁感知新境界:IMU传感器带领行业变革在当今科技飞速发展的时代,感知与运动控制成为众多领域追求的目标,而IMU传感器正是实现这一目标的关键利器。 IMU传感器,即惯性测量单元传感器,它集成了加速度计、陀螺仪等精密元件,能够高精度地测量物体的线加速度和角速度。无论是消费电子领域中智能手机的姿态识别与游戏交互,还是汽车行业里自动驾驶车辆的稳定控制与导航定位,亦或是航空航天领域中飞行器的姿态调整与轨迹规划,IMU传感器都发挥着不可替代的作用。 我们的IMU传感器具备优异性能优势。高精度的测量能力,确保了数据的准确性和可靠性,为各类应用提供了坚实的决策依据;出色的稳定性,能在复杂多变的环境中持续稳定...
发布时间:2025.11.19 -
上海平衡传感器厂家
中挪联合科研团队提出一种基于惯性测量单元(IMU)的6自由度(6-DOF)相机运动校正方法,解决了摄影测量和光学测量中环境干扰(如风、地面振动)导致的相机抖动问题。该方法依赖IMU传感器,通过卡尔曼滤波融合加速度计、陀螺仪和磁力计数据,估算相机的三轴旋转(横滚、俯仰、偏航)和三轴平移(前冲、侧移、升降)运动;构建6个相机模型,分别计算各自由度运动引发的像素偏移,终从图像序列中剔除抖动噪声。实验验证表明,该方法运动校正率约80%,物体距离(3-12m)对校正效果影响极小;100mm焦距镜头的校正率()略优于50mm镜头();像素抖动噪声中90%以上由相机旋转引起,旋转诱导的像素偏移与...
发布时间:2025.11.18 -
上海IMU传感器参数
识别人体步态是外骨骼机器人实现人机协同操作的关键,现有基于惯性测量单元(IMU)的步态识别方法多利用惯性数据,忽视人体关节空间关联与运动时序特征,难以满足外骨骼实时操作需求。尤其在行走、上下楼梯、爬坡等多种复杂步态场景中,传统算法易因特征提取不完全导致识别精度不足。近日,华东理工大学等团队在《iScience》期刊发表成果,提出一种融合时空注意力机制的双流时空图卷积网络(2s-ST-STGCN),为多IMU的骨骼式步态识别提供新方案。该技术通过人体正运动学求解模块,将IMU采集的腰、大腿、小腿、脚踝等部位的九轴运动数据,转化为7节点、8节点、10节点三种骨骼模型,创新性引入双流结构...
发布时间:2025.11.18 -
国产惯性传感器推荐
自动驾驶、城市应急响应等领域对高精度3D地图需求迫切,固态激光雷达凭借无运动部件、耐久性强等优势成为主流传感器,但有限视场导致点云稀疏、特征不足,易引发位姿偏移和测绘失真,传统依赖闭环检测的校正方法在动态或特征稀缺环境中难以适用。近日,同济大学等团队在《InternationalJournalofAppliedEarthObservationandGeoinformation》期刊发表成果,提出SLIMMapping(固态激光雷达-IMU耦合测绘)方法,解决上述难题。该技术包含初始特征测绘和位姿优化测绘两大模块,通过基于感兴趣区域(ROI)的自适应编码与特征提取pipeline,有...
发布时间:2025.11.18 -
高精度平衡传感器价格
近期科研团队研发并实地验证了一款基于超宽带(UWB)与惯性测量单元(IMU)融合导航的木瓜温室自主喷雾机器人,解决了传统人工喷雾劳动强度大、化学成分暴露高及温室环境GPS信号失效的问题。该机器人采用4个温室固定UWB基站与2个车载移动UWB模块,结合BNO055IMU传感器,通过无迹卡尔曼滤波(UKF)融合位置、加速度、角速度及姿态数据,实现精位与航向估计;搭载48V锂电池、200L容量及可调压喷雾系统,支持预设路径导航、化学成分耗尽自动返回补给站及断点续喷功能,同时集成超声波碰撞传感器与手动急停开关作业安全。在中国台湾高雄木瓜温室的实地测试表明,机器人比较高作业速度达m/s,横向...
发布时间:2025.11.17 -
浙江角度传感器代理商
地面反作用力(GRF)是理解运动力学、评估肌肉骨骼负荷的关键,但传统实验室测力板难以推广至日常场景。惯性测量单元(IMU)虽便携,却无法直接捕捉 GRF—德国科研团队通过卷积神经网络(CNN),解决了这一难题。研究招募 20 名参与者,完成走路、爬楼梯、跑步、转弯等 6 种运动,测试不同 IMU 配置(下半身 7 个、单腿 4 个、胫骨 / 骨盆 1 个等)的 3D GRF 预测效果。结果显示:垂直 GRF(vGRF)预测准(相关系数 r≥0.98,相对误差≤7.44%),前后向 GRF 次之(r≥0.92),侧向 GRF 难度高(r≥0.74)。日常运动如走路,单传感器(如胫骨)与多传感器效...
发布时间:2025.11.17 -
浙江国产IMU传感器测量精度
在农业中,IMU 是农田里的 “智能管家”。它通过测量农机的加速度和角速度,实时调整播种、施肥、喷洒等作业参数,实现精细农业。例如,无人机搭载 IMU 可根据地形和作物长势动态调整飞行高度和喷洒量,减少农药浪费。在自动驾驶拖拉机中,IMU 与 GPS 协同工作,确保农机沿预设路线行驶,提高耕地和收割效率。此外,IMU 还能监测土壤湿度、温度等环境数据,帮助农民优化灌溉和施肥策略。随着农业智能化的发展,IMU 将推动传统农业向数字化、可持续方向转型。IMU传感器在使用前通常需要进行校准,以提高测量精度并减少系统误差。浙江国产IMU传感器测量精度在环境监测领域,IMU 是生态的 “数据采集员”。它...
发布时间:2025.11.17 -
浙江AGV传感器厂商
法国的一支科研团队发表了一篇关于表面肌电信号(sEMG)与惯性测量单元(IMU)传感器融合用于上肢运动模式识别的综述,对推动人机交互、辅助机器人映射及疗愈等领域的技术发展具有重要意义。该综述系统梳理了sEMG与IMU传感器的信号生成机制、融合原理及要点技术流程(包括信号采集、预处理、特征提取与学习),详细分析了两种传感器在手势识别(HGR)、手语识别(HSLR)、人体活动识别(HAR)、关节角度估计(JAE)及力/扭矩估计(FE/TE)五大要点任务中的应用进展。研究总结了传统机器学习(如SVM、LDA)与深度学习(如CNN、LSTM、Transformer)在特征提取和模式识别中的应用...
发布时间:2025.11.17 -
浙江原装惯性传感器应用
我国的一支科研团队设计并校准了一种内嵌微机电系统惯性测量单元(MEMS-IMU)的球形传感器颗粒,实现了与实心球体的运动学等效,这为均质致密颗粒实验中粒子运动信息的测量提供了更具代表性的工具。该传感器颗粒直径40毫米,采用双层球形结构,确保在形状、密度、质心位置、转动惯量和弹性模量等关键参数上与等直径7075系列实心铝球一致,可测量±16g的三轴加速度和±2000°/s的三轴角速度,以1000Hz的高采样率持续工作一小时。研究通过单摆实验验证了传感器颗粒质心与几何中心重合,经自由落体、旋转测试完成了加速度计和陀螺仪的校准,其密度差异小于,转动惯量差异在4%以内。静水中自由沉降实验进...
发布时间:2025.11.17
