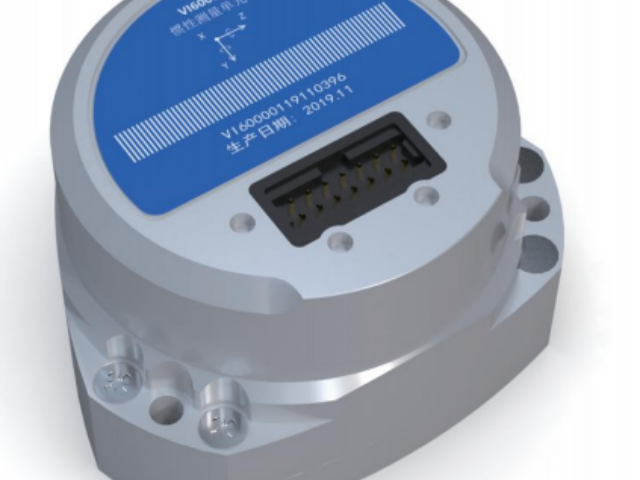
一支科研团队开发了基于惯性测量单元(IMU)的牧草生物量实时估算系统,为牧场轮牧规划和载畜量优化提供了低成本解决方案。该研究设计了两种IMU传感系统:IMU-Ski(将IMU传感器安装在连接压缩滑板的连杆上,通过滑板随作物冠层轮廓的垂直运动记录连杆角度变化)和IMU-Roller(在圆柱形滚筒两侧的连杆上安装双IMU传感器,同步记录两侧作物高度),并结合无人机RGB图像提取的植被覆盖率(VC),分别以总作物高度(TCH)、VC及两者组合为自变量,为百慕大草和紫花苜蓿构建预测模型。实验结果表明,IMU-Ski性能优于IMU-Roller,其基于TCH的模型在百慕大草中实现的决定系数(R²)和2628kg湿生物量/公顷的标准误差(SeY),在紫花苜蓿中R²达;TCH与VC组合虽在百慕大草中实现比较高R²(),但TCH的模型已能满足实用需求,且避免了VC数据采集与后处理的复杂性,为牧场牧草生物量估算提供了可行的技术方案。 水下探测机器人通过 IMU,在深海无信号区保持航向稳定。江苏惯性传感器模块
3D人体姿态估计在步态分析、疗愈监测等临床场景中应用宽广,但现有基于相机和惯性测量单元(IMU)的方法需大量设备,要么依赖多相机系统成本高昂、空间受限,要么需佩戴多个IMU不便患者活动,且易受遮挡影响导致估计精度下降。近日,东京工业大学团队在《EngineeringApplicationsofArtificialIntelligence》期刊发表研究成果,提出一种低成本、高鲁棒性的3D人体姿态估计方案。该方案需单目相机和少量IMU,创新性设计Occ-Corrector语义卷积神经网络,通过Sensor-Reshape层实现传感器数据效率融合,避免过度调整;采用交替损失函数训练策略,提升复杂姿态预测精度。同时,通过对权重矩阵的逆分析确定IMU重要性排序,结合人体对称性原则精简设备数量。实验基于TotalCapture数据集,模拟临床常见的持续遮挡和变化遮挡场景验证。结果显示,需5个IMU(集中于上臂和大腿部位),即可保持与13个IMU相近的遮挡鲁棒性,姿态估计平均关节误差(P-MPJPE)稳定,遮挡误差增幅(IROCN),与多设备方案性能相当。该方案硬件需求低、佩戴便捷,明显解决临床场景中设备复杂、遮挡干扰等痛点。未来团队计划拓展至多人实时姿态估计,并探索在诊断、疗愈设备使用等临床场景的实际应用。 江苏惯性传感器模块VR/AR 设备用 IMU 追踪头手运动,同步虚拟视角提升沉浸感。
卫星姿态估计是空间任务成功的关键,直接影响传感器指向、天线对准及轨道机动精度。传统卫星姿态测量系统常依赖复杂且昂贵的设备,对于纳米卫星、立方星等低成本航天器而言,亟需低成本、高可靠性的姿态估计方案,同时要解决传感器数据噪声、卫星与地面站通信稳定性等问题。近日,尼泊尔工程团队在《Measurement:Sensors》期刊发表研究成果,提出一种基于IMU传感器、卡尔曼滤波及RF-433MHz通信的低成本卫星姿态估计系统。该系统以BNO-055九轴IMU传感器为关键,采集卫星滚转、俯仰、偏航数据,通过扩展卡尔曼滤波(EKF)过滤噪声,结合4匝螺旋天线与RF-433MHz收发模块实现卫星与地面站的稳定通信,利用Matplotlib库完成姿态数据的实时可视化。
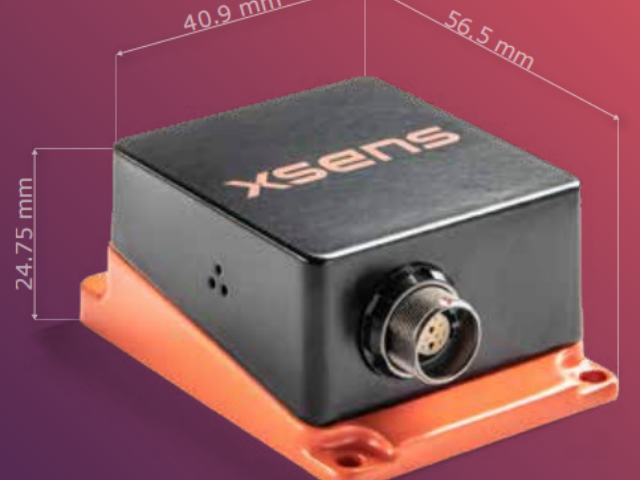
光学运动捕捉系统(OMC)虽为步态分析金标准,但存在成本高、依赖实验室环境、需视线无遮挡等局限,难以满足日常临床场景需求。基于惯性测量单元(IMU)的步态分析方案便携性强,但传统方法常需复杂安装、复杂校准,且在问题步态场景下精度易受影响,难以完全捕捉足部三维运动轨迹。近日,奥地利FHJOANNEUM应用科学大学等团队在《Galt&Posture》期刊发表研究成果,提出一种基于足底IMU的高精度步态分析方法,有用解决上述难题。该方法在受试者双脚足背通过魔术贴固定IMU传感器,无需复杂位置安装、特殊校准动作,也不依赖磁力计数据,需确保传感器单轴大致指向矢状面即可。通过解析IMU采集的加速度和角速度数据,结合步态事件识别与坐标转换算法,可实时输出整个步态周期内足部在矢状面、额状面和横断面的俯仰角、横滚角、偏航角轨迹,以及垂直抬升和侧向位移数据。该技术操作简便、无需实验室环境,可满足临床步态诊断、疗愈效果评估等需求,为脑卒中后足下垂、跛行等步态异常的量化分析提供了有用工具。未来团队将进一步在真实问题步态患者中验证,并优化传感器安装方式以降低鞋子对测量结果的影响。 消费级 IMU 微型化设计,易集成,适配各类便携智能设备。
日本的一支科研团队开展了一项基于惯性测量单元(IMU)螺旋轴分析的步态研究,旨在探索膝骨关节(KOA)患者与一般人群的膝关节运动差异,为KOA的早期检测提供敏感标志物。研究招募了10名KOA患者、11名青年和10名中年受试者,在受试者股骨外侧髁和胫骨结节处佩戴IMU传感器,采集6米行走过程中的三轴加速度和角速度数据(采样率200Hz),并按步态周期分为支撑相屈曲、支撑相伸展、摆动相屈曲、摆动相伸展四个阶段,每秒计算一次螺旋轴方向。通过球坐标角标准差和比较好拟合平面平均偏差量化螺旋轴变异性,经Kruskal-Wallis检验发现,KOA患者在支撑相的螺旋轴倾斜角(θ̂)标准差低于对照组(相位I:p=;相位II:p=),平面性也更小(相位I:p=;相位II:p=),反映出KOA患者膝关节运动更僵硬、多轴活动受限。该研究证实IMU-based螺旋轴变异性可作为KOA早期诊断的标志物,且该检测方法便携、操作简便,适用于临床和社区筛查场景。 消费级 IMU 成本可控,易批量集成于各类民用智能设备。江苏9轴惯性传感器
康养领域中,IMU 通过监测肢体关节运动轨迹,为神经肌肉患者的运动功能评估提供客观量化依据。江苏惯性传感器模块
印度的一支科研团队提出了一种可解释的整体多模态框架(IHMF-PD),用于帕金森严重程度的两阶段分类,这对于帕金森的及时疗愈具有重要意义。研究人员通过9轴惯性测量单元(IMU)腕部传感器收集帕金森患者手部在静息和姿势状态下的实时震颤数据,并结合神经科医生提供的MDS-UPDRS、Hoehn和Yahr(H&Y)量表以及PDQ-39等临床评分作为真实标签,构建了精细量化帕金森严重程度的整体多模态框架。他们采用了优化的机器学习模型进行严重程度分类,其中投票分类器表现出良好性能,对震颤严重程度的分类准确率达到,对帕金森整体严重程度的分类准确率更是高达,优于其他分类器。此外,研究团队还运用模型可解释性技术(SHAP和LIME),揭示了模型的决策过程,让神经科医生能够验证和信任预测结果,为临床评估提供了透明度。这一研究凸显了整合多模态传感器数据与优化模型进行准确且可解释预测的潜力,为帕金森的诊断和管理提供了更可靠的解决方案。 江苏惯性传感器模块


- 上海IMU数字传感器哪家好 2026-03-09
- 江苏进口IMU传感器哪家好 2026-03-09
- 浙江扫地机器人传感器参数 2026-03-09
- 上海国产惯性传感器厂家 2026-03-09
- 江苏高精度惯性传感器多少钱 2026-03-09
- 上海传感器哪家好 2026-03-08
- 浙江IMU融合传感器品牌 2026-03-08
- 上海平衡传感器参数 2026-03-08
- 江苏原装IMU传感器性能 2026-03-08
- 广东九轴惯性传感器 2026-03-08
- 上海人形机器人传感器品牌 2026-03-07
- 江苏原装IMU传感器选型 2026-03-07