点钻机器人的视觉识别系统是其高精度定位的关键。该系统通过摄像头或激光雷达等传感器捕捉目标物体的图像或视频数据,进行实时分析和处理。通过分析这些数据,机器人可以实现物体识别、定位和跟踪等功能,确保钻孔位置的准确无误。点钻机器人在钻孔过程中还注重环保和清洁。它配备了吸尘装置,用于清理钻孔过程中产生的切屑和粉尘,保持工作环境的清洁。这种环保设计不*保护了操作人员的健康,还提高了生产现场的整体卫生水平。随着技术的不断进步和应用需求的不断扩大,点钻机器人将继续向更智能、更高效的方向发展。未来,点钻机器人将集成更多先进传感器技术和人工智能技术,实现更复杂的自动化生产和智能化控制。同时,随着5G、物联网等技术的普及和应用,点钻机器人将更加便捷地与其他设备和系统进行集成和协同工作,推动制造业向更高水平发展。点钻机器人可以使用温度传感器来监测钻头的工作温度。义乌点钻机器人代理商
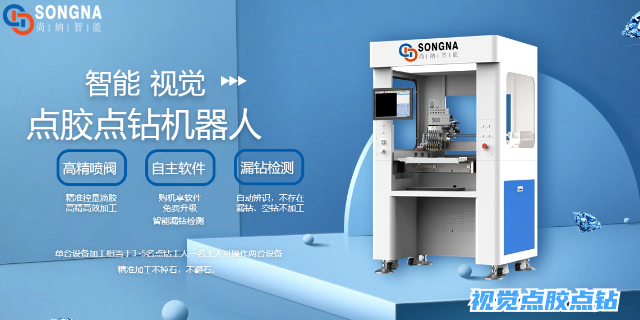
为了提高机器人的运动速度和灵活性,点钻机器人的机械结构还采用了轻量化设计。通过使用轻质材料和优化结构布局,减轻了机器人的整体重量,提高了其运动效率和能效。轻量化设计使得机器人在高速运动时更加稳定可靠,同时也降低了能耗和运行成本。点钻机器人的机械结构通常采用模块化设计,即将机器人分为多个独自的模块,每个模块具有特定的功能和任务。这种设计不*方便了机器人的维护和升级,还提高了其灵活性和可扩展性。当某个模块出现故障时,可以快速更换或修复,而不影响其他模块的正常工作。同时,模块化设计还使得机器人能够适应不同的生产需求和环境变化。义乌点钻机器人加装点钻机器人可以使用激光定位技术提高定位精度。
点钻机器人的工作原理主要包括工件定位、路径规划、钻孔操作和检测反馈四个步骤。首先,机器人通过传感器和视觉系统确定工件的位置和姿态。然后,根据预设程序和工件几何形状,计算出比较优的钻孔路径。接下来,机器人使用电动驱动的钻头进行钻孔操作,同时监测钻头的转速、进给速度等参数。通过传感器检测钻孔的深度和位置,确保钻孔的准确性并进行必要的调整。点钻机器人的机械结构通常采用多关节设计,由多个关节连接而成,实现了机器人的灵活运动和多自由度操作。同时,为了保证钻孔的精确度和稳定性,机器人的机械结构需要具备足够的刚性和稳定性。此外,轻量化设计也是点钻机器人机械结构的一个重要特点,通过采用轻质材料和优化结构,提高了机器人的运动速度和能效。模块化设计则使得机器人的维护和升级更加便捷。
点钻机器人的工作原理基于精确的定位和控制系统。首先,通过传感器和视觉系统获取工件的精确位置和姿态信息。然后,根据预设的程序和工件的几何形状,计算出比较优的钻孔路径。在钻孔过程中,机器人使用电动驱动系统控制钻头进行旋转和进给,同时实时监测钻头的转速、进给速度和切削力等参数,以确保钻孔的质量和效率。点钻机器人采用先进的视觉识别技术,能够实现对工件的高精度定位。通过激光传感器、相机等高精度传感器,机器人可以捕捉工件的图像或视频数据,并进行实时分析处理。这种技术不*提高了定位的准确性,还使得机器人能够适应不同形状和尺寸的工件,满足多样化的生产需求。点钻机器人的点钻过程无需人工干预,减少了人为因素对点钻质量的影响。
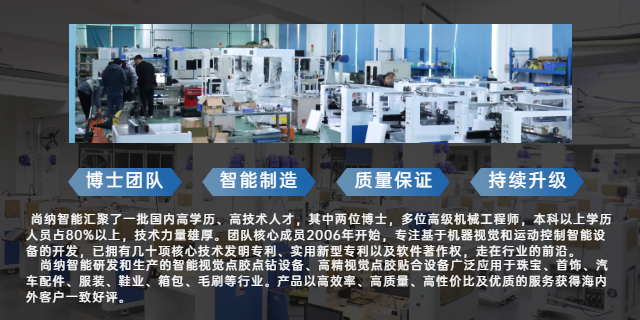
点钻机器人在设计和制造过程中充分考虑了环保和节能因素。采用轻量化设计和优化结构可以减少机器人的能耗;同时,一些机器人还配备了吸尘装置用于清理钻孔过程中产生的切屑和粉尘以保持工作环境的清洁。此外,通过精确控制钻头的转速和进给速度等参数可以减少不必要的能源浪费和环境污染。随着制造业自动化和智能化水平的不断提高以及人工成本的不断上升,点钻机器人等自动化设备的需求将持续增长。未来,点钻机器人将在更多领域发挥重要作用并推动相关产业的转型升级。同时,随着技术的不断进步和创新应用的不断涌现,点钻机器人将更加智能化、高效化和环保化以满足市场不断变化的需求。点钻机器人可以使用闭环控制系统确保精度。山东点钻机器人尚纳智能
点钻机器人的点钻过程安全可靠,能够保护操作人员的身体健康和安全。义乌点钻机器人代理商
点钻机器人的工作原理基于精确的路径规划和高效的钻孔操作。首先,机器人通过传感器和视觉系统确定工件的位置和姿态;随后,控制系统根据预设程序和工件几何形状计算出比较佳钻孔路径;在执行钻孔操作时,机器人会根据预设参数(如钻头转速和进给速度)精确控制钻头的运动;机器人还会使用传感器检测钻孔深度和位置,确保钻孔的准确性。点钻机器人以其高精度和稳定性著称。采用先进的传感器和控制系统,机器人能够实现微米级的定位精度,减少人为错误,提高钻孔质量。同时,其刚性和稳定性设计确保了机器人在工作过程中不会发生过大的变形或振动,进一步提升了钻孔的精确性和一致性。义乌点钻机器人代理商