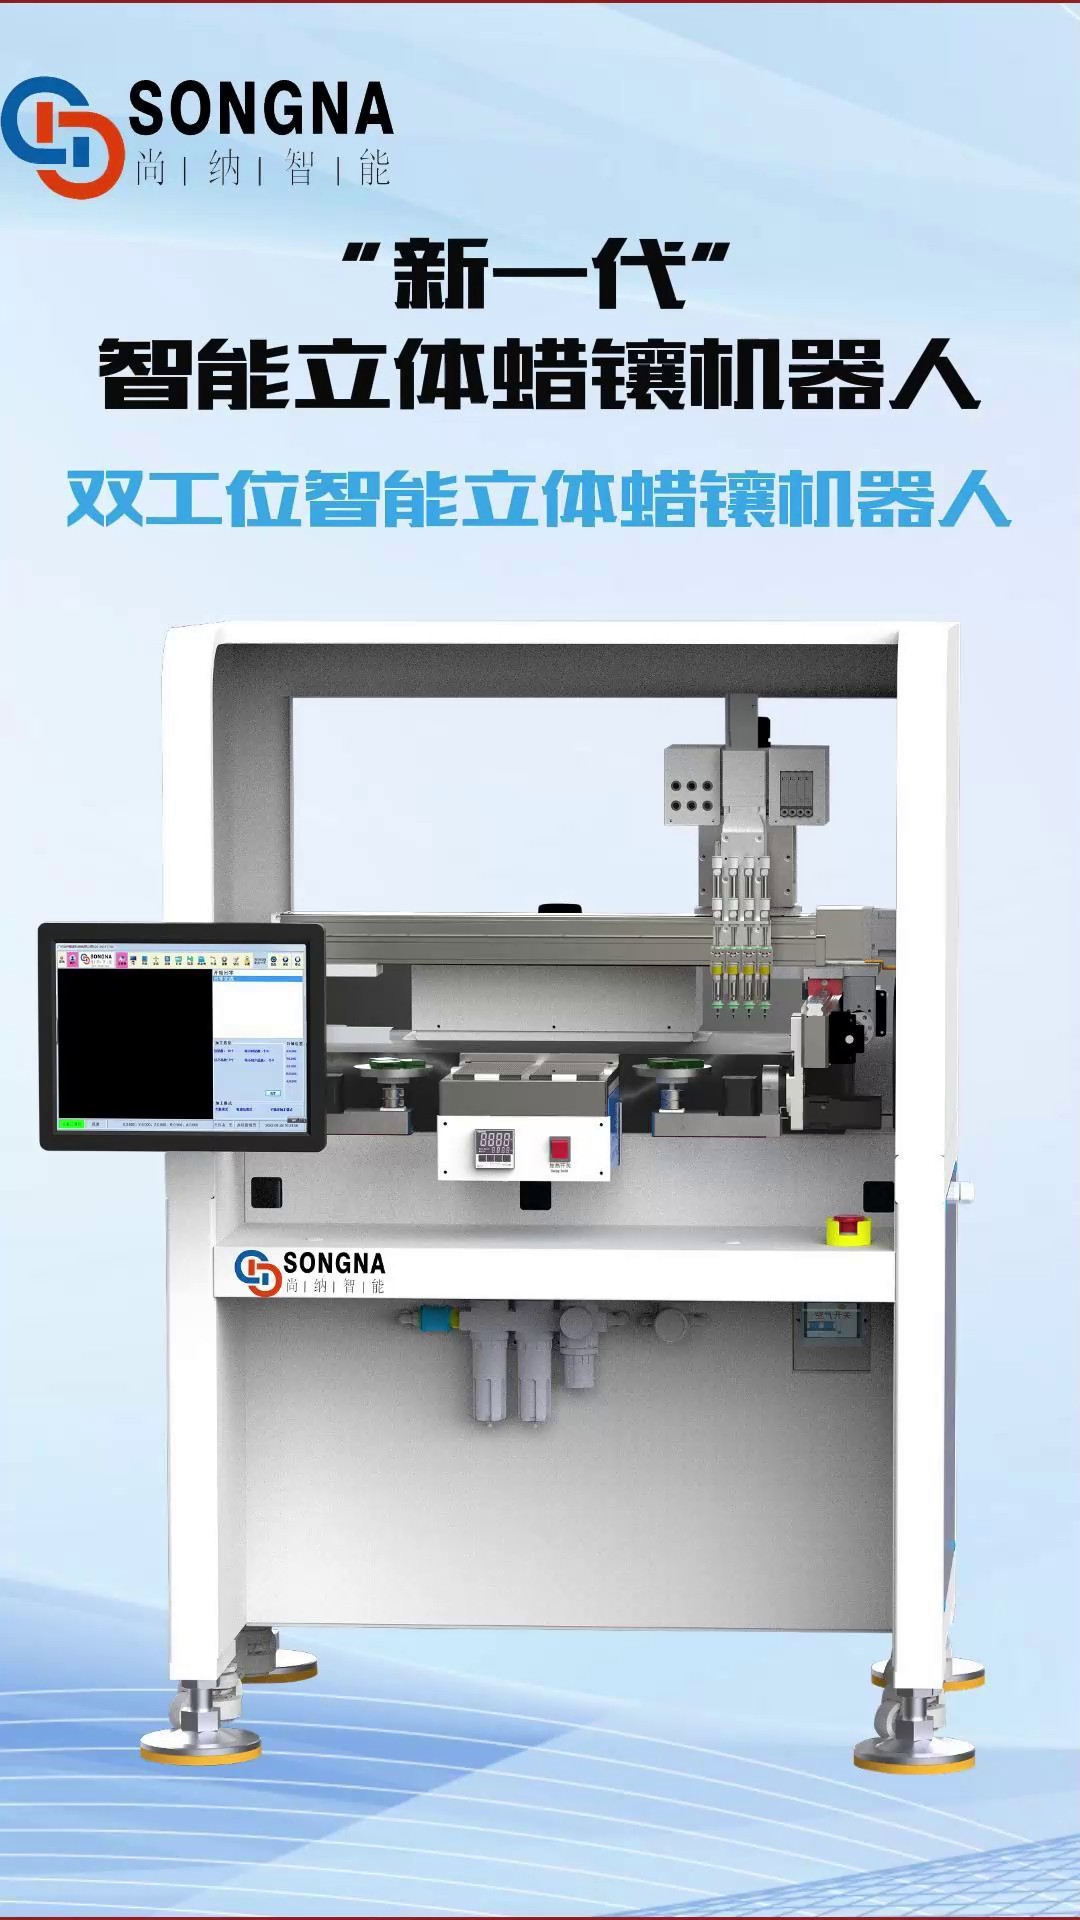
蜡镶机器人的正常运行离不开各种配件的支持。蜡镶机器人的配件种类繁多,主要包括机械配件、电子配件和控制配件等。机械配件如电机、齿轮、轴承等,是机器人运动的动力来源和传动部件,它们的质量和性能直接影响机器人的运动精度和稳定性。电子配件如传感器、电路板、继电器等,负责采集和处理各种信号,控制机器人的电气系统正常运行。控制配件如控制器、编程器等,是机器人的“大脑”,它们可以根据预设的程序对机器人进行控制和操作。不同的配件在机器人中发挥着不同的作用,它们相互配合,共同完成蜡镶任务。因此,在选择和使用蜡镶机器人配件时,需要根据机器人的型号和实际需求,选择质量可靠、性能稳定的配件,以确保机器人的正常运行。蜡镶机器人,助力珠宝企业快速发展。深圳工艺品蜡镶机器人公司
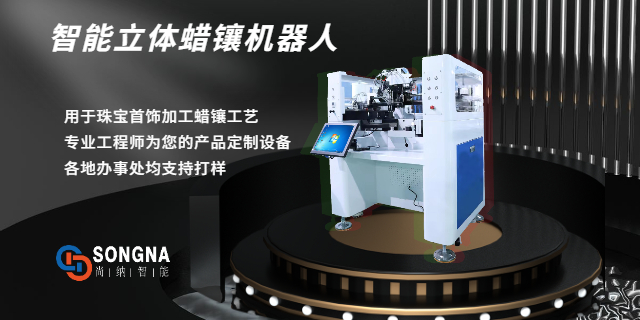
智能立体蜡镶机器人表示了蜡镶技术向三维空间拓展的趋势。与传统平面镶嵌设备不同,这类机器人能够在立体蜡模上完成多层次、多角度的宝石镶嵌任务。其机械臂通常配备六个或更多旋转关节,可实现360度无死角操作,甚至能深入蜡模内部进行微调。在软件层面,智能立体蜡镶机器人通过三维建模技术生成蜡模的数字孪生体,操作人员可在虚拟环境中预演镶嵌路径,优化机械臂的运动轨迹。例如,在制作镶嵌有悬浮宝石的吊坠时,设备可先在底层蜡模上固定主石,再通过调整机械臂高度与角度,将副石精确嵌入上层结构中。此外,部分智能立体蜡镶机器人还支持与3D打印机联动,直接读取打印出的蜡模数据,进一步缩短了从设计到生产的周期。深圳工艺品蜡镶机器人公司蜡镶机器人维修需对机械结构进行紧固,防止松动异响。
视觉蜡镶机器人是蜡镶机器人领域的一项创新成果。它配备了先进的视觉识别系统,能够像人眼一样对工作环境和蜡模进行精确识别。在操作过程中,视觉系统可以实时捕捉蜡模的位置、形状和尺寸等信息,并将这些数据反馈给控制系统。控制系统根据反馈信息调整机器人的动作,确保蜡镶的准确性。与传统的蜡镶机器人相比,视觉蜡镶机器人具有更强的适应性和灵活性。它可以处理不同形状和大小的蜡模,无需对机器人进行复杂的调试和改装。而且,视觉系统还可以检测蜡模的质量,及时发现瑕疵和缺陷,避免不合格产品进入下一道工序,提高了生产效率和产品质量。
对于小批量、多品种的生产需求,蜡镶机器人展现了独特的适应性。传统手工蜡镶依赖操作人员的经验,且效率受限于人力成本,而自动化蜡镶机器人可通过快速换模功能实现不同产品的无缝切换。例如,在定制珠宝加工中,机器人可预先存储多种蜡模的镶嵌参数,操作人员只需通过触摸屏选择对应程序,设备即可自动调整机械臂的运动轨迹与视觉识别参数。此外,蜡镶机器人的编程界面通常采用图形化设计,降低了技术门槛,即使非专业人员也能通过简单培训完成基础操作。这种灵活性使得蜡镶机器人成为小批量生产场景中的理想选择。机器人蜡镶,提升珠宝镶嵌的精确度和速度。
蜡镶机器人的能耗管理是企业控制运营成本的重要环节。尽管单台设备的功率通常在1-3千瓦之间,但长时间运行仍会积累可观的电费支出。优化能耗可从多个方面入手:首先,选择节能型配件,如低功耗伺服电机、高效气动元件等,可降低设备基础能耗;其次,通过智能控制系统实现按需供电,例如在机械臂空闲时自动进入待机模式,减少无效能耗;此外,合理安排生产计划也能发挥作用,将高能耗工序集中在电价低谷时段进行,可进一步降低用电成本。部分先进机型还配备了能耗监测模块,能实时记录各部件的电力消耗数据,帮助企业识别高耗能环节并针对性优化。蜡镶机器人维修需使用专业工具,避免损坏精密部件。深圳工艺品蜡镶机器人公司
蜡镶机器人,快速完成复杂镶嵌任务。深圳工艺品蜡镶机器人公司
视觉蜡镶机器人的图像处理技术是其实现精确蜡镶的关键。在蜡镶过程中,视觉系统采集到的图像可能存在噪声、模糊等问题,影响视觉识别的准确性。因此,需要采用先进的图像处理技术对采集到的图像进行预处理。例如,通过滤波算法去除图像中的噪声,使图像更加清晰;采用边缘检测算法提取工件的轮廓信息,确定蜡镶的位置。同时,视觉系统还需要对图像进行特征提取和匹配,将采集到的图像与预设的标准图像进行对比,判断工件是否符合要求。在复杂环境下,图像处理技术还需要考虑光照变化、遮挡等因素的影响,通过自适应算法调整图像处理的参数,确保视觉识别的稳定性和准确性。先进的图像处理技术使得视觉蜡镶机器人能够在各种工况下准确完成蜡镶任务,提高了生产的质量和效率。深圳工艺品蜡镶机器人公司