- 品牌
- 机械臂
- 型号
- DY005
所述步进减速电机的输出轴通过底部传动机构与机械臂底盘连接,驱动机械底盘进行旋转运动;所述主臂及驱动装置包括机架以及安装在机架上的一级臂、一级臂驱动机构、二级臂驱动机构和平衡缸,步进减速电机安装在机架上;所述一级臂的下端安装有一级臂底座,一级臂底座可转动的安装在机架上,所述平衡缸的后端与机架可转动连接,平衡缸内设有弹簧,弹簧的后端与平衡缸连接,弹簧的前端与第二连杆的后端连接,第二连杆的前端与一级臂底座铰接;二级臂驱动机构与一级臂驱动机构分别设置在平衡缸的左右两侧,二级臂驱动机构通过连杆与二级臂连接,二级臂的后端与一级臂的上端铰接,一级臂驱动机构与一级臂底座连接;所述腕部及驱动装置包括三级臂、四级臂、用于驱动三级臂旋转的三级臂驱动机构、用于驱动四级臂翻转的翻转驱动机构和用于驱动功能模块的功能模块驱动机构,所述三级臂驱动机构安装在二级臂上且其输出端通过法兰联轴器与三级臂连接,所述翻转驱动机构安装在三级臂上且其输出端与四级臂连接,所述模块驱动机构安装在四级臂上;所述三级臂包括第二左板和第二右板,第二左板与第二右板的后端通过金属块连接,所述法兰联轴器安装在金属块上。耐用机械臂,长寿命设计,减少维护烦恼。山西机械臂配件
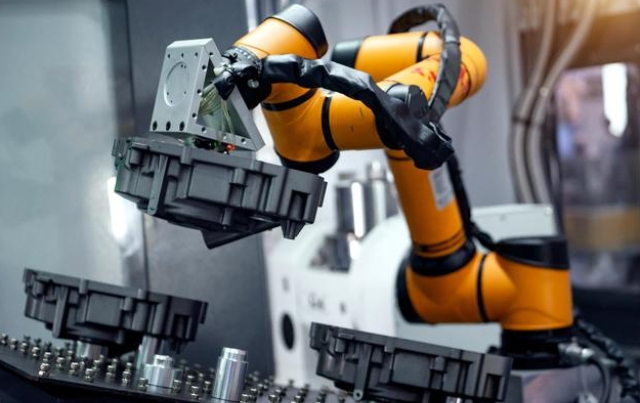
基于形状记忆合金的钩爪机械手随着机械人技术的不断发展,机器人的操作需求不断提升,针对不同的任务背景,需要设计具有相应特点的新型机械手。传统通用机械手在抓取形状不规则,且表面粗糙的物体时(如石块、砖头等),不能完全和其表面相互贴合,因此用以抵消物体重力的摩擦力较小,导致抓取成功率较低。本实用新型的目的在于提供一种基于形状记忆合金的钩爪机械手,可通过形状记忆合金片的形变改变柔性手指的内。为实现上述目的,采用的技术方案如下:2、一种基于形状记忆合金的钩爪机械手,包括:柔性手指1,所述柔性手指1包括:3、内层和外层,均为支撑硅胶垫103;4、形状记忆合金片102,设置在两层支撑硅胶垫103之间;所述形状记忆合金片102在通电加热后,向柔性手指1的内层方向发生弯曲形变,带动两层支撑硅胶垫103弯曲,从而完成柔性手指1向内弯曲的动作。外弯曲形状,配合驱动模块可以实现对形状不规则且表面粗糙的物体进行抓取和释放。浙江皮带输送机械臂如东大元机械臂,实现无人化生产车间。
本实用新型提供如下技术方案:一种具有稳定加持喷头结构的多自由度机械臂,包括机械臂主体、固定板、移动板、移动杆、第二固定板和放置板,所述机械臂主体的顶端设置有放置板,且放置板底端设置有固定板,所述固定板上设置有移动板,且移动板的中间位置处贯穿有移动杆,所述固定板顶端开设有与移动杆配合的滑槽,所述移动板的前后两端皆通过铰接轴铰接有连接杆,且连接杆的另一端皆通过铰接轴铰接有固定杆,所述固定板的右侧皆焊接有连接块,所述连接块顶端皆固定有转轴,所述固定杆的左侧皆套接在转轴上,所述放置板顶端设置有第二固定板,且第二固定板的右侧对称设置有支撑板,所述支撑板内侧设置有硬胶板,且硬胶板的左侧胶粘在连接板上,所述连接板的左端与第二固定板侧壁之间焊接有伸缩杆,且伸缩杆的外表面套接有弹簧,且弹簧的左右两端分别焊接在第二固定板和连接板侧壁上,所述支撑板的内侧皆固定有滑块,所述硬胶板左侧皆开设有与滑块配合的第二滑槽。与现有技术相比,本实用新型的有益效果是:1、该具有稳定加持喷头结构的多自由度机械臂设置有固定板、移动板、移动杆、滑槽、连接杆、固定杆、橡胶垫、连接块、转轴、限位杆和第二限位杆。
工业机械臂是拟人手臂、手腕和手功能的机械电子装置。它可把任一物件或工具按空间位姿(位置和姿态)的时变要求进行移动,从而完成某一工业生产的作业要求。如夹持焊钳或焊枪,对汽车或摩托车车体进行了点焊或弧焊;搬运压铸或冲压成型的零件或构件;进行激光切割;喷涂;装配机械零部件等等。工业机械臂目前还没有统一的分类标准。根据不同的要求可进行不同的分类。一、按驱动方式分1.液压式液压驱动机械臂通常由液动机(各种油缸、油马达)、伺服阀、油泵、油箱等组成驱动系统,由驱动机械臂的执行机构进行工作。通常它具有很大的抓举能力(高达几百公斤以上),其特点是结构紧凑,动作平稳,耐冲击,耐振动,防爆性好,但液压元件要求有较高的制造精度和密封性能,否则漏油将污染环境。2.气动式其驱动系统通常由气缸、气阀、气罐和空压机组成,其特点是气源方便,动作迅速、结构简单、造价较低、维修方便。但难以进行速度控制,气压不可太高,故抓举能力较低。3.电动式电力驱动是目前机械臂使用得多的一种驱动方式。其特点是电源方便,响应快,驱动力较大(关节型的持重已达400公斤),信号检测、传递、处理方便,并可以采用多种灵活的控制方案。如东大元机械臂,提供定制化解决方案。
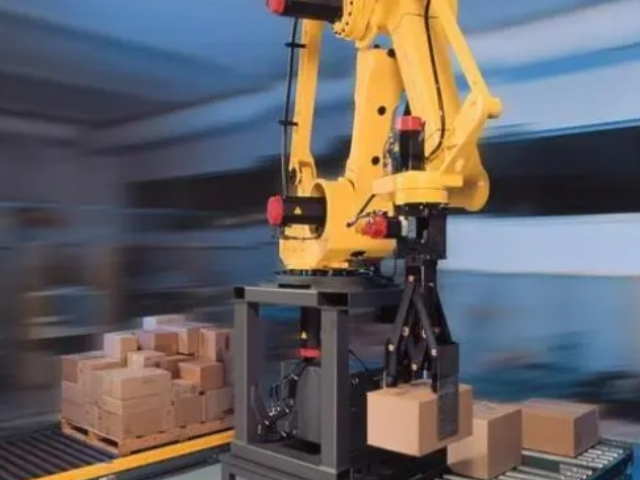
每个工作台对应匹配一个机座,所述工作台下方设置有平衡于所述送料传送带的出料传送带。每个所述的工作台侧边均设置有废料传送带,所述废料传送带高度低于所述送料传送带和所述出料传送带,并且和两者垂直。所述焊接部前端转动设置有焊接座,所述焊接座端部设置有激光焊接头,所述焊接头设置有折弯。所述检测手端部设置有检测部,所述检测部的为圆台形,圆台形的底面分别设置有窗口和第二窗口,所述窗口设置有图像摄取头,所述第二窗口设置有超声波发射接收装置,所述超声波发射接收装置信号连接超声波探伤仪,所述图像摄取头连接有视觉检测装置;所述窗口和所述第二窗口之间设置有测温探头,所述测温探头连接所述前端高精度电机并可使其工作从而驱使所述检测部转动。所述取件部设置有喇叭形的吸盘,所述吸盘边缘设置有密封环,所述吸盘连接有通气管,所述通气管连接有气泵,所述气泵可通过该通气管向吸盘输出空气或者从吸盘处吸走空气。所述检测部侧边设置有照明装置,该照明装置配合所述图像摄取头工作。所述回转双叉臂尾端设置有连接座,所述转动轴前端设置有转动盘,所述连接座固定设置于所述转动盘上,所述回转双叉臂前端设置有转动电机。 如东大元机械臂,适应多种复杂环境。链板输送机械臂一体化
我们的机械臂采用先进的技术,确保高精度和高速度的操作,满足您生产线的需求。山西机械臂配件
激光焊接虽然能够解决大部分的缺陷,但是焊接缺陷依旧存在,因此就需要焊后进行检测,避免残次品进入市场。技术实现要素:本发明针对现有技术中的不足,提供了一种装备制造机械臂,采用自动化流水线的焊接生产模式,并且能够对焊缝进行检测,剔除存在缺陷的产品。为了解决上述技术问题,本发明通过下述技术方案得以解决:一种装备制造机械臂,包括机座,所述机座上螺栓紧固连接安装有安装盘,所述安装盘上固定设置有底座,所述底座上方设置有连接部,所述连接部上方转动设置有支臂,所述支臂顶部转动设置有第二支臂,所述第二支臂前端转动设置有轴座,所述轴座内设置有转动轴,所述轴座尾部设置有驱动所述转动轴转动的转轴电机,所述转动轴的前端连接有回转双叉臂,所述回转双叉臂前端设置有加工转动头,所述加工转动头包括多阶轴套,所述多阶轴套连接有传动机构和前端高精度电机,所述多阶轴套上转动设置有焊接手、检测手和取件部,所述焊接手端部设置有焊接部;所述前端高精度电机配合所述传动机构进行传动工作从而能够分别驱动所述焊接手、所述检测手和所述取件部的转动。所述机座一侧边设置有送料传送带,送料传送带对应一侧设置有若干个排列的工作台。山西机械臂配件