- 品牌
- 机械臂
- 型号
- DY005
工业机器人是智能制造技术的重要基础技术,受到了世界各制造业强国的重视。在未来,随着智工业机器人能制造技术的发展,机器人的应用范围将不断拓展,而企业对更高生产效率和产品质量的需求,在机器人的工业应用中存在着诸多的性能要求,其中重要的两个性能要求是定位速度和定位精度。往往希望机器人以短的时间准确到达目标位置进行加工作业,以此来提高加工质量及加工效率。但是由于机器人又要满足高速度的要求,就不可避免的存在了冲击、惯量的特性,这就导致严重的振动问题,使其难以满足、高精度的要求。振动问题会降低工作的效率、精度,还会影响设备的工作稳定性和使用寿命。除了超声振动仪器、碎石机等少数利用振动的机械设备以外,大部分的机械设备是不希望在正常运行过程中有振动发生的。当前工业机器人正向着高速、高精、轻量化和重载方向发展。现有技术中的机器臂存在质量偏大导致在运动止停过程中产生较大惯性及冲击载荷造成振动,影响运动及工作效率。 如东大元机械臂,提升生产效率和利润。全自动机械臂用户体验
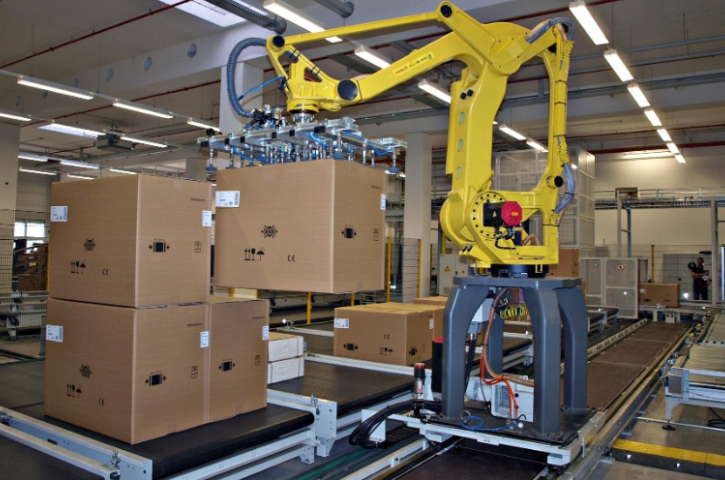
也可以通过中间媒介间接相连,可以是两个元件内部的连通。对于本领域的普通技术人员而言,可以具体情况理解上述术语在本实用新型中的具体含义。请参阅图1~3,本实用新型实施例中,一种带有机械臂的全自动匀浆机,包括底座1,所述底座1的上表面一端与支撑杆2的底端固定连接,支撑杆2的顶端与顶板9的底面一端固定连接,顶板9的两端分别与一根竖直安装的导向杆13滑动连接,导向杆13的顶端分别与导向板10的底面两端固定连接,导向杆13的底端分别与升降板6的顶面两端固定连接,升降板6的上表面通过螺栓固定安装有电机7,电机7的型号为y132m-4且电机7的供电端口通过开关与外部电源连接,电机7的输出轴竖直向下与搅拌杆4的顶端固定连接,搅拌杆4的底端穿过升降板6下方焊接有若干搅拌叶3,电机7的上方在导向杆13之间固定安装有水平的支撑板8,支撑板8的两端分别通过焊接的方式与导向杆13固定连接,支撑板8的顶面与竖直安装的丝杆12的底端转动连接,丝杆12的顶端穿过顶板9和导向板10上方与第二电机11的输出轴固定连接,第二电机11通过螺栓固定安装在导向板10的上表面,第二电机11的型号与电机7相同,且第二电机11与电机7均由外部控制系统控制,丝杆12与顶板9螺纹连接。全自动机械臂用户体验如东大元机械臂,助力企业实现自动化转型。
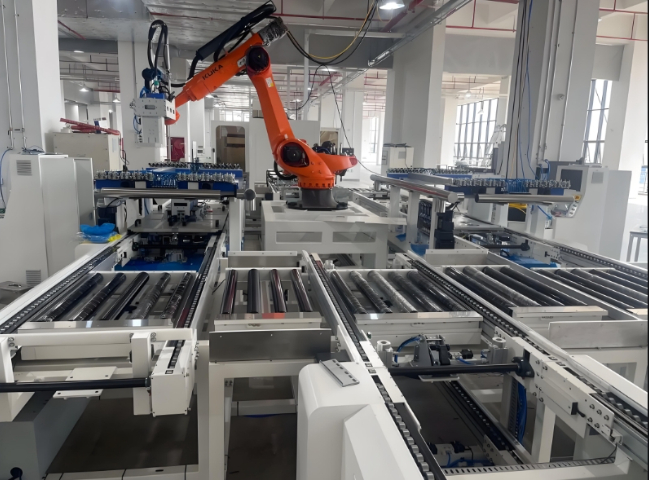
带有定位结构的机械臂结构。机械臂是指高精度,多输入多输出、高度非线性、强耦合的复杂系统,因其独特的操作灵活性,已在工业装配,安全防爆等领域得到广泛应用,机械臂是一个复杂系统,存在着参数摄动、外界干扰及未建模动态等不确定性,因而机械臂的建模模型也存在着不确定性,对于不同的任务,需要规划机械臂关节空间的运动轨迹,从而级联构成末端位姿;而机械臂在实际的运用过程中,重要的使用功能即为使其转动移动和定位。目前市场上的机械臂在装配后进行使用时,难以进行多角度的转动调节,且难以在调节后定位稳定,使用起来稳定性较差,难以适配多种器械进行使用。技术实现要素:针对现有技术的不足,本发明提供了一种带有定位结构的机械臂结构,解决了目前市场上的机械臂在装配后进行使用时,难以进行多角度的转动调节,且难以在调节后定位稳定,使用起来稳定性较差,难以适配多种器械进行使用的问题。为了实现上述目的,本发明采用了如下技术方案:一种带有定位结构的机械臂结构,包括基轴,所述基轴的表面转动连接有支撑板和第二支撑板,且支撑板转动连接在基轴表面的中部,所述支撑板远离基轴的端部固定安装有连接臂架。
所述插接片的端部固定安装封盖触条。推荐的,所述封盖触条采用氟橡胶材质制成。推荐的,所述第二支撑板的数量为两个,且两个第二支撑板分别滑动搭接在支撑板的顶面和底面。推荐的,所述连接臂架的端部固定安装有安装片,所述安装片的两面贯穿开设有安装螺孔。推荐的,所述连接套的端部固定安装有第二安装片,所述第二安装片的两面贯穿开设有第二安装螺孔。与现有技术相比,本发明的有益效果是:1、该带有定位结构的机械臂结构,通过电动推杆驱动输出推杆推出或收缩,即可拉动连接环和转轴,使限位滑条的两端分别通过转轴和第二转轴与连接环和第二连接环转动,从而使限位滑条连接在控制槽内部的位置得以改变,从而使连接臂架与第二连接臂架得以转动调节,电动推杆停止驱动时,即可定位稳定,从而达到了便于多角度转动调节的效果,实现了提高定位稳定性的目标,使用起来更加稳定,适应范围更广。2、该带有定位结构的机械臂结构,通过按压限位插轴,使其在限位通孔和滑孔内滑动,并通过滑片对优力胶块进行触压,使限位插轴滑离限位通孔时,即可抽离连接套,从而使连接套从连接柱表面抽离,从而达到了便于安装和拆卸的效果,实现了便于维护检修的目标,装配起来更加灵活。机械臂操作界面友好,如东大元用户体验佳。
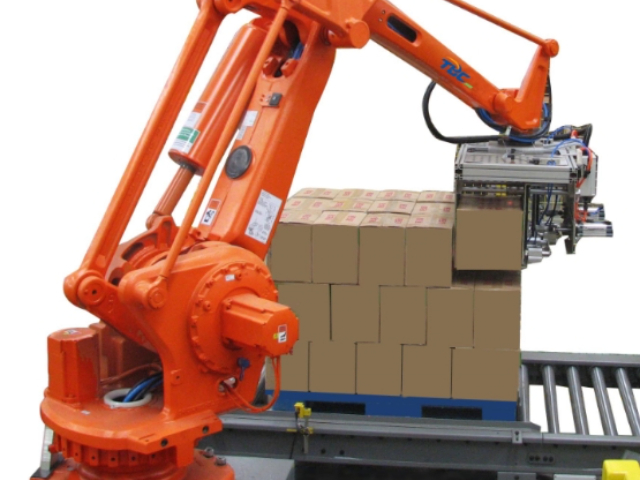
机械臂是指高精度,多输入多输出、高度非线性、强耦合的复杂系统,因其独特的操作灵活性,已在工业装配,安全防爆等领域得到广泛应用。机械臂的工作过程中电动控制器是机械臂的控制端,但是目前的控制器一般是固定不动的,给使用者的使用和日常维护带来不便,而且控制器的角度无法调节,难以满足使用者的需要,为此提出一种既方便使用者的日常维护和使用,也能对操作角度进行调节的电动控制器来解决此问题。技术实现要素:本实用新型的目的在于提供一种控制机械臂的电动控制器,具备既方便使用者的日常维护和使用,也能对操作角度进行调节的,解决了目前的控制器一般是固定不动的,给使用者的使用和日常维护带来不便,而且控制器的角度无法调节,难以满足使用者的需要的问题。为实现上述目的,本实用新型提供如下技术方案:一种控制机械臂的电动控制器,包括固定夹和控制器本体,所述固定夹的右侧栓接有连接板,所述连接板前侧和后侧的顶部分别栓接有铰杆和第二铰杆,所述铰杆位于第二铰杆的前侧,所述连接板通过铰杆和第二铰杆铰接有安装板,所述安装板与控制器本体卡接,所述安装板后侧的顶端栓接有限位机构,所述安装板的内部内嵌有卡接机构,所述卡接机构包括卡接板。 如东大元机械臂,提升生产安全性。耐用机械臂价格比较
如东大元机械臂,助力企业实现智能制造。全自动机械臂用户体验
主连接杆33穿过基座23与伸缩轴26相连接,连接杆31一端通过轴与与连接臂36相连接,另一端通过轴与主连接杆33相连接,第二连接杆32一端通过轴与第二连接臂37相连接,另一端通过轴与主连接杆33相连接,连接臂36和第二连接臂37下方分别固定有机械爪34和第二机械爪35,机械爪34和第二机械爪35上设有防腐涂层和耐磨涂层。通过设置的摆动液压缸使得液压式机械手可以在底座上进行水平方向的旋转,扩大了装置的适用范围,通过设置的旋转装置可以使得液压式机械手在竖直方向上进行旋转,方便机械手对物体的夹持,通过设置的伸缩装置可以使得液压式机械手上下移动,扩大了使用范围。本具体实施的工作原理为:本发明的液压式机械爪(以下简称装置),在使用时如果需要进行水平方向的旋转,可以摆动液压缸2工作,摆动液压缸2带动整个装置旋转到位置,如果装置的高度不够无法夹到物体,可以使得液压伸缩装置8工作,带动滑动支持臂7通过导轨向上运动,从而可知如果装置的高度过高只需要使得滑动支持臂7向下运动就可以,如果需要机械爪3在竖直方向上运动的时候,旋转装置17工作,带动水平旋转臂21旋转,机械手臂22固定在水平旋转臂21上,从而机械手臂22可以进行旋转,当需要夹持物体的时候。全自动机械臂用户体验