
- 品牌
- 恩畅
- 型号
- ECE
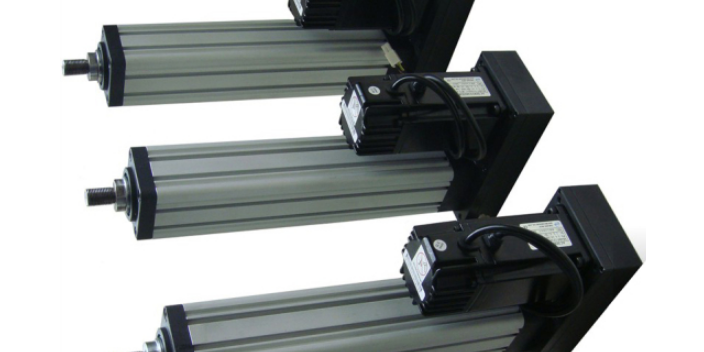
沿海地区使用比较规格有:日规、欧规...电动缸的竞争相对比较大,因为在代替劳动力不单单指劳力上的取代,更多时候讲究其灵活性,因而通常要求电动缸的各种参数达到比较高的要求,比如:速度要求,大部分的电动缸按不同规格大有不同,电动缸速度达到1000mm/s;负载要求,不同的生产过程要求不一样的负载;精度要求;标准电动缸重复定位精度达到±。电动缸照片(11张)电动缸规格参数编辑推力10kg到35T行程1~2500mm速度大加速度10m/s2轴向间隙重复精度0,01mm内部结构:行星滚柱丝杠,滚柱丝杠,梯形丝杠,防反转装置驱动电机类型:步进电机,伺服电机,直流电机,交流电机位置检测:用于接近式传感器,光栅尺,编码器压力检测:压力传感器耐腐蚀等级V<g/m2*h防护等级IP66环境温度-40°C-120°C材料备注含有PWIS物质密封件的材料信息NBR外壳的材料信息锻造铝合金光滑处理伸缩杆的材料信息高合金钢,耐腐蚀电动缸(22张)电动缸特点编辑电动缸闭环伺服控制闭环伺服控制,控制精度达到;精密控制推力,增加压力传感器,控制精度可达1%;很容易与PLC等控制系统连接,实现高精密运动控制。噪音低,节能,干净,高刚性,抗冲击力,超长寿命,操作维护简单。 电机在低于3倍的电流之下,启动乏力。这是电机至今的固有特点缺点-苏州恩畅。山东伺服电动缸图片
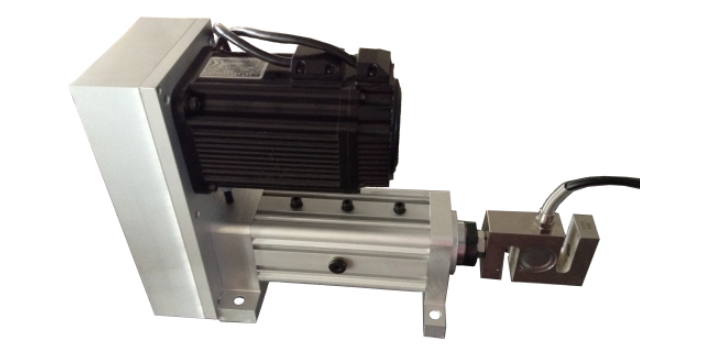
DG型电动缸是一种将电动机的旋转运动转变为直线往复运动的电力驱动装置。可用于各种简单或复杂的工艺流程中做为执行机械使用,以实现远距离控制、集中控制或自动控制。该产品的特点:1、精选**电机,启动转矩大,可带负荷启动。2、采用编码器控制行程,可通过设置改变行程大小。3、可按用户要求订做不同速度、不同行程的电动缸。4、采用全封闭密封,适合电站、输煤、通风系统等恶劣的环境使用。5、本机体积小、重量轻、安装调试方便。6、本机备有过流、超行程等多种保护措施,电动缸,确保安全运行。主要性能指标:1、额定推拉力:大于500N。2、电源:直流40V。3、动作频率(**大):600次/小时。4、额定行程:50-500mm。5、额定速度:200mm/s6、工作环境:不含强腐蚀性、易燃、易爆的介质。7、环境温度:-30℃~50℃。8、相对湿度:80%(20±5℃)。9、无强烈震动。可根据客户需要定做EXLAR电动缸在旋转压实仪中的工艺流程对电动缸的位置控制采用比较成熟的经典的比例、积分、微分(PID)控制。PID控制具有原理简单、使用方便、适应性好等优点。工艺流程:(1)操作者设定系统所需的工作压力;(2)系统根据设定的压力值计算出电动缸需要移动的位移;。山东国产伺服电动缸多少钱苏州恩畅伺服就是一个电机,和控制这个电机的驱动器。
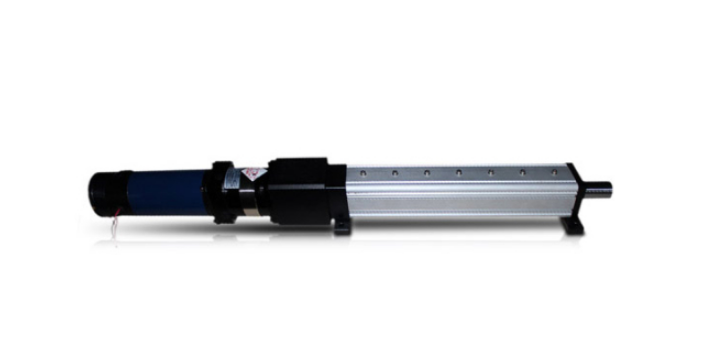
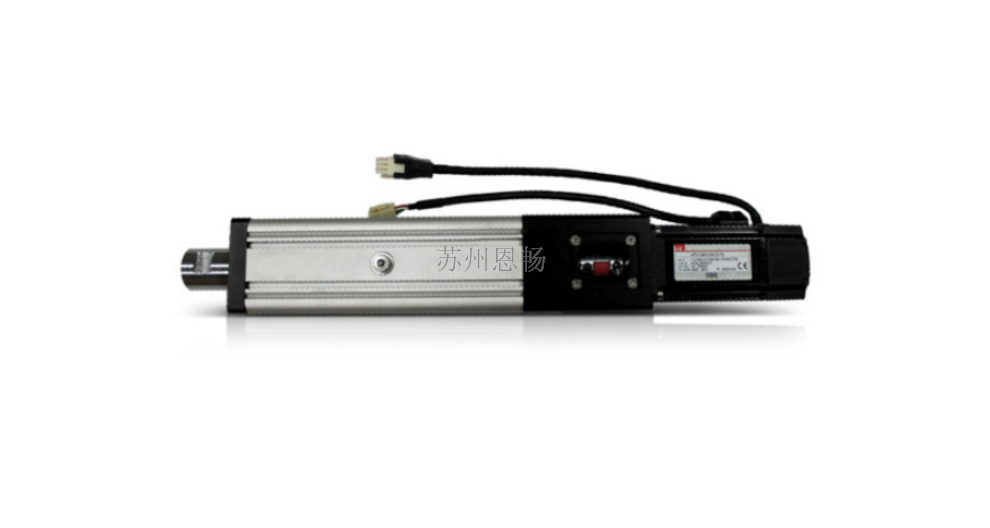
恩畅伺服电动缸是将伺服电机与丝杆一体化设计的模块化产品,将伺服电机的旋转运动通过丝杆转换成直线运动,同时将伺服电机的转速控制、使扭矩控制转变成速度控制、位置的控制、推力的控制,实现准度直线运动系列的全新产品。伺服电动缸特性:结构紧凑,外形尺寸小,安装使用方便,维护简单,噪音低,寿命长。伺服电动缸优点:省能源,干净,低噪音低摩擦和低速平稳性良好,优异的控制性和稳定性;安装、使用方便,低维护成本;采用新模块化设计方法,结构紧凑、外形尺寸较小、安装方便;高响应、高性能、高可靠性、多种、多重安全保护措施;工作寿命长,可频繁启停;环境适应性好(低温、高温、高原、盐雾、防水、防爆等各种恶劣环境)。伺服电动缸安装方式:可以提供非常灵活的安装配置。全系列的安装组件可根据客户不同的要求选择配备。相关配置及附件:驱动部分可选伺服电机、直流电机、步进电机、三相异步电机等,也可以客户自行提供电机。附件可选配,如限位开关行星减速机压力传感器、激光传感器和光栅尺等等。
伺服电动缸作为一种精密传动机构,伺服电动缸可以将电机的旋转运动转换成丝杠的直线运动,并通过精确控制转数以实现传动精度的控制。伺服电动缸厂家为大家解析服电动缸和传动液压缸、气缸的区别……电动缸、液压缸和气缸成本上的比较1、操作方式的区别电动缸操作简单,既插既用,而液压缸和气缸都比较复杂;2、环境影响电动缸无污染、环保,液压缸经常漏油,气缸噪音较大;3、安全隐患电动缸安全,几乎无隐患,液压缸有油泄漏,气缸有气泄漏;4、能源应用电动缸节约能源,液压缸和气缸损耗大;5、寿命电动缸寿命长,液压缸和气缸寿命较长(维护得当);6、维护保养电动缸几乎免维护,液压缸和气缸经常高成本维护;7、性价比电动缸的性价比高,液压缸和气缸的性价比较低;伺服电动缸、液压缸和气缸功能上的比较1、速度电动缸速度很高,液压缸速度中等,气缸速度很高;2、加速度电动缸加速度很高,液压缸加速度较高,气缸加速度很高;3、刚性电动缸超高,液压较低且很不稳定,缸气缸很低;4、承载能力电动缸很强,液压缸很强,气缸中等;5、抗冲击载荷能力电动缸很强,液压缸很强,气缸较强;6、传递效率电动缸的传动效率>90%,液压缸和气缸都<50%。
恩畅机器人控制器和电机驱动器集成安装于机器人移动平台上,使其体积更小。

可以具体情况理解上述术语在本实用新型中的具体含义。请参阅图1至图3,本实用新型提供的一种实施例:一种伺服电动缸装置,包括柜体1、放置柜4、***腔体11和第二腔体12,柜体1的内部中间固定安装有隔板5,隔板5的底端设有***腔体11,***腔体11的内部两侧固定安装有滑轨8,滑轨8的侧面固定安装有抽屉9,抽屉9的前表面固定安装有前挡板13,前挡板13的前表面开设有拉口14,拉口14的开设使使用人员方便拉动抽屉9进出,达到了提供力的输出点效果,隔板5的顶端设有第二腔体12,第二腔体12的中间设有放置柜4,放置柜4的内部设有放置架,通过设置放置柜4,因内部设有多样的放置架,可以根据衣物的样式来进行放置,空间利用率高,达到了可以多样化的存储大量衣物效果,放置柜4的两侧固定安装有滑块2,滑块2滑动在滑槽3内,且滑槽3设在第二腔体12的内部两侧,通过滑槽3和滑块2的配合,使***伺服电动缸6和第二伺服电动缸10在推动放置柜4升降时对其两侧进行稳定,达到了稳定滑动升降的效果。放置柜4的外表面底端一侧连接安装有***伺服电动缸6的输出端,且***伺服电动缸6固定安装在***腔体11的内部一侧,放置柜4的外表面底端另一侧连接安装有第二伺服电动缸10的输出端。汽车工业以及电子电器行业的发展是恩畅工业机器人装配量强劲增长的主要因素。吉林制造伺服电动缸
控制个电机为什么要做个这么复杂的系统呢?这不得不引入电机应用、原理以及发展的一些信息了-苏州恩畅。山东伺服电动缸图片
例如为了避免过大的弹性变形破坏柔性机械臂的稳定性和末端定位精度NASA的遥控太空手运动的很大角速度为。2)前馈补偿法。将机械臂柔性变形形成的机械振动看成是对刚性运动的确定性干扰而采用前馈补偿的办法来抵消这种干扰。德国的BerndGebler研究了具有弹性杆和弹性关节的工业机器人的前馈控制。张铁民研究了基于利用增加零点来消除系统的主导极点和系统不稳定的方法设计了具有时间延时的前馈控制器和PID控制器比较起来可以更加明显的消除系统的残余振动。SeeringWarrenP。等学者对前馈补偿技术进行了深入的研究。3)加速度反馈控制。KhorramiFarShad和JainSandeep研究了利用末端加速度反馈控制柔性机械臂的末端轨迹控制问题。4)被动阻尼控制。为降低柔性体相对弹性变形的影响选用各种耗能或储能材料设计臂的结构以控制振动。或者在柔性梁上采用阻尼减振器、阻尼材料、复合型阻尼金属板、、阻尼合金或用粘弹性大阻尼材料形成附加阻尼结构均属于被动阻尼控制。近年来粘弹性大阻尼材料用于柔性机械臂的振动控制已引起高度重视。RoSSiMauro和WangDavid研究了柔性机器人的被动控制问题。5)力反馈控制法。山东伺服电动缸图片


苏州恩畅自动化设备有限公司,是一家专业以“伺服电动缸及电动伺服系统”为经营主体,集设计、研发、制造、销售、服务为一体的高科技新兴企业,公司本着以质量求生存,以诚信经营求发展的经营理念,在专业团队的带领下,争取为客户做到贴身的服务。伺服电动缸、电动伺服系统作为一个新型的机电一体化产品以省能源、低噪音、环境良好、低维护成本、优异的控制性和稳定性,得到越来越多的企业及科研部门的青睐和认可。我们不*为客户提供质量的电动缸产品,更能够提供完善的售前售后服务,专业的技术保障、持续创新的研发理念,以客户的满意为目的,恩畅自动化将为您提供“比较符合应用”的解决方案。对于带标准2000线编码器的电机而言,由于驱...
- 河南维修伺服电动缸平台 2026-01-16
- 山东伺服电动缸有没有过载保护 2026-01-08
- 安徽防爆伺服电动缸怎样控制 2026-01-08
- 福建工程伺服电动缸厂家报价 2026-01-08
- 安徽平行式伺服电动缸厂家价格 2026-01-08
- 上海伺服电动缸机械人 2026-01-08
- 河北伺服电动缸生产 2025-12-19
- 山东力士乐伺服电动缸 2025-12-19
- 江西生产伺服电动缸多少钱 2025-12-19
- 上海伺服电动缸怎么让他动 2025-12-19
- 天津伺服电动缸有驱动器吗 2025-11-15
- 浙江10吨伺服电动缸 2025-11-15
- 天津伺服电动缸与伺服液压 2025-11-15
- 广东集成伺服电动缸设备制造 2025-11-15
- 广西非标伺服电动缸组合 2025-11-15
- 上海伺服电动缸示意图 2025-11-15


- 河南维修伺服电动缸平台 01-16
- 福建定制多自由度平台设备制造 01-16
- 广东生产多自由度平台设备制造 01-08
- 山东伺服电动缸有没有过载保护 01-08
- 安徽防爆伺服电动缸怎样控制 01-08
- 江西技术多自由度平台多少钱 01-08
- 福建工程伺服电动缸厂家报价 01-08
- 河南附近哪里有多自由度平台修理 01-08
- 河北比较好的多自由度平台按需定制 01-08
- 河北哪里有多自由度平台检修 01-08