
- 品牌
- 恩畅
- 型号
- ECE
除非焊缝比较简单,否则应尽量选用6轴机器人。弧焊机器人除前面图2提及的在作“之”字形拐角焊或小直径圆焊缝焊接时,其轨迹应能贴近示教的轨迹之外,还应具备不同摆动样式的软件功能,供编程时选用,以便作摆动焊,而且摆动在每一周期中的停顿点处,机器人也应自动停止向前运动,以满足工艺要求。此外,还应有接触寻位、自动寻找焊缝起点位置、电弧跟踪及自动再引弧功能等。焊接机器人焊接设备弧焊机器人多采用气体保护焊方法(MAG、MIG、TIG),通常的晶闸管式、逆变式、波形控制式、脉冲或非脉冲式等的焊接电源都可以装到机器人上作电弧焊。由于机器人控制柜采用数字控制,而焊接电源多为模拟控制,所以需要在焊接电源与控制柜之间加一个接口。近年来,国外机器人生产厂都有自己特定的配套焊接设备,这些焊接设备内已经播人相应的接口板、所以在图1a中的弧焊机器人系统中并没有附加接口箱。应该指出,在弧焊机器人工作周期中电弧时间所占的比例较大,因此在选择焊接电源时,一般应按持续率100%来确定电源的容量。送丝机构可以装在机器人的上臂上,也可以放在机器人之外,前者焊枪到送丝机之间的软管较短,有利于保持送丝的稳定性,而后者软管校长。焊钳闭合加压时,不*压力大小可以调节,而且在闭合时两电极是轻轻闭合,减少撞击变形和噪声-苏州恩畅。江西力士乐伺服电动缸
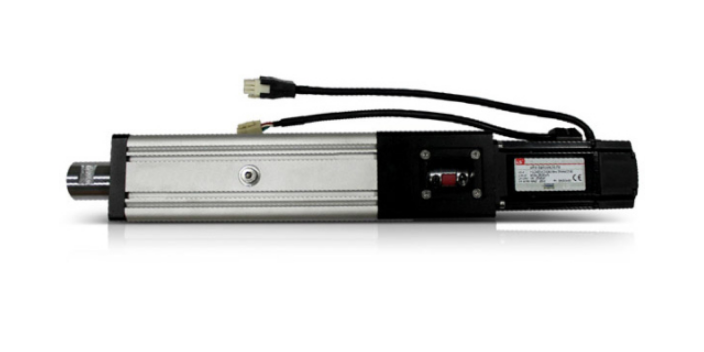
通过伺服电动缸6和第二伺服电动缸10的配合,使放置柜4可以从柜体1内部升起或者降下,达到了升降放置柜4方便使用人员放置存储衣物以及减少占用横向空间提高实用性和美观感的效果,且第二伺服电动缸10固定安装在***腔体11的内部另一侧,柜体1的外表面底端固定安装有底垫7,且底垫7设有四个,四个底垫7呈矩形分布,四个底垫7的安装使本实用新型可以稳定放置使用,柜体1的外表面两侧开设有抬口,抬口内部设有橡胶垫,抬口的开设方便使用人员抬起本实用新型进行移动改变放置使用位置,而橡胶垫的安装则是保护使用人员的手,防止被勒伤。工作原理:本实用新型工作中,使用人员需要利用手插入粘在抬口内将本实用新型抬动移至需要放置使用的地方,移动放置后,使用人员对本实用新型外接电源,然后打开开关使***伺服电动缸6和第二伺服电动缸10推动放置柜4伸出柜体1的内部,这样使用人员就可以将衣物放置在内,收回时则反向操作即可,而需要对抽屉9内放置物品时,则利用手指插入拉口14内并施力向外拉动,这样抽屉9就会抽离柜体1内,使用人员即可将物品放置在内。对于本领域技术人员而言,显然本实用新型不限于上述示范性实施例的细节。安徽先进伺服电动缸检修苏州恩畅伺服电机一般适用于负载较小的机器人切割或喷涂。平行四边形机器人其上臂是通过一根拉杆驱动的。
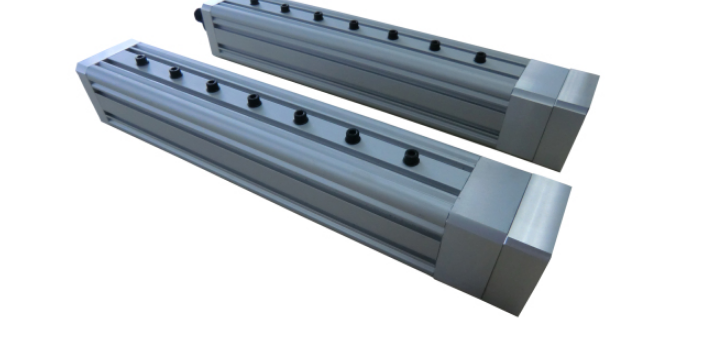
柔性机械臂振动的力反馈控制实际上是基于逆动力学分析的控制方法即根据逆动力学分析通过臂末端的给定运动求得施加于驱动端的力矩并通过运动或力检测对驱动力矩进行反馈补偿。6)自适应控制。采用组合自适应控制将系统划分成关节子系统和柔性子系统。利用参数线性化的方法设计自适应控制规则来辨识柔性机械臂的不确定性参数。对具有非线性和参数不确定性的柔性机械臂进行了跟踪控制器的设计。控制器的设计是依据Lyapunov方法的鲁棒和自适应控制设计。通过状态转换将系统分成两个子系统。用自适应控制和鲁棒控制分别对两个子系统进行控制。7)PID控制。PID控制器作为很受欢迎和很广泛应用的控制器,由于其简单、有效、实用,被普遍地用于刚性机械臂控制,常通过调整控制器增益构成自校正PID控制器或与其它控制方法结合构成复合控制系统以改善PID控制器性能。8)变结构控制。变结构控制系统是一种不连续的反馈控制系统,其中滑模控制是很普遍的变结构控制。其特点;在切换面上,具有所谓的滑动方式,在滑动方式中系统对参数变化和扰动保持不敏感,同时,它的轨迹位于切换面上,滑动现象并不依赖于系统参数,具有稳定的性质。变结构控制器的设计,不需要机械臂精确的动态模型。
SKF高性能电缸_LEMC系列(滚柱电动缸)·直线装置·电机适配器·限位开关·电机和控制器采用***材料生产的LEMC可耐受为严苛的工业工况。防护等级IP54S(可按照客户要求提供IP65S防护等级).可提供行程100至600mm的尺寸为21的版本以及行程100至800mm的尺寸为30的版本。特点和优势·高效·采用SKF行星滚柱丝杠延长使用寿命·紧凑耐用的结构设计·带多种组合和选项的模块化概念·可适用于所有的电机品牌·智能型的可编程驱动系统技术参数:典型应用·木工机器·装配技术·测试设备·试验台·模拟器·伺服压力机·成型技术·气压成型·接缝技术·所有的程序应用...SKF高性能电缸_SRSA系列(标准型重载电动缸)SKF重载电缸采用SKF行星滚柱丝杠,极大扩展了紧凑设计空间内的负载能力。专为拥有较长的使用寿命、较大的加速度以及较大的力的应用而设计。搭载滚柱丝杠、运动性能、替代液压技术;可选电机集成载荷范围:可至70吨(700’000N),可以定制到90吨。速度范围:可至m/s本公司还供应上述产品的同类产品:重载电动缸,斯凯孚电动缸。电机是蒸汽机、内燃机外产生运动必须的载体,所以根据各自各样的应用和工作要求-苏州恩畅。
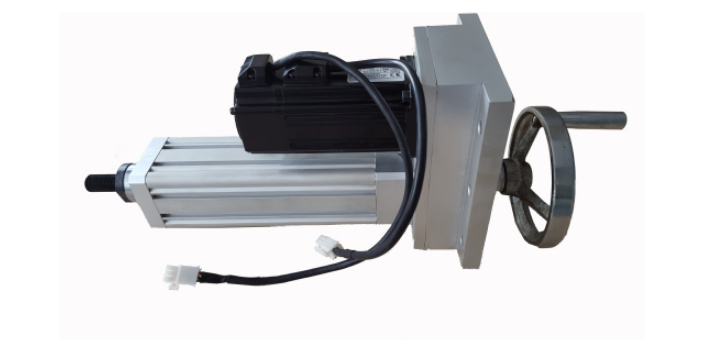
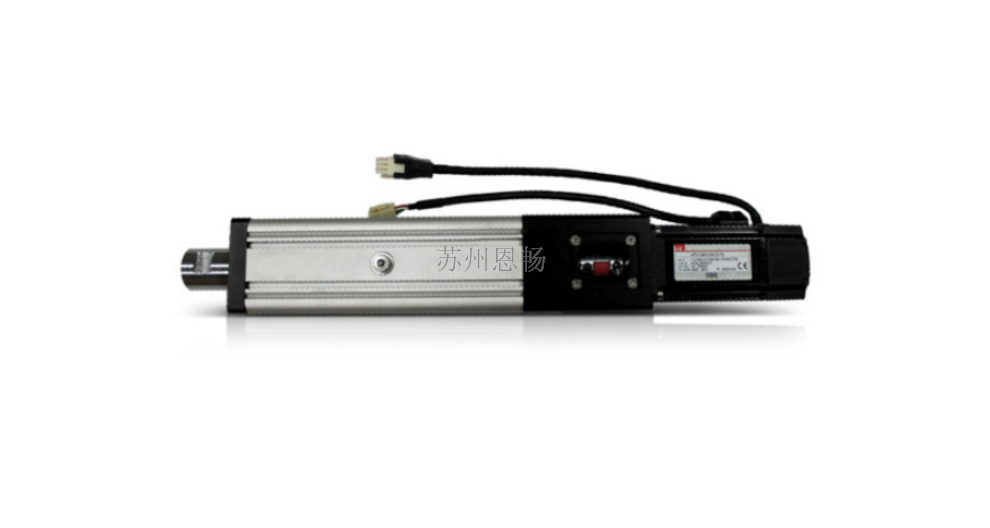
伺服电动缸选型(伺服电动缸产品怎么选型)的介绍:现在广泛应用于造纸行业、化工行业、机械自动化行业、焊接等行业。同时将伺服电机比较好优点-精确转速控制,精确转数控制,精确扭矩控制转变成-精确速度控制,精确位置控制,精确推力控制;实现高精度直线运动系列的全新创新性产品,一般要想准确的选出合适的伺服电动缸型号,需要根据以下几个方面的参数来进行选型计算:1、行程2、负载3、速度4、电动缸类型5、安装方式用户在选择伺服电动缸时候只需向电动缸厂家提供以上五个参数,基本就能选择伺服电动缸型号。另外在选购电动缸时,我们还需要掌握电动缸推力计算公式:伺服电动缸推力=电机转矩*减速比*比较大出力(1T、2T、3T等等),上式中的减速比是传动机构的速度比,有的机构需要添加行星减速机,,而上式中的丝杆导程指的是滚珠丝杆的导程,伺服电动缸的推力单位是KN。以上就是关于“伺服电动缸选型(伺服电动缸产品怎么选型)”的详细介绍了。苏州恩畅伺服电机通过摆线针轮(RV)减速器(1~3轴)及谐波减速器(1~6轴)驱动。贵州伺服电动缸
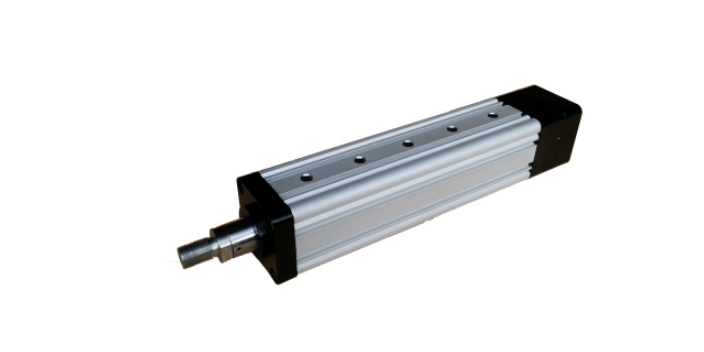
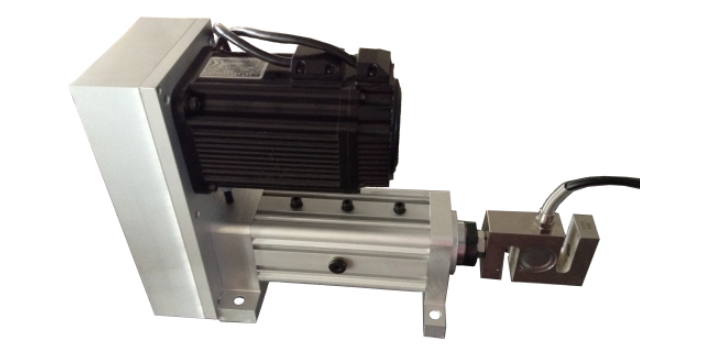
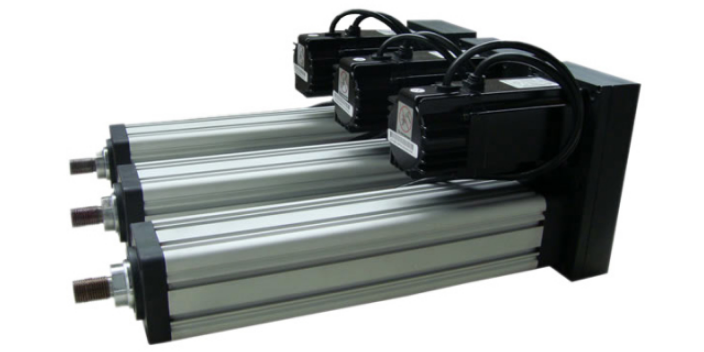
恩畅伺服电动缸可以在恶劣环境下无故障,防护等级可以达到IP66。高速度,高精度定位,运动平稳,低噪音。江西力士乐伺服电动缸
具有稳定的性质。变结构控制器的设计,不需要机械臂精确的动态模型,模型参数的边界就足以构造一个控制器。9)模糊与神经网络控制。是一种语言控制器,可反映人在进行控制活动时的思维特点。其主要特点之一是控制系统设计并不需要通常意义上的被控对象的数学模型,而是需要操作者的经验知识,操作数据等。[3]机械臂研究意义与刚性机械臂相比较,柔性机械臂具有结构轻、载重/自重比高等特性,因而具有较低的能耗、较大的操作空间和很高的效率,其响应快速而准确,有着很多潜在的优点,在工业等应用领域中占有十分重要的地位.随着宇航业及机器人业的飞速发展,越来越多地采用由若干个柔性构件组成的多柔体系统.。传统的多刚体动力学的分析方法及控制方法己不能满足多柔体系统的动力分析及控制的要求.柔性机械臂作为很简单的非平凡多柔体系统,被很多地用作多柔体系统的研究模型。[4]解读词条背后的知识硅谷密探硅谷科技媒体,官方号CMU重大突破,无需手术,普通人就能用意念操控机械臂!用意识控制物体似乎一直是科幻电影中才会存在的超能力。其实,科学家们早已将这种超能力带到了我们的现实生活中。江西力士乐伺服电动缸


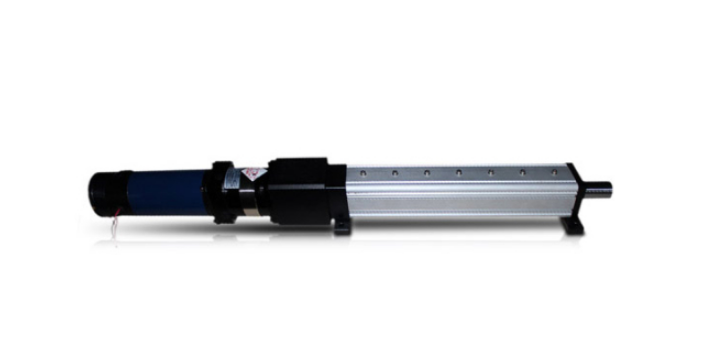
苏州恩畅自动化设备有限公司,是一家专业以“伺服电动缸及电动伺服系统”为经营主体,集设计、研发、制造、销售、服务为一体的高科技新兴企业,公司本着以质量求生存,以诚信经营求发展的经营理念,在专业团队的带领下,争取为客户做到贴身的服务。伺服电动缸、电动伺服系统作为一个新型的机电一体化产品以省能源、低噪音、环境良好、低维护成本、优异的控制性和稳定性,得到越来越多的企业及科研部门的青睐和认可。我们不*为客户提供质量的电动缸产品,更能够提供完善的售前售后服务,专业的技术保障、持续创新的研发理念,以客户的满意为目的,恩畅自动化将为您提供“比较符合应用”的解决方案。对于带标准2000线编码器的电机而言,由于驱...
- 河南维修伺服电动缸平台 2026-01-16
- 山东伺服电动缸有没有过载保护 2026-01-08
- 安徽防爆伺服电动缸怎样控制 2026-01-08
- 福建工程伺服电动缸厂家报价 2026-01-08
- 安徽平行式伺服电动缸厂家价格 2026-01-08
- 上海伺服电动缸机械人 2026-01-08
- 河北伺服电动缸生产 2025-12-19
- 山东力士乐伺服电动缸 2025-12-19
- 江西生产伺服电动缸多少钱 2025-12-19
- 上海伺服电动缸怎么让他动 2025-12-19
- 天津伺服电动缸有驱动器吗 2025-11-15
- 浙江10吨伺服电动缸 2025-11-15
- 天津伺服电动缸与伺服液压 2025-11-15
- 广东集成伺服电动缸设备制造 2025-11-15
- 广西非标伺服电动缸组合 2025-11-15
- 上海伺服电动缸示意图 2025-11-15


- 河南维修伺服电动缸平台 01-16
- 福建定制多自由度平台设备制造 01-16
- 广东生产多自由度平台设备制造 01-08
- 山东伺服电动缸有没有过载保护 01-08
- 安徽防爆伺服电动缸怎样控制 01-08
- 江西技术多自由度平台多少钱 01-08
- 福建工程伺服电动缸厂家报价 01-08
- 河南附近哪里有多自由度平台修理 01-08
- 河北比较好的多自由度平台按需定制 01-08
- 河北哪里有多自由度平台检修 01-08