
- 品牌
- 恩畅
- 型号
- ECE
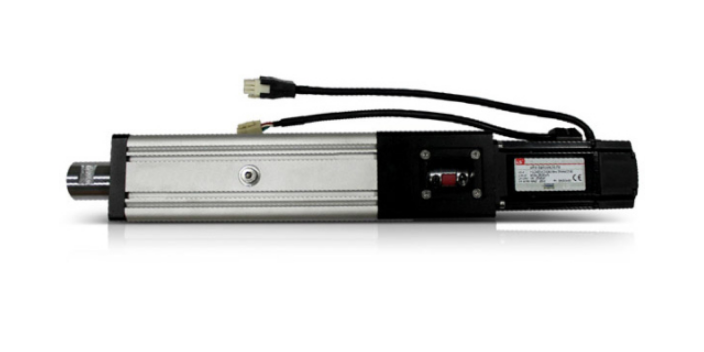
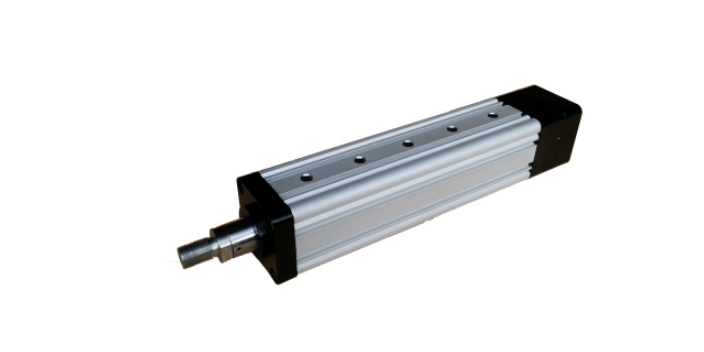
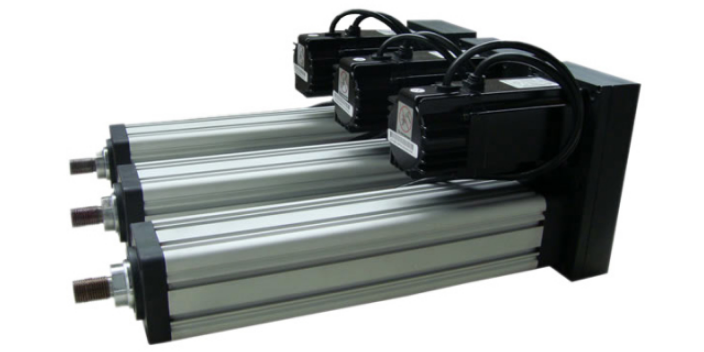
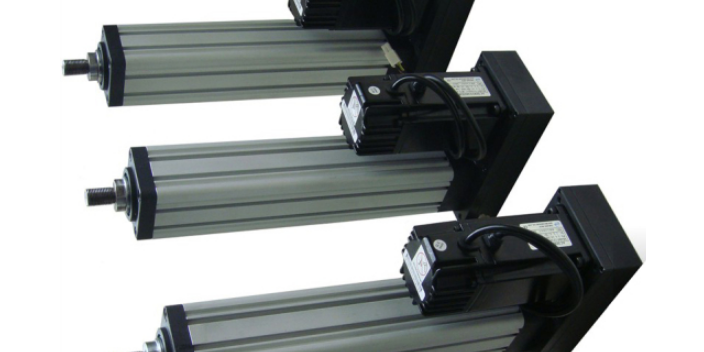
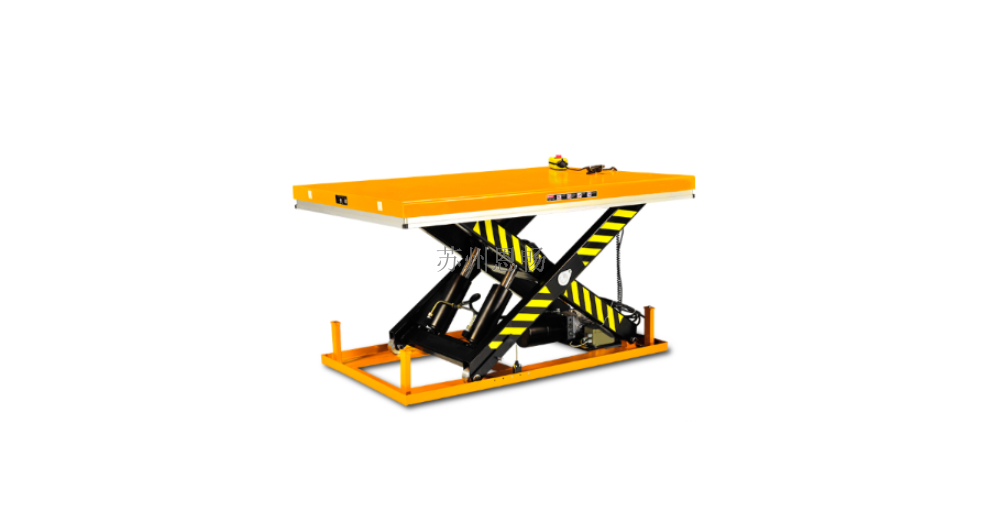
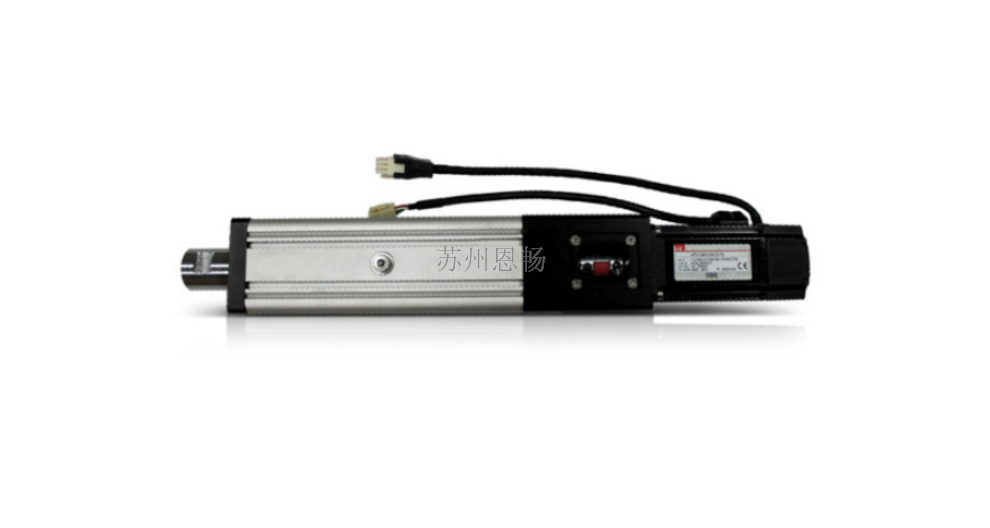
电动缸可以在恶劣环境下无故障,防护等级可以达到IP66。长期工作,并且实现**度,高速度,高精度定位,运动平稳,低噪音。所以可以***的应用在造纸行业,化工行业,汽车行业,电子行业,机械自动化行业,焊接行业等。电动缸低成本维护电动缸在复杂的环境下工作只需要定期的注脂润滑,并无易损件需要维护更换,将比液压系统和气压系统减少了大量的售后服务成本。液压缸和气缸的**佳替代品:电动缸可以完全替代液压缸和气缸,并且实现环境更环保,更节能,更干净的优点,很容易与PLC等控制系统连接,实现高精密运动控制。电动缸配置灵活性可以提供非常灵活的安装配置,全系列的安装组件:安装前法兰,后法兰,侧面法兰,尾部铰接,耳轴安装,导向模块等;可以与伺服电机直线安装,或者平行安装;可以增加各式附件:限位开关,行星减速机,预紧螺母等;驱动可以选择交流制动电机,直流电机,步进电机,伺服电机。电动缸应用编辑1、娱乐行业:机械人手臂及关节,动感座椅等2、**行业:模拟飞行器,模拟仿真等3、汽车行业:压装机,测试仪器等4、工业行业:食品机械,陶瓷机械,焊接机械,升降平台等5、医疗器械。电动缸优势编辑·超长的寿命—电驱动,彻底解除漏气的烦恼。变压后可以直接用600~700Hz交流电焊接,也可以再进行二次整流,用直流电焊接-苏州恩畅。安徽如何控制伺服电动缸工作

DG型电动缸是一种将电动机的旋转运动转变为直线往复运动的电力驱动装置。可用于各种简单或复杂的工艺流程中做为执行机械使用,以实现远距离控制、集中控制或自动控制。该产品的特点:1、精选**电机,启动转矩大,可带负荷启动。2、采用编码器控制行程,可通过设置改变行程大小。3、可按用户要求订做不同速度、不同行程的电动缸。4、采用全封闭密封,适合电站、输煤、通风系统等恶劣的环境使用。5、本机体积小、重量轻、安装调试方便。6、本机备有过流、超行程等多种保护措施,电动缸,确保安全运行。主要性能指标:1、额定推拉力:大于500N。2、电源:直流40V。3、动作频率(**大):600次/小时。4、额定行程:50-500mm。5、额定速度:200mm/s6、工作环境:不含强腐蚀性、易燃、易爆的介质。7、环境温度:-30℃~50℃。8、相对湿度:80%(20±5℃)。9、无强烈震动。可根据客户需要定做EXLAR电动缸在旋转压实仪中的工艺流程对电动缸的位置控制采用比较成熟的经典的比例、积分、微分(PID)控制。PID控制具有原理简单、使用方便、适应性好等优点。工艺流程:(1)操作者设定系统所需的工作压力;(2)系统根据设定的压力值计算出电动缸需要移动的位移;。山东伺服电动缸电气原理图苏州恩畅伺服电机通过摆线针轮(RV)减速器(1~3轴)及谐波减速器(1~6轴)驱动。
例如为了避免过大的弹性变形破坏柔性机械臂的稳定性和末端定位精度NASA的遥控太空手运动的很大角速度为。2)前馈补偿法。将机械臂柔性变形形成的机械振动看成是对刚性运动的确定性干扰而采用前馈补偿的办法来抵消这种干扰。德国的BerndGebler研究了具有弹性杆和弹性关节的工业机器人的前馈控制。张铁民研究了基于利用增加零点来消除系统的主导极点和系统不稳定的方法设计了具有时间延时的前馈控制器和PID控制器比较起来可以更加明显的消除系统的残余振动。SeeringWarrenP。等学者对前馈补偿技术进行了深入的研究。3)加速度反馈控制。KhorramiFarShad和JainSandeep研究了利用末端加速度反馈控制柔性机械臂的末端轨迹控制问题。4)被动阻尼控制。为降低柔性体相对弹性变形的影响选用各种耗能或储能材料设计臂的结构以控制振动。或者在柔性梁上采用阻尼减振器、阻尼材料、复合型阻尼金属板、、阻尼合金或用粘弹性大阻尼材料形成附加阻尼结构均属于被动阻尼控制。近年来粘弹性大阻尼材料用于柔性机械臂的振动控制已引起高度重视。RoSSiMauro和WangDavid研究了柔性机器人的被动控制问题。5)力反馈控制法。
柔性机械臂振动的力反馈控制实际上是基于逆动力学分析的控制方法即根据逆动力学分析通过臂末端的给定运动求得施加于驱动端的力矩并通过运动或力检测对驱动力矩进行反馈补偿。6)自适应控制。采用组合自适应控制将系统划分成关节子系统和柔性子系统。利用参数线性化的方法设计自适应控制规则来辨识柔性机械臂的不确定性参数。对具有非线性和参数不确定性的柔性机械臂进行了跟踪控制器的设计。控制器的设计是依据Lyapunov方法的鲁棒和自适应控制设计。通过状态转换将系统分成两个子系统。用自适应控制和鲁棒控制分别对两个子系统进行控制。7)PID控制。PID控制器作为很受欢迎和很广泛应用的控制器,由于其简单、有效、实用,被普遍地用于刚性机械臂控制,常通过调整控制器增益构成自校正PID控制器或与其它控制方法结合构成复合控制系统以改善PID控制器性能。8)变结构控制。变结构控制系统是一种不连续的反馈控制系统,其中滑模控制是很普遍的变结构控制。其特点;在切换面上,具有所谓的滑动方式,在滑动方式中系统对参数变化和扰动保持不敏感,同时,它的轨迹位于切换面上,滑动现象并不依赖于系统参数,具有稳定的性质。变结构控制器的设计,不需要机械臂精确的动态模型。恩畅机器人控制器和电机驱动器集成安装于机器人移动平台上,使其体积更小。
而且也是系统动力学特性与控制特性相互耦合即机电耦合的非线性系统。动力学建模的目的是为控制系统描述及控制器设计提供依据。一般控制系统的描述(包括时域的状态空间描述和频域的传递函数描述)与传感器/执行器的定位,从执行器到传感器的信息传递以及机械臂的动力学特性密切相关。[3]机械臂建模理论柔性机械臂动力学方程的建立主要是利用Lagrange方程和NeWton-Euler方程这两个很具代表性的方程。另外比较常用的还有变分原理,虚位移原理以及Kane方程的方法。而柔性体变形的描述是柔性机械臂系统建模与控制的基础。因此因首先选择一定的方式描述柔性体的变形,同时变形的描述与系统动力学方程的求解关系密切。[3]柔性体变形的描述主要有以下几种:1)有限元法;2)有限段法;3)模态综合法;4)集中质量法;机械臂动力学方程的建立无论是连续或离散的动力学模型,其建模方法主要基于两类基本方法:矢量力学法和分析力学法。应用较大量同时也是比较成熟的是Newton-Euler公式、Lagrange方程、变分原理、虚位移原理和Kane方程。[3]机械臂控制策略对柔性机械臂的控制一般有如下方式,1)刚性化处理。完全忽略结构的弹性变形对结构刚体运动的影响。气动焊钳两个电极之间的开口度一般只有两级冲程-苏州恩畅。天津鑫台铭伺服电动缸
经验表明,启动瞬间电机的电流是电机正常工作电流的5~10倍-苏州恩畅。安徽如何控制伺服电动缸工作
随着自动化生产的不断改进,伺服电动缸也应运而生。伺服电动缸的出现完美的替代了市场上原来的液压缸和气缸。伺服电动缸可以说是液压缸和气缸的比较好替代品,并且实现环境更环保,更节能,更干净的优点,很容易与PLC等控制系统连接,实现高精密运动控制。伺服电动缸作为线性执行器的一种,相对液压缸和气缸,在传动效率、环境适应能力、结构复杂程度和定位精度等方面具有很大的优势,目前,伺服电动缸在港口、自动化工厂、航空航天、机器人和科研设备等领域都得到***的应用。随着伺服电动缸在诸多行业的***应用,对其定位精度和稳定性的要求也越来越高。对于半闭环伺服电动缸,其传动系统机械刚度对定位精度的影响较大。伺服电动缸产品主要分为两个部分,即电机部分、电缸部分。一般来说电机是根据客户的要求(功率、控制要求)进行配置的,不同的电机其价格也就不一样,欧系的电机比较贵,日系、韩系一般、台系、国产的较便宜。悦普达自动化科技代理的TOYO伺服电动缸可以满足大部分控制要求。昆山悦普达自动化科技有限公司主营TOYO模组滑台:线性模组,直线模组,越来越多的厂商选择东佑达模组,悦普达自动化科技跟随市场趋势,稳步推进东佑达TOYO模组产品的布局、事业部布局。安徽如何控制伺服电动缸工作
苏州恩畅自动化科技有限公司主营品牌有恩畅,发展规模团队不断壮大,该公司生产型的公司。公司是一家有限责任公司(自然)企业,以诚信务实的创业精神、专业的管理团队、踏实的职工队伍,努力为广大用户提供***的产品。公司业务涵盖伺服电动缸,三自由度平台,滑台,价格合理,品质有保证,深受广大客户的欢迎。苏州恩畅以创造***产品及服务的理念,打造高指标的服务,引导行业的发展。


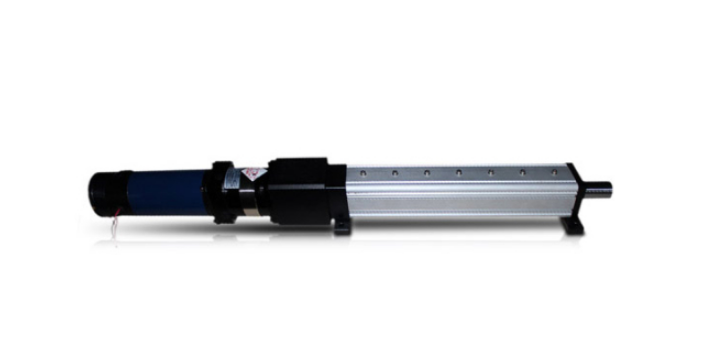
苏州恩畅自动化设备有限公司,是一家专业以“伺服电动缸及电动伺服系统”为经营主体,集设计、研发、制造、销售、服务为一体的高科技新兴企业,公司本着以质量求生存,以诚信经营求发展的经营理念,在专业团队的带领下,争取为客户做到贴身的服务。伺服电动缸、电动伺服系统作为一个新型的机电一体化产品以省能源、低噪音、环境良好、低维护成本、优异的控制性和稳定性,得到越来越多的企业及科研部门的青睐和认可。我们不*为客户提供质量的电动缸产品,更能够提供完善的售前售后服务,专业的技术保障、持续创新的研发理念,以客户的满意为目的,恩畅自动化将为您提供“比较符合应用”的解决方案。对于带标准2000线编码器的电机而言,由于驱...
- 河南维修伺服电动缸平台 2026-01-16
- 山东伺服电动缸有没有过载保护 2026-01-08
- 安徽防爆伺服电动缸怎样控制 2026-01-08
- 福建工程伺服电动缸厂家报价 2026-01-08
- 安徽平行式伺服电动缸厂家价格 2026-01-08
- 上海伺服电动缸机械人 2026-01-08
- 河北伺服电动缸生产 2025-12-19
- 山东力士乐伺服电动缸 2025-12-19
- 江西生产伺服电动缸多少钱 2025-12-19
- 上海伺服电动缸怎么让他动 2025-12-19
- 天津伺服电动缸有驱动器吗 2025-11-15
- 浙江10吨伺服电动缸 2025-11-15
- 天津伺服电动缸与伺服液压 2025-11-15
- 广东集成伺服电动缸设备制造 2025-11-15
- 广西非标伺服电动缸组合 2025-11-15
- 上海伺服电动缸示意图 2025-11-15


- 河南维修伺服电动缸平台 01-16
- 福建定制多自由度平台设备制造 01-16
- 广东生产多自由度平台设备制造 01-08
- 山东伺服电动缸有没有过载保护 01-08
- 安徽防爆伺服电动缸怎样控制 01-08
- 江西技术多自由度平台多少钱 01-08
- 福建工程伺服电动缸厂家报价 01-08
- 河南附近哪里有多自由度平台修理 01-08
- 河北比较好的多自由度平台按需定制 01-08
- 河北哪里有多自由度平台检修 01-08