
- 品牌
- 恩畅
- 型号
- ECE
国内生产的桑塔纳、帕萨特、别克、赛欧、波罗等后桥、副车架、摇臂、悬架、减振器等轿车底盘零件大都是以MIG焊接工艺为主的受力安全零件,主要构件采用冲压焊接,板厚平均为~4mm,焊接主要以搭接、角接接头形式为主,焊接质量要求相当高,其质量的好坏直接影响到轿车的安全性能。应用机器人焊接后,**提高了焊接件的外观和内在质量,并保证了质量的稳定性和降低劳动强度,改善了劳动环境。汽车总装车间FANUC机器人焊接机器人在水下的应用作为海洋工程装备技术的重要组成部分,海洋焊接如今已成为海洋资源开发和海洋工程建设不可缺少的基础和支撑技术。经过大量的工艺试验和配方调整,研发的焊接材料以及水下焊接**设备,已成功应用于胜利油田海上采油平台、港珠澳大桥等海洋工程。焊接机器人弧焊特点编辑焊接机器人基本功能弧焊过程比点焊过程要复杂得多,工具中心点(TCP)弧焊机器人FANUCM-10iA,也就是焊丝端头的运动轨迹、焊枪姿态、焊接参数都要求精确控制。所以,弧焊用机器人除了前面所述的一般功能外,还必须具备一些适合弧焊要求的功能。虽然从理论上讲,有5个轴的机器人就可以用于电弧焊,但是对复杂形状的焊缝,用5个轴的机器人会有困难。因此。由电磁原理我们不难发现,电机线圈通常是铜等低阻抗的材质组成-苏州恩畅。河北伺服电动缸电制
运行轨迹更加贴近示教的轨迹。焊接机器人特点编辑点焊对焊接机器人的要求不是很高。因为点焊只需点位控制,至于焊钳在点与点之间的移动轨迹没有严格要求,这也是机器人**早只能用于点焊的原因。点焊用机器人不*要有足够的负载能力,而且在点与点之间移位时速度要快捷,动作要平稳,定位要准确,以减少移位的时间,提高工作效率。点焊机器人需要有多大的负载能力,取决于所用的焊钳形式。对于用与变压器分离的焊钳,30~45kg负载的机器人就足够了。但是,这种焊钳一方面由于二次电缆线长,电能损耗大,也不利于机器人将焊钳伸入工件内部焊接;另一方面电缆线随机器人运动而不停摆动,电缆的损坏较快。因此,目前逐渐增多采用一体式焊钳。这种焊钳连同变压器质量在70kg左右。考虑到机器人要有足够的负载能力,能以较大的加速度将焊钳送到空间位置进行焊接,一般都选用100~150kg负载的重型机器人。为了适应连续点焊时焊钳短距离快速移位的要求。新的重型机器人增加了可在。这对电机的性能,微机的运算速度和算法都提出更高的要求。焊接机器人结构设计编辑由于所设计的焊接机器人是在准平面、空间狭窄的环境下工作,为了保证机器人能根据电弧传感器的偏差信息。苏州高精度伺服电动缸我们日常使用的升降电梯速度可变,和上产中的自动扶梯速度可变,基本都是运用变频技术-苏州恩畅。
伺服电机(servomotor)是指在伺服系统中控制机械元件运转的发动机,是一种补助马达间接变速装置。伺服电机可使控制速度,位置精度非常准确,可以将电压信号转化为转矩和转速以驱动控制对象。伺服电机转子转速受输入信号控制,并能快速反应,在自动控制系统中,用作执行元件,且具有机电时间常数小、线性度高、始动电压等特性,可把所收到的电信号转换成电动机轴上的角位移或角速度输出。分为直流和交流伺服电动机两大类,其主要特点是,当信号电压为零时无自转现象,转速随着转矩的增加而匀速下降。中文名伺服电机外文名Servomotor类型设备使用场合自动控制系统目录1工作原理2发展历史3选型比较4调试方法5性能比较6选型计算7制动方式8注意事项9特点对比10使用范围11主要作用12优点伺服电机工作原理编辑1、伺服系统(servomechanism)是使物体的位置、方位、伺服电机(图1)[1]状态等输出被控量能够跟随输入目标(或给定值)的任意变化的自动控制系统。伺服主要靠脉冲来定位,基本上可以这样理解,伺服电机接收到1个脉冲,就会旋转1个脉冲对应的角度,从而实现位移,因为,伺服电机本身具备发出脉冲的功能。
作为一个骨灰级电子爱好者,一位长期接触过不少各式各样电子产品,专业从事过高至某通信品牌基站通信设备维修,以及如今从事变频、伺服、工控机、工控屏维修的电子产品维修人员,每每接触到都能读到,他们对伺服技术、性能、参数乃至故障原因,等等一些认知和理解伺服的渴求,接触经销商、代理商,他们的渴求和希望,就是我们能够提供他们技术支持,当然不是设备损坏的维修技术。不难理解,他们技术支持工程师,每每出去,总是指不定遇到如何刁钻,如何离奇古怪的技术问题,系统调试难题,而且,基本时间都相当紧迫(客户大多都久攻不下、电话咨询尝试尽了想得到的种种方案可能)。伺服驱动器伺服系统是好的,装上去却不能按预计的方案工作,三百多项的伺服内部调试参数和上位机编程等等多个系统相辅相成的配合工作这,只要找不出原因结症所在,问题就不能得到有效的解决。期待我们这些专攻电子技术、电路特性原理,乃至修复解决伺服故障的从业人员,能够给个深刻的解读方案、一种思路、一个灵感,就选得相当自然,和从分需求了。没错,作为维修人员,对伺服系统的硬件技术的确比较熟悉,由于这是智能系统,也往往可以根据故障特性对参数设置。苏州恩畅伺服就是一个电机,和控制这个电机的驱动器。
四、过载能力不同步进电机一般不具有过载能力。交流伺服电机具有较强的过载能力。以三洋交流伺服系统为例,它具有速度过载和转矩过载能力。其最大转矩为额定转矩的二到三倍,可用于克服惯性负载在启动瞬间的惯性力矩。步进电机因为没有这种过载能力,在选型时为了克服这种惯性力矩,往往需要选取较大转矩的电机,而机器在正常工作期间又不需要那么大的转矩,便出现了力矩浪费的现象。五、运行性能不同步进电机的控制为开环控制,启动频率过高或负载过大易出现丢步或堵转的现象,停止时转速过高易出现过冲的现象,所以为保证其控制精度,应处理好升、降速问题。交流伺服驱动系统为闭环控制,驱动器可直接对电机编码器反馈信号进行采样,内部构成位置环和速度环,一般不会出现步进电机的丢步或过冲的现象,控制性能更为可靠。六、速度响应性能不同步进电机从静止加速到工作转速(一般为每分钟几百转)需要200~400毫秒。交流伺服系统的加速性能较好,以山洋400W交流伺服电机为例,从静止加速到其额定转速3000RPM*需几毫秒,可用于要求快速启停的控制场合。综上所述,交流伺服系统在许多性能方面都优于步进电机。但在一些要求不高的场合也经常用步进电机来做执行电动机。所以。使用控制卡或伺服上抑制零飘的参数,仔细调整,使电机的转速趋近于零-苏州恩畅。山东伺服电动缸配件
焊钳闭合加压时,不*压力大小可以调节,而且在闭合时两电极是轻轻闭合,减少撞击变形和噪声-苏州恩畅。河北伺服电动缸电制
加工的未来正面临着**性的大洗牌与大变革。需要注意的是智能制造是方向,不是目的,转型升级是主线,降本提质增效是重点。伺服电动缸,三自由度平台,滑台行业,随着近年来越来越明朗的全球市场变化,在我国的外贸大军中已经逐渐成为一股不容忽视的新生力量。除了北美外,东亚,东南亚,南亚,中东北非等地区也对其产生了越来越浓厚的兴趣和需求。目前中国制造的立式包装机、二次包装机、给袋包装机、重袋包装机、真空包装机、包装生产线、自动称量机等包装技术水平处于国际前列,当然要实现世界包装技术,还是需要不断提高研发水平以及优化生产型。中国伺服电动缸,三自由度平台,滑台产业虽然遭遇了持续性的低迷,但是从总的发展趋势来看,伴随我国各种利好政策的出台及各地基础设施建设项目的不断上马推进,我国的伺服电动缸,三自由度平台,滑台发展前景是良好的、有保证的。河北伺服电动缸电制
苏州恩畅自动化科技有限公司专注技术创新和产品研发,发展规模团队不断壮大。公司目前拥有专业的技术员工,为员工提供广阔的发展平台与成长空间,为客户提供高质的产品服务,深受员工与客户好评。公司业务范围主要包括:伺服电动缸,三自由度平台,滑台等。公司奉行顾客至上、质量为本的经营宗旨,深受客户好评。一直以来公司坚持以客户为中心、伺服电动缸,三自由度平台,滑台市场为导向,重信誉,保质量,想客户之所想,急用户之所急,全力以赴满足客户的一切需要。


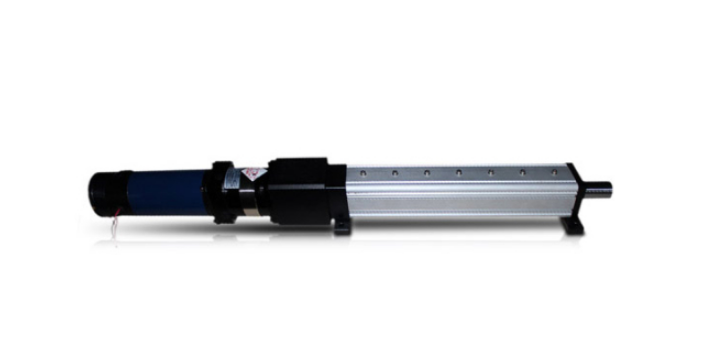
苏州恩畅自动化设备有限公司,是一家专业以“伺服电动缸及电动伺服系统”为经营主体,集设计、研发、制造、销售、服务为一体的高科技新兴企业,公司本着以质量求生存,以诚信经营求发展的经营理念,在专业团队的带领下,争取为客户做到贴身的服务。伺服电动缸、电动伺服系统作为一个新型的机电一体化产品以省能源、低噪音、环境良好、低维护成本、优异的控制性和稳定性,得到越来越多的企业及科研部门的青睐和认可。我们不*为客户提供质量的电动缸产品,更能够提供完善的售前售后服务,专业的技术保障、持续创新的研发理念,以客户的满意为目的,恩畅自动化将为您提供“比较符合应用”的解决方案。对于带标准2000线编码器的电机而言,由于驱...
- 河南维修伺服电动缸平台 2026-01-16
- 山东伺服电动缸有没有过载保护 2026-01-08
- 安徽防爆伺服电动缸怎样控制 2026-01-08
- 福建工程伺服电动缸厂家报价 2026-01-08
- 安徽平行式伺服电动缸厂家价格 2026-01-08
- 上海伺服电动缸机械人 2026-01-08
- 河北伺服电动缸生产 2025-12-19
- 山东力士乐伺服电动缸 2025-12-19
- 江西生产伺服电动缸多少钱 2025-12-19
- 上海伺服电动缸怎么让他动 2025-12-19
- 天津伺服电动缸有驱动器吗 2025-11-15
- 浙江10吨伺服电动缸 2025-11-15
- 天津伺服电动缸与伺服液压 2025-11-15
- 广东集成伺服电动缸设备制造 2025-11-15
- 广西非标伺服电动缸组合 2025-11-15
- 上海伺服电动缸示意图 2025-11-15


- 河南维修伺服电动缸平台 01-16
- 福建定制多自由度平台设备制造 01-16
- 广东生产多自由度平台设备制造 01-08
- 山东伺服电动缸有没有过载保护 01-08
- 安徽防爆伺服电动缸怎样控制 01-08
- 江西技术多自由度平台多少钱 01-08
- 福建工程伺服电动缸厂家报价 01-08
- 河南附近哪里有多自由度平台修理 01-08
- 河北比较好的多自由度平台按需定制 01-08
- 河北哪里有多自由度平台检修 01-08