
- 品牌
- 恩畅
- 型号
- ECE
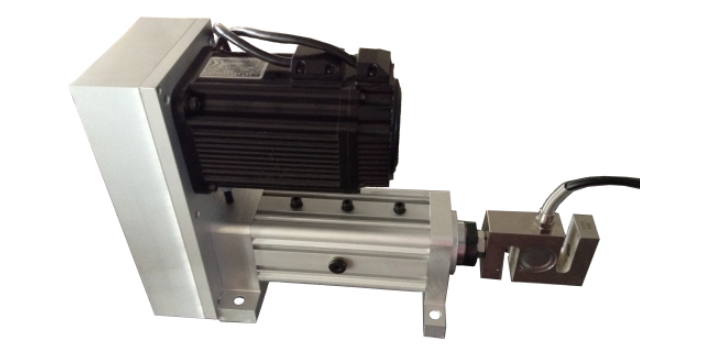
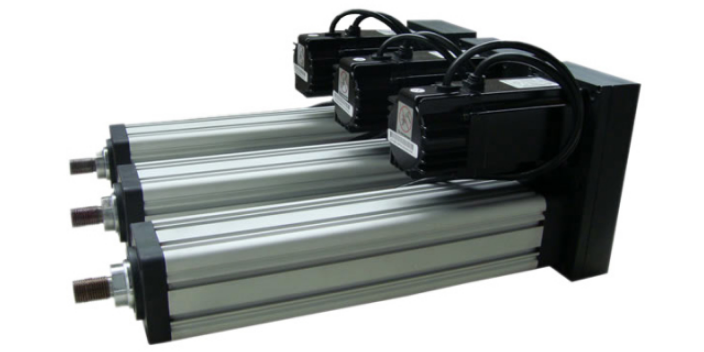
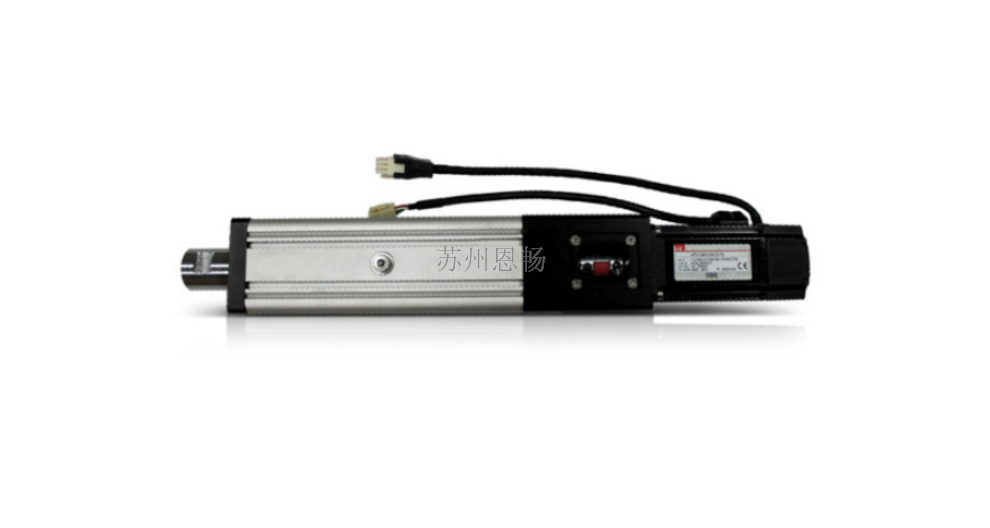
用新型工艺2年免加润滑油;噪音低至40分贝。非标定制,一件起订!广宏伺服电动缸性能!高精度小缸体推力大,运行稳定重复定位精度,安装方便,维护简单!为什么选择我们东莞市广宏自动化设备有限公司。拥有一群工作热诚及自动化经验丰富的专业人士组成的工作团队技术实力雄厚采用欧美、日本等行业的先进技术经验,阔键部位**部件均采用美国、德国、日本等行业**品牌。经济实力雄厚拥有多名在欧美、日本等相关企业多年工作背景的技术骨干质量服务口碑利用多年积累的控制、传动经验与技能,可为客户提供***技术产品,品质技术产品诚信为本原则让自动化产品更好的服务于人类,成为各自动化设备制造企业的优先配套服务商服务与支持广宏成立至今,一直本着能让广大客户的生产现场变的更加有效合理和舒适为理念,产品目录结构清晰,获取便捷,更新快速,这是中村精机为客户提供的在线产品目录,为您规划和选购各类精密自动化组件提供方便。使用说明书在这里您可以找到产品细节等的说明支持,如新的产品视频、动画、图片、组装说明书、相关文件和证书以及其他材料。CAD图纸广宏推出的产品资料库。包含的2D和3D图纸,可以应用于当今绝大多数CAD系统。通过这些图纸,您可以轻松确定。电机启动瞬间的扭力可是具有很大破坏力的,因为跟正常工作状态时的扭力差距太大-苏州恩畅。山西直销伺服电动缸设备制造
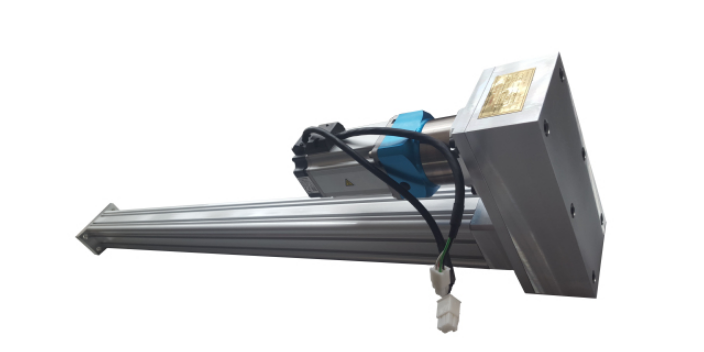
技术资料所有的文件都可以在媒体库中找到,也可以在线浏览PDF版本。同样的,也有许多准备协助的视频,用媒体库目录找到想要的文件。智能时代始于智能设备新一代智能电动缸从气动到电动。强得力电动推杆轻松助你完成华丽转变,化繁为简。一切以客户利益为**专业研发生产电动缸广宏专业致力于研发、设计、制造、销售电动缸,精度高,噪音低,少维护。品牌优势广宏成立至今,一直本着能让广大客户的生产现场变的更加有效合理和舒适为理念,三包质保,售后无忧产品实行三包,“三包”期为壹年、自产品订购方机械设备出货之日起,一年内出现任何故障及质量问题,富宝将提供**跟换或**上门维修服务。产品齐全,供货及时广宏汇集各大品牌,各种类型伺服电动缸,产品齐全、且库存庞大,物流配送快捷的销售服务公司技术研发团队服务支持广宏自动化公司技术力量雄厚,拥有达十余人的技术研发团队,10年以上经验工程师5名,可提供伺服电动缸应用解决方案及相关配套产品设计生产服务。样品试用,无惧考验广宏针对部分客户采购的特殊性,为客户提供样品试用服务,保障客户的实际应用效益,达成友好合作关系。广东定制伺服电动缸市场电极间的压紧力也可以无级调节-苏州恩畅。
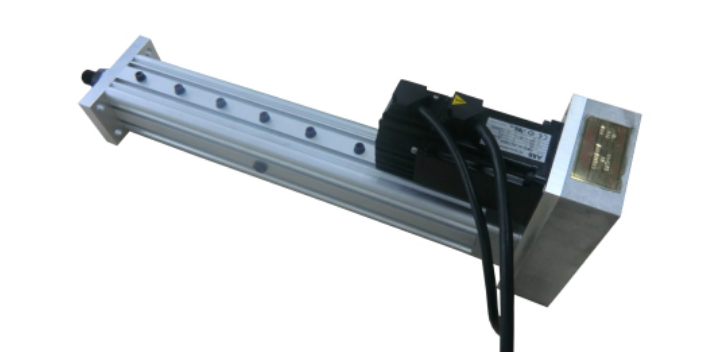
公司技术力量雄厚,检测手段完善,1996年通过ISO9000质量管理体系认证,1997年引进铜轮光谱检测仪,哈量齿轮检测中心,减速机功率测试台,保证产品出厂前,均有严格的化验报告,检验合格证....丝杆升降机->QWL蜗轮丝杆升降机->SWL蜗轮螺杆升降机->JWM丝杆升降机->JWB滚珠丝杆升降机->SSL螺旋快速升降机->TP丝杆升降机->摆动式丝杆升降机->SJ、WPT系列丝杆升降机->JYSWB大型重载滚珠丝杆升降机->SJ、MA螺旋升降机->。CS丝杆升降机转向箱电动推杆螺旋丝杆升降机滚珠丝杆升降机回转减速机滚珠丝杆精密蜗轮蜗杆伺服电动缸RV减速机路电动推杆在机械行业的应用有哪些?路电动推杆的选购相关注意事项路丝杆升降机的相关构成路电动推杆的相关介绍cs丝杆升降机cs丝杆升降机JWB滚珠丝杆升降机JWB滚珠丝杆升降机SWL蜗轮螺杆升降机SWL蜗轮螺杆升降机QWL蜗轮丝杆升降机QWL蜗轮丝杆升降机T螺旋伞齿轮转向箱T螺旋伞齿轮转向箱HB标准工业齿轮箱HB标准工业齿轮箱LAP系列电动推杆LAP系列电动推杆螺旋丝杠升降机螺旋丝杠升降机回转减速机回转减速机滚珠丝杆滚珠丝杆减速机减速机伺服电动缸伺服电动缸。
例如为了避免过大的弹性变形破坏柔性机械臂的稳定性和末端定位精度NASA的遥控太空手运动的很大角速度为。2)前馈补偿法。将机械臂柔性变形形成的机械振动看成是对刚性运动的确定性干扰而采用前馈补偿的办法来抵消这种干扰。德国的BerndGebler研究了具有弹性杆和弹性关节的工业机器人的前馈控制。张铁民研究了基于利用增加零点来消除系统的主导极点和系统不稳定的方法设计了具有时间延时的前馈控制器和PID控制器比较起来可以更加明显的消除系统的残余振动。SeeringWarrenP。等学者对前馈补偿技术进行了深入的研究。3)加速度反馈控制。KhorramiFarShad和JainSandeep研究了利用末端加速度反馈控制柔性机械臂的末端轨迹控制问题。4)被动阻尼控制。为降低柔性体相对弹性变形的影响选用各种耗能或储能材料设计臂的结构以控制振动。或者在柔性梁上采用阻尼减振器、阻尼材料、复合型阻尼金属板、、阻尼合金或用粘弹性大阻尼材料形成附加阻尼结构均属于被动阻尼控制。近年来粘弹性大阻尼材料用于柔性机械臂的振动控制已引起高度重视。RoSSiMauro和WangDavid研究了柔性机器人的被动控制问题。5)力反馈控制法。磁场对线圈的作用力跟这个通过的电流密切先关-苏州恩畅。
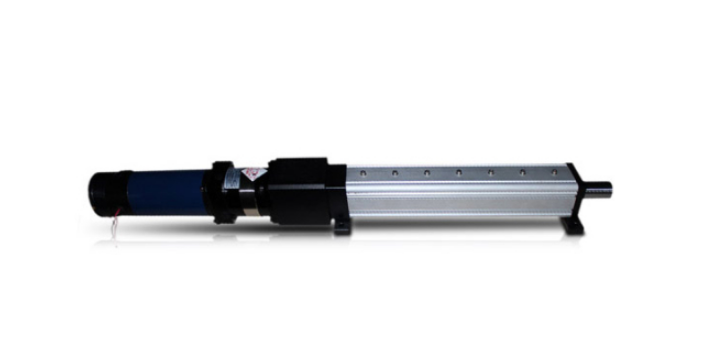
控制电路由下列几部分组成:即把速度给定信号与电动机速度反馈信号进行比较,用以产生电流给定信号Ia的调节器,按照电动机转子位置产生相电流给定值iu、iv、iw的电流函数发生器,以及控制相电流的电流调节器。对正弦波电流驱动的永磁交流伺服驱动器来说,电流函数发生器产生如下电流参考值:iu=Iasinθr对矩形波电流驱动的永磁交流伺服驱动器,即把速度给定信号与电动机速度反馈信号进行比较,用以产生电流给定信号Ia的调节器;由转子位置传感器信号处理得到转子每转360°(电角度)的周期内区分出6个状态的位置信号,用这个信号和对相绕组电流采样信号综合形成一个与电动机电磁转矩瞬态值成正比的合成电流信号,将指令电流信号和合成电流信号比较、放大和校正,进人PWM,根据电动机转子位置,电流函数发生器产生相电流给定值iu、iv、iw,电流调节器控制相电流,通过逆变桥的基极驱动电路,控制电动机的相电流,其幅值与指令电流信号成正比。其转矩为T=KaIaΦ式中Ka—比例常数;Φ—有效磁场磁通。所采用的逆变桥为晶体管矩形波PWM逆变器。从永磁交流伺服系统的两种驱动模式中,正弦波电流驱动的永磁交流伺服驱动器是一种高性能的控制方式,电流是连续的。由电磁原理我们不难发现电机线圈通常是铜等低阻抗的材质组成,那么通电瞬间电流是可以很大很大的苏州恩畅。吉林替代液压伺服电动缸多少钱
早期人类就设计出了如此多的电机品种和类别,各有各的特长和优点-苏州恩畅。山西直销伺服电动缸设备制造
[3]机械臂控制策略对柔性机械臂的控制一般有如下方式,1)刚性化处理。完全忽略结构的弹性变形对结构刚体运动的影响。例如为了避免过大的弹性变形破坏柔性机械臂的稳定性和末端定位精度NASA的遥控太空手运动的比较大角速度为。2)前馈补偿法。将机械臂柔性变形形成的机械振动看成是对刚性运动的确定性干扰而采用前馈补偿的办法来抵消这种干扰。德国的BerndGebler研究了具有弹性杆和弹性关节的工业机器人的前馈控制。张铁民研究了基于利用增加零点来消除系统的主导极点和系统不稳定的方法设计了具有时间延时的前馈控制器和PID控制器比较起来可以更加明显的消除系统的残余振动。SeeringWarrenP。等学者对前馈补偿技术进行了深入的研究。3)加速度反馈控制。KhorramiFarShad和JainSandeep研究了利用末端加速度反馈控制柔性机械臂的末端轨迹控制问题。4)被动阻尼控制。为降低柔性体相对弹性变形的影响选用各种耗能或储能材料设计臂的结构以控制振动。或者在柔性梁上采用阻尼减振器、阻尼材料、复合型阻尼金属板、、阻尼合金或用粘弹性大阻尼材料形成附加阻尼结构均属于被动阻尼控制。近年来粘弹性大阻尼材料用于柔性机械臂的振动控制已引起高度重视。山西直销伺服电动缸设备制造
苏州恩畅自动化科技有限公司成立于2019-12-03,是一家专注于伺服电动缸,三自由度平台,滑台的高新技术企业,公司位于城厢镇上海东路1号1-1109室。公司经常与行业内技术专家交流学习,研发出更好的产品给用户使用。公司现在主要提供伺服电动缸,三自由度平台,滑台等业务,从业人员均有伺服电动缸,三自由度平台,滑台行内多年经验。公司员工技术娴熟、责任心强。公司秉承客户是上帝的原则,急客户所急,想客户所想,热情服务。公司与行业上下游之间建立了长久亲密的合作关系,确保伺服电动缸,三自由度平台,滑台在技术上与行业内保持同步。产品质量按照行业标准进行研发生产,绝不因价格而放弃质量和声誉。苏州恩畅自动化科技有限公司依托多年来完善的服务经验、良好的服务队伍、完善的服务网络和强大的合作伙伴,目前已经得到机械及行业设备行业内客户认可和支持,并赢得长期合作伙伴的信赖。


苏州恩畅自动化设备有限公司,是一家专业以“伺服电动缸及电动伺服系统”为经营主体,集设计、研发、制造、销售、服务为一体的高科技新兴企业,公司本着以质量求生存,以诚信经营求发展的经营理念,在专业团队的带领下,争取为客户做到贴身的服务。伺服电动缸、电动伺服系统作为一个新型的机电一体化产品以省能源、低噪音、环境良好、低维护成本、优异的控制性和稳定性,得到越来越多的企业及科研部门的青睐和认可。我们不*为客户提供质量的电动缸产品,更能够提供完善的售前售后服务,专业的技术保障、持续创新的研发理念,以客户的满意为目的,恩畅自动化将为您提供“比较符合应用”的解决方案。对于带标准2000线编码器的电机而言,由于驱...
- 河南维修伺服电动缸平台 2026-01-16
- 山东伺服电动缸有没有过载保护 2026-01-08
- 安徽防爆伺服电动缸怎样控制 2026-01-08
- 福建工程伺服电动缸厂家报价 2026-01-08
- 安徽平行式伺服电动缸厂家价格 2026-01-08
- 上海伺服电动缸机械人 2026-01-08
- 河北伺服电动缸生产 2025-12-19
- 山东力士乐伺服电动缸 2025-12-19
- 江西生产伺服电动缸多少钱 2025-12-19
- 上海伺服电动缸怎么让他动 2025-12-19
- 天津伺服电动缸有驱动器吗 2025-11-15
- 浙江10吨伺服电动缸 2025-11-15
- 天津伺服电动缸与伺服液压 2025-11-15
- 广东集成伺服电动缸设备制造 2025-11-15
- 广西非标伺服电动缸组合 2025-11-15
- 上海伺服电动缸示意图 2025-11-15


- 河南维修伺服电动缸平台 01-16
- 福建定制多自由度平台设备制造 01-16
- 广东生产多自由度平台设备制造 01-08
- 山东伺服电动缸有没有过载保护 01-08
- 安徽防爆伺服电动缸怎样控制 01-08
- 江西技术多自由度平台多少钱 01-08
- 福建工程伺服电动缸厂家报价 01-08
- 河南附近哪里有多自由度平台修理 01-08
- 河北比较好的多自由度平台按需定制 01-08
- 河北哪里有多自由度平台检修 01-08