
- 品牌
- 恩畅
- 型号
- ECE
控制电路由下列几部分组成:即把速度给定信号与电动机速度反馈信号进行比较,用以产生电流给定信号Ia的调节器,按照电动机转子位置产生相电流给定值iu、iv、iw的电流函数发生器,以及控制相电流的电流调节器。对正弦波电流驱动的永磁交流伺服驱动器来说,电流函数发生器产生如下电流参考值:iu=Iasinθr对矩形波电流驱动的永磁交流伺服驱动器,即把速度给定信号与电动机速度反馈信号进行比较,用以产生电流给定信号Ia的调节器;由转子位置传感器信号处理得到转子每转360°(电角度)的周期内区分出6个状态的位置信号,用这个信号和对相绕组电流采样信号综合形成一个与电动机电磁转矩瞬态值成正比的合成电流信号,将指令电流信号和合成电流信号比较、放大和校正,进人PWM,根据电动机转子位置,电流函数发生器产生相电流给定值iu、iv、iw,电流调节器控制相电流,通过逆变桥的基极驱动电路,控制电动机的相电流,其幅值与指令电流信号成正比。其转矩为T=KaIaΦ式中Ka—比例常数;Φ—有效磁场磁通。所采用的逆变桥为晶体管矩形波PWM逆变器。从永磁交流伺服系统的两种驱动模式中,正弦波电流驱动的永磁交流伺服驱动器是一种高性能的控制方式,电流是连续的。变频技术是利用逆变技术控制电机的三相供电频率电流可变--苏州恩畅。河北伺服电动缸固定方式
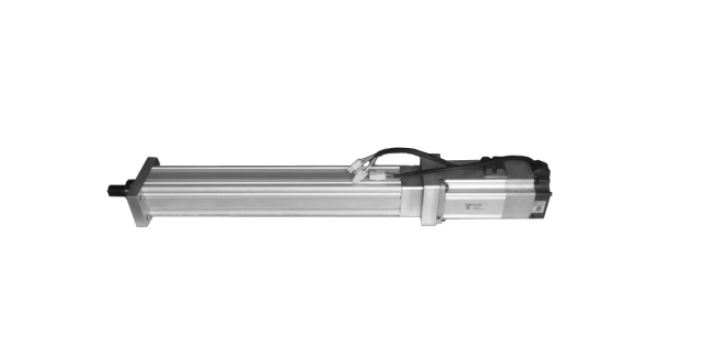
苏州恩畅自动化设备有限公司,是一家专业以“伺服电动缸及电动伺服系统”为经营主体,集设计、研发、制造、销售、服务为一体的高科技新兴企业,公司本着以质量求生存,以诚信经营求发展的经营理念,在专业团队的带领下,争取为客户做到贴身的服务。伺服电动缸、电动伺服系统作为一个新型的机电一体化产品以省能源、低噪音、环境良好、低维护成本、优异的控制性和稳定性,得到越来越多的企业及科研部门的青睐和认可。我们不*为客户提供质量的电动缸产品,更能够提供完善的售前售后服务,专业的技术保障、持续创新的研发理念,以客户的满意为目的,恩畅自动化将为您提供“比较符合应用”的解决方案。江西伺服电动缸的躁声在80年代中期以前,对于电驱动的机器人都是用直流伺服电机-苏州恩畅。
③轴承与轴颈或端盖配合不当(过松或过紧);④轴承内孔偏心,与轴相擦;⑤电动机端盖或轴承盖未装平;⑥电动机与负载间联轴器未校正,或皮带过紧;⑦轴承间隙过大或过小;⑧电动机轴弯曲。2.故障排除①按规定加润滑脂(容积的1/3-2/3);②更换清洁的润滑滑脂;③过松可用粘结剂修复,过紧应车,磨轴颈或端盖内孔,使之适合;④修理轴承盖,消除擦点;⑤重新装配;⑥重新校正,调整皮带张力;⑦更换新轴承;⑧校正电机轴或更换转子。十一、电动机过热甚至冒烟故障原因①电源电压过高;②电源电压过低,电动机又带额定负载运行,电流过大使绕组发热;③修理拆除绕组时北京汉阳,采用热拆法不当,烧伤铁芯;④电动机过载或频繁起动;⑤电动机缺相,两相运行;⑥重绕后定于绕组浸漆不充分;⑦环境温度高电动机表面污垢多,或通风道堵塞;故障排除①降低电源电压(如调整供电变压器分接头);②提高电源电压或换粗供电导线;③检修铁芯,排除故障;④减载;按规定次数控制起动;⑤恢复三相运行;⑥采用二次浸漆及真空浸漆工艺;⑦清洗电动机,改善环境温度,采用降温措施。
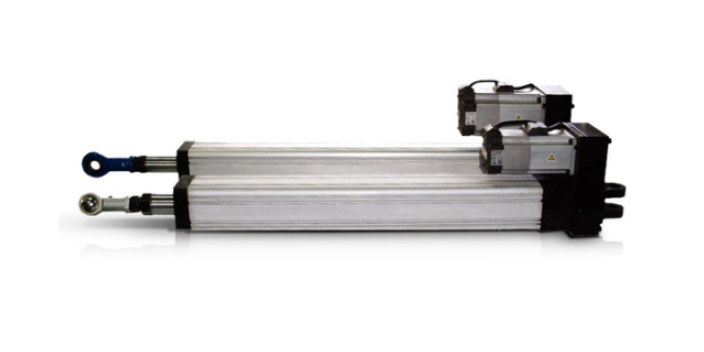
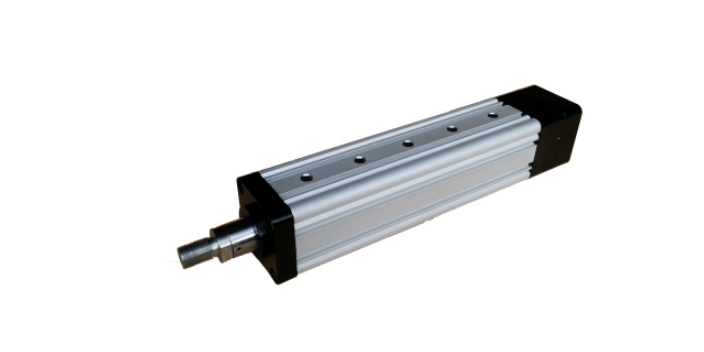
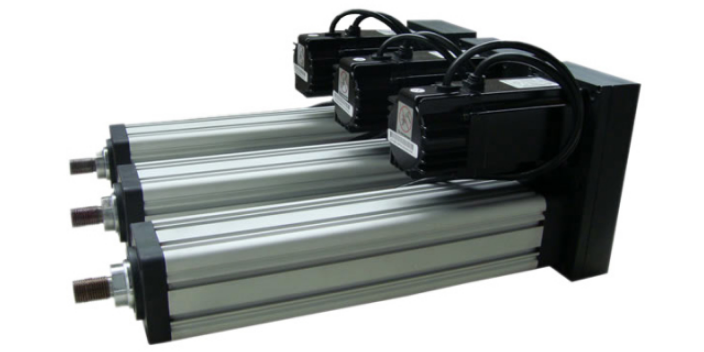
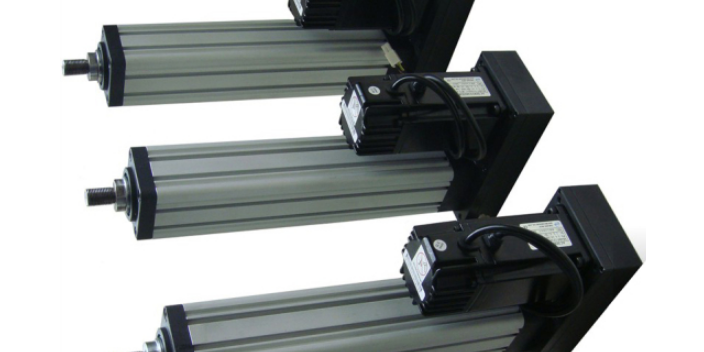
电动缸厂家加工生产和销售为一体的创新型企业。我公司专业生产伺服电动缸,奉行“诚心、诚意、诚实、诚恳”的传统美德,倡导质优价廉,力争以更质量的产品、更优惠的价格引顶市场,争取更***的合作伙伴。目前我们正致力于标准产品的生产,以便于客户的选型与订购。我们本着"用户至上,用心服务"的原则,期望与您携手合作!在当今和未来社会中,能源始终会成为我们关注的焦点,尤其是在当前重视能源和环境的前提下,应用电动伺服取代气缸或者部分取代液压伺服和气动伺服将必然成为未来发展的趋势,经过公司全体员工坚持不懈的努力,吸取国内外先进的模块化设计理念,赢浩公司生产的伺服电动缸既节能又环保。到目前为止我们成功开发了SDG系列伺服电动缸(WINHOO),全系产品具有结构紧凑、低惯量、高响应、低摩擦、低噪音和低速、平稳性良好等特点,质量居同类产品的前列。SDG系列伺服电动缸共分为SDG32、SDG40、SDG50、SDG63、SDG80、SDG100、SDG125、SDG140、SDG200共9个系列,比较大出力为450kN,最高速度可达到2000mm/s。由电磁原理我们不难发现,电机线圈通常是铜等低阻抗的材质组成-苏州恩畅。
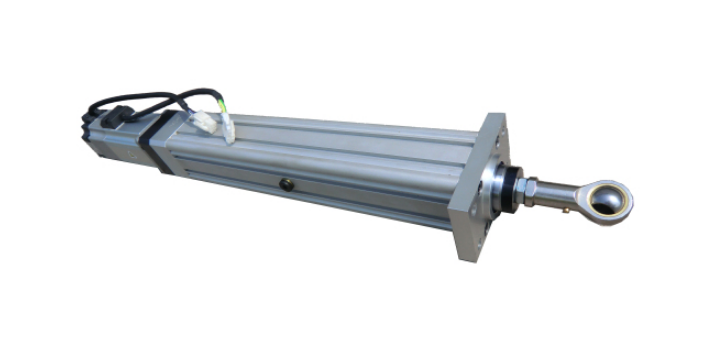
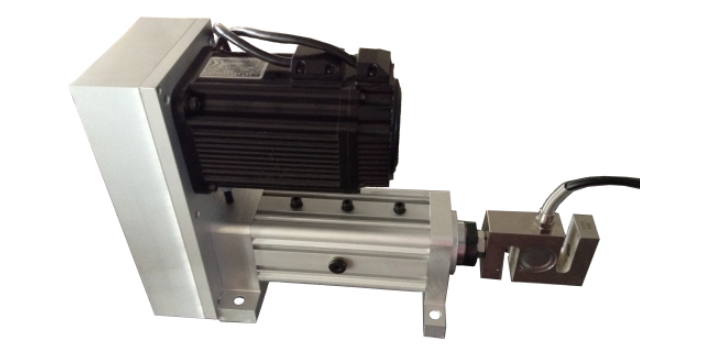
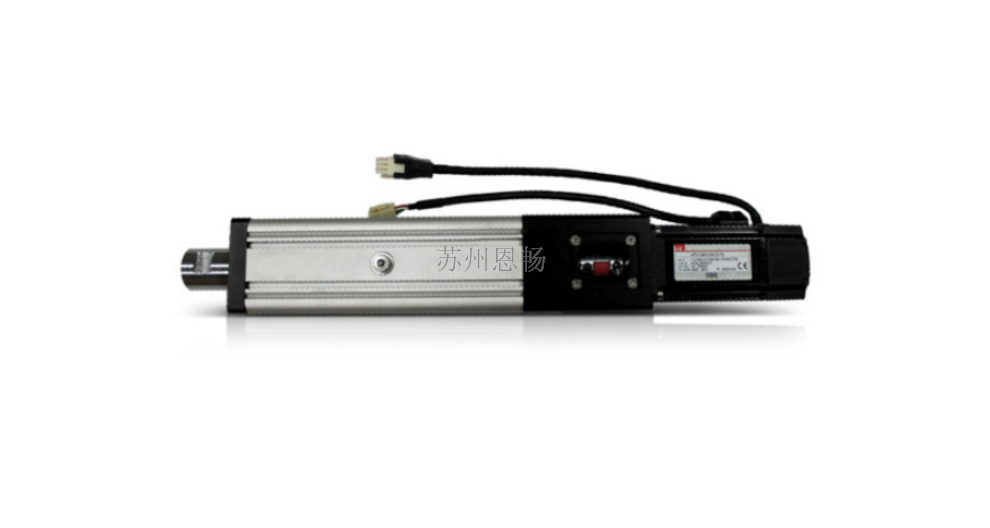
沿海地区使用比较***的规格有:日规、欧规...电动缸的竞争相对比较大,因为在代替劳动力不单单指劳力上的取代,更多时候讲究其灵活性,因而通常要求电动缸的各种参数达到比较高的要求,比如:速度要求,大部分的电动缸按不同规格大有不同,电动缸速度达到1000mm/s;负载要求,不同的生产过程要求不一样的负载;精度要求;标准电动缸重复定位精度达到±。电动缸照片(11张)电动缸规格参数编辑推力10kg到35T行程1~2500mm速度**大加速度10m/s2轴向间隙重复精度0,01mm内部结构:行星滚柱丝杠,滚柱丝杠,梯形丝杠,防反转装置驱动电机类型:步进电机,伺服电机,直流电机,交流电机位置检测:用于接近式传感器,光栅尺,编码器压力检测:压力传感器耐腐蚀等级V<g/m2*h防护等级IP66环境温度-40°C-120°C材料备注含有PWIS物质密封件的材料信息NBR外壳的材料信息锻造铝合金光滑处理伸缩杆的材料信息高合金钢,耐腐蚀电动缸(22张)电动缸特点编辑电动缸闭环伺服控制闭环伺服控制,控制精度达到;精密控制推力,增加压力传感器,控制精度可达1%;很容易与PLC等控制系统连接,实现高精密运动控制。噪音低,节能,干净,高刚性,抗冲击力,超长寿命,操作维护简单。苏州恩畅伺服就是一个电机,和控制这个电机的驱动器。山东伺服电动缸太贵
人们在变频技术上得到突破,开发了变频驱动器,它在一定程度上可以控制三相电机的数度-苏州恩畅。河北伺服电动缸固定方式
机械臂是指高精度,多输入多输出、高度非线性、强耦合的复杂系统。因其独特的操作灵活性,已在工业装配,安全防爆等领域得到大量应用。机械臂是一个复杂系统,存在着参数摄动、外界干扰及未建模动态等不确定性。因而机械臂的建模模型也存在着不确定性,对于不同的任务,需要规划机械臂关节空间的运动轨迹,从而级联构成末端位姿[1]。中文名机械臂外文名Mechanicalarm简介高精度、高速点胶机器手应用学科机械工程、农业工程等应用领域工业装配、安全防爆实质多输入多输出复杂系统目录1机械臂系统2机械臂建模模型3柔性机械臂▪研究背景▪建模理论▪动力学方程的建立▪控制策略▪研究意义机械臂机械臂系统编辑机器人系统是由视觉传感器、机械臂系统及主控计算机组成,其中机械臂系统又包括模块化机械臂和灵巧手两部分。整个系统的构建模型如图1所示.[2]机械臂机械臂建模模型编辑不确定性主要分为两种主要类型:结构(structured)不确定性和非结构(unstructured)不确定性,非结构不确定性主要是由于测量噪声、外界干扰及计算中的采样时滞和舍入误差等非被控对象自身因素所引起的不确定性。结构不确定性和建模模型本身有关。河北伺服电动缸固定方式
苏州恩畅自动化科技有限公司是一家自动化设备,机械设备(除特种设备,农业机械),控制设备,五金制品加工,零售,批发,自动化设备安装,从事自动化设备科技领域内的技术开发,技术咨询,技术服务,技术转让。主营伺服电动缸,多自由度平台,滑台等相关机械设备。的公司,致力于发展为创新务实、诚实可信的企业。苏州恩畅深耕行业多年,始终以客户的需求为向导,为客户提供高质量的伺服电动缸,三自由度平台,滑台。苏州恩畅始终以本分踏实的精神和必胜的信念,影响并带动团队取得成功。苏州恩畅始终关注机械及行业设备行业。满足市场需求,提高产品价值,是我们前行的力量。


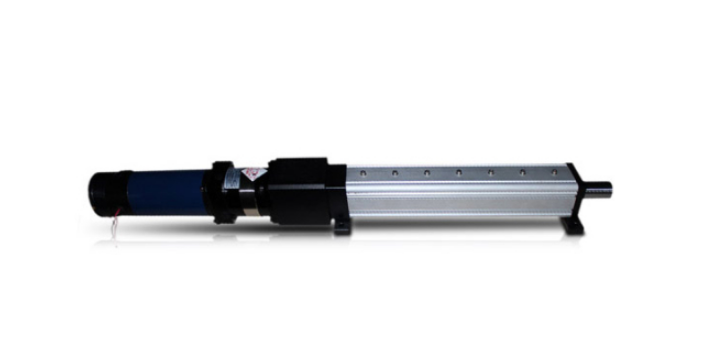
苏州恩畅自动化设备有限公司,是一家专业以“伺服电动缸及电动伺服系统”为经营主体,集设计、研发、制造、销售、服务为一体的高科技新兴企业,公司本着以质量求生存,以诚信经营求发展的经营理念,在专业团队的带领下,争取为客户做到贴身的服务。伺服电动缸、电动伺服系统作为一个新型的机电一体化产品以省能源、低噪音、环境良好、低维护成本、优异的控制性和稳定性,得到越来越多的企业及科研部门的青睐和认可。我们不*为客户提供质量的电动缸产品,更能够提供完善的售前售后服务,专业的技术保障、持续创新的研发理念,以客户的满意为目的,恩畅自动化将为您提供“比较符合应用”的解决方案。对于带标准2000线编码器的电机而言,由于驱...
- 河南维修伺服电动缸平台 2026-01-16
- 山东伺服电动缸有没有过载保护 2026-01-08
- 安徽防爆伺服电动缸怎样控制 2026-01-08
- 福建工程伺服电动缸厂家报价 2026-01-08
- 安徽平行式伺服电动缸厂家价格 2026-01-08
- 上海伺服电动缸机械人 2026-01-08
- 河北伺服电动缸生产 2025-12-19
- 山东力士乐伺服电动缸 2025-12-19
- 江西生产伺服电动缸多少钱 2025-12-19
- 上海伺服电动缸怎么让他动 2025-12-19
- 天津伺服电动缸有驱动器吗 2025-11-15
- 浙江10吨伺服电动缸 2025-11-15
- 天津伺服电动缸与伺服液压 2025-11-15
- 广东集成伺服电动缸设备制造 2025-11-15
- 广西非标伺服电动缸组合 2025-11-15
- 上海伺服电动缸示意图 2025-11-15


- 河南维修伺服电动缸平台 01-16
- 福建定制多自由度平台设备制造 01-16
- 广东生产多自由度平台设备制造 01-08
- 山东伺服电动缸有没有过载保护 01-08
- 安徽防爆伺服电动缸怎样控制 01-08
- 江西技术多自由度平台多少钱 01-08
- 福建工程伺服电动缸厂家报价 01-08
- 河南附近哪里有多自由度平台修理 01-08
- 河北比较好的多自由度平台按需定制 01-08
- 河北哪里有多自由度平台检修 01-08