
- 品牌
- 恩畅
- 型号
- ECE
气动焊钳两个电极之间的开口度一般只有两级冲程。而且电极压力一旦调定后是不能随意变化的。近年来出现一种新的电伺服点焊钳,如图4所示。焊钳的张开和闭合由伺服电机驱动,码盘反馈,使这种焊钳的张开度可以根据实际需要任意选定并预置。而且电极间的压紧力也可以无级调节。这种新的电伺服点焊钳具有如下优点:1)每个焊点的焊接周期可大幅度降低,因为焊钳的张开程度是由机器人精确控制的,机器人在点与点之间的移动过程、焊钳就可以开始闭合;而焊完一点后,焊钳一边张开,机器人就可以一边位移,不必等机器人到位后焊钳才闭合或焊钳完全张开后机器人再移动;2)焊钳张开度可以根据工件的情况任意调整,只要不发生碰撞或干涉尽可能减少张开度,以节省焊钳开度,以节省焊钳开合所占的时间。3)焊钳闭合加压时,不*压力大小可以调节,而且在闭合时两电极是轻轻闭合,减少撞击变形和噪声。点焊机器人FANUCR-2000iB焊接机器人焊接应用编辑焊接机器人工作站(单元)如果工件在整个焊接过程中无需变位,就可以用夹具把工件定位在工作台面上,这种系统既是**简单不过的了。但在实际生产中,更多的工件在焊接时需要变位,使焊缝处在较好的位置(姿态)下焊接。对于这种情况。 箱体焊接机器人工作站由弧焊机器人、焊枪送丝机构、回转双工位变位机、工装夹具和控制系统组成-苏州恩畅。浙江伺服电动缸能耗
Siemens)公司的IFT5系列三相永磁交流伺服电动机分为标准型和短型两大类,共8个机座号98种规格。据称该系列交流伺服电动机与相同输出力矩的直流伺服电动机IHU系列相比,重量只有后者的1/2,配套的晶体管脉宽调制驱动器6SC61系列,**多的可供6个轴的电动机控制。德国博世(BOSCH)公司生产铁氧体永磁的SD系列(17个规格)和稀土永磁的SE系列(8个规格)交流伺服电动机和ServodynSM系列的驱动控制器。美国***的伺服装置生产公司Gettys曾一度作为Gould电子公司一个分部(MotionControlDivision),生产M600系列的交流伺服电动机和A600系列的伺服驱动器。后合并到AEG,恢复了Gettys名称,推出A700全数字化的交流伺服系统。美国A-B(ALLEN-BRADLEY)公司驱动分部生产1326型铁氧体永磁交流伺服电动机和1391型交流PWM伺服控制器。电动机包括3个机座号共30个规格。.(IndustrialDrives)是美国***的科尔摩根(Kollmorgen)的工业驱动分部,曾生产BR-210、BR-310、BR-510三个系列共41个规格的无刷伺服电动机和BDS3型伺服驱动器。自1989年起推出了全新系列设计的掺鹣盗袛(Goldline)永磁交流伺服电动机,包括B(小惯量)、M(中惯量)和EB(防爆型)三大类。上海伺服电动缸应用场合电机,是运用电磁原理,通电线圈在磁场环境产生作用力作用而转动的一种电子产品-苏州恩畅。
电机应该已经能够按照运动指令大致做出动作了。6、调整闭环参数细调控制参数,确保电机按照控制卡的指令运动,这是必须要做的工作,而这部分工作,更多的是经验,这里只能从略了。伺服电机性能比较编辑伺服电机与步进电机的性能比较步进电机作为一种开环控制的系统,和现代数字控制技术有着本质的联系。在国内的数字控制系统中,步进电机的应用十分***。随着全数字式交流伺服系统的出现,交流伺服电机也越来越多地应用于数字控制系统中。为了适应数字控制的发展趋势,运动控制系统中大多采用步进电机或全数字式交流伺服电机作为执行电动机。虽然两者在控制方式上相似(脉冲串和方向信号),但在使用性能和应用场合上存在着较大的差异。现就二者的使用性能作一比较。一、控制精度不同两相混合式步进电机步距角一般为°、°,五相混合式步进电机步距角一般为°、°。也有一些高性能的步进电机通过细分后步距角更小。如三洋公司(SANYODENKI)生产的二相混合式步进电机其步距角可通过拨码开关设置为°、°、°、°、°、°、°、°,兼容了两相和五相混合式步进电机的步距角。交流伺服电机的控制精度由电机轴后端的旋转编码器保证。以三洋全数字式交流伺服电机为例。
通过自动送钉机将螺柱送到机器人自动焊枪里面,通过编程将机器人在工件上示教的路径,将不同规格的螺柱焊接到工件上。可以采用储能焊接或拉弧焊接将螺柱牢牢的焊接到工件上,保证焊接精度和焊接强度。焊接效率大约3-10个/分钟,螺柱规格:直径3-8mm,长度:5-40mm。焊接机器人生产线焊接机器人生产线比较简单的是把多台工作站(单元)用工件输送线连接起来组成一条生产线。这种生产线仍然保持单站的特点,即每个站只能用选定的工件夹具及焊接机器人的程序来焊接预定的工件,在更改夹具及程序之前的一段时间内,这条线是不能焊其他工件的。另一种是焊接柔性生产线(FMS-W)。柔性线也是由多个站组成,不同的是被焊工件都装卡在统一形式的托盘上,而托盘可以与线上任何一个站的变位机相配合并被自动卡紧。焊接机器人系统首先对托盘的编号或工件进行识别,自动调出焊接这种工件的程序进行焊接。这样每一个站无需作任何调整就可以焊接不同的工件。焊接柔性线一般有一个轨道子母车,子母车可以自动将点固好的工件从存放工位取出,再送到有空位的焊接机器人工作站的变位机上。也可以从工作站上把焊好的工件取下,送到成品件流出位置。整个柔性焊接生产线由一台调度计算机控制。 通电中的电机一旦发生堵转(通俗说就是掐死不动了),通电电流对其可是灾难性的-苏州恩畅。
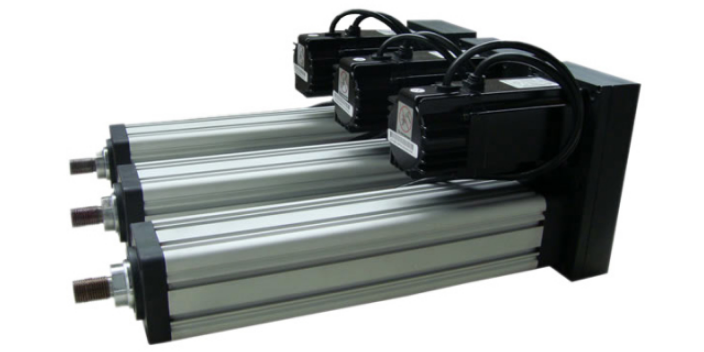
适用范围:"伺服压装设备"伺服压装设备三大类型压机---十几种不同公称力范围的多用途压装缸:直连式折返式紧凑型MAX压力:5-500KN(0-100%可调)行程:100-600mmMAX速度:130-220mm/s(0-100%可调)压力控制精度<1%位置控制精度(mm)±伺服电机通过传动机构与缸体内的滚珠丝杠连接,推动抗扭压杆直线运动完成压装过。内置应变式压力传感器实时采集压力大小,进行数据记录和压装过程反馈。缸体的紧凑型设计,减少了缸体的安装高度。缸体内有坚固的抗扭压杆,可以直接将工装装在压头上。简练的控制---高度集成化和模块化:控制箱将伺服运动控制、压力检测、IO接口、滤波、电源等一体化设计,解决了干扰、粉尘、散热等问题,维护性高、稳定性好,线缆接口防错设计、全部采用插头方式,连接方便。支持I/O、TCP/IP、OPC等多种总线控制方式,控制箱实现对“力-位移-速度”等参数的有效监控,压装过程数据用以公差窗口的实时检测、并实时记录,同时与客户的控制器(如PLC)进行实时的数据交互。模块化应用:多个压装单元可以通过局域网组合在一起,集成到一个控制系统上。实现一个系统,控制多台压装缸。 电子根据应用发展有直流电机交流电机直流又分有刷、无刷电机之分,维护麻烦,人类设计出刷电机-苏州恩畅。安徽力姆泰克的伺服电动缸怎么样
电机启动瞬间的扭力可是具有很大破坏力的,因为跟正常工作状态时的扭力差距太大-苏州恩畅。浙江伺服电动缸能耗
关于伺服、伺服驱动器、伺服电机、伺服系统,随便拿出去问,百分之九十九的人都是不熟悉不清楚不了解的,我想,就算是与伺服相关的工作人员,数控自动化等工控领域的技术人才,大多也觉得对伺服‘一知半解’。我接触过很多伺服从业人员,销售公司的业务、技术人员,数控自动化系统开发的电工、技术人员、工程师,乃至伺服品牌本身个岗位领域的人才,其中包括技术工程师。要说真的理解很深刻,还是感觉不明显。关于伺服、伺服驱动器、伺服电机、伺服系统,随便拿出去问,百分之九十九的人都是不熟悉不清楚不了解的,我想,就算是与伺服相关的工作人员,数控自动化等工控领域的技术人才,大多也觉得对伺服‘一知半解’。我接触过很多伺服从业人员,销售公司的业务、技术人员,数控自动化系统开发的电工、技术人员、工程师,乃至伺服品牌本身个岗位领域的人才,其中包括技术工程师。要说真的理解很深刻,还是感觉不明显。当然,毫无疑问,对于本岗位本工作信息乃至技术,他们都是相当专业的,比如销售人员,对于自销伺服类比、系列、型号,选型、乃至技术特点,没谁比他熟悉;比如售前技术工程师,对于每款伺服的特性、参数设置特点,乃至调试经验,尤其是工程师,是专业专家级。浙江伺服电动缸能耗
苏州恩畅自动化科技有限公司专注技术创新和产品研发,发展规模团队不断壮大。公司目前拥有较多的高技术人才,以不断增强企业重点竞争力,加快企业技术创新,实现稳健生产经营。公司以诚信为本,业务领域涵盖伺服电动缸,三自由度平台,滑台,我们本着对客户负责,对员工负责,更是对公司发展负责的态度,争取做到让每位客户满意。公司凭着雄厚的技术力量、饱满的工作态度、扎实的工作作风、良好的职业道德,树立了良好的伺服电动缸,三自由度平台,滑台形象,赢得了社会各界的信任和认可。


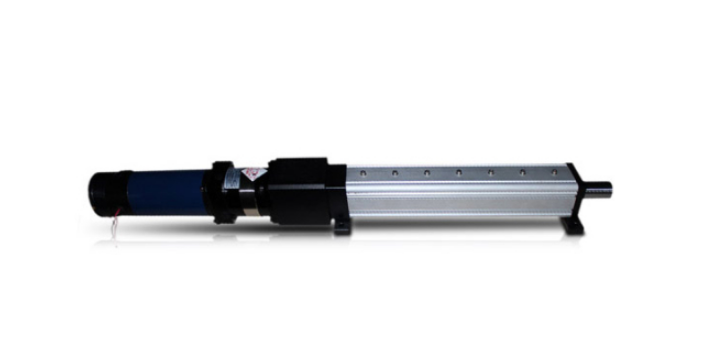
苏州恩畅自动化设备有限公司,是一家专业以“伺服电动缸及电动伺服系统”为经营主体,集设计、研发、制造、销售、服务为一体的高科技新兴企业,公司本着以质量求生存,以诚信经营求发展的经营理念,在专业团队的带领下,争取为客户做到贴身的服务。伺服电动缸、电动伺服系统作为一个新型的机电一体化产品以省能源、低噪音、环境良好、低维护成本、优异的控制性和稳定性,得到越来越多的企业及科研部门的青睐和认可。我们不*为客户提供质量的电动缸产品,更能够提供完善的售前售后服务,专业的技术保障、持续创新的研发理念,以客户的满意为目的,恩畅自动化将为您提供“比较符合应用”的解决方案。对于带标准2000线编码器的电机而言,由于驱...
- 河南维修伺服电动缸平台 2026-01-16
- 山东伺服电动缸有没有过载保护 2026-01-08
- 安徽防爆伺服电动缸怎样控制 2026-01-08
- 福建工程伺服电动缸厂家报价 2026-01-08
- 安徽平行式伺服电动缸厂家价格 2026-01-08
- 上海伺服电动缸机械人 2026-01-08
- 河北伺服电动缸生产 2025-12-19
- 山东力士乐伺服电动缸 2025-12-19
- 江西生产伺服电动缸多少钱 2025-12-19
- 上海伺服电动缸怎么让他动 2025-12-19
- 天津伺服电动缸有驱动器吗 2025-11-15
- 浙江10吨伺服电动缸 2025-11-15
- 天津伺服电动缸与伺服液压 2025-11-15
- 广东集成伺服电动缸设备制造 2025-11-15
- 广西非标伺服电动缸组合 2025-11-15
- 上海伺服电动缸示意图 2025-11-15


- 河南维修伺服电动缸平台 01-16
- 福建定制多自由度平台设备制造 01-16
- 广东生产多自由度平台设备制造 01-08
- 山东伺服电动缸有没有过载保护 01-08
- 安徽防爆伺服电动缸怎样控制 01-08
- 江西技术多自由度平台多少钱 01-08
- 福建工程伺服电动缸厂家报价 01-08
- 河南附近哪里有多自由度平台修理 01-08
- 河北比较好的多自由度平台按需定制 01-08
- 河北哪里有多自由度平台检修 01-08